Reliable Roboticsが2026年に進めるのは、小型配送ドローンではない。既存の一般航空機を改造した遠隔操縦型の地域貨物機を実証する計画だ。米運輸省は同社とAlbuquerque市の案件をFAA eIPPで採択された八事業の一つとして発表し、2026年8月に試験運航を始める予定とした。この採択は実空域データを収集する機会であり、無人商用貨物の型式証明や定期路線承認の完了ではない。
配送ドローンとは異なり、既存の空港・航空機・管制を使う
Reliable Roboticsの方式は、小型マルチコプターが倉庫から玄関へ飛ぶモデルとは異なる。既存の固定翼一般航空機に自律安全技術と遠隔操縦システムを加え、地域空港間で貨物を運ぶ方向だ。滑走路、機体、整備体系、管制空域を活用できる反面、航空機認証、運航規則、遠隔操縦士の責任を同時に解く必要がある。
米運輸省によるReliable Robotics訪問発表は、対象を「retrofitted general aviation planes」と表現し、自社製レーダーを含む独自の自律安全技術を搭載すると説明する。Albuquerque地域の案件は、農村部へ地域貨物サービスを提供できる可能性を試す。ここでは「可能性」と「現在運航中の商用サービス」を分けたい。
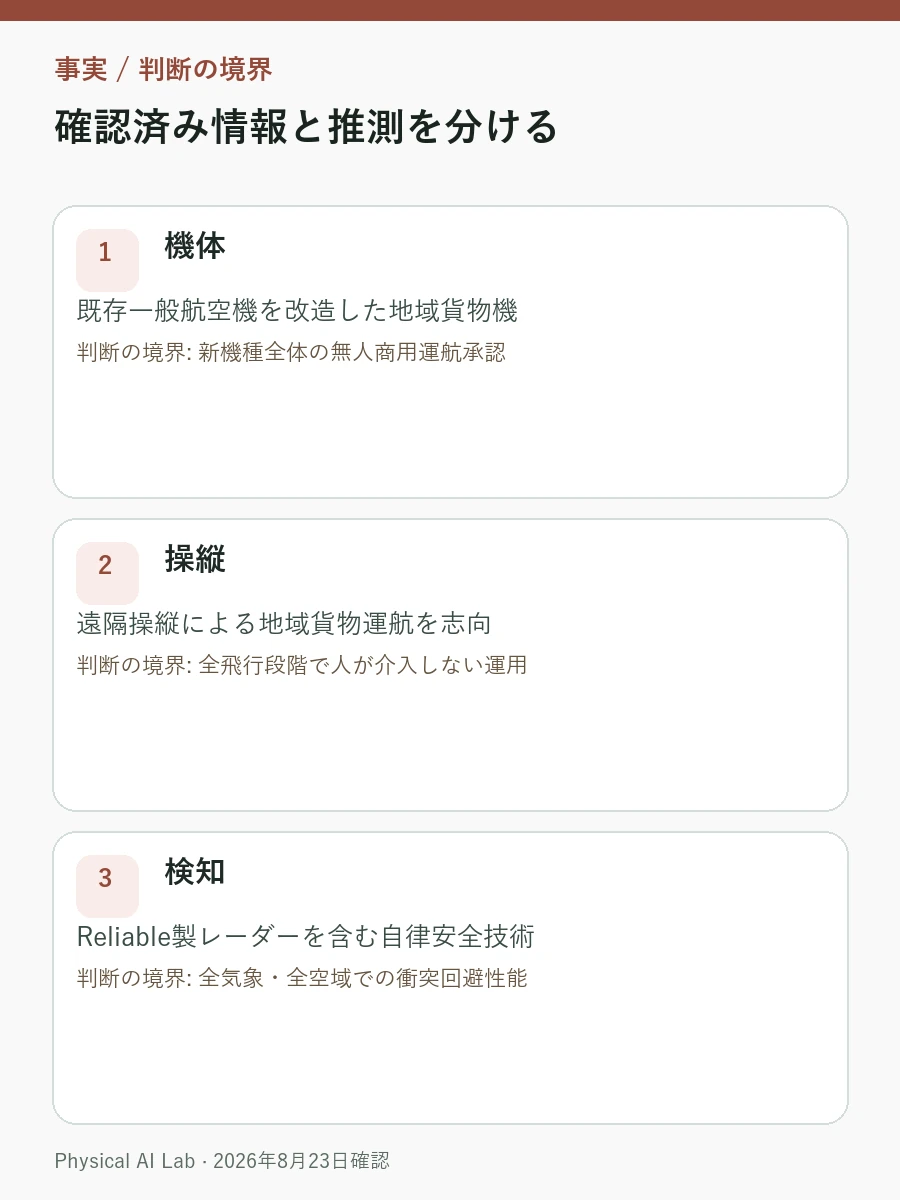
| 区分 | 2026年の公式発表で確認できる状態 | 未実証の事項 |
|---|---|---|
| 機体 | 既存一般航空機を改造した地域貨物機 | 新機種全体の無人商用運航承認 |
| 操縦 | 遠隔操縦による地域貨物運航を志向 | 全飛行段階で人が介入しない運用 |
| 検知 | Reliable製レーダーを含む自律安全技術 | 全気象・全空域での衝突回避性能 |
| 制度 | Albuquerque市とFAA eIPPに採択 | 型式証明・運航証明・路線承認の完了 |
| 日程 | 2026年8月の試験運航開始予定 | 予定日に実際の試験が始まったとの続報 |
eIPP採択は実空域で学ぶ制度で、認証書ではない
FAAのeIPP解説によると、eIPPは先進航空モビリティー(AAM)を国家空域システムへ安全に統合するため、州、地方、部族、領土政府と民間企業が提携する制度だ。2026年3月に発表された採択案件は26州にまたがる実証環境を作り、取得データをFAAの規則・手順の空白把握へ使う。
パイロット制度への参加は安全審査の一段階である。型式設計が基準へ適合するかを審査する型式証明、各機の耐空性、事業者の運航承認、遠隔操縦士・地上管制局の要件は別だ。eIPPで限定路線・条件の飛行ができても、同じ構成で全米の貨物路線を即時に開けるわけではない。「FAAと試験する」と「FAAが商用品を承認した」を混ぜてはならない。
8月開始は予定で、実飛行は運航資料で確かめる
運輸省は2026年6月17日の発表で、改造機の試験運航を8月に始める見込みとした。8月23日時点で照合した三つの公式資料からは、Reliable Roboticsによる当該試験の実際の開始日、飛行回数、路線結果を確定できない。現時点の正確な表現は「8月開始予定」である。
開始を確認する際は同社の続報だけでなく、空港・FAAの運航情報、適用承認の範囲、機体登録、飛行条件も見る。初飛行映像だけで定期運用を判断できない。飛行回数、機内安全操縦士の有無、地上遠隔操縦が介入した段階、有視界・気象・通信条件が結果の適用範囲を決める。
既存機改造では成熟した機体と新しい自動化が重なる
実績のある一般航空機を使えば、翼、エンジン、貨物搭載構造を一から開発せずに済む。一方、飛行制御計算機、操舵面の駆動、通信、地上管制局、検知・回避装置の追加で新しい故障組合せが生じる。既存機の耐空性履歴と自律システムのソフトウェア版を、一つの構成管理へまとめなければならない。
レーダーが他機を検知しても、そのトラックが飛行制御判断へ届かなければ回避は遅れる。通信断・遅延時に予定経路を維持するか、代替空港へ向かうか、安全操縦士へ権限を戻すかも定める。単一センサーの精度より、「検知→判断→操縦→管制通信」全体の遅延と故障隔離が重要だ。ドローン型との構造比較はフィジカルAIドローンのアーキテクチャで続けて確認できる。

自社レーダーは検知・回避系の一要素
運輸省発表が挙げるReliable製レーダーは、周辺航空機を検知する安全技術の一部だ。実空域ではレーダーに加え、ADS-B、管制情報、自機の位置・速度、通信リンク状態を統合する必要がある。標的が同高度で接近するのか、非協調機なのか、地上クラッターなのかを区別し、回避命令が航空規則と衝突しないようにする。
FAAが過去に公開したReliable Roboticsの検知・回避実証報告は、衛星通信を主要な指令・テレメトリー回線、C-band CNPCを検知・回避用、LTEをエンジニアリングデータ用とした試験構成を説明する。技術蓄積は分かるが、2026年eIPP運航の最終承認構成と同じとは限らない。試験版が変われば、回線優先順位、地上表示、冗長構成も再確認する。
農村路線は飛行距離より地上業務が詰まりやすい
地域空港間の貨物輸送は、操縦人材が不足する路線や長い陸送を補える可能性がある。ただし、機体が自動飛行しても、荷役、重心計算、燃料・整備、滑走路除雪、保安、危険物処理、到着地での引渡しは残る。小空港では通信・整備人員や代替空港が限られ、飛行自動化だけで採算は決まらない。
| 路線パイロットの指標 | 見る理由 | 警告信号 |
|---|---|---|
| 出発定時率 | 遠隔点検と積載が実際の回転を遅らせるか確認 | 飛行は成功しても地上準備が常に遅れる |
| 回線可用率・遅延 | 遠隔操縦とテレメトリーの連続性を確認 | 特定地形・天候で回線切替が反復する |
| 人の介入率 | 自動化範囲と必要な遠隔操縦士数を算出 | 一人で複数機を担当する運用仮定が崩れる |
| 代替空港への変更時間 | 天候・滑走路閉鎖からの復旧性を評価 | 目的地変更に長い手動調整が要る |
| 一運航当たり総費用 | 操縦以外の整備・通信・地上業務も反映 | 削減操縦費より追加インフラ費が大きい |
屋外機器の可用範囲は平均天候ではなく、強風、降水、低視程、極端な気温で決まる。実証設計は屋外フィジカルAIロボット試験の環境ストレス基準とも重なる。機内判断と地上・クラウド処理を分ける課題は、ロボット向けエッジAIと同じ遅延・接続性の原則を持つ。
FAA認証は設計・機体・運航で別々に進む
FAAの2026年eIPP採択発表は、Albuquerque案件を既存提携と結び付けた自律運航の前進事業として紹介する。ただし制度の目的はデータを集め、規制・政策を整えることだ。「認証を進めている」と「認証を終えた」は違う。
投資家・荷主が見る節目は少なくとも四つある。第一に試験飛行へ適用された具体的な承認と制限、第二に自律飛行システムの型式設計認証、第三に遠隔操縦・地上管制局を含む運航承認、第四に有償貨物路線の開始と反復運航データだ。一つが進んでも、残りが自動的に進むわけではない。
商用化は一度の成功より反復運航データで判断する
一度の無人・遠隔操縦飛行は技術実証として意味がある。商用段階では、複数機が整備周期を経ながら運航し、遠隔操縦士が異常を処理し、管制、保険、荷主が同じ手順を受け入れる必要がある。公式発表で飛行回数、運航時間、気象範囲、中止理由、安全操縦士の搭乗有無が出るかを確認したい。
2026年8月予定の試験は、この経路の前半にある。実際の開始と結果が確認されれば「計画」から「実証」へ、認証の節目が出れば「規制上の前進」へ分けて記録する。三段階を一文へまとめ、「自律貨物機が商用化した」と書けば現状を誇張する。
遠隔操縦士が同時に担当できる機数が採算を変える
操縦席から人を外しても人件費は消えない。地上には遠隔操縦士、運航統制、整備・貨物担当が残り、通信、レーダー、地上管制局の費用が加わる。一人が同時に複数機を監督できるか、異常が重なった際に担当権をどう分けるかで路線費は大きく変わる。この比率はデモ映像ではなく、承認済みの運航概念と実介入頻度で決まる。
試験資料では通常巡航より、離着陸、通信切替、気象回避、代替空港変更時に遠隔操縦士が集中した時間を見る。二機で同時に警報が出た際、一人で処理できなければ、平常時の高い自動化率だけで多機監督を正当化できない。商用計画には機体数だけでなく、交代ごとの有資格者数、訓練時間、地上管制局障害時の予備席も含める。
よくある質問
Reliable Roboticsの地域貨物機は小型配送ドローンと同じなのか
違う。既存一般航空機を改造した固定翼の地域貨物機で、空港と国家空域システムの中で遠隔操縦・自律安全技術を試す方式だ。
FAA eIPPへの採択だけで有償貨物路線を開けるのか
開けない。eIPPは限定的な実運用でデータを集め、統合手順と規則を開発する制度だ。型式証明、運航承認、商用路線の開始は別に必要になる。
2026年8月の試験計画を商用運航開始と呼べるのか
呼べない。運輸省は8月開始予定と発表したが、2026年8月23日時点で照合した公式資料には実際の開始日と結果が示されていないため、予定として扱う。
確認した公式資料
最終確認:2026年8月23日