油圧ショベルのフィジカルAIは、カメラで土を見て既定軌道を反復するだけの自動化ではない。バケット接触時の油圧抵抗と機械テレメトリーを読み、一度掘るたびに変わる地形を再推定して次の軌道を選ぶ閉ループだ。土質や油圧応答が予測と違えば、即時停止し再計画できなければ現場では使えない。
油圧ショベルは動くほど作業環境を変える
倉庫ロボットは床と棚がほぼ変わらない空間を動く。油圧ショベルは逆で、バケットが入ると土が崩れ、積み上がり、勾配と荷重が変わる。見えない岩、埋設物、含水率による粘着性も、同じ軌道へ全く違う反応を返す。昨日作った地図を今日そのまま使うだけでは足りない。
Gravis RoboticsのSeries A公式発表は、この差を「静的世界を通る」ロボットと「世界を解体し作り直す」油圧ショベルの対比で説明する。同社は多様な土質をシミュレーションし、機種別性能を学んだ世界モデルを実機テレメトリーへ結ぶという。Gravisの技術説明であり、全現場で同じ性能を独立確認した意味ではない。
| 情報層 | システムが知るべきこと | 誤認時の失敗 |
|---|---|---|
| 地形・土質 | 表面、勾配、土質、含水率、隠れた障害物の可能性 | バケット過負荷、目標深度逸脱、崩落 |
| 機械状態 | ブーム・アーム・バケット姿勢、油圧、エンジン負荷、滑り | 軌道と実動作の不一致 |
| 作業目標 | 掘削線、目標量、積込位置、禁止区域 | 大量に掘っても工程結果が不良 |
| 安全状態 | 人、車両、埋設物、通信、停止系 | 危険区域への進入または障害拡大 |
土質は色ではなく抵抗変化から読む
カメラとLiDARは地表形状とバケット位置の測定に役立つが、土中をすべて見せるわけではない。乾いた砂、湿った粘土、表面下の岩は似て見える場合がある。掘削中の油圧、関節速度、エンジン負荷、車体振動の変化を合わせて読み、土の反応を更新する。
予測より早く圧力が上がりバケット速度が落ちれば、硬い層や障害物の可能性がある。力を上げ続けるのではなく、角度・進入深さを減らす、別地点へ移す、異常が続けば人へ渡す。車体が斜面で傾いても似た信号が出るため、姿勢と履帯の滑りも併せて見る。
土質名より実作業の反応を残す方が有用だ。進入距離当たりの圧力上昇、充填率、土がバケットから落ちる時間、再掘削回数を作業座標へ付ければ、次パスの危険地図を作れる。
充填率も高いほど良いとは限らない。一度に詰め過ぎると旋回時の車体安定余裕が減り、ダンプへの排土時間が延び、側方へこぼれ得る。掘削量とサイクル時間だけでなく、旋回経路の荷重、トラック位置、目標仕上げ面も考慮する。大量にすくっても指定区域外へこぼせば工程としては失敗だ。
油圧テレメトリーは命令と実動作の差を示す
油圧ショベルは電気モーター中心の小型ロボットと制御感覚が違う。同じバルブ命令でも、油温、エンジン回転、ホース状態、荷重でブームとバケットの応答が変わる。旧型と新型、小型と大型で同じ命令に同じ速度が出ない理由だ。
Gravis Robotics Rack公式ページは既存重機へ制御キットを追加する方式を紹介し、同社発表はGravis RackをCaterpillar、Case、Develon、John Deere、JCB、Hitachi、Sumitomo、Yanmar、Volvoなどへ搭載したとする。複数メーカーへの搭載と、全機種で同一性能の保証は違う。バルブ応答とセンサー品質を機種ごとに校正する必要がある。
制御器は目標関節軌道と実軌道の誤差を短周期で比較する。圧力上限の超過や応答遅延の拡大時は減速し、許容外なら停止する。テレメトリー断や値の固着時に「最後の正常値」を信じて掘り続けず、安全状態へ移るべきだ。
適応試験は空バケットから始め、定格荷重に近い条件へ広げる。油が冷たい朝と十分温まった午後の応答を別に測り、センサー交換・整備後は旧校正値をそのまま使わない。自動補正機能があっても、補正中の許容誤差と中止条件が要る。新機種でソフトウェアが起動しただけで、現場作業範囲まで移植できたとは判断できない。

世界モデルは一度掘るたび次のバケット軌道を選び直す
世界モデルは、現在の地形・機械状態で特定行動を取った後の地面とバケットを予測する。最速で目標体積を移す軌道だけでなく、過負荷、車体不安定、周辺機器との衝突可能性も比較する。実行後は新しい点群とテレメトリーから予測誤差を計算し、次計画を修正する。
最初のパスで予測より土が少なかったからと、二度目を単純に深くするのは危険だ。土が滑ったのか、岩に押されたのか、車体が動いたのかを分ける。不確実なら小さな探索動作で反応を確かめ、不一致が続けば作業者を呼ぶ方がよい。
Gravis Robotics Slate公式ページは、運転支援から自律運用までのソフトウェア層を説明する。Copilotのように運転席で3D案内と危険検知を使う方式と、作業者が安全な場所からフリートを監督する自律方式は同じ自動化段階ではない。機能別責任と介入時点を分けて記す。
大規模なシミュレーション結果も実際の土壌での試験を代替しない
Gravisは、軟らかい粘土から岩混じりまで、仮想環境で数十億立方ヤードを動かして学習したと説明する。危険条件を反復し、機械サイズを変える点でシミュレーションは有利だ。ただし、これは物理シミュレーター内の累積量で、実工事で同量を自律掘削した意味ではない。
実機ではバケット摩耗、油漏れ、雨・凍結、点群遮蔽、土中廃棄物など未知の変数が重なる。仮想環境を通過した方策も、低速・浅掘りから始め、土質と機種を一つずつ広げる。実測との誤差が増す区間は仮想条件へ戻すが、評価用現場データまで学習へ混ぜない。
土質別の合格は一度決めて終わる認証表ではない。同じ土でも雨の翌日と乾燥週で抵抗が違い、深度が増すと別層が現れる。パイロットには土質名だけでなく、含水率範囲、粒径、勾配、バケット種、許容深度を書き、範囲外では自動減速・作業者呼出しを行う。成功条件の境界を文書化してから一変数ずつ広げる。
シミュレーターの精度を示すなら、見栄えのよい映像より、同じ初期条件でバケット軌道、圧力曲線、移動土量の分布が実測とどれほど一致するかを公開したい。
生産性は一回の掘削速度ではなく工程全体で測る
最高性能を見る前に基準線を確認する。Gravisは、最高水準の手動運転と比べて現場生産性を最大30%高めたと主張する。「最大」は特定機種、土質、作業で同社が測った値で、平均改善率や購入収益率へ直接入れられない。
KPIは時間当たり移動土量、目標面の高さ誤差、燃料・エネルギー、人の介入、再作業、回収時間、安全停止を一組で見る。掘削が速くてもダンプ待ちが増える、仕上げ面を人が直すなら全工程は改善しない。比較群も同一機種、土質、運搬動線、シフト時間にそろえる。
油圧ショベルだけ速いとダンプ待ちが伸びる。到着間隔と積込位置が変わった際に安全待機・再開できるか、測量結果が目標面とずれた際にどのパスをやり直すかも試す。一人で複数機を監督するなら、介入時間が重なった瞬間を別に記録する。生産性は単機の動作数ではなく現場全体のボトルネック減少で判断する。
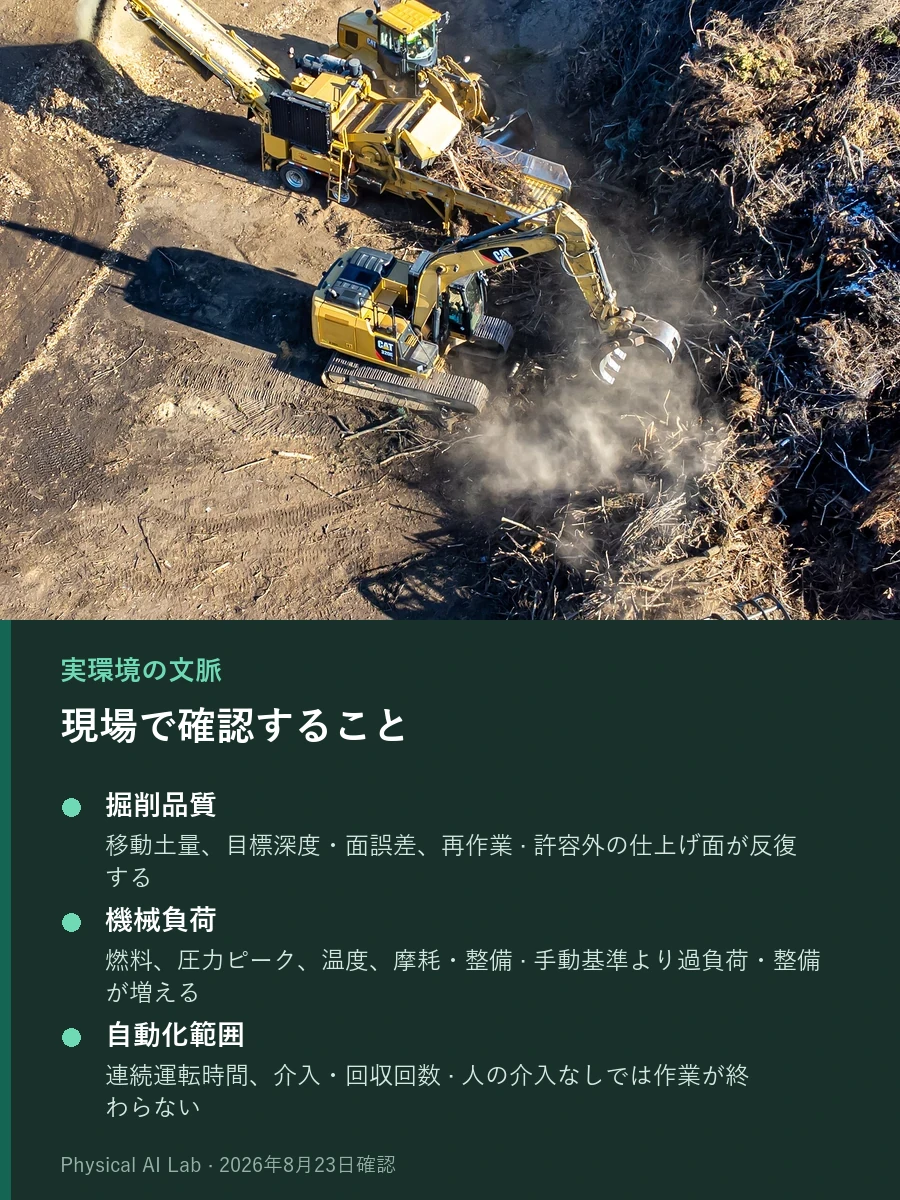
| パイロット項目 | 同条件で比較する指標 | 失敗基準の例 |
|---|---|---|
| 掘削品質 | 移動土量、目標深度・面誤差、再作業 | 許容外の仕上げ面が反復する |
| 機械負荷 | 燃料、圧力ピーク、温度、摩耗・整備 | 手動基準より過負荷・整備が増える |
| 自動化範囲 | 連続運転時間、介入・回収回数 | 人の介入なしでは作業が終わらない |
| 現場安全 | 停止距離、禁止区域侵入、通信障害対応 | 独立停止に失敗または危険状態が続く |
人と埋設物はモデル外の安全層で守る
掘削現場の失敗は機械損傷と人身事故へつながる。AIが人・配管を見逃しても止まれるよう、安全スキャナー、物理非常停止、区域インターロック、油圧制限をモデルから分離する。埋設物情報は最新図面と現地探査で確かめ、不確実区域を自律範囲から外す。
通信断時の動作も先に決める。バケットを上げたまま急停止すれば荷が揺れるため、機種別の安全姿勢と減速手順が要る。遠隔監督者一人が複数機を見るなら、二機が同時に支援を求める場合まで負荷試験する。
現場作業者は自動モードの開始・停止条件と手動引継ぎを実機で訓練する。画面状態と実姿勢が違う場合は現地確認を優先し、非常停止解除前に区域を再度空ける。交代後も同じ手順を実行できるか、訓練記録で確認する。
安全停止の頻発を理由にセンサーしきい値を緩めてはならない。誤警報原因を照明、粉じん、振動、設置位置から探す。生産性と安全を同じ承認者が同時最適化すると目標が衝突し得るため、独立審査を置く。
導入前は一つの区画で失敗地図を作る
初回パイロットは広い工事現場ではなく、境界が明確な一区画で始める。掘削、積込、整地、トレンチのどれか一作業を選び、機械一台と二、三種類の土質で手動基準線を作る。その後、含水率、勾配、岩、センサー遮蔽を一つずつ変え、自動化が止まる地点を記録する。
フィジカルAI企業エコシステム、ロボットシミュレーター比較、ロボット向けエッジAIを併せて見ると、供給網、仮想検証、現場計算の役割を分けられる。
契約には対応機種、除外条件、校正責任、遠隔介入サービス、データ所有権、障害復旧時間を含める。投資発表、デモ、限定パイロット、反復有償運用では証拠水準が違う。複数季節・シフトで同じKPIを保ち、作業者が安全に迂回・復旧できてから次区画へ広げる。
よくある質問
自律掘削は事前の土質分類だけでバケット軌道を決めるのか
初期土質情報は役立つが、それだけには依存できない。掘削中の油圧抵抗と機械動作で地面モデルを更新し、予測外の反応が続けば停止する。
仮想土壌の学習だけで油圧ショベルを現場配備できるのか
危険・希少条件を広く学ぶには有用だが、実際の土壌条件、摩耗、油圧遅延、センサーノイズは残る。低リスクの実機試験と非公開現場評価が必要だ。
バケット動作が自律化すれば掘削現場は無人になるのか
ならない。区域設定、埋設物確認、ダンプ調整、整備、遠隔監督、緊急対応には人が残る。自律動作と工事全体の無人化は分けて考える。
確認した公式資料
最終確認:2026年8月23日