ロボットアクチュエータ構造:モーター、トランスミッション、センサー、駆動、ベアリング、ブレーキ
モーターやトランスミッションからエンコーダー、トルクセンシング、駆動、ベアリング、ブレーキ、ハウジング、熱設計までロボットアクチュエータの構造を解説します。
 Physical AI Lab 編集部
モーターやトランスミッションからエンコーダー、トルクセンシング、駆動、ベアリング、ブレーキ、ハウジング、熱設計までロボットアクチュエータの構造を解説します。
NVIDIA Isaac GR00T N1.7のアーキテクチャ、データ形式、エンボディメントタグ、微調整、推論、評価、実機検証を解説します。
モーター、減速器、エンコーダー、ベアリング、ドライブ、ジョイントモジュール、試験および製造スケールにわたるヒューマノイドロボットアクチュエータ業界をマッピングします。
シミュレーション、データ、モデル、ロボットハードウェア、展開にわたり物理的AI企業をマッピングし、証拠を評価するための実践的な枠組みを提供します。
ロボット物理、センサー、レンダリング、学習、ROS統合、計算ニーズ、検証に関して Isaac Sim、 MuJoCo、 Gazebo を比較する方法を解説します。
ラベル、シミュレーション、ランダム化、品質チェック、実データ混合、ハードウェア検証など、ロボット学習のための合成データを学びます。
ロボットカメラ、深度、ライダー、IMU、エンコーダー、フォーストルク、触覚センサーをフィジカルAI、融合、キャリブレーション、安全性のために比較しましょう。
オンボード推論、レイテンシ、電力、熱制限、安全性、アップデート、適切なエッジとクラウドのワークロード配分を含むロボット向けのエッジAIを解説します。
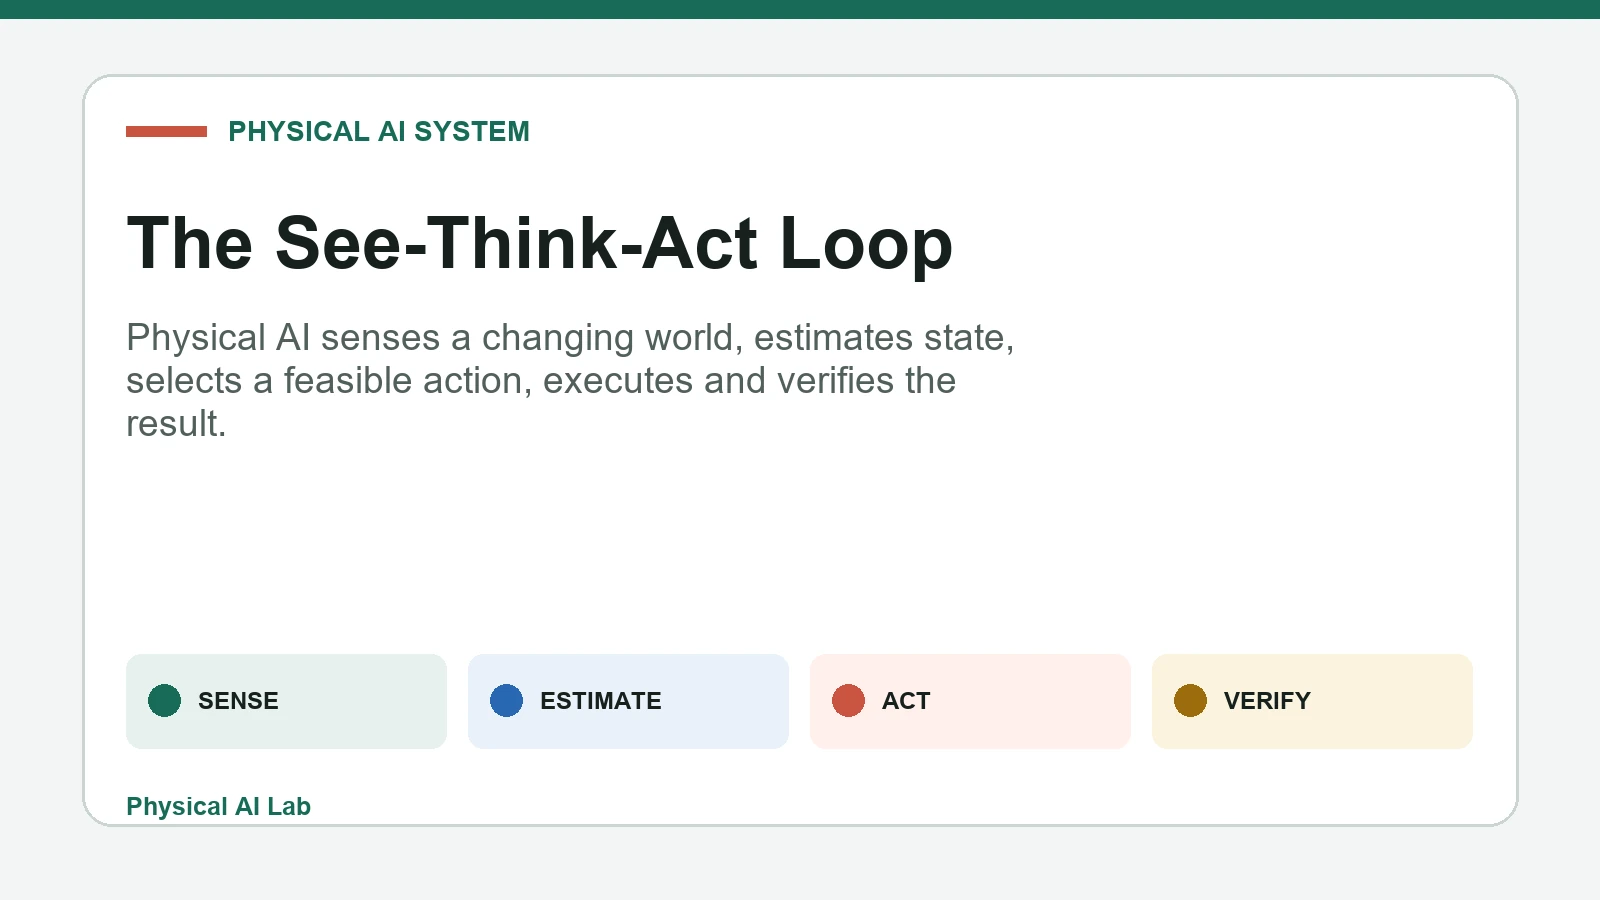
ロボットのセンシングや状態推定から計画、制御、フィードバック、安全性、学習に至るまで、フィジカルAIの「見て考えて行動」ループを解説します。