機器人關節的後驅能力是指外部輸出轉矩將變速箱和馬達向後推動的能力。高度可反向驅動的關節啟動和維持運動所需的輸出轉矩很小。結果取決於齒輪比、摩擦力、反射慣性、馬達齒輪、速度和電氣狀態。
回驅能力並不等同於柔順性或安全互動。剛性機構可能容易被反向驅動,彈性機構則能抵抗慢動作。在供電與感測器正常時,主動轉矩或阻抗控制可以讓關節呈現柔順性,但在碰撞和故障時被動行為仍然重要。
將本指南與阻抗/導納控制指南結合使用: 表 及 轉矩密度導引表。僅與常見的輸出端測試和電氣條件比較關節。
逆驅始於外部驅動的輸出運動
在關節輸出處施加轉矩,觀察輸出是否移動,多少轉矩啟動運動,以及阻力隨速度的變化。斷裂轉矩、執行轉矩、滯後和反射慣性描述了體驗的不同部分。
說明馬達相位是開通、短接、連線非活動驅動還是主動控制。相同的機械原理可能感覺非常不同,因為反電動勢和指令電流會產生電阻尼或轉矩。
外部轉矩沿傳動鏈反向傳遞
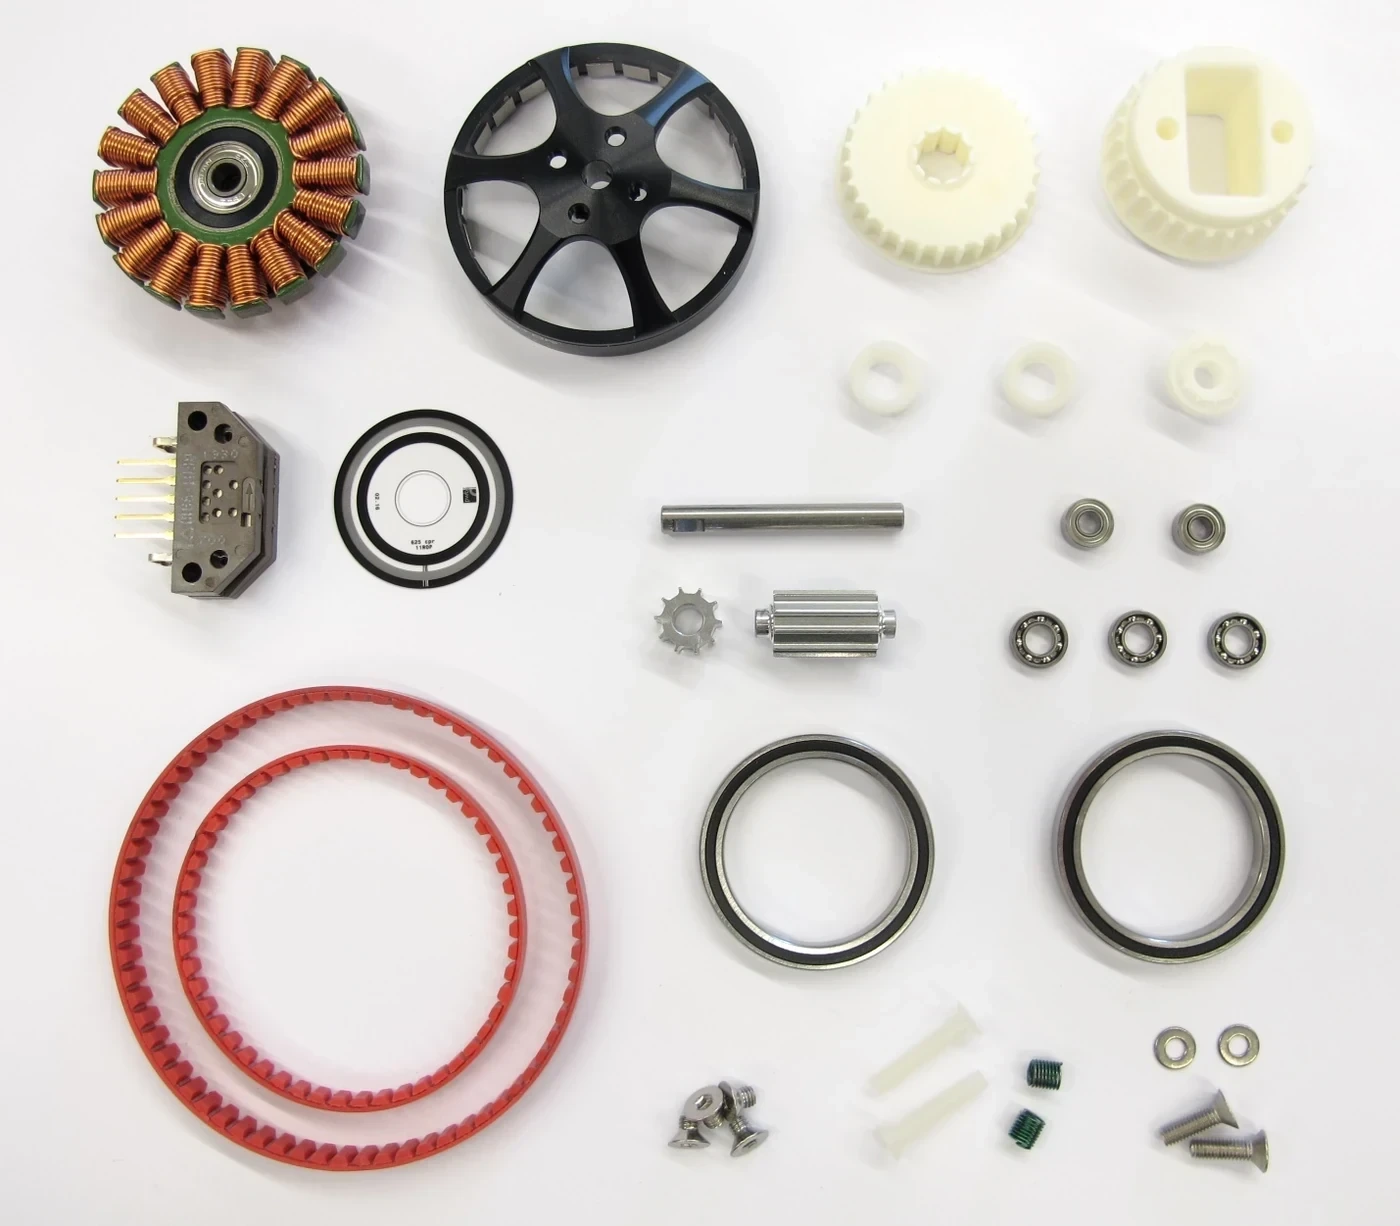
輸出轉矩必須克服密封阻力、軸承摩擦、齒輪或皮帶損失、預載和潤滑劑效應,才能加速馬達。有些變速箱在某些條件下幾何上難以或無法逆驅,而另一些則在雙向都能高效。
效率不是單一的常數。測量兩個方向、多種負載和不同溫度。關節起動後可能容易移動,但停留後需要較大的起動轉矩。接觸控制關注的是完整的曲線。
| 數量 | 它捕捉到了什麼 | 如何測量 | 為什麼重要 |
|---|---|---|---|
| 斷裂轉矩 | 靜摩擦與止動 | 慢輸出轉矩斜坡 | 初次接觸的感覺 |
| 奔跑抵抗 | 摩擦力與速度 | 恆速背驅 | 持續的手部動作 |
| 反射慣性 | 加速度阻力 | 轉矩與加速測試 | 影響與動態反應 |
| 滯後效應 | 方向依賴損耗 | 雙向轉矩-速度環 | 控制精度 |
| 電氣阻尼 | 反電動勢與驅動狀態 | 重複開放、短暫且受控的動作 | 關機行為 |
反射運動慣性隨比平方增長
在理想減速器中,馬達的慣性反射到輸出時大致與減速比的平方成正。因此,較高的比值使得馬達的旋轉慣性在外部加速度時更明顯,甚至在考慮摩擦力之前。
低速比有助於透明度,但需要發動機在低速時能輸出更高轉矩。最佳化轉子慣性、馬達轉矩密度和傳動系統。大型低速比馬達仍可能存在較大的齒輪或轉子慣性。
準直驅使用大功率馬達和低減速
準直驅設計將高轉矩馬達與低速比傳動系統結合。 QDD 髖外骨骼研究 報告了其設計,採用標稱轉矩、反傳轉矩、頻寬和跟蹤誤差,表明透明度必須被測量,而非僅憑比推斷。
低傳比可以提升力控制和衝擊反應,但會增加馬達體積、電流和熱需求。軸承、皮帶張力、密封和電纜可能主導小輸出轉矩。封裝和連續工作仍然是系統的限制。
被動反向驅動與主動順應不同
被動逆驅可觀測到無需控制器有意抵消電阻。主動順應透過電流、轉矩感應或模型補償來生成指令反應。主動控制可以減少表觀摩擦,但依賴感測器、功率、延遲和穩定增益。
報告兩個狀態。分別測試驅動禁用狀態、零電流和受控狀態。故障發生時,使用者可能會體驗到被動摩擦、制動狀態或阻擋,而非標稱的主動阻抗。
馬達電狀態會改變阻力轉矩
開路永磁馬達以速度和低電流產生電壓,因此電磁阻尼受限。短路相位或夾緊母線的驅動允許電流併產生強制動轉矩。主動電流控制可以在一定範圍內增加或抵消轉矩。
定義匯流排電壓、驅動模式、相位設定和過電壓行為。外部運動可以將能量再生到直流母線。保護可能會故意增加電阻或阻斷運動,從而改變反驅測試結果。
| 電態 | 預期效果 | 測試控制 | 安全問題 |
|---|---|---|---|
| 階段開放 | 低電流阻尼 | 確認真正的隔離 | 母線和聯結器電壓 |
| 相位短路 | 速度依賴制動 | 已知的短路徑 | 供暖 |
| 啟用驅動器,零命令 | 控制器相關轉矩 | 紀錄電流與模式 | 偏置或不穩定性 |
| 摩擦補償 | 較低的表觀電阻 | 已知模型與極限 | 意外運動 |
| 保持制動器已啟動 | 機械約束 | 制動狀態已驗證 | 不是後驅問題 |
可逆向駕駛測試需要受控的速度和方向
使用轉矩換能器或校正力,輸出端用槓桿臂。緩慢驅動關節雙向,測量斷裂和執行阻力,然後應用加速度曲線以辨識慣性。重複位置操作,因為齒輪和鋼索的影響可能不同。
測量溫度、停留時間和潤滑狀態。報告轉矩-速度環路,而非單手感形容詞。用於物理互動的機器人關節也應在具有代表性的接觸衝擊和控制器延遲下進行測試。
輸出端測量可揭示馬達編碼器無法反映的阻力
馬達編碼器測量變速箱上游的運動。背隙、皮帶拉伸和結構順應性可以區分馬達和輸出行為。輸出編碼器或外部參考顯示實際關節運動,有助於區分摩擦與彈性上緊。
同步馬達角度、輸出角、轉矩和電流。方向反轉顯示運動丟失和滯後。當輸出端發生接觸時,不要僅憑馬達側資料調節補償。
簡單回驅並非適用於所有軸線
重力負載軸可能需要制動或平衡。高負載工業關節可能優先考慮剛性和固定力,而非手動動作。反向驅動性可能使環境干擾推動機器人,除非主動控制能抵抗。
為每個軸和工作狀態設定所需的被動電阻和主動阻抗。考慮維護、傳輸、斷電和緊急停止。最安全的狀態可能故意比正常接觸控制狀態更難反驅。
透過力學、感測和控制實現設計透明
減少不必要的傳動比、預載、密封阻力和鋼索摩擦。仔細選擇馬達慣性和齒輪。然後在需要更高透明度的任務時,新增電流校正、輸出感應和穩定補償。
驗證整個關節對轉矩、速度、位置、溫度和壽命的影響。選擇既能滿足被動又能主動行為的架構,適合機器人狀態機,而不是在一次實驗台展示中最容易移動的架構。
評估“機器人關節反向驅動性:比值、反射慣性、摩擦力及測試”時,還應儲存模型版本、機器人設定、校正檔案、測試日期和全部試驗記錄。
- 在關節輸出處雙向測量。
- 每次測試都要修正馬達相位和驅動狀態。
- 分別測量起動摩擦、運動阻力與慣量的影響。
- 比較被動行為和主動補償行為。
- 包括斷電、制動和再生狀態。
常見問題
可倒車是指關機後移動方便嗎?
這通常是一個有用的測試方法,但結果取決於馬達相位、驅動和制動狀態以及機械結構。
低減速能保證良好的反向驅動效能嗎?
不會。馬達慣性、齒輪、皮帶張力、密封件、軸承和電氣阻尼仍然可能占主導地位。
轉矩感測器能讓高比關節實現後驅嗎?
它可以支援主動合規,但不能消除被動慣性、摩擦或故障狀態行為。
可逆驅性和合規性是一樣的嗎?
不。可逆向驅動涉及外部轉矩下的反向運動;順應性涉及負載下的變形。
應該先做什麼測試?
在新增主動補償之前,測量輸出斷裂和執行轉矩與速度的關係,在定義的電狀態下。
機械透明說明
可逆驅性是系統測量的屬性,依賴於速度、方向、溫度、位置和電氣狀態。將被動機械與主動控制分離,並在輸出端驗證正常、故障、功率損失和制動行為。