Unitree G1 EDU SDK 入门:SDK2、ROS 2 与 CycloneDDS 安全连接
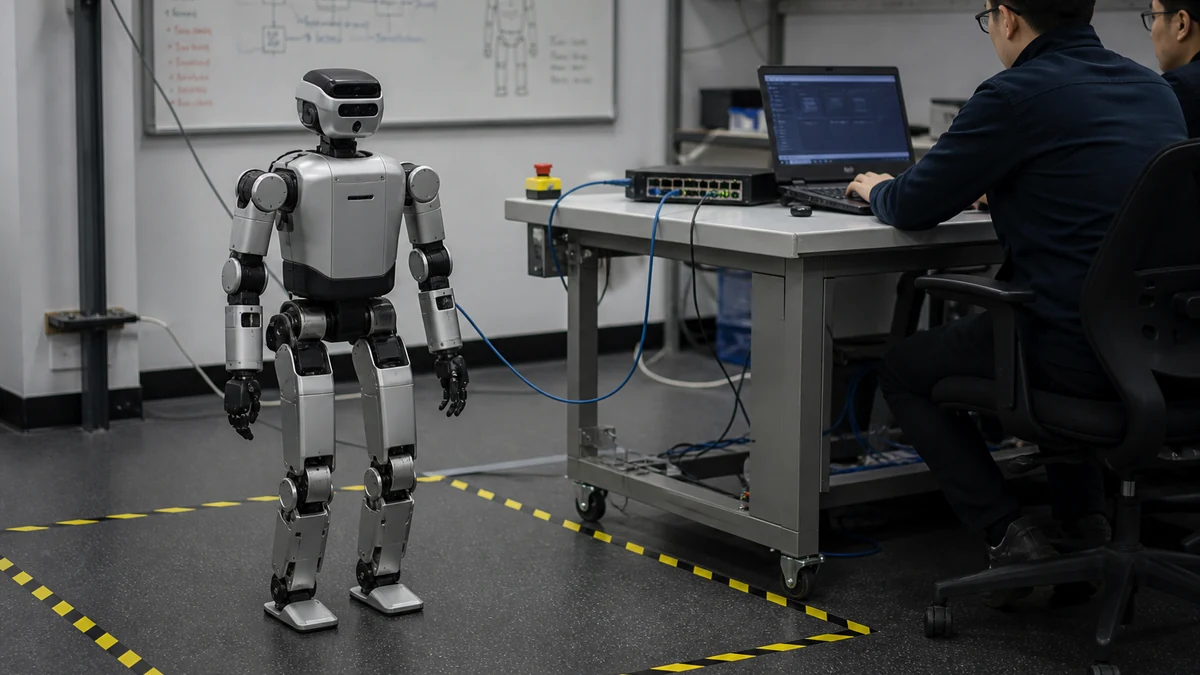
开发Unitree G1前应先确认设备是支持二次开发的G1 EDU,再按SDK2或ROS 2各自的系统与CycloneDDS要求配置网络;第一次成功应是稳定读到状态,而不是让机器人行走。
 Physical AI Lab 编辑部
开发Unitree G1前应先确认设备是支持二次开发的G1 EDU,再按SDK2或ROS 2各自的系统与CycloneDDS要求配置网络;第一次成功应是稳定读到状态,而不是让机器人行走。
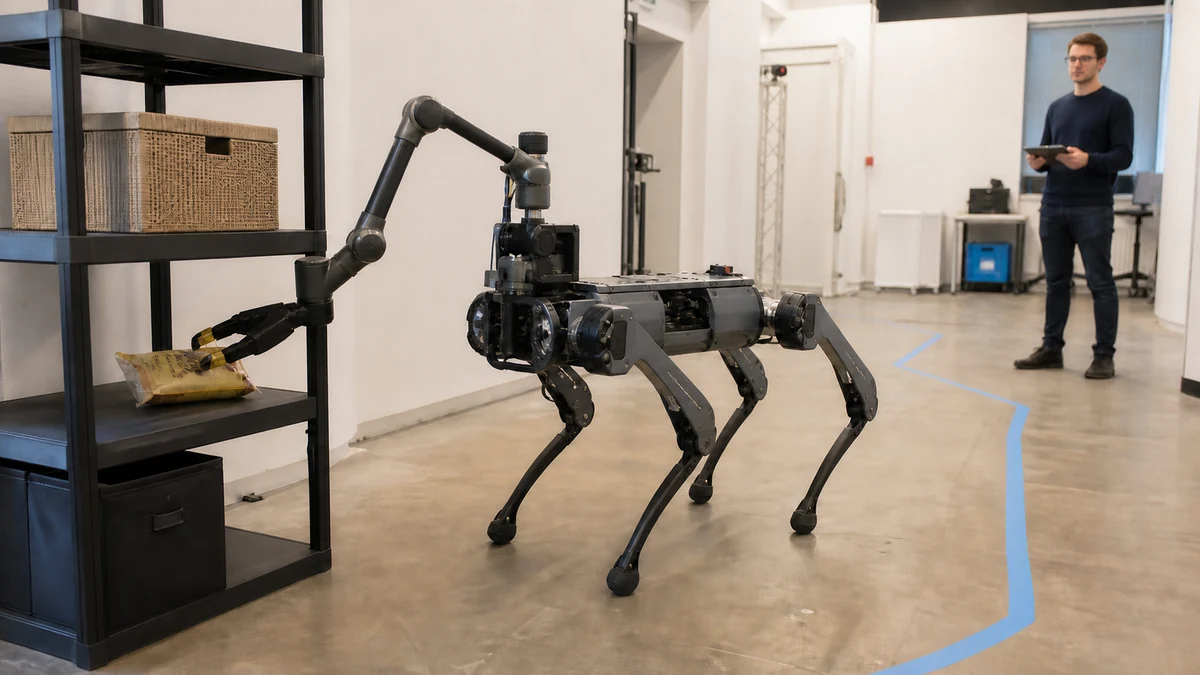
Spot取物演示中,ER 2负责高层计划、API选择和进度确认,Spot原有的导航、机械臂接口与控制器负责实际移动和抓取。
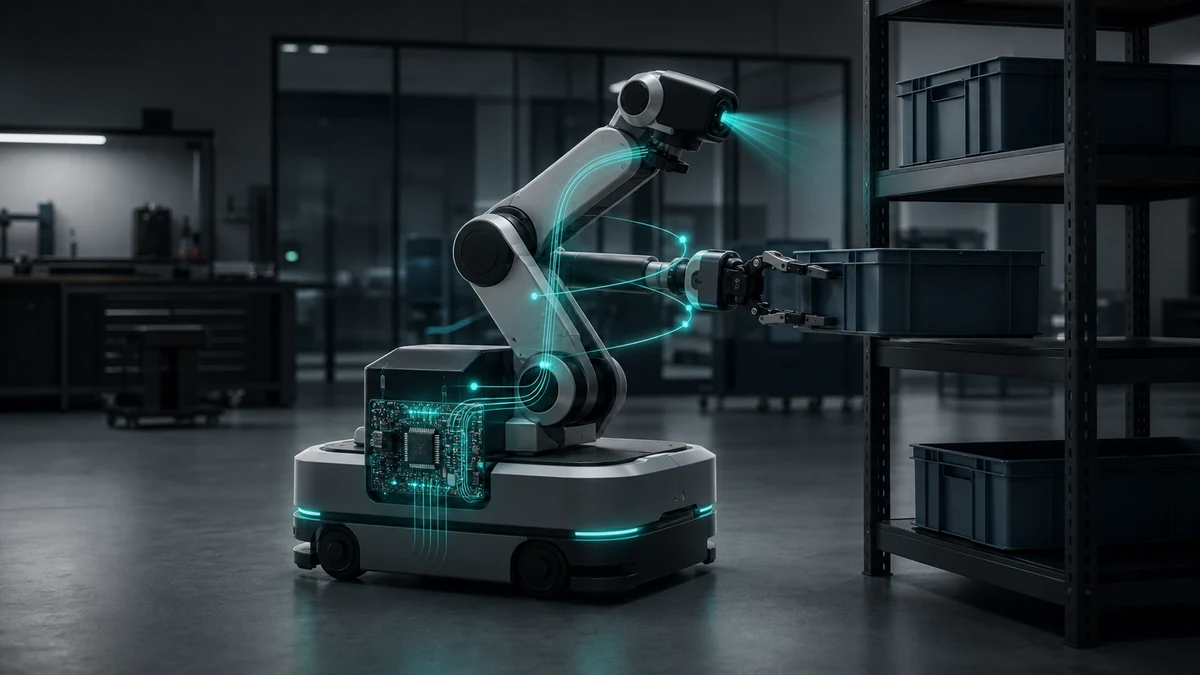
On-Device 2在机器人本地读取指令、图像和本体状态,输出数值动作;它不是公开Gemini API模型,目前仅面向Trusted Testers。
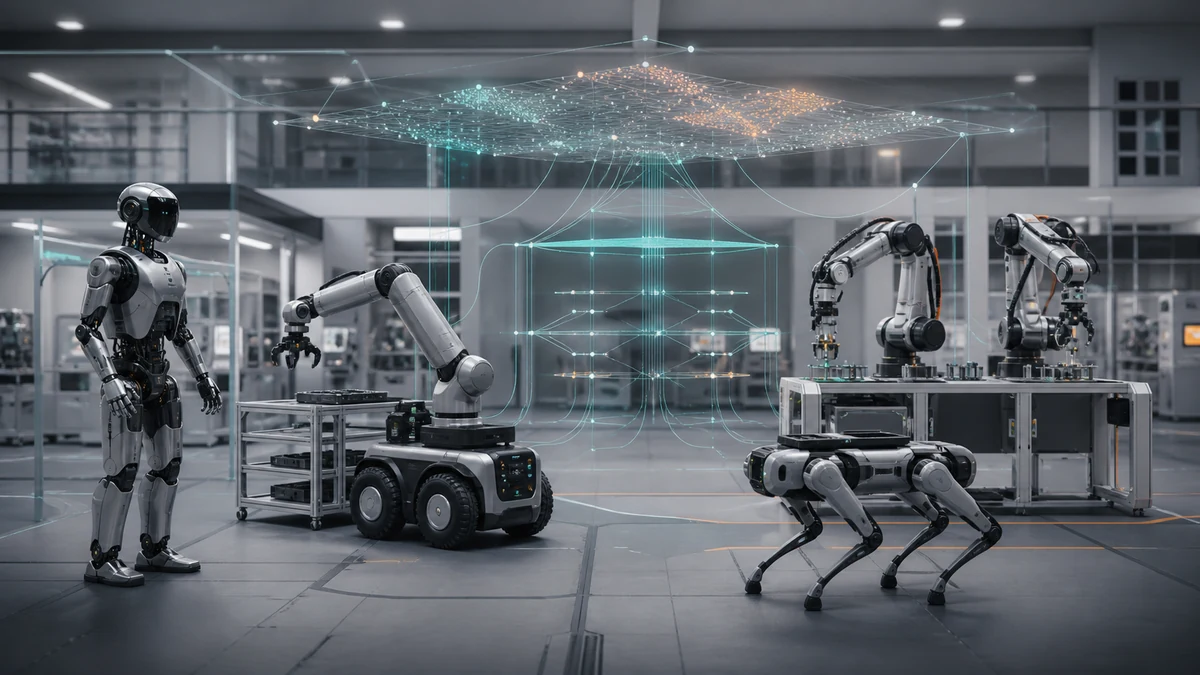
Google物理AI不是一款面向消费者销售的单体机器人,而是把高层推理、本地动作模型、API和合作伙伴硬件连接起来的模型体系。
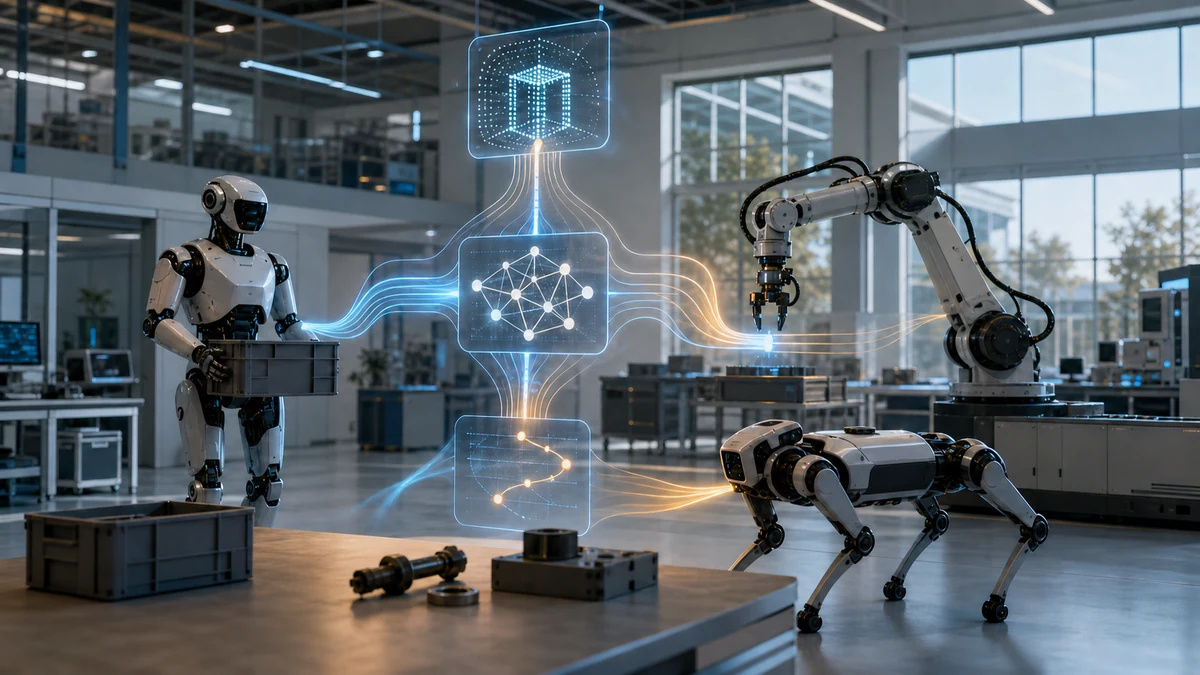
Gemini Robotics ER 2是面向机器人的高层视觉语言模型,负责理解环境、规划步骤、调用工具和跟踪进度,不直接输出电机动作。
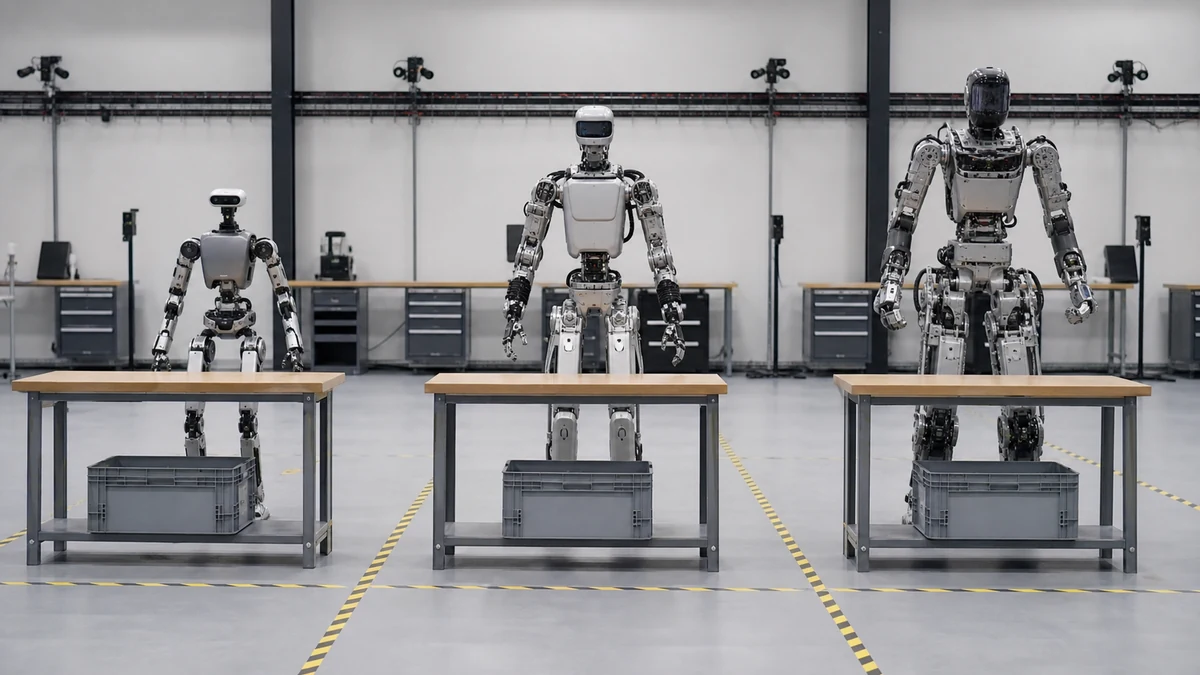
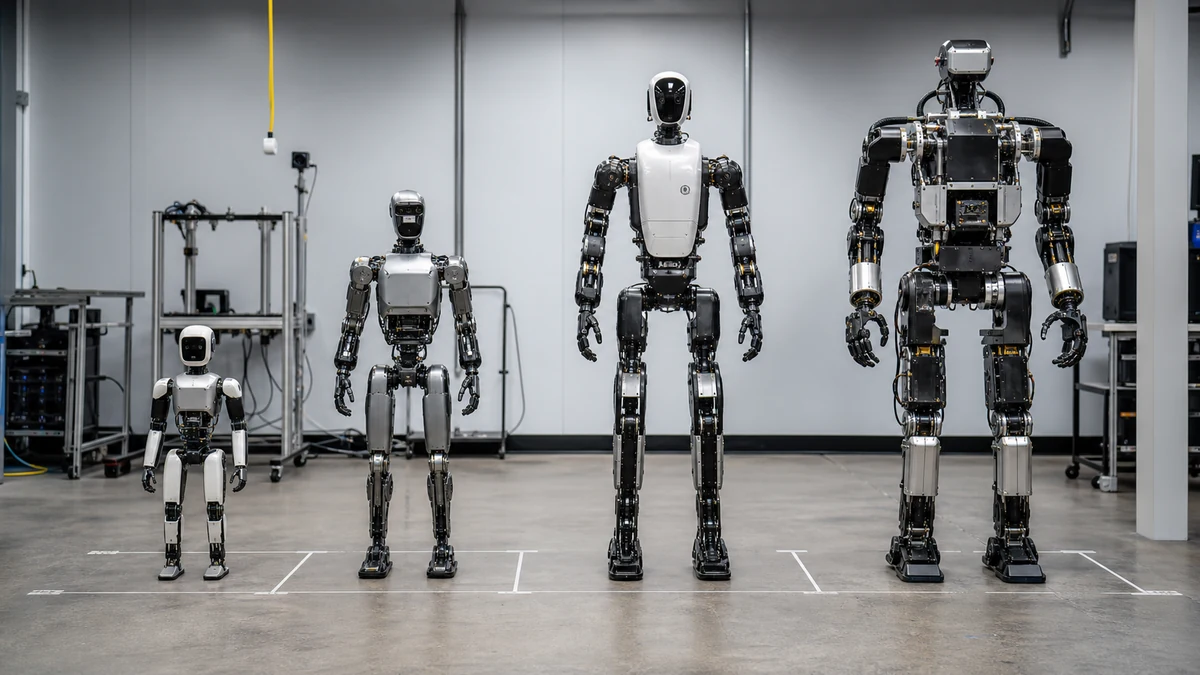
按公开价格、采购入口、官方规格和落地证据,对比宇树 R1、G1、H2、Tesla Optimus 与波士顿动力 Atlas。
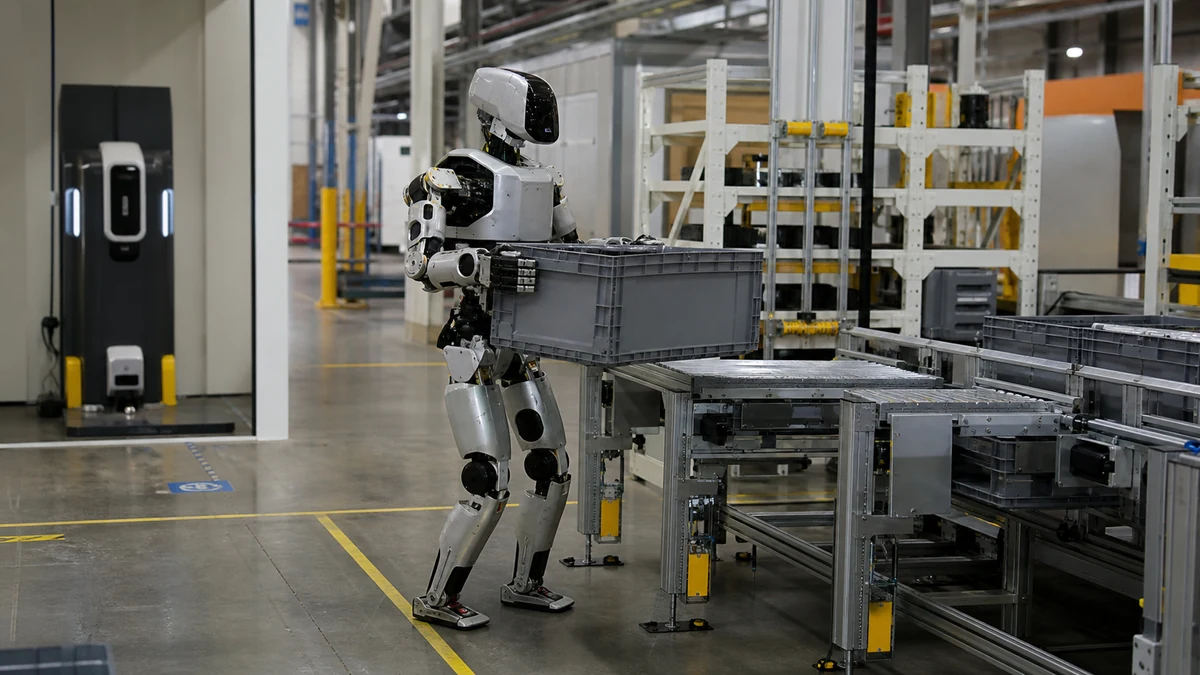
Atlas 没有公开定价,官方宣布的 2026 年部署名额已经全部确定。本文核对现行规格、企业采购路径以及 Hyundai 与 Google DeepMind 的部署计划。