EtherCAT和CAN FD都能携带循环机器人-关节命令和状态,但它们的通信组织方式不同。 EtherCAT通过一系列设备发送以太网帧,这些设备在帧通过时读写进程数据。 CAN FD使用共享优先仲裁总线,具有灵活的数据相位和比经典CAN更大的有效载荷。
标称链路速率不决定机器人的选择。轴数、循环字节、同步、消息优先级、诊断流量、电缆长度、拓扑结构、电磁环境、错误处理和安全响应决定是否满足截止时间。设计必须从最坏情况流量中确定,并在最终硬件上进行测量。
请将本指南与机器人关节控制指南和电机驱动器架构指南配合使用。高速网络是使能层,并不能证明控制稳定性或功能安全。
EtherCAT 处理一个帧跨多个设备
EtherCAT技术组的 技术概述 描述了即时处理:子设备在以太网帧通过时提取或插入分配的过程数据。这可以在紧凑的帧内移动多个轴的循环数据,而无需向每个节点发送单独事务。
拓扑可以遵循线路、树状或其他支持的排列方式,但物理端口和设备行为决定了实际路径。帧返回、断线和冗余选项需要明确设计。以太网连接器和100 Mbit/s信令并不使普通交换以太网的行为等同于EtherCAT。
CAN FD通过标识符仲裁共享总线
CiA的 CAN FD介绍 说明,仲裁开始于CAN规则下,配置后数据阶段可以使用更高的比特率。帧最多可携带64个数据字节,相比经典CAN减少了某些有效载荷的开销。
所有节点都观察共享总线,标识符编码仲裁优先级。低优先级帧可以等待,当存在高优先级流量时。因此,时序依赖于完整的消息集、位填充、重传和错误状态,而不仅仅是配置的数据相位速率。
| 属性 | EtherCAT | CAN FD | 机器人问题 |
|---|---|---|---|
| 介质访问方式 | 主站周期帧 | 优先仲裁 | 谁决定最坏情况时序? |
| 数据组织 | 进程图像在传递帧中 | 独立标识符帧 | 有多少条消息? |
| 同步 | 分布式时钟可用 | 应用或硬件方法 | 各节点的采样对齐程度如何? |
| 拓扑结构 | 线式与柔性变体 | 终端共享总线 | 哪种布线适合机器人本体? |
| 故障证据 | 工作计数器与诊断 | 错误计数器和总线状态 | 退化是如何处理的? |
分布式时钟在EtherCAT节点间对齐事件
EtherCAT分布式时钟同步本地设备时钟并补偿传播延迟。输入可以采样,输出可以从本地同步时间触发,而不是帧到达的不确定时刻。当关节速度是从等距位置采样中推导出来时,这一点尤为重要。
技术概述指出,在其文档机制下实现亚微秒同步,但集成机器人仍需验证其控制器、硬件接口和设备。同步设备时钟本身并不限制应用计算或执行器响应。
CAN FD 的定时来自可调度的消息集
根据截止时间和关键性分配标识符,而非按便利性分配。计算每个帧的最坏传输时间,包括适用时被一个低优先级帧阻塞、高优先级消息干扰以及重传假设。为诊断和故障恢复预留总线利用率裕量。
将快速转矩或状态消息与较慢的温度、配置和日志分开。只有当其更新和故障语义一致时才打包相关信号。一条超大消息如果标识符或启动时间选择不当,可能会延迟一条短暂的紧急消息。
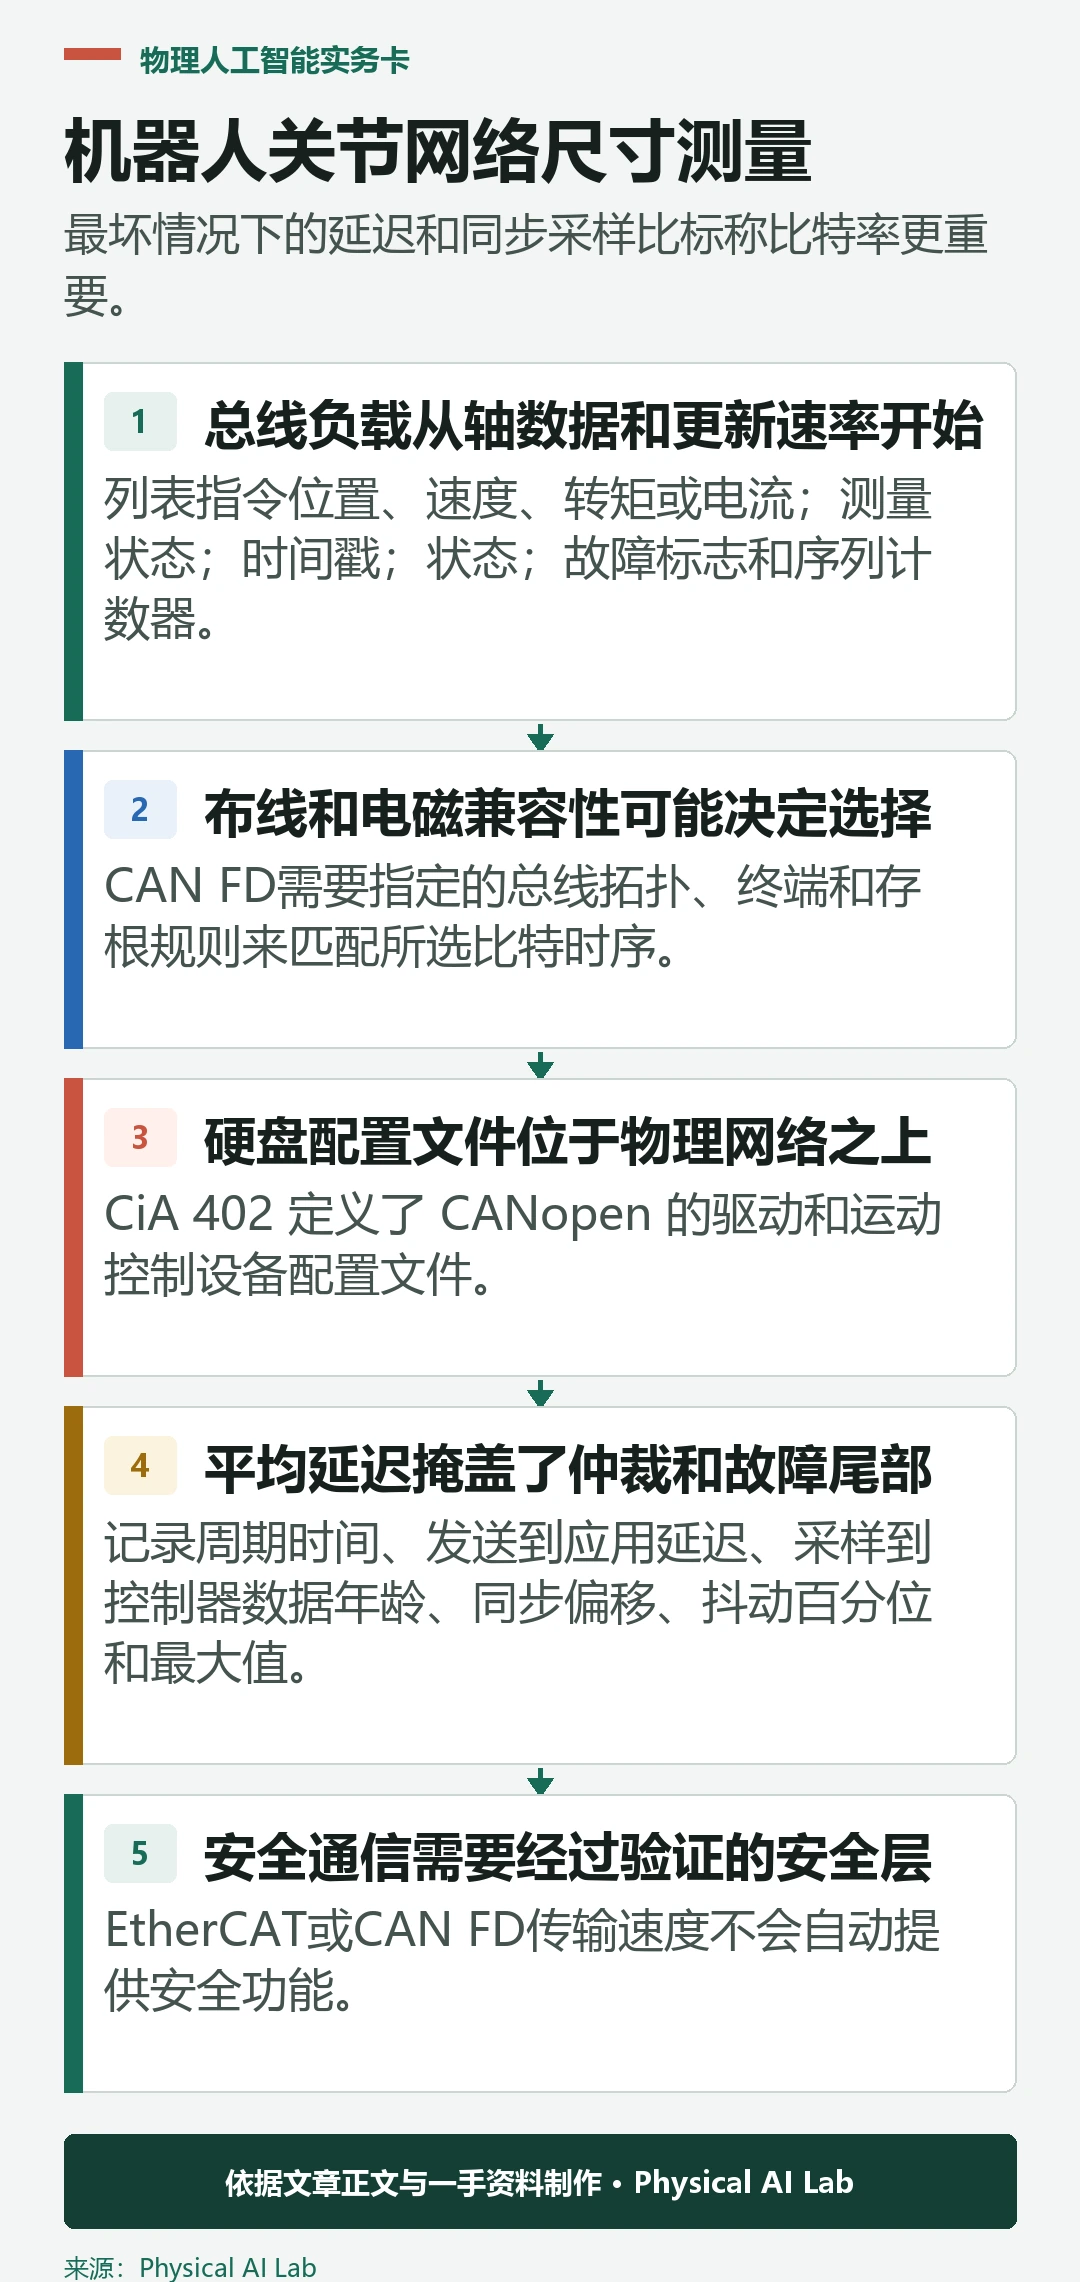
总线负载从轴数据和更新速率开始
列出位置、速度、转矩或电流指令,测量状态、时间戳、设备状态、故障标志和序列计数器。按轴数和频率计算有效载荷与协议开销,并计入非周期配置、固件、诊断和同步流量。
对 CAN FD 使用物理层比特时序进行计算,对 EtherCAT 则使用实际帧组成。应计入启动和故障突发流量,而不仅仅是标称稳态,并为未来信号和设备差异保留裕量,不要按电子表格中 99% 的利用率设计。
布线和电磁兼容性可能决定选择
CAN FD需要指定的总线拓扑、终端和存根规则来匹配所选比特时序。 EtherCAT设备间链路需要合适的工业电缆、连接器、接地和端口设计。机器人关节会增加反复弯曲、紧凑布线和电机切换噪声。
检查组装机器人的差分信号、共模应力、连接器保持和屏蔽接地情况。测试最小和最大电缆配置、移动线束、热驱动和再生事件。网络可能在工作台上通过,但在逆变器附近或电缆磨损后失效。
| 测试 | 刺激 | 记录项 | 失效标准 |
|---|---|---|---|
| 全循环负载 | 所有轴与诊断 | 延迟与抖动尾 | 错过截止时间 |
| 电磁应力 | 电机切换与再生 | 错误与重试 | 状态转变 |
| 电缆运动 | 弯曲与扭转循环 | 链路中断 | 间歇性故障 |
| 节点故障 | 重置或断开连接 | 故障遏制 | 不安全过时命令 |
| 时钟测试 | 长时间热跑 | 偏移与漂移 | 样本错位 |
驱动器配置文件位于物理网络之上
CiA 402 定义了 CANopen 的驱动和运动控制设备配置文件。 CiA 概述 还帮助解释了为什么 CANopen over CAN 和 CAN 应用协议 over EtherCAT 是不同的层。不要将配置文件等同于底层总线。
状态机、模式、单元和故障代码必须为每个驱动器纳入版本管理。相似的对象名称并不保证转换或扩展行为完全相同。验证启用、快速停止、故障重置和命令超时是否符合实际设备手册。
平均延迟掩盖了仲裁和故障尾部
记录周期时间、发送到应用延迟、采样到控制器数据年龄、同步偏移、抖动百分位和最大值。对齐时钟或使用物理触发器,使软件时间戳更可靠。低平均值和罕见的多周期延迟可能导致紧密的关节环不稳定。
注入竞争流量、错误帧、节点重置和电缆干扰。在温度和最大轴数下进行测试。保持数据包或帧跟踪与控制器日志,以便将机械振动与延迟指令或过期传感器样本区分开来。
安全通信需要经过验证的安全层
EtherCAT或CAN FD传输速度不会自动提供安全功能。安全协议、认证设备、诊断、时序假设、安全状态和系统级验证是独立的要求。标准误差计数器不能替代所需的风险降低。
定义每个节点在指令过时、同步丢失或总线进入错误状态时的处理方式。保持快速的电气保护在驱动器本地。协调各轴的停止行为,避免网络故障产生不受控制的重力或接触运动。
从机器人架构中选择网络
EtherCAT适合许多紧密同步的轴和集中的循环过程图像。 CAN FD可容纳紧凑的分布式关节、基于优先级的消息和适度的负载,采用更简单的共享布线。混合机器人可以在执行器组内使用一个网络,另一个用于更高层次通信。
原型设计最难的配置:最大节点、最长线束、完整数据集、最热驱动器和注入故障。比较成本、连接器质量、软件、诊断、服务和认证需求。选择经过测量的裕量与可恢复性,而非单一协议口号。
评估“机器人网络EtherCAT与CAN FD:周期、同步与布线”时,还应保存模型版本、机器人配置、标定文件、测试日期和全部试验记录。把成功、失败、恢复与人工介入放在同一份数据中,才能区分模型能力、系统接口和现场流程造成的差异。
- 建立完整的周期与非周期通信信号字典。
- 计算最坏情况的帧或消息时序。
- 测量采样年龄和指令应用延迟。
- 在电机驱动器实际运行的干扰条件下验证最终线缆。
- 在本地定义陈旧指令反应和网络故障反应。
常见问题
EtherCAT总是比CAN FD快吗?
这并非一个普遍的声明。 EtherCAT提供高通量的循环处理和分布式时钟,而实际的截止日期则取决于拓扑结构、设备和实现。
CAN FD能控制人形机器人的关节吗?
当消息时序、利用率、同步和故障需求符合条件时,它可以支持关节网络。必须分析和测试完整的消息集。
EtherCAT 和 CANopen 是竞争层吗?
EtherCAT 是一种网络技术;CANopen 是常用于 CAN 的应用框架,其配置文件也可通过 CoE 在 EtherCAT 上传输。
更快的网络会自动提升控制力吗?
不。传感器时序、计算、执行器动力学、环路设计和抖动都必须支持更高的频率。
环形或冗余路径能让电缆故障安全吗?
它可能提升可用性,但安全性需要对整个系统进行明确的检测、状态转换和经过验证的风险降低。
机器人网络边界说明
协议能力因控制器、设备、电缆和配置而异。验证当前规格,并测量最终机器人的最坏时序、同步、电磁故障及停止行为。