MotionBricks是NVIDIA的一项研究:用35万段以上动作片段训练统一的角色与机器人运动模型,并尝试以游戏引擎速度运行。同一个模型既驱动动画角色,也驱动Unitree G1,体现了计算机图形与具身智能(Physical AI)之间的连接。
动作数据如何变成可实时生成的统一运动模型
NVIDIA在SIGGRAPH官方发布中称,MotionBricks使用35万段以上动作片段训练,可实时运行,并已用于G1演示。但仅凭公开演示,不能认定它已经适用于所有机器人和地形。
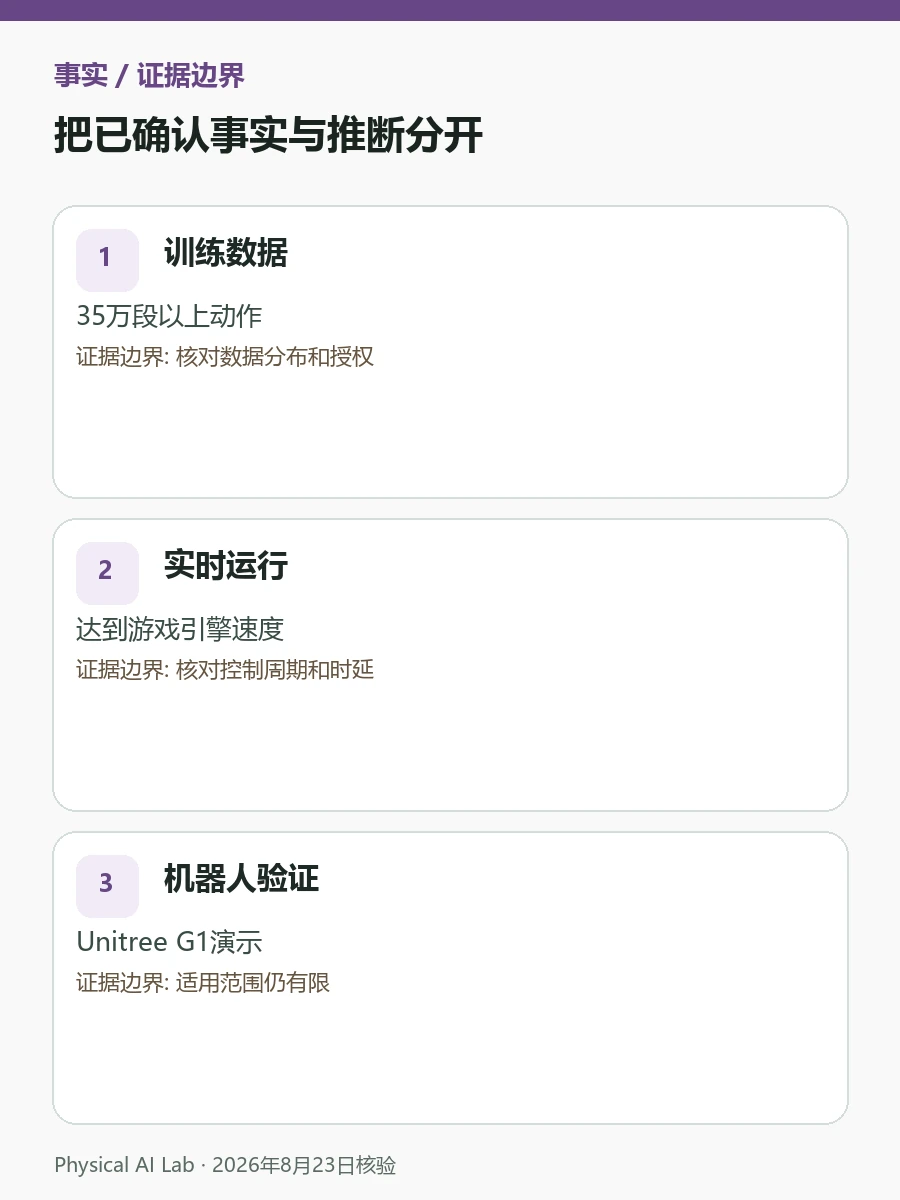
NVIDIA官方材料能够确认MotionBricks的训练规模、实时运行描述和Unitree G1演示,不能据此推定同一策略已经适用于所有机器人结构、地面与外部扰动。
| 维度 | 已确认信息 | 阅读时要注意 |
|---|---|---|
| 训练数据 | 35万段以上动作 | 核对数据分布和授权 |
| 实时运行 | 达到游戏引擎速度 | 核对控制周期和时延 |
| 机器人验证 | Unitree G1演示 | 适用范围仍有限 |
从动画角色到Unitree G1,还要跨过实体接触误差
关键并不是检索某段既有动作,而是让策略从多样化动作分布中学习,再根据当前姿态和目标生成下一步运动。落到实体机器人上,还要处理关节限位、时延、接触和电机温升。
MotionBricks对应的具身智能(Physical AI)链路,需要把动作分布生成的策略映射到真机关节限制、接触、控制时延和电机热状态。动作看起来自然,只说明结果的一部分,不能替代物理约束验证。
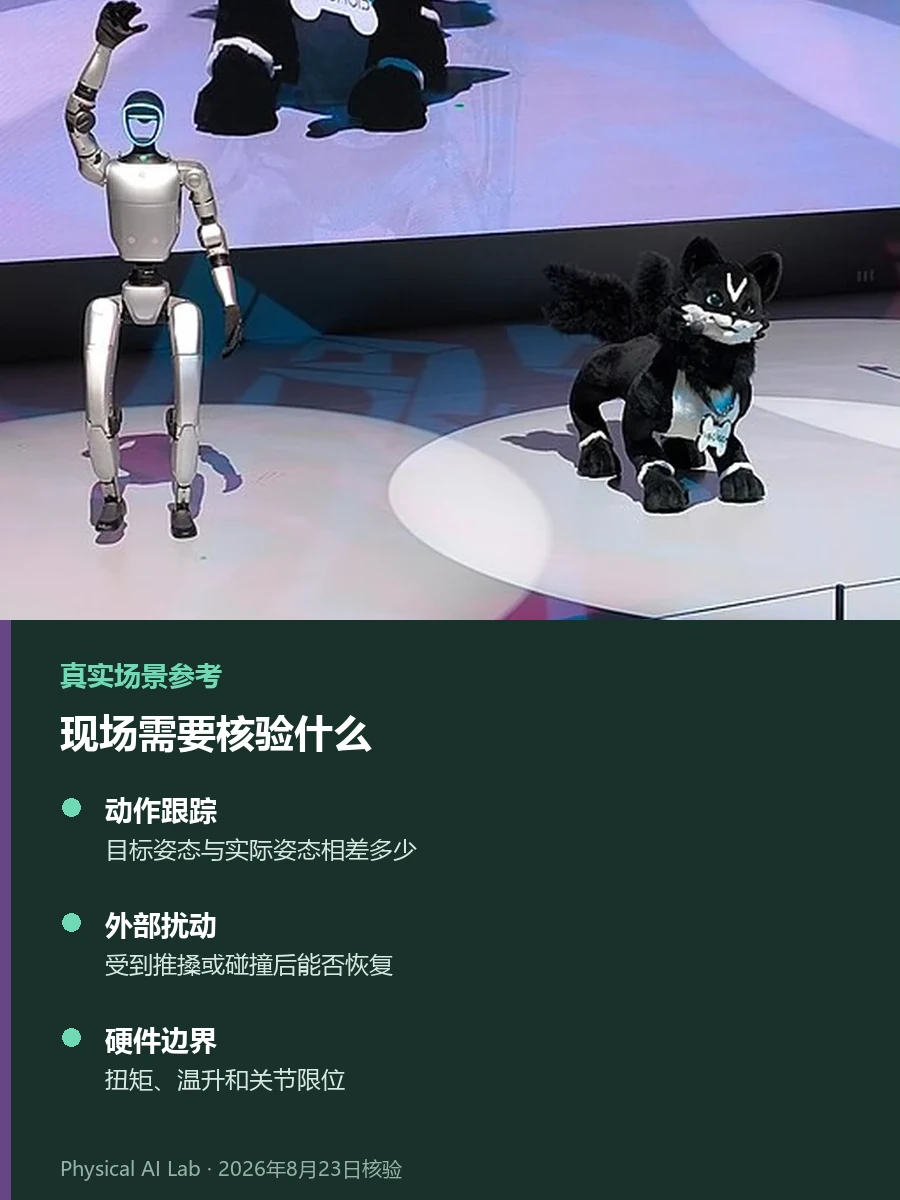
跟踪误差、扰动恢复与电机温升应一起测
复现实验应保留目标动作、跟踪误差、跌倒、扰动恢复、能耗和硬件异常,并把模拟与真机结果对齐。更换机器人或地材时,应重新测参数,而不是沿用演示结论。
| 核验项 | 要问的问题 |
|---|---|
| 动作跟踪 | 目标姿态与实际姿态相差多少 |
| 外部扰动 | 受到推搡或碰撞后能否恢复 |
| 硬件边界 | 扭矩、温升和关节限位 |

动作自然不等于机器人运行安全
视频看起来是否自然,与机器人是否安全是两套指标。只有公开跌倒率、跟踪误差、扰动恢复、耗电和硬件损伤,才能判断真实控制效果。
厂商发布和演示适合确认技术方向,跨平台泛化、安全上限和长期硬件损耗仍需要独立结果。
用基础模型和Sim-to-Real理解动作迁移
要先理解动作策略在具身系统中的位置,可读具身智能(Physical AI)的含义与边界;MotionBricks的关键验证框架见Sim-to-Real核心概念,动作数据与模型关系可延伸到机器人基础模型。本文采用截至2026年8月公开的技术材料。
MotionBricks展示了共用运动表示,而非万能控制器
MotionBricks是NVIDIA用35万段以上动作片段训练统一角色与机器人运动模型,并以游戏引擎速度运行的一项研究。动作模型的价值最终要由真机跟踪误差、受扰恢复和硬件负荷证明,动作库规模不能单独回答控制质量。
常见问题
MotionBricks可以直接控制任意机器人吗?
不能这样推定。NVIDIA发布与研究页面是一手材料,其他本体仍需重新处理关节限位、时延、接触、扭矩和散热边界。
评估G1演示时,为什么要看跌倒率和跟踪误差?
视频的动作自然度无法显示目标姿态与实际姿态差距、外力扰动后的恢复,以及失败对硬件造成的累计影响。
公开材料是否给出所有地形和硬件的适用范围?
没有。截至2026年8月23日公开的是研究方法与特定演示,不能外推为对所有机器人、地形和任务的安全保证。
已核验的官方资料
最后核对:2026年8月23日