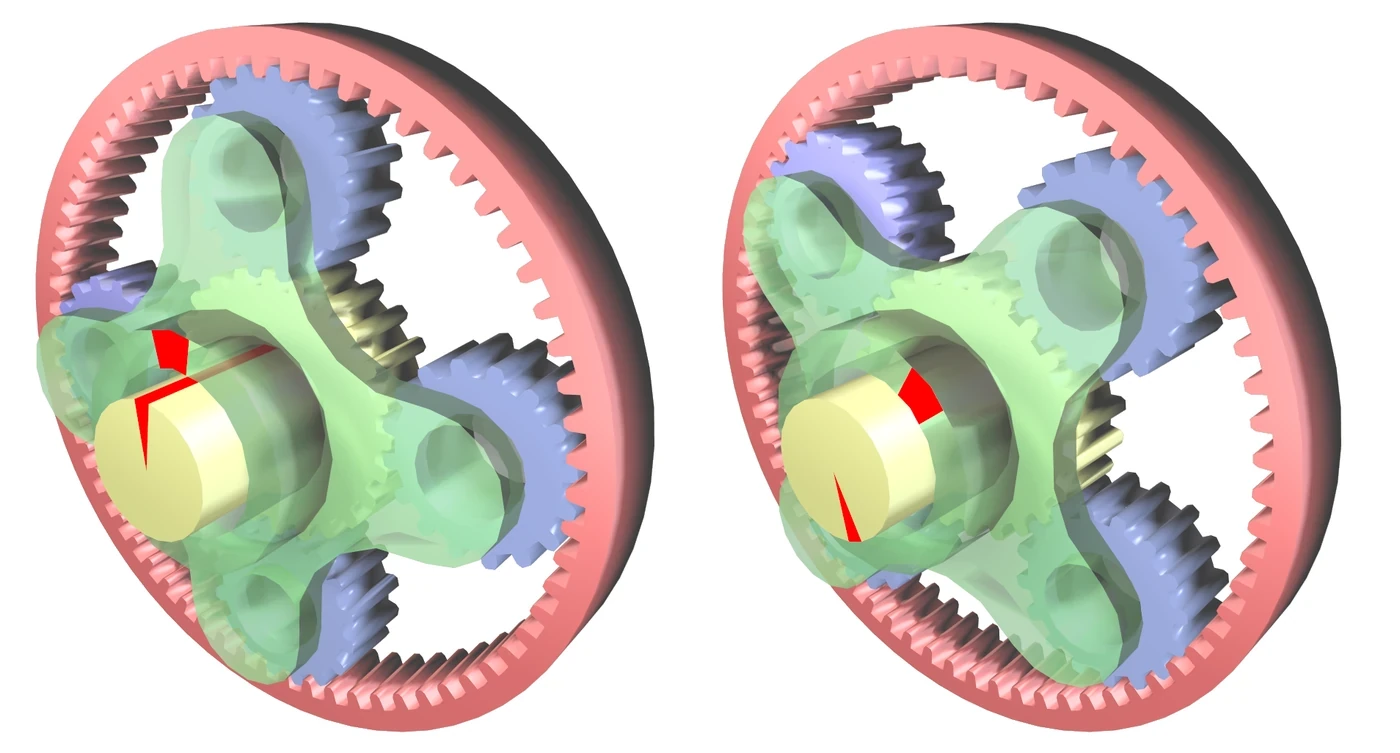
行星齿轮组结合了太阳齿轮、行星齿轮、环齿轮和载体。传动比和旋转方向取决于固定、驱动和输出的部件。因此,仅称“行星减速器”是不完整的。
机器人关节重视行星系统,其同轴封装、转矩分配和在适中比值下具有良好效率。回程间隙、载体变形、行星载荷不均、级级积累和润滑仍决定精度和寿命。
本指南补充了 准直接驱动执行器指南 和 关节执行器测试。用所选制造商的当前方法验证齿数几何和额定。
定义太阳、行星、环和载体
中心太阳轮与行星架上的行星轮啮合,行星轮又与内齿圈啮合。在常见的简单行星齿轮机构中,输入、输出及固定反作用件的选择通常在太阳轮、齿圈和行星架之间进行。
在计算传动比前,先为四个构件画箭头。如果固定齿圈而不是行星架,或输入输出互换,相同的齿数会得到不同结果。应包含旋转方向的符号约定。

固定环还原与齿数有直接关系
常见的机器人结构固定环,驱动太阳,并从行星架取得输出。 MathWorks行星齿轮参考 展示了成员约束如何决定相对运动和比值。
确认供应商使用的具体定义,尤其是复合行星或多级。仅凭比值并不说明转矩容量、惯性、间隙或封装。
| 成员 | 常见的固定环角色 | 关键设计输入 | 典型误差来源 |
|---|---|---|---|
| 太阳 | 高速输入 | 齿数与杆支撑 | 跑线与网格误差 |
| 行星 | 负载分担网格 | 计数、相位与轴承 | 载荷不均 |
| 环 | 固定反应 | 内部齿和外壳的配合 | 失真 |
| 行星架 | 低速输出 | 销钉和板刚度 | 偏转 |
| 第二阶段 | 额外约简 | 接口与时钟 | 累积误差 |
多个行星可以共享转矩
多个行星形成平行的载荷路径,支持紧凑的转矩密度。平均分担需要准确的齿几何形状、行星针位置、载体刚度和兼容的相位。增加行星并不保证容量成比例。
测量齿接触和应变,或在直接感测困难时通过温度和磨损推断负载平衡。载体和环变形即使标称间距相等,也可能偏向一颗行星。
行星数量和相位必须满足组装几何
太阳、环和行星的齿数限制了等距行星是否能同相啮合。组装条件随着复合行星和分级缩减器变得更加复杂。
在设计工具和物理定时程序中验证几何形状。可强制组装的组仍可能存在相位误差、干扰或负载不等。维护过程中保持齿轮时钟。
单级减速器更注重效率和逆驱性能
一个中等比的阶段比多级减速器使用更少的网格和轴承。它能提供更高的效率、更低的反射惯性和更易的回传,这对转矩控制和顺应接头非常有用。
低速比需要能够输出更高转矩的电机。评估整个电机减速器的质量和电损耗。更高效的齿轮组即使将电机移动到低效区,仍可能产生更热的执行器。
额外的阶段:乘法比和不完美
两级不仅会增加比值,还会增加网格损耗、惯性、间隙、制造变化和轴承支撑。级与行星架界面之间的对齐会影响噪声和寿命。
按阶段分配误差和转矩预算。高速阶段的循环和润滑量与输出阶段不同。不要假设两个总比相同的减速器具有相同的效率或反转行为。
| 性能 | 一阶段 | 两个或更多阶段 | 机器人的含义 |
|---|---|---|---|
| 比率 | 中等 | 高 | 电机操作点 |
| 效率 | 一般来说,会更高一些 | 更多的网格损失 | 电池与热量 |
| 回程间隙 | 一项贡献 | 贡献会累积 | 反转精度 |
| 反射惯性 | 降低架构负担 | 更多旋转部件 | 力控响应 |
| 包装 | 比分用更大的齿轮 | 更多的轴向或径向复杂度 | 接合包络线 |
回程间隙不仅仅是牙齿的清理
齿侧间隙防止干涉并允许润滑,但承载针间隙、轴承游隙、环形变形和级界面也会起作用。预装或分裂式布置可以减少反转误差,但代价是摩擦和复杂性。
测量定义转矩下的空回,而非仅报告无负载的角度游隙。在输出转速和温度范围内重复,因为局部齿轮误差和膨胀会改变结果。
载体刚度控制负载分担和输出精度
行星销会对承载板施加载板的载荷,承载板在转矩下会弯曲和扭曲。载流子变形会改变行星的对齐和输出角度。紧凑而细的载体可能会抵消多颗行星理论上的优势。
分析销轴支撑、板距、轴承布置和输出接口。验证机器人链路的力矩载荷,而不仅仅是纯转矩。代表性载荷后检查接触模式。
润滑和温度会影响低速表现
齿轮啮合、行星轴承和密封件需要与速度、负载、材料和寿命兼容的润滑剂。粘度影响高速搅拌和低速摩擦。温度变化、间隙和预载。
地图效率、断裂转矩以及冷启动到稳态的波纹。考虑方向和润滑脂迁移。噪声或电流变化可以揭示劣化,但需要基线和确认的根本原因。
选择带有电机和控制目标的减速器
比较比、连续和峰值转矩、电机转速、反射惯性、效率、回驱性、间隙、刚度、热极限、质量和服务。 QDD偏好较低的传动比和反向驱动,而位置主导的轴可能接受更高的传动比。
通过真实轨迹和反转测试组装后的关节。记录输出转矩、角度、转矩波动、温度和效率。最终设计是一套电机、齿轮组、传感和控制系统,而非孤立的传动比。
评估“机器人关节用行星齿轮减速器:传动比、回程间隙与负载分担”时,还应保存模型版本、机器人配置、标定文件、测试日期和全部试验记录。把成功、失败、恢复与人工介入放在同一份数据中,才能区分模型能力、系统接口和现场流程造成的差异。
- 明确固定构件、输入构件与输出构件。
- 验证齿数和行星轮相位条件。
- 设计承载刚度以实现负载均分。
- 分级核算回程间隙和损耗。
- 测量负载和温度下的输出行为。
常见问题
为什么行星减速器会有高转矩密度?
当几何体和载体刚度良好共享负载时,多个行星网格在同轴封装中形成平行载荷路径。
更多的行星总是更好吗?
不会。装配相位、载体空间、轴承尺寸和不均载荷都会限制其效益。
单级行星减速器是没有回程间隙的吗?
不会。齿间隙、轴承、承载体和外壳仍然会产生反转误差。
为什么行星减速器在QDD执行器中很常见?
适中的传动比可以在紧凑的接头中保持效率和回驱性能,同时放大电机转矩。
一级和两级减速器在相同比率下是等效的吗?
不会。级数会影响效率、惯性、间隙、封装、负载分布和热行为。
齿轮组定义说明
行星齿轮几何形状、允许载荷和装配条件均需依设计而定。与制造商或合格齿轮工程师核实齿数、相位、材料、润滑和寿命,然后测试组装后的关节。