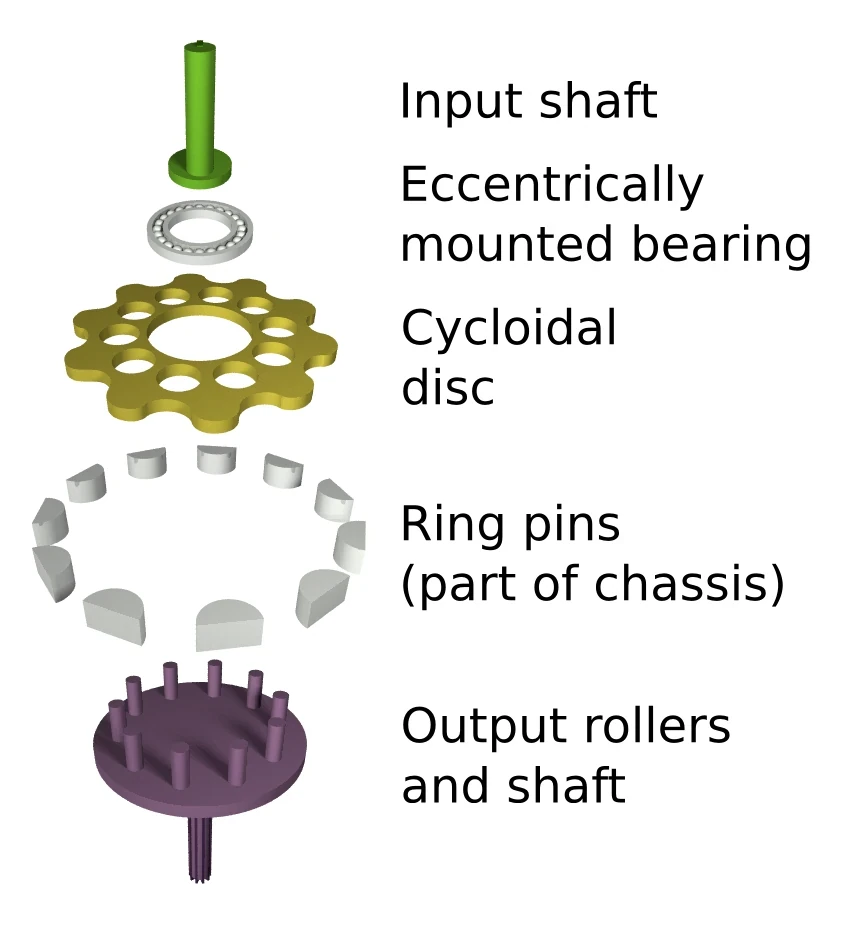
RV减速器是一种高精度的平面中心减速器,常用于高负载机器人关节。其定义性架构结合了初始的直齿轮减速和偏心曲轴,驱动环形RV齿轮与一圈销钉相连。
高减速比、多接点和坚固的输出结构可提供高刚性和抗过载能力。这些强度并不意味着零空回、恒定效率或无限寿命。轴承、销钉、润滑、外壳和载荷历史依然至关重要。
将该架构与 谐波减速器指南 进行比较,并使用 关节执行器测试指南 进行输出端验证。产品选择需要制造商的额定电流方法。
第一级通过直齿轮降低速度
Nabtesco的官方 工作原理描述 始于电机转动从输入齿轮传递到曲轴上的直齿轮。第一级提供了部分总传动比。
分析传动比时,状态输入齿轮、直齿轮和曲轴齿数。包装变体可能会改变排列。不要将通用的旋翼图视为完整的商用 RV 减速器产品。

偏心曲轴驱动平面摆线运动
每个曲轴都有由轴承支撑的偏心段。随着曲轴旋转, RV齿轮绕主轴偏心旋转,而非像普通直齿轮那样单纯旋转。
这种运动需要精确的偏心、轴承支撑和曲轴之间的同步。误差会变成转矩脉动、振动、接触不均匀或输出变化。周围外壳必须在负载下保持几何形状。
微小齿数差可产生很大的减速比
环形轮廓与一圈针相啮合,叶瓣和针数之间有小幅差别。每次偏心旋转会产生一个小的相对旋转,使紧凑直径大幅缩小。
计算两个阶段及所选固定和输出元件的完整比率。符号和方向取决于参考系。在比较不同产品比率前,请核实供应商定义。
| 元素 | 运动角色 | 主要设计效应 | 失效灵敏性 |
|---|---|---|---|
| 输入齿轮和直齿轮 | 第一次约化 | 比例与包装 | 网格误差与噪声 |
| 曲轴 | 偏心驱动 | 载荷转移与相位 | 轴承与偏心误差 |
| RV 摆线轮 | 与针齿环啮合 | 高比与接触共享 | 轮廓与弹性误差 |
| 环形销 | 反应路径 | 负载分布 | 磨损与润滑 |
| 输出引脚或机箱 | 相对运动输出 | 关节转矩与刚度 | 配合与承重支撑 |
成对的RV齿轮平衡力并分担负载
商业RV机构通常使用两个RV齿轮相位对应偏心段。 Nabtesco解释说,这对齿轮能平衡相等的力量。它还能分散负载并减少振动,相较于单个盘。
载荷分担并非自动完美。制造公差、弹性变形和轴承状况会影响每个接触点。应检查磨损模式和转矩脉动,而非仅凭几何假设载荷相等。
许多啮合接触点支持高刚性
多个叶片和销钉可以同时承载载荷,相比单齿网格更能扩大接触。坚固的曲柄和输出结构也有助于减速器抵抗力矩和冲击。
刚性是组装后的特性。减速器内部合规性、输出轴承、外壳、紧固件和机器人连杆均有贡献。比较同一安装和载荷条件下的扭转刚度和力矩容量。
复振和谐波减速器使用不同的变形机制
RV减速器通过刚性机构实现偏心平面向运动和滚筒或针接触。谐波减速器通过弹性变形弹性样条以产生齿数差异。两者都能提供高比和低标称间隙。
RV单元常被青睐用于高负载轴,而谐波单元则在低质量和紧凑的同轴封装主导时更具吸引力。选择时必须比较比、转矩、力矩、质量、失动、效率、冲击、寿命和积分。
| 比较 | RV减速器 | 谐波减速器 | 关节选型依据 |
|---|---|---|---|
| 核心运动 | 偏心摆线啮合 | 柔轮变形 | 装载与包装 |
| 负载分担 | 多个针齿与摆线齿 | 多齿同时啮合 | 抗冲击能力与工作负荷 |
| 合规来源 | 接触与结构变形 | 柔轮与整体结构 | 控制带宽 |
| 典型强度 | 刚性和过载容忍 | 低质量且紧凑的比例 | 关节轴的用途 |
| 验证 | 回差、热性能与寿命 | 弹性轮疲劳与空回 | 输出端测试 |
低背隙并不意味着没有空回
目录间隙可能描述测试区域较窄。方向反转还显示弹性上紧、轴承位移、摩擦滞后和制造变异。这些效应结合为关节处的空回。
测量输出角度与参考转矩的关系,跨越位置、温度和寿命。包括编码器位置:电机侧编码器无法观察所有减速器变形。如果应用需要直接校正,使用输出传感。
运行图谱上的效率和热量变化
网状物、轴承、密封和润滑剂损失取决于速度、转矩、方向和温度。某一点的效率不预测低速摩擦或循环机器人运行。
绘制输入功率、输出转矩和预期工作周期内温度。确认润滑和安装方向。热膨胀会改变预载、空回和密封阻力,直到达到温度保护阈值。
寿命取决于实际载荷历程
额定转矩并非完整的生命周期描述。机器人轴经历加速度峰值、反转、冲击、停留和力矩变化。使用供应商的等效负载和使用寿命方法,结合实际分布。
检查振动、噪音、润滑剂状况、游动状态及使用寿命中的效率。加速测试必须保持接触应力和温度状态。应单独记录冲击事件,而非将其平均化为平滑的工作周期。
减速器的选择在机器人关节处结束
检查输入惯性、电机转速、比值、输出转矩、力矩容量、刚度、空回、效率、热量、质量、轴承布置和服务接入。减速器可以调整电机的工作区和控制器调校。
使用具有代表性的有效载荷和轨迹验证组装后的关节。测量输出精度、反转、热稳态、振动和寿命后变化。减速器应以完整关节完成任务的表现来评价,而不能只看单一目录最大值。
评估“RV减速器原理:两级减速、摆线啮合、刚度与极限”时,还应保存模型版本、机器人配置、标定文件、测试日期和全部试验记录。把成功、失败、恢复与人工介入放在同一份数据中,才能区分模型能力、系统接口和现场流程造成的差异。
- 明确两个减速级及其参考构件。
- 包括曲轴和输出轴承支撑。
- 测量反转和载荷下的空回量。
- 按工作周期绘制效率和温度地图。
- 使用针对产品的寿命计算和关节测试。
常见问题
RV减速器和任何摆线减速器是一样的吗?
RV是一种特定的精密架构,具有第一减速级和产品专用曲轴、 RV齿轮和输出结构;摆线传动更宽。
RV减速器是零回程间隙的吗?
不会。它可以有很低的名义间隙,但弹性变形、轴承、摩擦和磨损会导致空回。
RV减速器总是比谐波减速器更强吗?
没有统一的排名。比较具体载荷、比值、力矩、质量、冲击、寿命和包裹。
为什么要使用两个 RV 摆线轮?
成对齿轮能够平衡力、分担负载,并在制造和支撑得当下能够减少振动。
只更换减针会提升关节精度吗?
不一定。轴承、外壳、编码器位置、控制、校准和安装都可能主导最终误差。
减速器配置说明
RV减速器的结构、额定和寿命方法因产品而异。使用当前制造商的图纸和计算,然后在预期转矩、力矩、转速、温度和冲击历史下验证整个接头。