机器人深度相机应根据任务体积、物体表面、照明、运动和所需更新时机选择。立体、飞行时间和结构光系统通过不同的光学证据推断深度,因此每种系统都有特征性的孔洞、偏置和干扰。单一公布的精度数值无法描述这些条件。
立体三角定位对应的图像点, ToF估计光的传播时间或相位,结构光则观察已知投影图案的变形。产品系列可以结合主动照明、 RGB、惯性传感器和车载处理,这意味着仅有技术标签并不构成完整的规范。
本指南应与 机器人校准指南 及 机器人传感器融合指南一起使用。用安装在机器人上的摄像头以及使用相机输出的下游抓取、导航或检测指标验证深度。
先定义可测量的任务体积
绘制最小和最大范围、水平和垂直视场、机器人姿态、预期遮挡及所需空间分辨率。摄像头可以从一个姿势覆盖工作区,但在运动中失去夹具、搁板边缘或箱角。包含电缆弯曲和保护窗口约束。
将任务需求转换为可测量输出:有效深度覆盖、偏差、重复性、边缘定位、离群值率和延迟。导航系统可能容忍稀疏的远距离深度,而小零件拣选可能因毫米级边缘偏差而失败。

立体深度取决于图像的对应关系
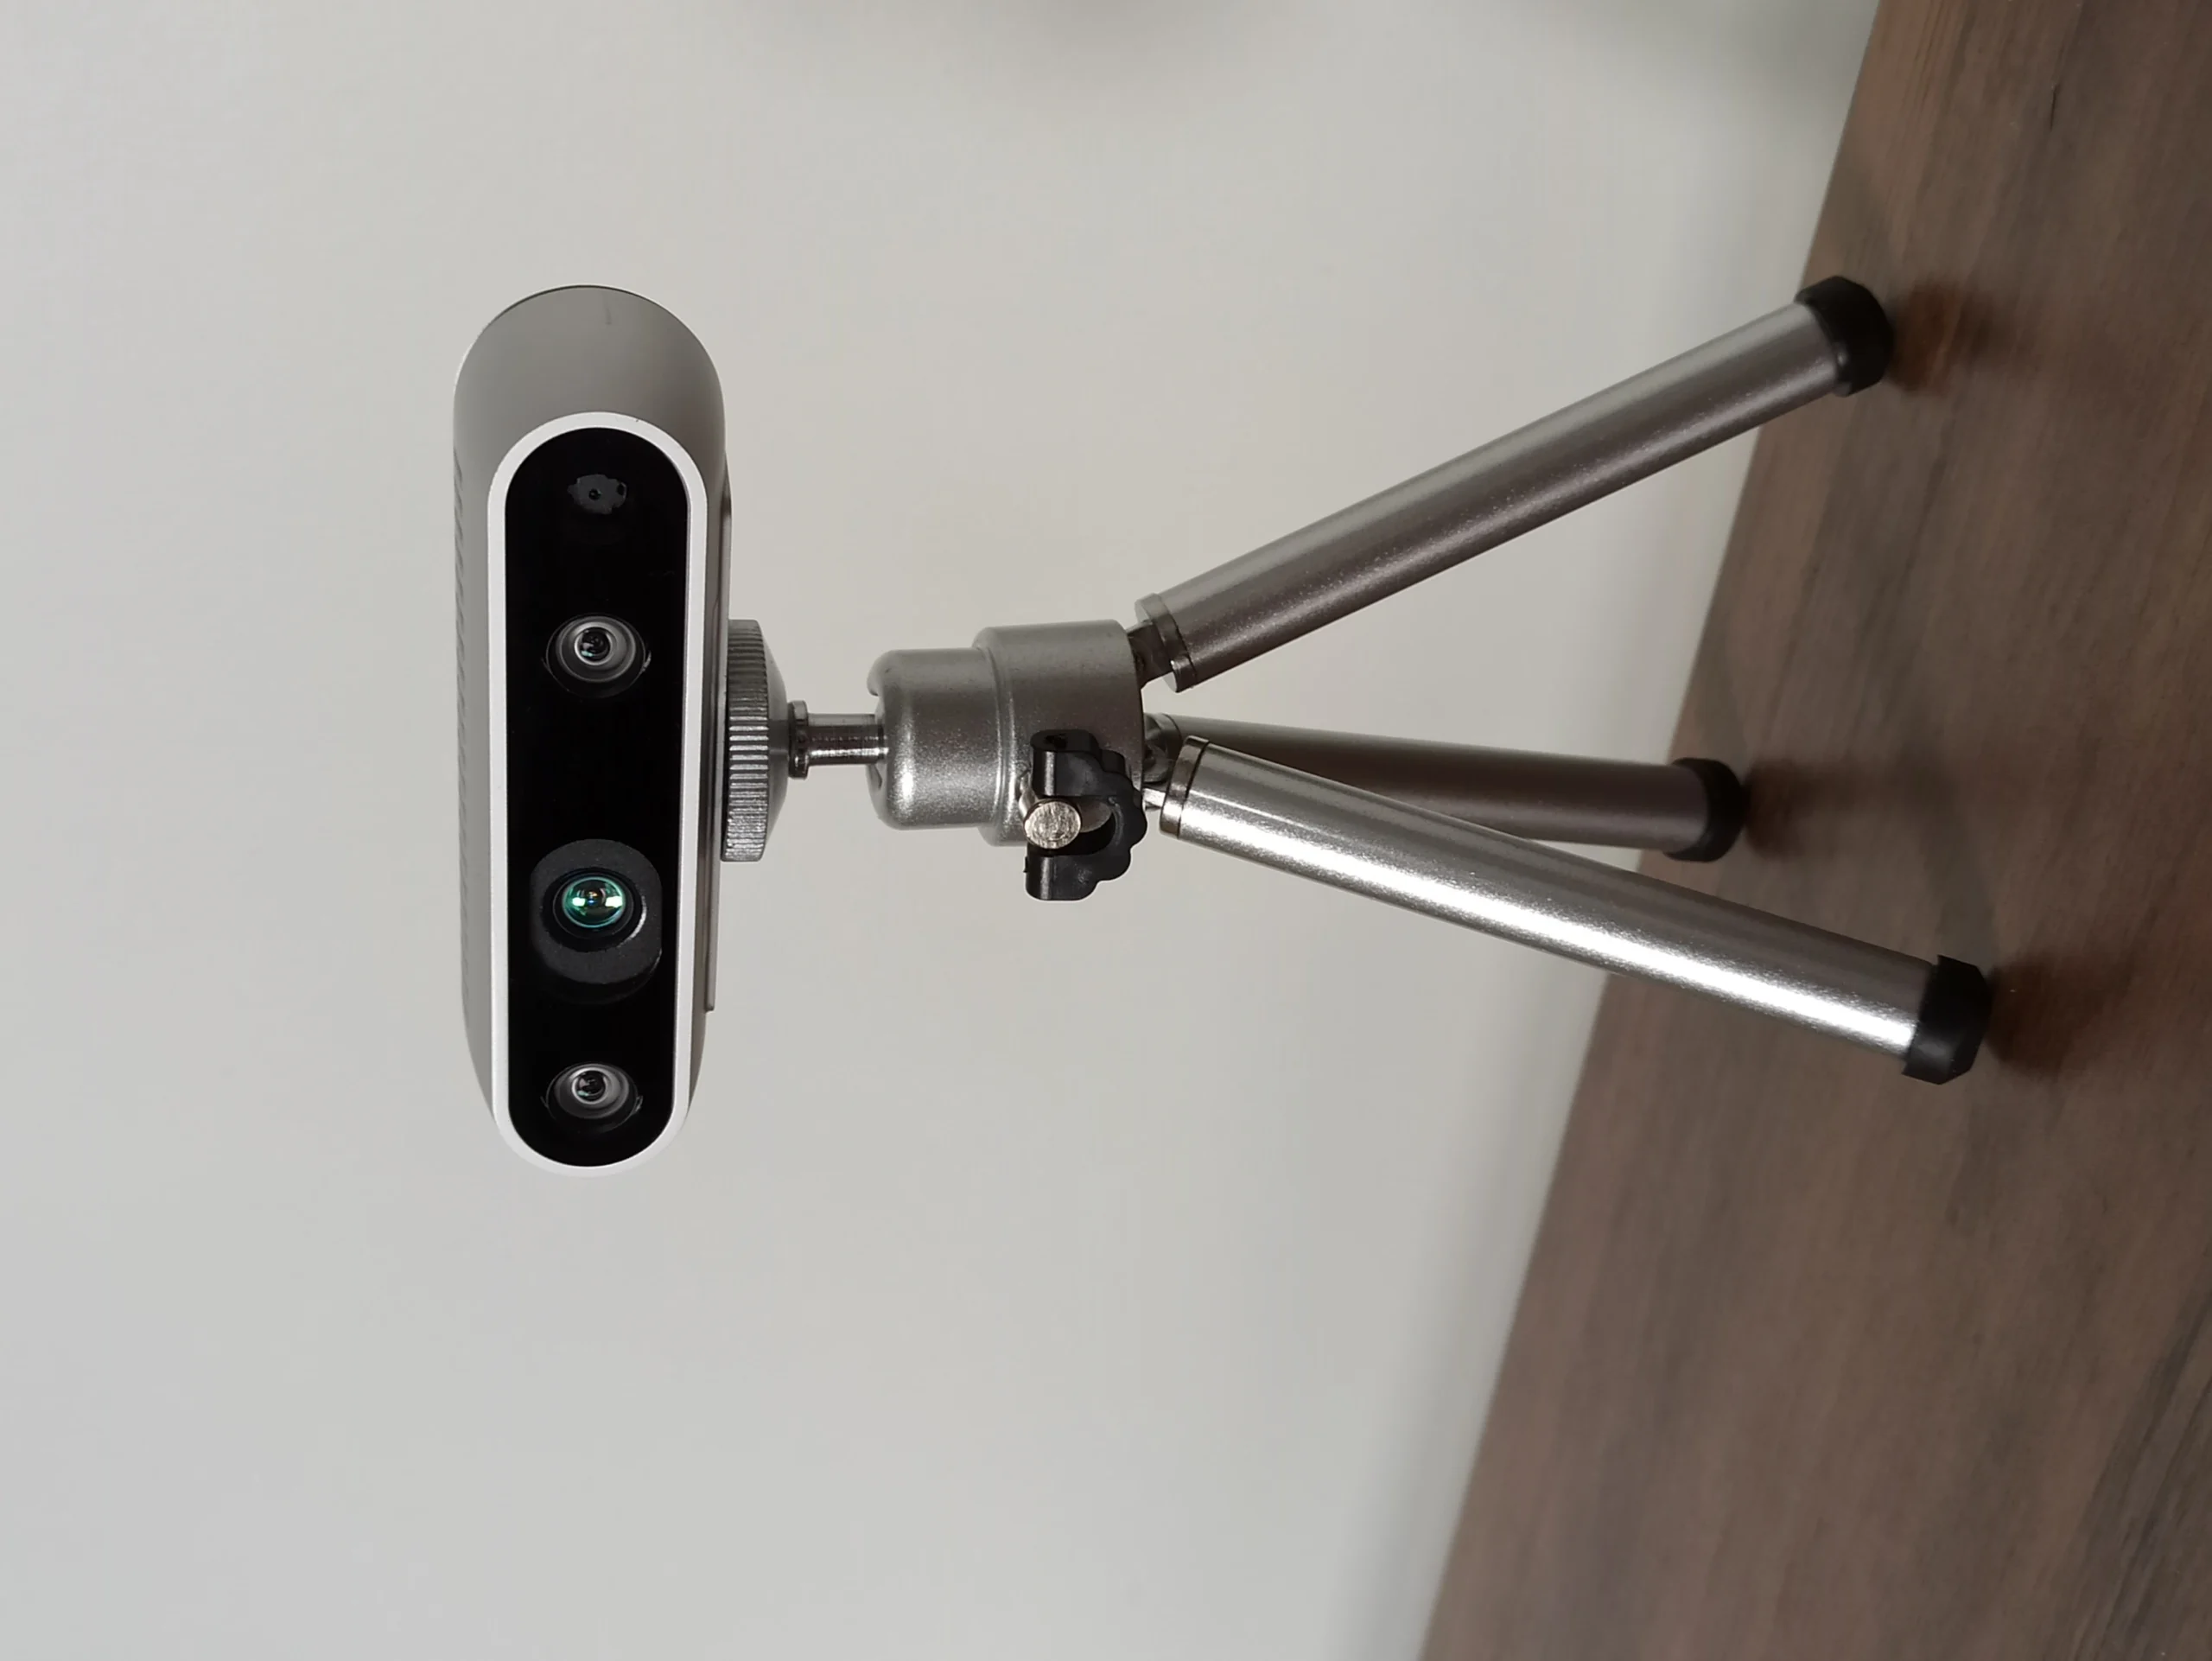
立体系统在左右图像中寻找匹配特征,并从差异、焦距和基线三角定位深度。误差随距离增加,因为差异变小。纹理、曝光、焦点和几何校准直接影响对应关系。
主动立体为纹理较弱的表面添加了投射红外纹理,但强烈阳光或其他投影仪可能会洗淡或混淆这种图案。被动特征在户外仍可工作。 RealSense D400立体文档描述 了产品架构;安装后的机器人仍需自行测试。
| 方法 | 深度证据 | 典型优势 | 典型失效 |
|---|---|---|---|
| 无源立体视觉 | 自然图像视差 | 户外纹理 | 空白曲面 |
| 主动立体视觉 | 视差加投影纹理 | 室内低纹理 | 阳光或干扰 |
| ToF | 调制光延迟或相位 | 致密深度 | 多径与饱和 |
| 结构光 | 已知的模式变形 | 精准受控场景 | 环境光与运动 |
| 传感器融合 | 多重校准源 | 覆盖范围与连续性 | 时间或坐标系错误 |
ToF 测量主动光回波时序
飞行时间系统通过脉冲传播时间或相位偏移来照明场景并估算距离。它们可以在紧凑的基线下产生密集的深度,且不需要可见纹理。调制、积分时间和信号强度会影响距离、精度和运动行为。
多径发生在光线通过多个反射到达一个像素时,导致角落附近、光滑表面或复杂几何形状产生深度偏差。非常暗的目标信号较少,反射目标可能过饱和。检查置信度或振幅通道,而不是将每个数值深度视为同等有效。
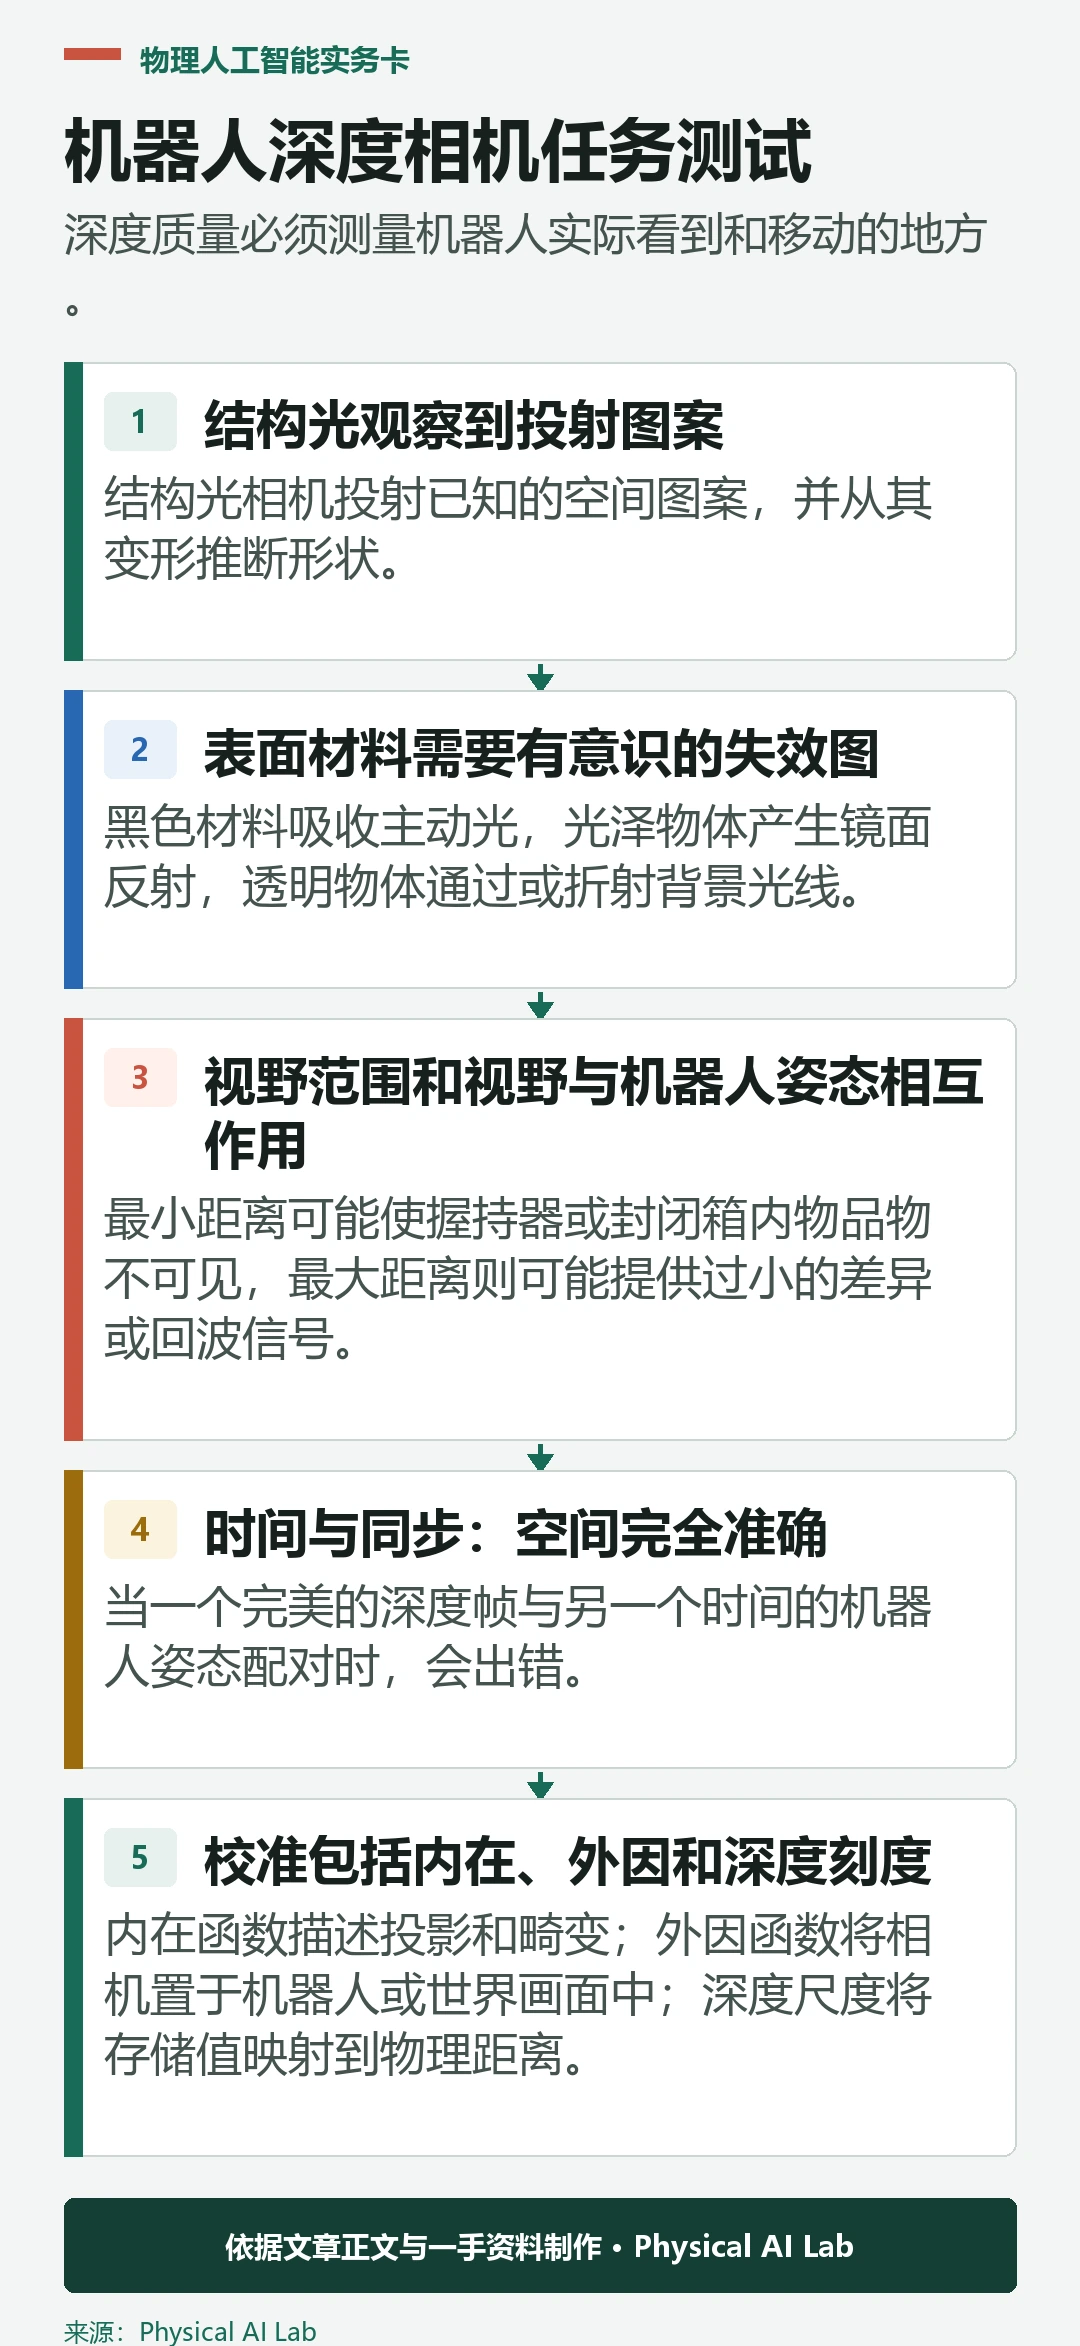
结构光观察到投射图案
结构光相机投射已知的空间图案,并从其变形推断形状。在受控的室内条件下,它们可以提供对计量和料箱拣选有用的详细表面几何形状。投影仪和相机的几何形状、焦点和曝光必须保持校准。
环境光会降低图案对比度,运动会扭曲顺序图案采集,且多单元可能干扰。工业系统可能使用编码曝光和稳健校准,但周期时间和物体运动必须与捕获方法相匹配。当前的 Zivid知识库 记录了这样一种工作流程。
表面材料需要有意识的失效图
黑色材料吸收主动光,光泽物体产生镜面反射,透明物体通过或折射背景光线。细金属、保鲜膜和湿表面即使颜色相同,失效方式也可能不同。构建一个代表性的物体集,而非通用的校准目标。
将区域标记为有效、不确定、缺失或物理错误。仅保存滤波深度图可隐藏故障机制。保留红外或强度图像、置信值和相机设置,以便追踪误差源于信号、对应或后处理。
| 状况 | 观察到的症状 | 可能的机制 | 有用的检定 |
|---|---|---|---|
| 暗表面 | 空洞或距离噪声 | 低回波信号 | 振幅或红外图像 |
| 光滑表面 | 飞点 | 镜面反射 | 视角扫描 |
| 透明物体 | 背景深度 | 透射或折射 | 替代模态 |
| 阳光 | 减少有源信号 | 投影图案被环境光淹没 | 户外曝光扫描 |
| 两台摄像机 | 周期性数据异常 | 光学干扰 | 错时采集测试 |
测距范围与视场角与机器人姿态相互作用
最小距离可能使握持器或封闭箱内物品不可见,最大距离则可能提供过小的差异或回波信号。宽视场增加覆盖范围,但会减少每个物体的像素数并放大边缘畸变。评估具体的镜头和分辨率模式。
使用可达范围和可见性仿真作为筛查工具,然后测量已安装系统的状况。机器人振动、保护玻璃、安装座的柔顺性和线缆应力可以改变校准。包括工具更换和有效载荷,这些因素会改变相机与任务的几何形状。
时序与同步决定空间精度是否完整
当一个完美的深度帧与另一个时间的机器人姿态配对时,会出错。记录曝光时间、传输延迟和时钟关系,包括深度、 RGB、惯性数据和关节状态。滚动快门和顺序投影可以创造依赖于画面内运动的几何形状。
对于移动的摄像机或物体,测试速度扫描和突然的方向变化。测量规划器使用点云的端到端年龄。硬件触发可能有帮助,但完整的时间戳和缓冲路径仍需验证。
校准包括内参、外参与深度尺度
相机内参描述投影和畸变;相机外参将相机置于机器人或世界坐标系中;深度尺度将存储值映射到物理距离。温度、撞击、焦点和安装变化都会影响这些参数。每次数据日志中都保留校准标识符。
通过分布在任务体积中的独立几何体进行验证,而非用于拟合的目标姿态。以任务使用的单位报告残差,同时检查边缘和平面。较小的平均平面误差可能与会破坏抓取的边界伪影共存。
后期处理必须揭示而非虚构确定性
空间滤波、时间平滑、填孔和异常值去除可以让深度看起来更清晰。它们还会添加延迟、模糊运动,并用估计值填充未看见的区域。用下游任务证据调校这些数据,保持有效性或置信度信号。
在故障时比较原始和滤波结果。规划器应知道深度何时陈旧或无支持。不要将填充图像转换为安全声明;普通3D相机若不具备完整功能并获得相应的评级和验证,就不是安全传感器。
进行因子场景检验
每次只调整一个因素,涵盖距离、角度、照明、物体材质、相机运动、物体运动和附近的主动传感器。重复足够多次以测量变化。包含预热和工作温度,因为投影和时间可能漂移。
然后将最坏因素结合起来,重现已部署的场景。保存设置、固件、原始流和任务结果。只有当机器人达到其抓取、定位或检查标准,且有有界的失败和明确的备用条件时,摄像头才算通过。
将数据表视为测试假设
制造商的测距和精度值使用标明的目标、模式和环境。 Orbbec的 Femto Mega页面 和 Zivid 3 XL250数据表 是有用的主要参考,但它们的指标不可互换。
记录验收时使用的具体固件、曝光、发射功率、分辨率和滤波配置。更新或重新挂载后重新检查。从测量到的故障图和生命周期支持中选择,而非理想光线下最吸引人的点云。
- 定义任务体积和下游指标。
- 测试真正的暗、亮和透明物体。
- 测量运动、时机和同步。
- 在整个体积内独立验证校准。
- 保留原始证据和明确的无效深度处理。
常见问题
哪种深度相机在户外效果最好?
没有任何方法适用于所有户外场景。强烈的阳光通常会减少主动照明,而被动立体视觉仍然需要有足够纹理和足够的曝光。测试实际的距离和表面。
ToF总是比立体视觉更准确吗?
不。准确度取决于距离、信号、多径、校准、分辨率、运动和滤波。在相同条件下比较任务相关的误差。
深度相机能测量透明物体吗?
有时只能测得部分,但透射和折射通常会返回背景或无效的几何形状。可能需要替代的光照、视角或感应方式。
更高的深度分辨率能保证更稳的抓取吗?
不会。校准、边缘质量、延迟、遮挡和物体姿态估计可能占主导地位。评估抓取成功率和失效恢复率。
标准深度相机能取代安全扫描仪吗?
除非完整的感应和保护功能为该安全用途设计、评级和验证,否则不适用。普通深度输出不构成功能安全声明。
深度感应应用边界
深度性能取决于具体的相机模式、固件、光学系统、安装方式、场景和后期处理。验证已安装的系统,并明确处理缺失或不可靠的深度值。