机器人末端执行器不仅仅是安装在法兰上的有效载荷。它增加了运动的几何形状、质量和惯性、储存或供应的能量、工艺危害、工件保持和失效模式,这些都改变了应用风险和停止行为。
安全边界包括夹爪指、适配器、软管、电缆、阀门、换刀装置、刀具架、传感器、控制器、工件及附近夹具。评估涵盖生产、更换、安装、清洁、堵塞恢复和维护。
本指南具有教育性质,不能取代适用的标准或合格评估。请与 抓握规划指南 和 真空夹持器失效指南一起使用。
建模完整的工具边界
列出机械结构、锋利和高温表面、夹点空间、能源供应、信号、软件、保留工件及周围结构。定义批准的刀具配置和操作模式。
绘制扫掠包络,包括工件和钢索。紧凑型腕带单元在添加长手指或携带部件后可能带来巨大危险。

建立生命周期危害清单
复查正常加工、刀具取回、校准、安装、清洁、堵塞清除、断电、释放失败和维护。许多暴露发生在生产故障后接近。
包括可预见的错误工具、部分接触、磨损的手指、堵塞的阀门、感知丧失和身份损坏。将每种情景与受控响应联系起来。
| 危险源 | 示例 | 失败后果 | 控制证据 |
|---|---|---|---|
| 几何 | 夹边或锋利边缘 | 压碎还是切割 | 护卫与通行 |
| 动力学 | 高惯性 | 停留时间更长 | 负载验证 |
| 工艺能量 | 加热或旋转 | 烧伤或撕裂 | 隔离与守卫 |
| 保留 | 真空或抓地力丧失 | 掉落的零件 | 监控暂停 |
| 刀具更换 | 部分锁定 | 分离工具 | 多元坚振 |
验证质量、重心和惯性
请核查机器人允许的载荷包线,确定具体的适配器、工具、指针、软管和最大工件。重心和惯性在总质量超过名义有效载荷前可能违反动态极限。
更新载荷数据,验证制动、路径精度和制动。载荷参数错误会降低生产性能和保护性能。
设计失去能源后工件的状态行为
夹持器不应默认地开合;更安全的响应取决于载荷、高度、接触点及附近人员。定义零件是在受控区域内被固定、放下、支撑还是释放。
检测空气、真空、电力和通讯的损失。在需要时监测压力或真空,并考虑泄漏、多孔部件和密封磨损情况。
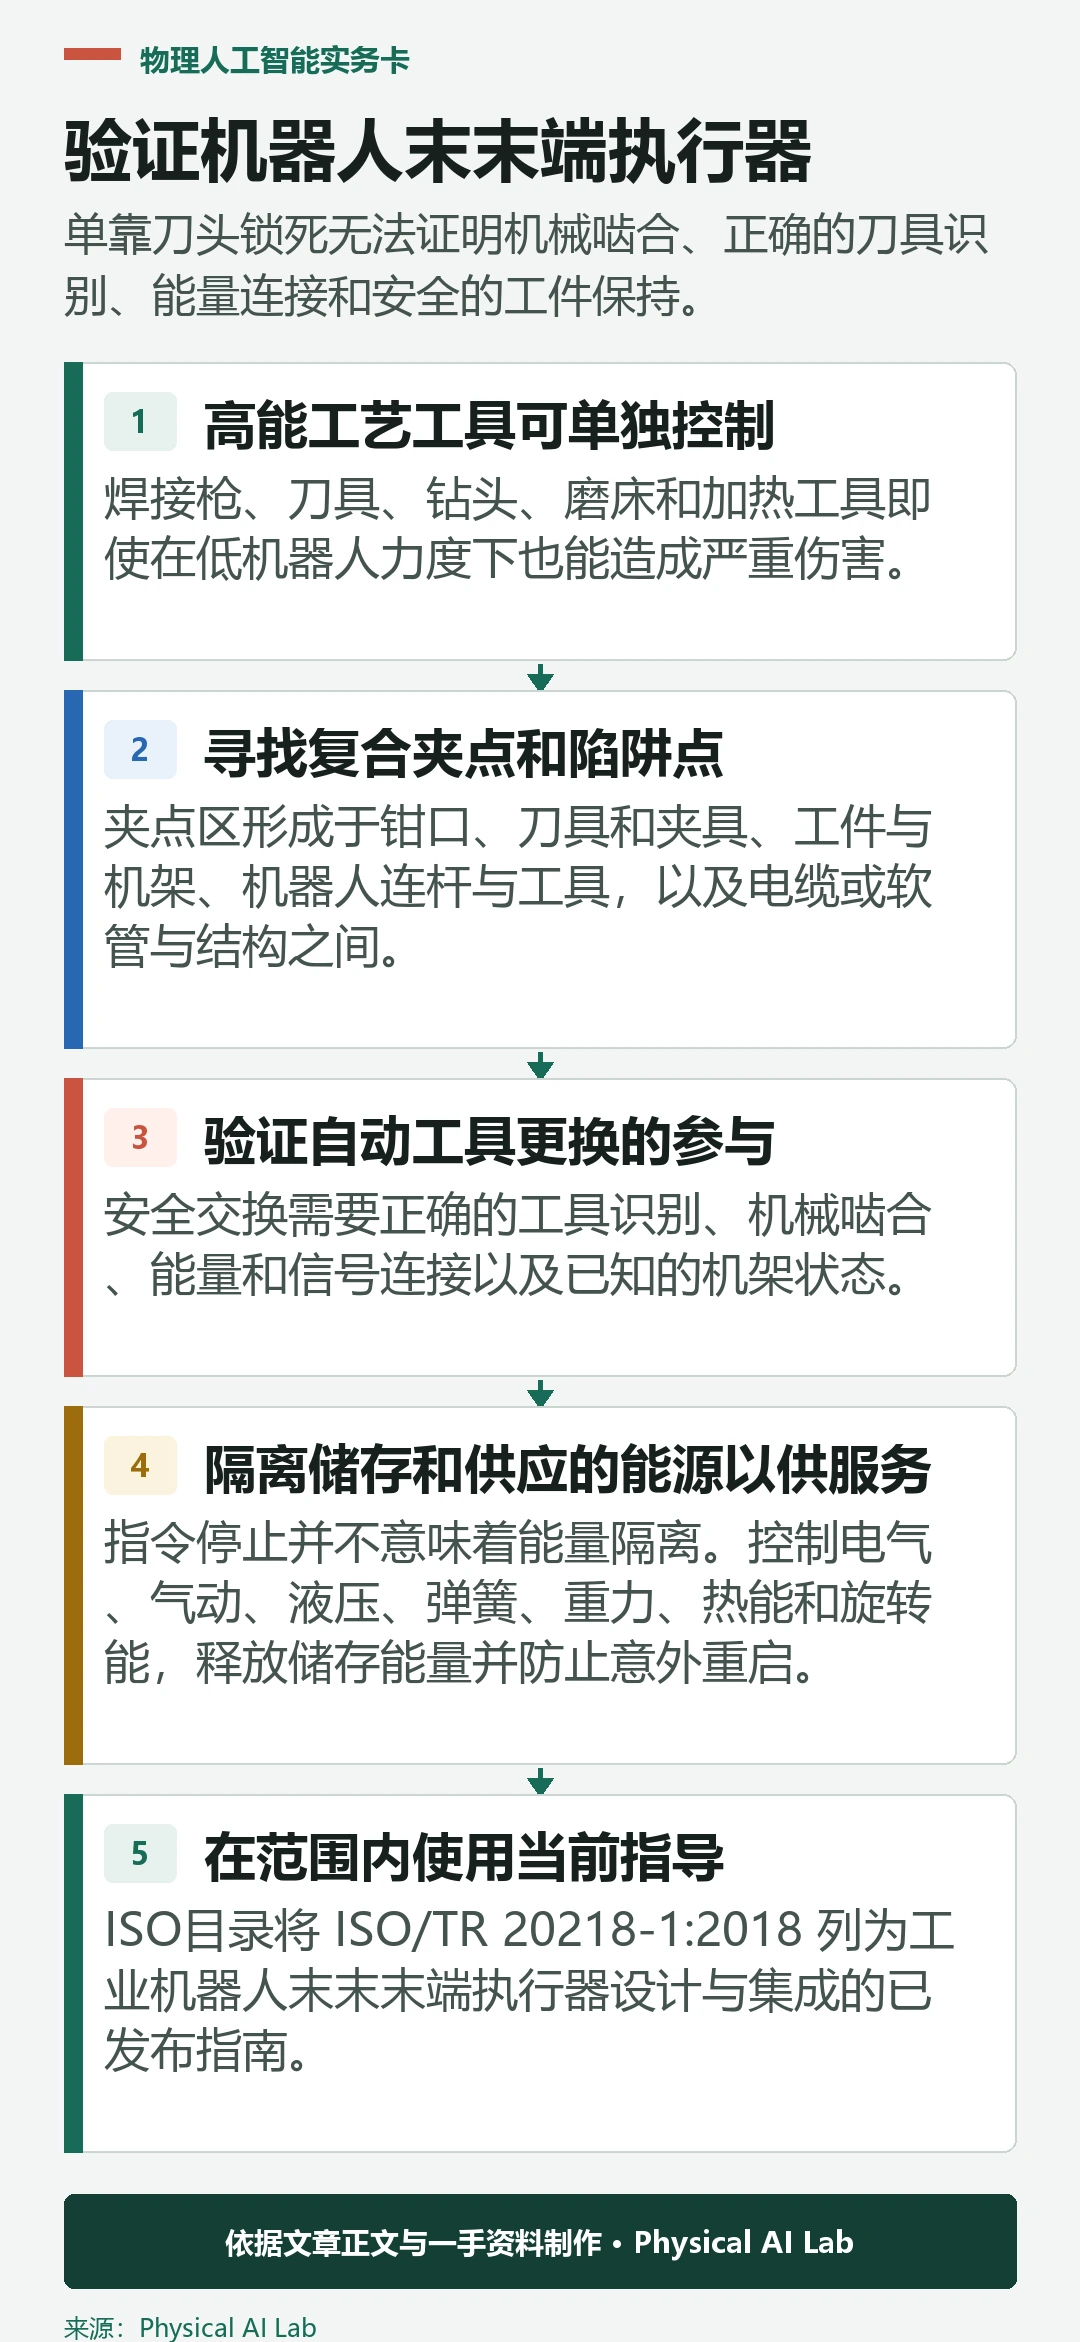
高能工艺工具可单独控制
焊接枪、刀具、钻头、磨床和加热工具即使在低机器人力度下也能造成严重伤害。提供工艺专用防护、抽取、互锁和能量隔离。
不要声称PFL能控制锋利或动力工具的危险。将机器人运动风险与工艺能量分离并验证。
寻找复合夹点和陷阱点
夹点区形成于钳口、刀具和夹具、工件与机架、机器人连杆与工具,以及电缆或软管与结构之间。它们的几何形状会随着路径和刀具状态而变化。
检查完整的运动序列和故障恢复,包括手动移动。在依赖警告前,尽可能消除或加固间隙。
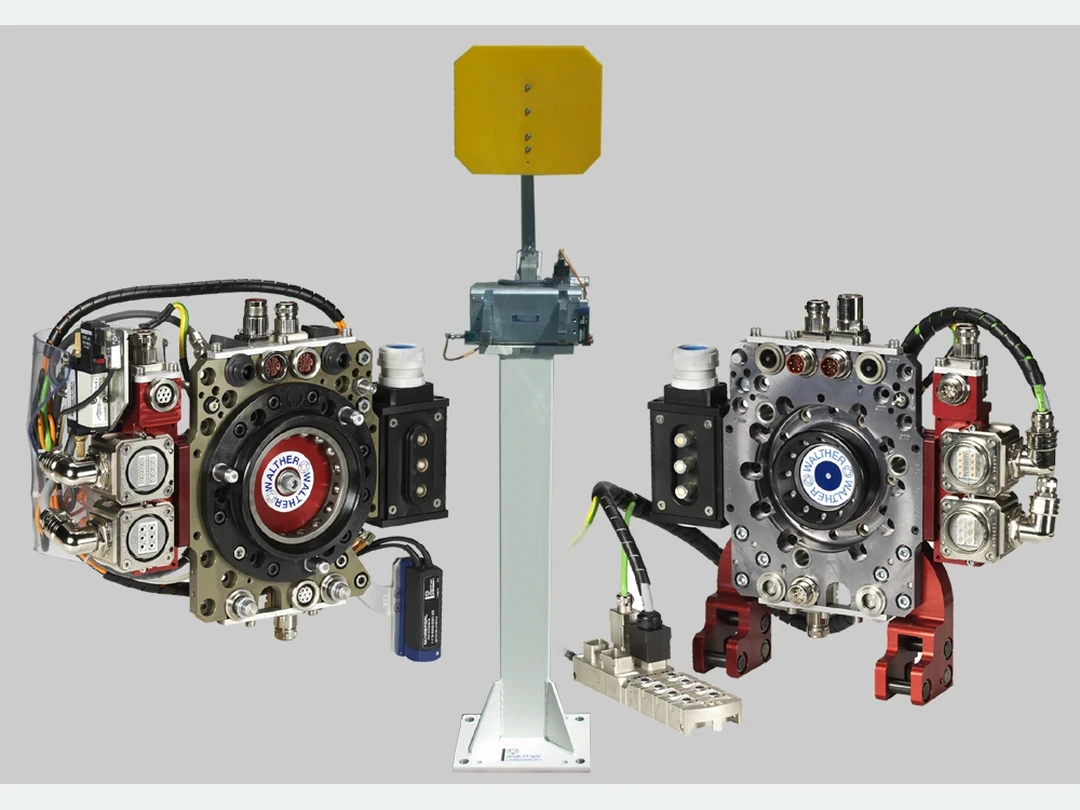
验证自动换刀机构的啮合状态
安全交换需要正确的工具识别、机械啮合、能量和信号连接以及已知的机架状态。一个限位开关可能在同一方向失效,与未完成的锁定相同。
注射错误工具、缺失工具、部分就位、接口污染、信号中断和供电中断。在经过验证的证据集同意之前,防止运动。
维修前隔离储存能量和外部能源供应
指令停止并不意味着能量隔离。控制电气、气动、液压、弹簧、重力、热能和旋转能,释放储存能量并防止意外重启。
紧急停止不能替代锁门或其他必要的隔离。提供经过验证的程序和可访问的隔离点。
在范围内使用当前指导
ISO目录将 ISO/TR 20218-1:2018 列为工业机器人末端执行器设计与集成的已发布指南。目录提及应用集成,当前项目工作也应考虑 ISO 10218-2:2025 及适用的工艺标准。
请参考规范性文本、司法管辖区及合格专业人士。本文不确定所需的架构或合规性结果。
在实际安装应用中测试失效状态
测试抓取失效、工件掉落或卡住、工具错误、锁定不完全、传感器不匹配、软管损坏、断电和控制器超时。观察物理终端状态,而不仅仅是诊断部分。
包括不良姿势、负荷、高度和人类接触。确认恢复不需对储存能量进行不安全接触。
管理磨损、保养和更换
指状磨损、密封、轴承、刀片、钢索和联轴器会影响保持力、锋利度、平衡性和锁具可靠性。定义检查限值、更换间隔和功能检查。
控制替换件等效性,并在几何形状、材料、质量或软件差异时重新验证。使用 抓握稳定性指南 来更改摩擦假设。
| 门 | 测试 | 警告 | 行动 |
|---|---|---|---|
| 兼容性 | 负载与包络 | 超出限制 | 重新设计 |
| 保留 | 供给-损失试验 | 掉落或滑倒 | 增加支持力 |
| 工具锁 | 故障注入 | 单假位 | 提升证据 |
| 隔离 | 储能检查 | 意外运动 | 修订程序 |
| 生命周期 | 磨损检查 | 漂移超过极限 | 更换并重新测试 |
发布经过批准的工具配置
包图纸、质量属性、能量接口、工件极限、软件和身份、风险评估、失效测试、隔离程序、检验标准和变更触发。在可行的情况下,阻止控制器中的未批准组合。
仔细审查,请进行以下检查。
评估“机器人末端执行器与工具安全”时,还应保存模型版本、机器人配置、标定文件、测试日期和全部试验记录。把成功、失败、恢复与人工介入放在同一份数据中,才能区分模型能力、系统接口和现场流程造成的差异。
批准末端工具配置前,应把工具、工件、夹具和储能纳入同一危险边界,并在断电、断气、锁定不完全、磨损或更换后重新验证保持、隔离和安全恢复。
- 在危险边界内包括工具、工件和夹具。
- 验证质量、重心和惯性。
- 测试故障时的保持和锁定。
- 提供真正的能量隔离和安全恢复。
- 控制磨损、更换和配置变更。
常见问题
如果工具保持在有效载荷范围内,它安全吗?
不。几何、惯性、工艺能量、保持力和界面也很重要。
气动夹持器是否应该在空气流失时总是打开?
不。更安全的状态取决于坠落、压碎、接触和支撑危险。
一个工具锁定信号足够吗?
不一定;验证失败模式以及参与和身份所需的证据。
紧急停止后可以开始维护吗?
不是自动的。所需的能量隔离和储能控制依然适用。
更换夹持器手指后需要重新评估吗?
是的,当几何形状、力、材料、质量、距离、压力或保持力发生变化时。
工具配置与储能边界
末端执行器是集成的机器,具有自身的危害和安全功能。只有在核实动力学、能量、保留、交换、隔离和生命周期证据后,才能批准具体配置。