抓取穩定性是指實際接觸在任務中抵抗外力和力矩時,不產生不可接受的滑動、丟失或物體損壞的能力。僅靠手指力是不夠的;接觸位置、法向方向、摩擦力、質心和加速度決定了力旋量的餘裕。
摩擦錐描述了在庫侖模型下接觸點能夠承受的切向力。力閉合描述了建模接觸是否能產生任意小擾動力與力矩。兩者都依賴於真實墊片、物體和感測可能違反的假設。
將本指南與 機器人抓取計劃指南 及 機器人夾具選擇指南一起使用。驗證規劃分數與測量的接觸和任務結果。
從握把必須抵抗的擾動力與力矩開始
力旋量結合了力和力矩。重力透過質心傳遞力;加速度和減速增加慣性負載;電纜拉力、撞擊和與環境的接觸會增加任務干擾。它們的方向會隨物體和機器人姿勢變化。
定義質量、質心不確定性、加速度包線、方向、衝擊和所需餘裕。穩定的桌面抬升在快速轉彎時可能因所需力旋量發生變化而失效。
將常規負載與可信異常負載區分開來,並定義允許的反應。

在選擇力量之前,先建立一個接觸模型
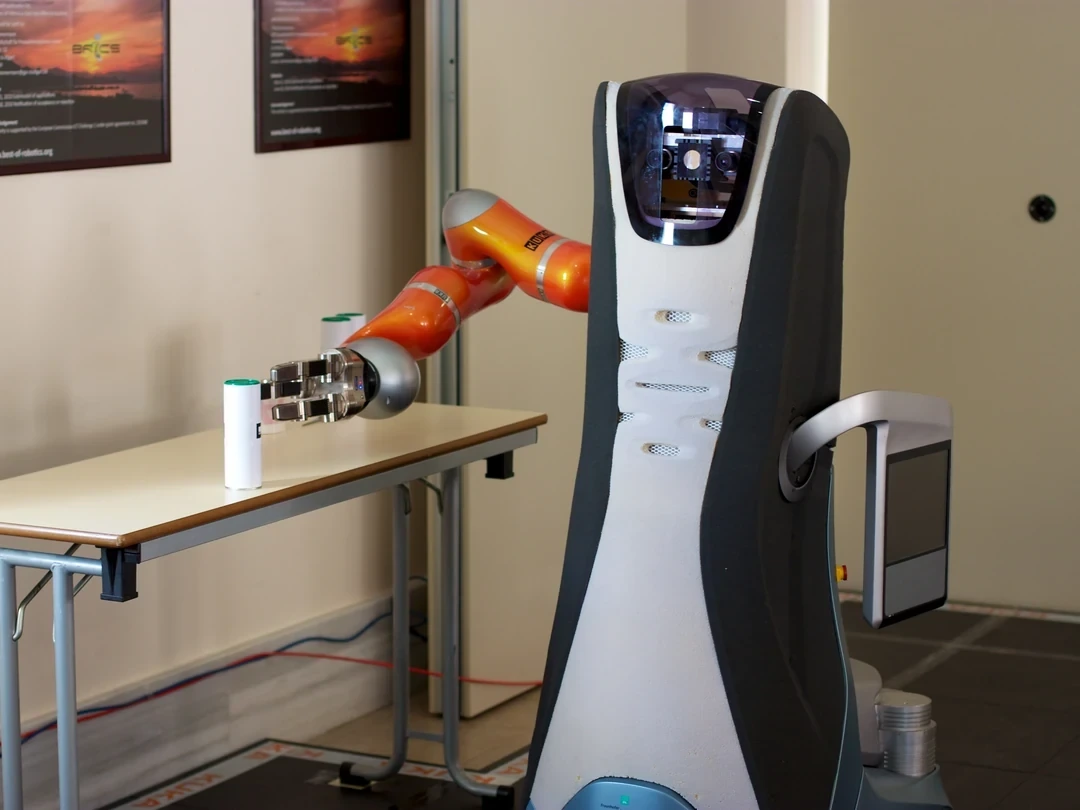
帶摩擦的點接觸、軟指接觸和有限面積接觸允許不同的力和力矩。焊盤的柔和性分散壓力並改變有效接觸面。彎曲或尖銳的表面隨著力的增加會移動接觸。
估算安裝指標的接觸位置、法線、面積和焊盤變形。 CAD 觸點不能證明已完成的接觸。
| 接觸因子 | 模型效應 | 物理不確定性 | 所需證據 |
|---|---|---|---|
| 正向方向 | 錐體軸 | 姿態誤差與表面誤差 | 接觸幾何測試 |
| 摩擦係數 | 錐角 | 材料、磨損、溼度 | 滑移測試場 |
| 法向力 | 切向容量 | 傳動和接觸墊的柔順性 | 校正力 |
| 聯絡地點 | 矩臂 | 手指放置錯誤 | 觸覺還是視覺檢查 |
| 接觸面積 | 壓力與扭轉 | 變形 | 壓力或轉矩測試 |
將摩擦錐解釋為有界模型
在庫侖摩擦下,切向力大小由摩擦係數乘以法向力所界定。可行方向圍繞接觸法線形成一個錐體。假定更大的摩擦使錐體變寬,但係數很少是完全相同的常數。
測量或保守約束摩擦,適用於乾淨、多灰塵、潮溼、磨損和受汙染表面。靜摩擦和動摩擦可能不同,初始滑移可能改變介面。
只有在損傷和致動器限制內才增加法向力
更高的法向力可以增加切向容量,但也會增加物體應力、墊片變形、馬達電流和結構負載。脆弱、軟、空心或表面處理的物品可能在達到期望邊際前受損。
透過滑動和損傷測試建立上下力界限。考慮力控制誤差、傳動摩擦和熱極限,而非依賴指令值。
利用接觸位置來製造有用的力矩臂
相同的接觸力會根據接觸位置產生質心上的力矩不同。聚整合在一側的接觸點可以抵抗平移,但抗扭能力較弱。質心偏移會增加所需的指力旋量。
根據物體幾何和任務負載規劃對接接觸點和接近方向。閉合後驗證實現的指點位置。
區分力封閉與實際成功保證
力閉合意味著理想化的接觸點可以在假設的接觸模型和摩擦力下平衡任意小力旋量。 現代機器人的力閉合資源 解釋了力旋量空間條件。
它不能保證足夠的力強度、無碰撞指、可達的進場、穩健的控制、未模擬的順從性或在大沖擊下的生存能力。將其視為一種規劃條件。
| 主張 | 它支援的內容 | 尚未被證實的部分 | 驗證 |
|---|---|---|---|
| 對蹠幾何 | 對接觸勢 | 實際接觸與摩擦 | 分班測試 |
| 部隊關閉 | 本地力旋量使用說明 | 規模與損害 | 力旋量邊緣測試 |
| 高法向力 | 更多切向容量 | 物件完整性 | 滑動損傷掃除 |
| 觸覺無滑 | 目前接觸狀態 | 未來衝擊裕度 | 動態輸運 |
| 靜態提升成功 | 一個姿態下的重力 | 加速度包絡 | 軌跡重放 |
為軟指與有意設計的面接觸建立模型
一個柔順的接觸墊可以支援扭轉力矩並適應不規則表面,但其行為取決於壓力分佈、材料、厚度和變形速率。點接觸模型可能會低估或高估能力。
測量扭轉滑移、滯後和恢復在力和溫度上的表現。只有在資料支援額外參數時才更換模型。
檢測接觸點附近的初始滑動
區域性觸覺感應可以在物體粗略運動前觀察壓力再分佈、剪力或振動。 機器人觸覺感測器導引 覆蓋區域性接觸證據。手腕力-轉矩感測測量淨負荷,但可能漏掉哪根手指滑動。
運動電流和視力透過不同延遲間接提供證據。根據時間戳和故障模式來連線訊號,而非平均無關分數。
將規劃評分與執行回饋連線起來
規劃器可能根據力的閉合、ε質量、間隙、可達性或學習到的成功率來排序抓握。將假設和預測的餘地與所選抓握一起儲存。閉合後,將實際接觸、力和滑倒證據與計劃進行比較。
如果執行方式不同,請調整力道、慢動作、重新定位或重新抓握。接觸幾何失效後,不要繼續增加力度。
控制抓握包絡內的傳輸加速度
機器人軌跡產生了握把必須承受的負載。根據物體質量、質心和測量的餘距限制線性和角加速度和加加速度(jerk)。工具重新定向會改變相對於接觸點的重力。
測試緊急和保護性停機以及正常運動。一次停止可能產生任務中最大的瞬態力旋量。
一起驗證滑倒和傷害的界限
掃除材料、表面狀況、接觸姿態、物體質量、質心、法向力、加速度、旋轉和擾動。測量滑動起始、下落、變形、標記、峰值力和恢復成功率。包括磨損墊和放置誤差。
NIST 機器人抓取專案展示了在操作中效能測量的更廣泛需求。使用任務特定的工件和實地資訊。
在接觸態和有界恢復下操作
記錄計劃接觸、實現姿勢、指令和估計力、觸覺狀態、腕力旋量、滑動報警、動作和重抓歷史。定義機器人在信心下降後如何放下、放置或控制物體。
釋出時要有一份簡明的清單。
評估“機器人抓握穩定性與摩擦錐”時,還應儲存模型版本、機器人設定、校正檔案、測試日期和全部試驗記錄。
- 定義完整的干擾力旋量包絡。
- 透過測試獲得界限摩擦和接觸幾何形狀。
- 平衡滑動餘地與物體損傷。
- 監測實際接觸和初步滑動。
- 以磨損後的硬體驗證搬運、停止與恢復。
常見問題
是什麼決定了摩擦錐角?
在庫侖模型下,它依賴於摩擦係數,而摩擦係數必須對實際材料和條件有界。
力閉合是否意味著物體永遠不會掉落?
不。這是一個模型條件;力的極限、誤差、損傷、大擾動和控制依然重要。
更強的握力能防止每次滑倒嗎?
不會。接觸幾何不好時,它可能會損壞物體、使致動器飽和或失效。
沒有觸覺感測器能監測穩定性嗎?
部分依靠力、水流和視覺,但他們觀察到的滑動證據不同且通常侷限性較低。
為什麼靜電梯能透過,而運輸失敗?
加速度、旋轉、停止和撞擊會產生超出靜止重力的額外力和力矩。
模型邊界與物理接觸邊界
力閉合和摩擦錐計算是模型證據,而非安全保證。驗證實際接觸、物體完整性和任務回收能力。