WRC 2026会前公布的Tri-Co机器人挑战赛,把无人机(UAV)勘察与地面具身智能系统协同列为赛题。真正要核对的是坐标、语义、不确定性和任务交接,公布的赛题不代表比赛结果。
空中勘察与地面执行之间,坐标和语义必须对齐
官方信息把空中勘察与地面具身智能协作列为竞赛方向。具体传感器配置和评分规则仍需查看赛事规程,而且这并不表示所有任务都采用完全自主模式。
赛事方向能够确认无人机负责勘察、地面机器人负责近距离执行的协同设想;具体感测器、通信协议、自主程度和评分方法仍取决于正式规则。
| 维度 | 已确认信息 | 阅读时要注意 |
|---|---|---|
| 空中平台 | 大范围勘察与地图更新 | 受续航、风力和通信限制 |
| 地面平台 | 近距离核查、操作和搬运 | 受地形和障碍物限制 |
| 空地协同 | 共享坐标、目标和任务 | 必须标记时延与不确定性 |
协同闭环的瓶颈是时延、不确定性与断网行为
真正关键的连接不只是传输视频,而是共享坐标系、目标状态、不确定性和任务优先级。通信中断时,每台机器人也要有安全停机或转入独立任务的规则。
空地具身智能(Physical AI)的难点不是把视频从空中传到地面,而是让坐标、目标语义、不确定性和任务优先级保持一致。通信中断时,两类平台还必须分别进入可预测的安全状态。
验收应从发现目标一直计时到处置完成
验证方案应主动注入坐标漂移、延迟、丢包和误检,并量从发现目标到完成处置的总时间。恢复连接后是否重复派单、覆盖旧地图或遗漏任务,也要进入日志。
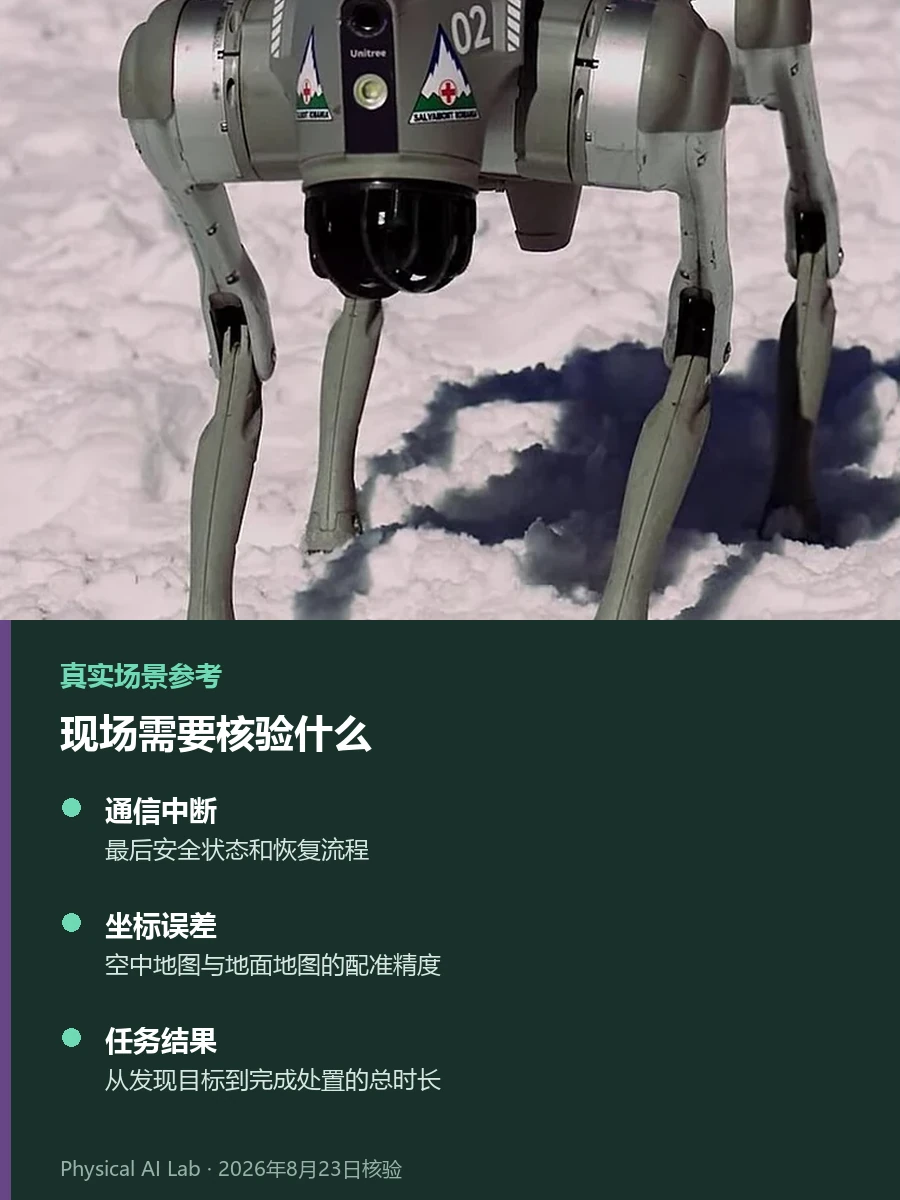
| 核验项 | 要问的问题 |
|---|---|
| 通信中断 | 最后安全状态和恢复流程 |
| 坐标误差 | 空中地图与地面地图的配准精度 |
| 任务结果 | 从发现目标到完成处置的总时长 |

室内成功不能直接外推到风、扬尘和GPS遮挡
不能把晴朗室内环境中的协同成功直接推广到有风、扬尘、GPS遮挡和低照度的现场。测试必须覆盖通信中断和误检。
竞赛中的场地、天气和网络通常受控,赛场成功不能直接代表应急、工地或野外环境中的协同可靠性。
用调度、VIO与SLAM补全空地协同基础
地面执行的操作基线可参考仓储拣选机器人,跨平台任务交换可结合Open-RMF多机器人协同,坐标估计则可继续读VIO与SLAM对比。本文使用截至2026年8月公开的空地协同信息。
协同价值取决于任务闭环,而不是视频能否互传
WRC 2026会前公布的Tri-Co机器人挑战赛旨在检验无人机勘察与地面具身智能系统如何协同。空地协同的验收终点是地面处置完成;视频传输成功或目标被发现,都只完成了闭环的一部分。
常见问题
无人机把视频传给地面机器人,就算完成协同了吗?
不算。竞赛方向属于官方一手材料,真正协同还要共享坐标、目标语义、不确定性和任务优先级,并验证执行结果。
通信中断时,空中和地面平台应怎样收尾?
两类平台都应预设安全停机、返航或转入独立任务的规则,并记录最后可信坐标、未完成任务和重连后的恢复流程。
竞赛已经公开所有传感器配置和评分细则吗?
尚不能这样说。截至2026年8月23日公开的是空中勘察与地面协同方向,具体配置和评分仍要以赛事规程为准。
已核验的官方资料
最后核对:2026年8月23日