WRC 2026會前資料把腦控人形機器人、四足機器人與無人車列入BCI競賽計畫。較合理的技術路徑是把有限意圖轉成高階指令,而計畫本身不能證明展示或紀錄挑戰已完成。
腦機介面輸出有限意圖,不是直接讀取所有想法
會前官方內容列出了規劃中的BCI競賽、體驗與紀錄挑戰;訊號取得方式、可辨識指令數、準確率和使用者訓練時間,可能因參賽方案而不同。
賽事預告可以證明活動範圍,不能替每隊補上尚未公開的電極配置、樣本數與安全界線。不同資料條件不得混成一個整體成績。
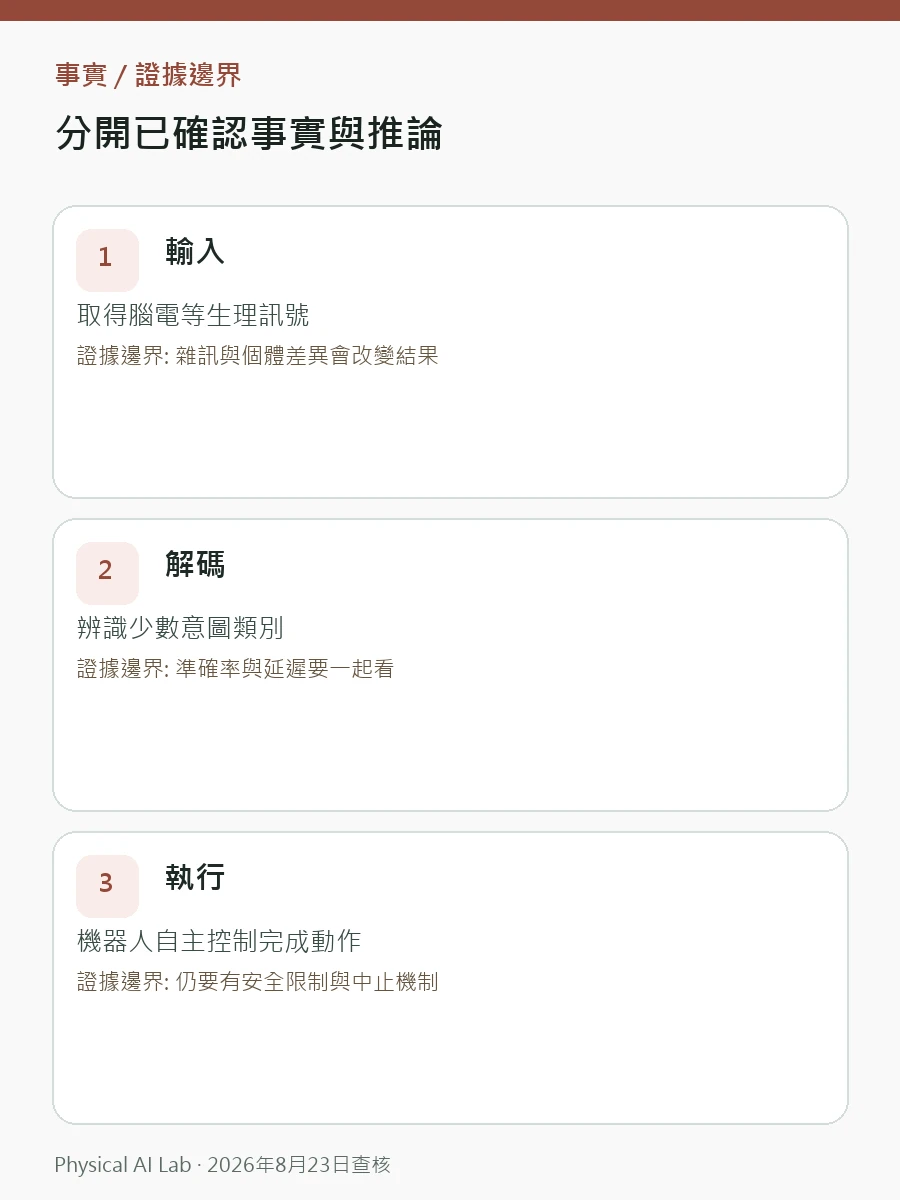
| 處理階段 | 系統在做什麼 | 判讀限制 |
|---|---|---|
| 輸入 | 取得腦電等生理訊號 | 雜訊與個體差異會改變結果 |
| 解碼 | 辨識少數意圖類別 | 準確率與延遲要一起看 |
| 執行 | 機器人自主控制完成動作 | 仍要有安全限制與中止機制 |
訊號取得到安全執行,中間有一整條解碼鏈
BCI工作鏈可拆成訊號取得、去雜訊、特徵擷取、意圖分類、機器指令與安全監督。除了準確率,還要量測誤指令和意圖出現後到動作開始的端到端延遲。
實體 AI(Physical AI)在此負責把高階意圖轉成可執行動作。腦機介面並不取代定位、路徑規劃、低階控制和獨立安全層。
誤指令、延遲與使用者疲勞必須同時量測
短時間高準確率不代表長時間可用。每位使用者的訓練、重新校正和疲勞曲線都要納入,才能估算實際操作負擔。
| 評估項目 | 應取得的紀錄 |
|---|---|
| 指令數量 | 可區分多少意圖、誤認多少次 |
| 延遲 | 從產生意圖到動作開始需要多久 |
| 易用性 | 訓練時間、疲勞與重新校正 |

短時示範成功,不能代表跨使用者長期穩定
疲勞、電極位置變化、肌肉和眼動雜訊,以及使用者差異,都會改變長時間表現。只公布最佳一次結果,無法評估日常使用。
官方賽事說明仍帶有活動介紹性質。後續若公布每位參賽者的完整測試、誤指令分布或獨立研究,應再調整對可用性的判斷。
從基礎模型與Sim-to-Real理解意圖如何變成動作
可閱讀實體 AI 的定義與邊界、Sim-to-Real 核心概念和機器人基礎模型,理解高階指令如何經由模型和控制器落到實機;本文採用的賽事資訊截至2026年8月。
BCI適合發出高階意圖,機器本體仍需自主控制
WRC 2026 的BCI機器人賽,涵蓋腦控人形機器人、四足機器人與無人車。判讀時應把腦訊號分類能力和機器人的自主執行能力分開,避免把整條控制鏈誤寫成讀心。
常見問題
參賽者會用想法直接控制每一個關節嗎?
通常不能這樣理解。賽事介紹是官方第一手資料,更合理的架構是先辨識少數意圖,再由機器人的自主控制系統執行並接受安全監督。
BCI機器人除了準確率,還要看哪些數據?
還應量測誤指令率、端到端延遲、使用者訓練時間、疲勞後變化,以及電極位置改變後重新校正的成本。
各隊的指令數量和訓練時間都有統一標準嗎?
沒有統一結論。截至2026年8月23日的公開內容確認競賽與體驗方向,各方案的訊號取得和訓練條件仍可能不同。
已查核的官方資料
最後查核:2026年8月23日