MotionBricksは、35万件を超えるモーションクリップで学習した一つのキャラクター・ロボット動作モデルを、ゲームエンジンの速度で実行するNVIDIAの研究だ。同じモデルがアニメーションキャラクターとUnitree G1を動かした点に、グラフィックスとフィジカルAIの接続が見える。
公式発表が示す学習規模と実機デモ
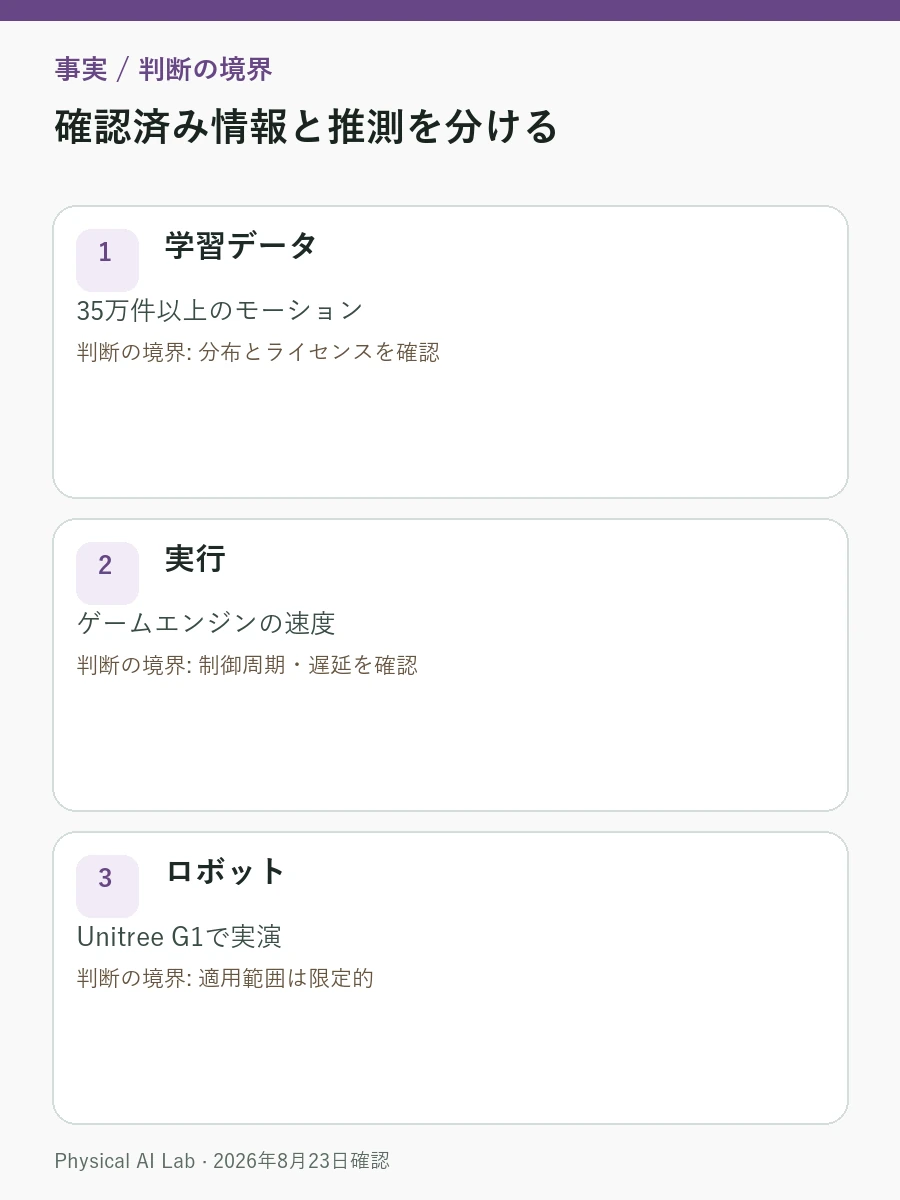
NVIDIAのSIGGRAPH公式発表によると、MotionBricksは35万件以上のモーションクリップを使い、リアルタイムで動作し、G1の実演にも用いられた。公開デモだけで、あらゆるロボットと地形へ一般化したとは判断できない。
公式発表から確認できるのは学習規模、リアルタイム制御の説明、実機での実演だ。利用条件、一般提供、対応機体、顧客配備は別の製品・開発資料がなければ確定できない。
| 要素 | 確認できた内容 | 検証時の注意 |
|---|---|---|
| 学習データ | 35万件以上のモーション | 分布とライセンスを確認 |
| 実行 | ゲームエンジンの速度 | 制御周期・遅延を確認 |
| ロボット | Unitree G1で実演 | 適用範囲は限定的 |
動作生成を実機制約へ落とし込む
中核はモーション検索ではなく、多様な動作分布を学んだ方策が、現在姿勢と目標に応じて次の動きを生成することだ。実機では関節限界、遅延、接触、モーターの発熱も処理しなければならない。
人のモーションを実機へ移すには、関節範囲、接地、重心、トルク、安全領域へ合わせ直す必要がある。生成動作が自然でも、追従誤差と転倒後の復旧まで閉じていなければ配備には進めない。
追従誤差・安全停止・復旧を実機で測る
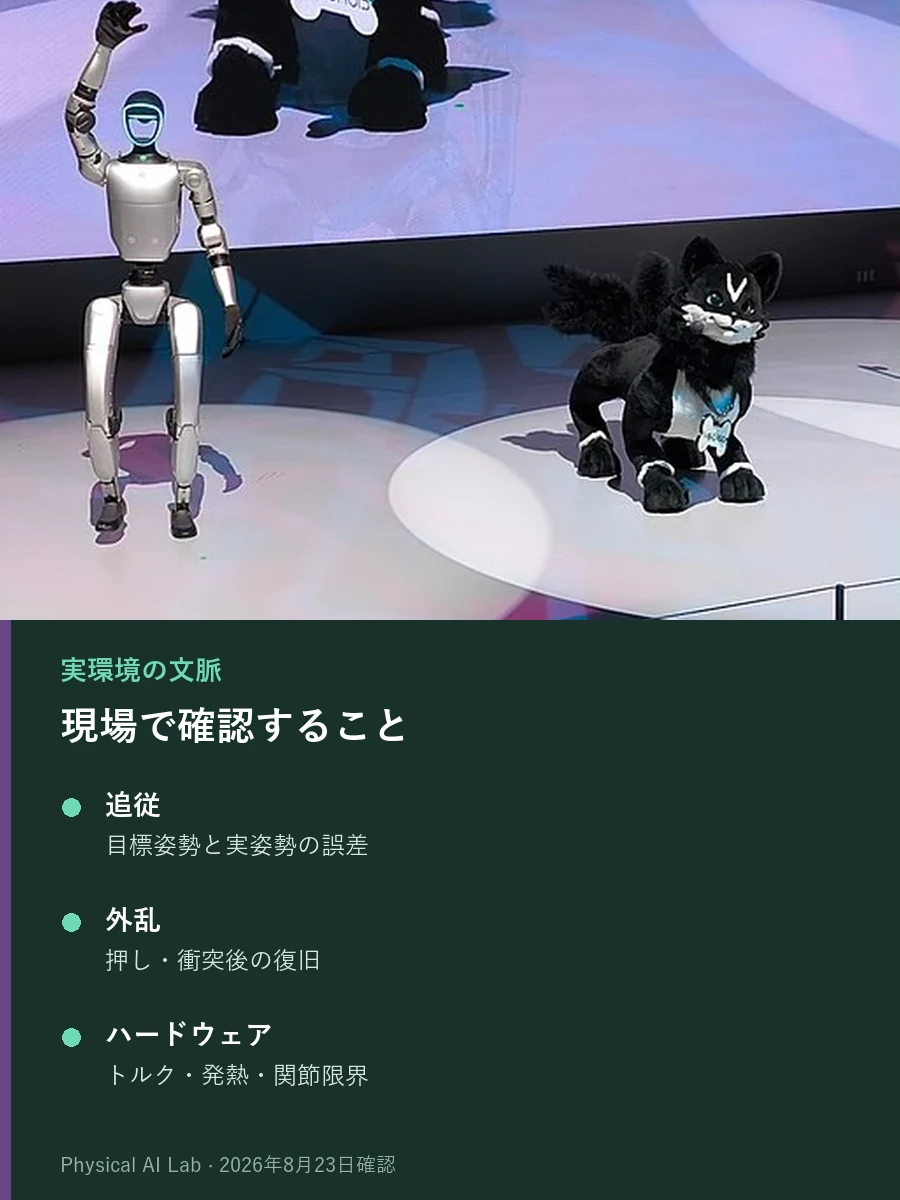
実機評価では目標軌道への追従、制約違反時の停止、外乱後の復旧を同じ動作セットで測る。成功映像だけでなく、失敗率と再試行条件を残したい。
| 確認項目 | 評価する内容 |
|---|---|
| 追従 | 目標姿勢と実姿勢の誤差 |
| 外乱 | 押し・衝突後の復旧 |
| ハードウェア | トルク・発熱・関節限界 |

自然な映像とロボット安全を分ける
映像上の自然さとロボットの安全性は別の指標だ。転倒率、追従誤差、外乱からの復旧、消費電力、ハードウェア損傷が開示されて初めて、実際の制御性能を判断できる。
研究発表とデモは技術の到達点を示すが、購入可能な製品や未知環境への一般化を保証しない。配布条件と複数機体での試験が公開された段階で評価範囲を更新する。
MotionBricksをSim-to-Realの工程に位置づける
MotionBricksの位置づけを理解するには、フィジカルAIの意味と範囲、Sim-to-Realの基礎、ロボット基盤モデルが役立つ。2026年8月の実演を、身体知能、仮想環境からの移行、基盤モデルの関係へ置き直せる。
モーションの多さより実機での追従と復旧を見る
MotionBricksは、35万件を超えるモーションから学んだ一つのモデルを、キャラクターとロボットへつなぐNVIDIAの研究だ。価値を測るには、動きの自然さだけでなく、実機の追従誤差、外乱復旧、発熱、損傷まで確認したい。
よくある質問
大量のモーションを学習すれば、未知の地形にもそのまま対応できるか
できない。学習規模は研究の広がりを示す一次資料だが、データ分布の外にある地形、接触、荷重への一般化は別の実機試験で確かめる必要がある。
アニメーションが自然なら、実機制御も安全だと考えてよいか
自然さは見た目の品質であり、安全性とは別だ。追従誤差、転倒、外乱後の復旧、関節トルク、モーター発熱、損傷の記録がなければ実機性能は判断できない。
公開デモから購入可能な製品だと判断できるか
2026年8月23日時点で確認できるのは研究発表と実演の範囲だ。価格、納期、対応機体、保守条件が示されない限り、研究成果と商用品を分けて読む必要がある。
確認した公式資料
最終確認:2026年8月23日