MotionBricks 是 NVIDIA 的研究計畫,目標是讓同一個角色與機器人動作模型,以遊戲引擎速度執行;模型使用超過 35 萬組動作片段訓練。同一模型能驅動動畫角色與 Unitree G1,呈現電腦圖學和實體 AI 的直接連結。
NVIDIA 已經展示了哪些 MotionBricks 能力
NVIDIA 的 SIGGRAPH 官方資料指出,MotionBricks 使用超過 35 萬組動作片段、可即時執行,並在 G1 上展示。公開展示不能直接證明它能泛化到每一種機器人或地形。
本文把公開成果與本站判讀分開。來源主張只在其日期與明示範圍內成立;未公開的售價、交期與成功率仍視為未知。
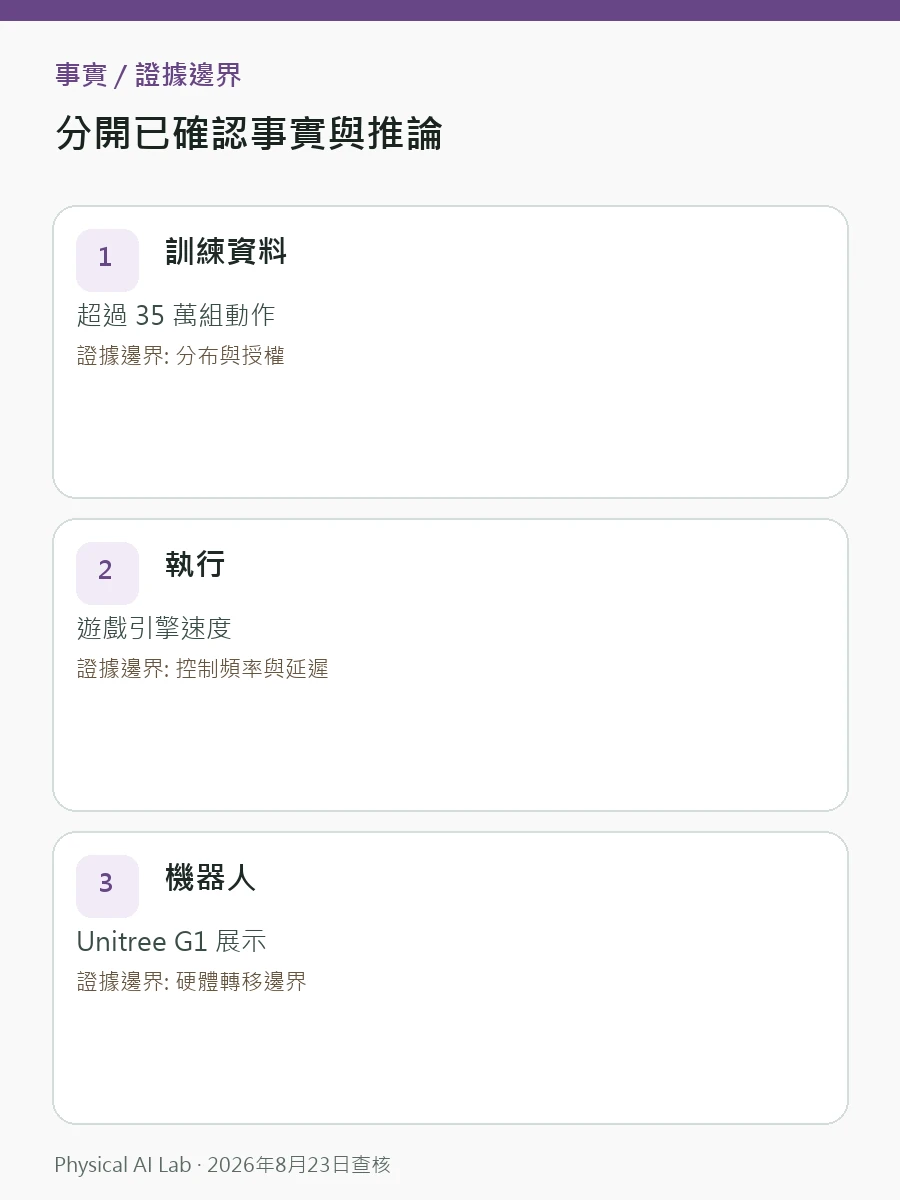
| 層級 | 已確認內容 | 仍需查核 |
|---|---|---|
| 訓練資料 | 超過 35 萬組動作 | 分布與授權 |
| 執行 | 遊戲引擎速度 | 控制頻率與延遲 |
| 機器人 | Unitree G1 展示 | 硬體轉移邊界 |
模型不是搜尋固定片段,而是依狀態生成下一步動作
核心概念是讓策略從廣泛動作分布中學習,依目前姿勢與目標產生下一步。搬到實體機器人後,還會多出關節限制、延遲、接觸動力學與馬達溫度。
動作品質也取決於更大的實體 AI 閉環:感測同步、狀態估測、規劃、底層控制、安全限制與復原必須協同工作。
追蹤誤差、外力擾動與硬體負荷要一起看
應確認實際重複幾次、操作人員何時介入,以及停止或受推撞後如何恢復。這些紀錄能把視覺流暢的影片和穩健控制分開。
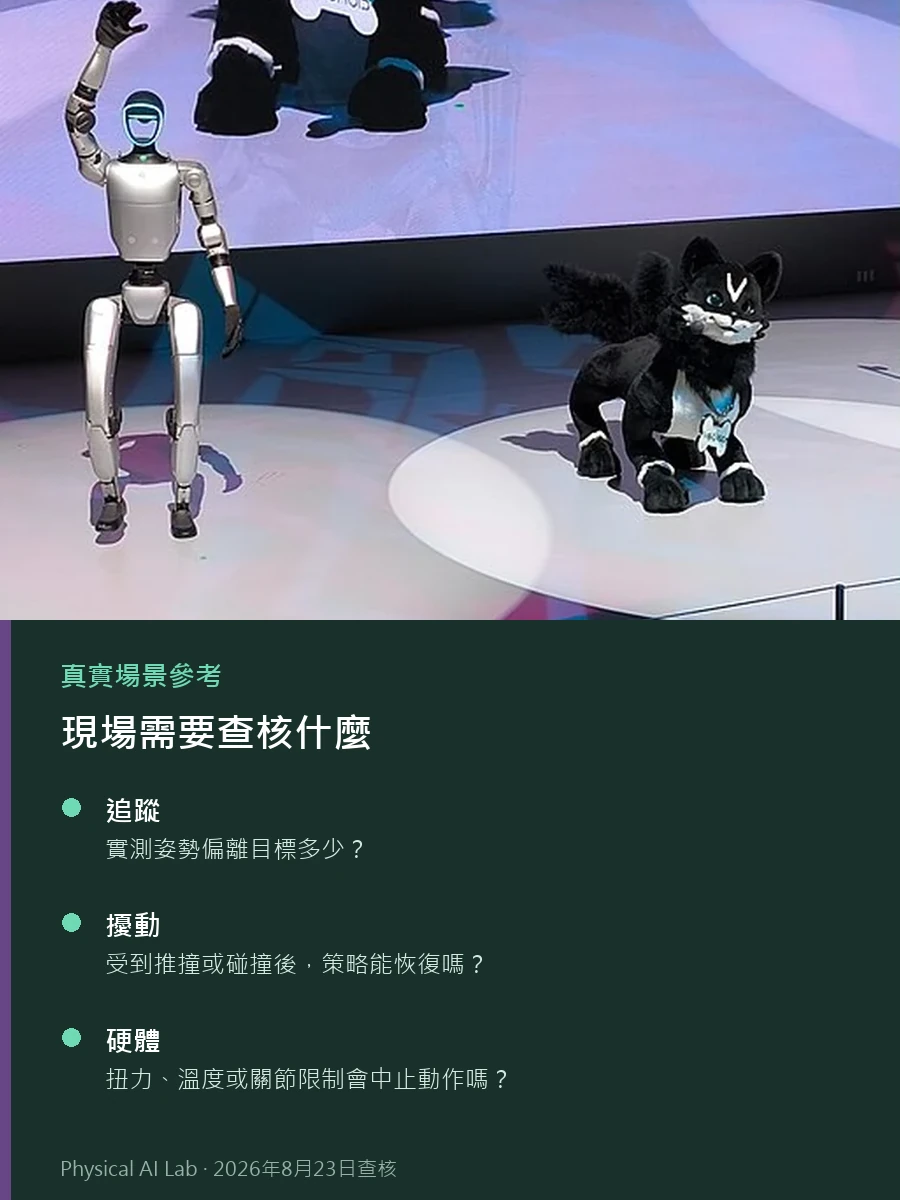
| 檢查項目 | 應提出的問題 |
|---|---|
| 追蹤 | 實測姿勢偏離目標多少? |
| 擾動 | 受到推撞或碰撞後,策略能恢復嗎? |
| 硬體 | 扭力、溫度或關節限制會中止動作嗎? |

看起來自然與機器人安全,是兩套不同指標
嚴謹的硬體評估需要跌倒率、追蹤誤差、擾動復原、耗電與硬體損壞紀錄。視覺品質本身不能證明控制安全。
現有證據來自 NVIDIA 的研究與平台資料。若有獨立硬體測試與更長期的營運紀錄,應據此更新判讀。
從模擬轉到硬體前,先補齊技術背景
可閱讀實體 AI 是什麼、Sim-to-Real 核心概念與機器人基礎模型理解脈絡。本文補上截至 2026 年 8 月的研究與控制訊號。
MotionBricks 對實體 AI 的真正意義
MotionBricks 是 NVIDIA 以超過 35 萬組片段訓練單一角色與機器人動作模型,並以遊戲引擎速度執行的嘗試。決定性證據仍是硬體能否反覆運作,以及操作邊界是否說清楚。
常見問題
MotionBricks 能證明一套策略控制所有機器人嗎?
不能。它展示了廣泛動作模型與一個硬體案例,但機器人的幾何、致動、延遲、接觸與安全限制,仍會限制轉移效果。
MotionBricks 上實體硬體後,哪些指標最重要?
應追蹤姿勢誤差、跌倒率、擾動復原、人員介入、耗電、熱限制與硬體損壞;自然的動畫不能取代這些量測。
MotionBricks 完成 Sim-to-Real 後,還可能因什麼失敗?
模型未涵蓋的延遲、摩擦、順應性、致動器飽和、感測雜訊與接觸,都可能讓機器人離開策略的訓練分布。
已查核的官方資料
最後查核:2026年8月23日