Actuate 26の中心課題は、ロボットモデルが一度動くかではなく、研究室のコードを本番水準の信頼性まで高められるかだ。公式アジェンダは、ロボットデータ、シミュレーション、デバッグ、評価、フリート運用、現場と開発を結ぶループを重視している。
アジェンダはデータからフリート運用までを扱う
NVIDIAとActuateの公式ページで確認できるのは、2026年8月18〜19日の開催情報、技術テーマ、参加企業だ。個別セッションで公表されていない性能値や製品発表を推測してはいけない。
公式アジェンダから確認できるのは、データ、シミュレーション、デバッグ、評価、フリート運用が議題になったことだ。各登壇企業の製品性能や導入成果は個別資料で確かめる。
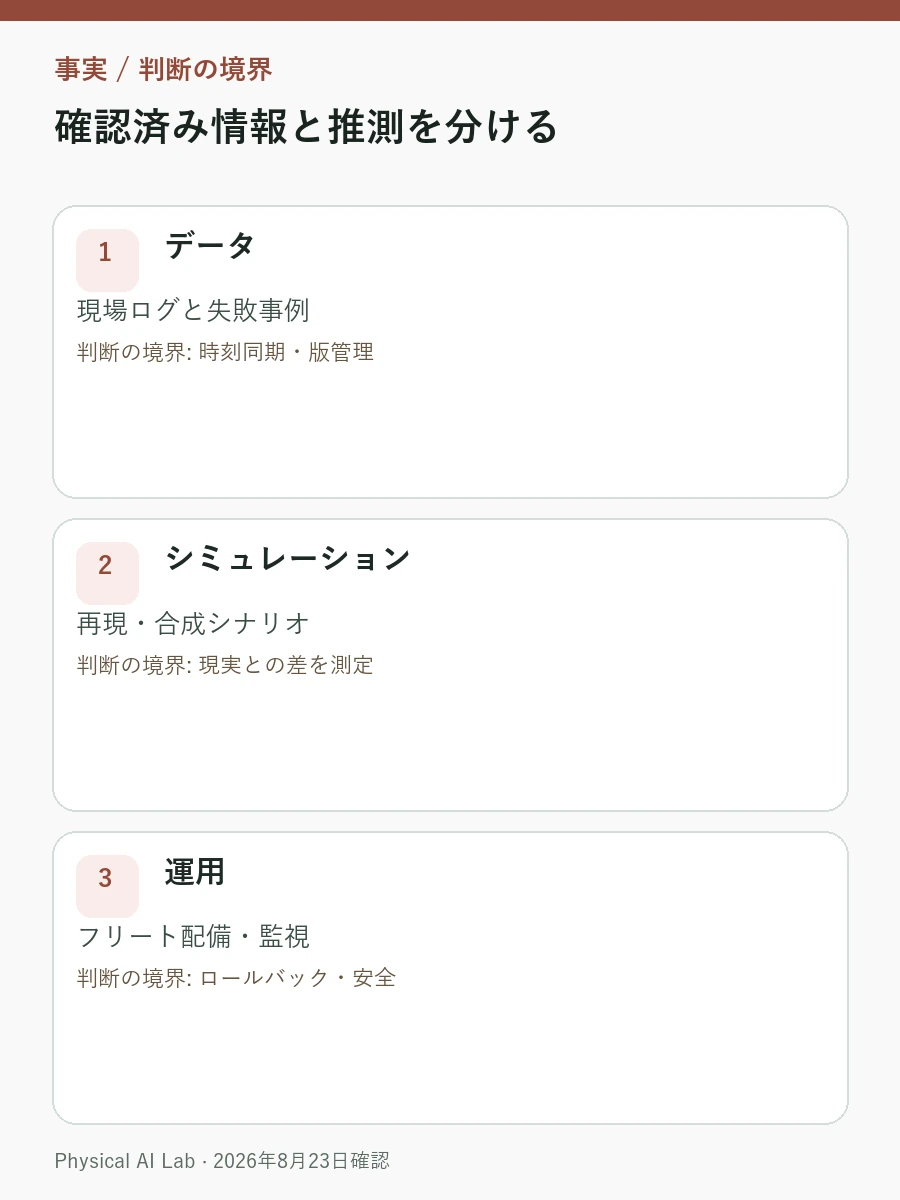
| 領域 | 扱う内容 | 実装時の注意 |
|---|---|---|
| データ | 現場ログと失敗事例 | 時刻同期・版管理 |
| シミュレーション | 再現・合成シナリオ | 現実との差を測定 |
| 運用 | フリート配備・監視 | ロールバック・安全 |
失敗の再現から再配備までを短くする
運用上のボトルネックは、失敗データを見つけ、再現し、修正し、再び配備するまでの時間だ。ログにセンサー、命令、モデルの版、環境が一緒に保存されていれば、同じ不具合をシミュレーションで再生しやすい。
本番障害はモデルだけでなく、センサー同期、データ版、環境、配備設定が絡む。失敗を再現し、原因を限定し、安全にロールバックして再配備する流れが短いほど運用品質は上がる。
検知・原因特定・再配備の時間を分けて測る
運用では異常を検知するまで、原因を特定するまで、修正版を安全に再配備するまでの時間を分けて測る。停止条件とロールバック条件も同じ記録へ残したい。
| 確認項目 | 測る区間 |
|---|---|
| 再現時間 | 不具合の発見から同条件の再生まで |
| 回帰 | 更新前後の重要タスク |
| ロールバック | 問題版の即時回収 |

新モデルへの交換だけで解決しない
新しいモデルへ交換すればすべて解決する、という考え方は危険だ。データ品質、ラベル、シナリオ網羅性、回帰試験、段階的な配備がなければ、性能は気づかないうちに後退する。
イベントの議題は業界の課題を示すが、特定製品の解決能力を保証しない。顧客フリートの障害率と復旧記録が示された段階で、運用成熟度を判断できる。
本番運用を企業・シミュレーション・エッジから補う
本番運用のボトルネックを広く捉えるには、フィジカルAI企業エコシステム、ロボットシミュレータ比較、ロボット向けエッジAIを合わせて読むとよい。2026年8月の議論を、企業構造、仮想検証、現場計算の実務へ接続できる。
本番品質はモデルより運用ループで決まる
Actuate 26が突きつけるのは、モデルが一度動くかではなく、失敗を再現し、修正を検証し、安全に再配備できるかという問いだ。本番品質は、現場と開発を結ぶ運用ループで決まる。
よくある質問
ロボットの不具合はモデルを更新すれば解消できるか
モデルだけが原因とは限らない。公式アジェンダは運用課題を知る一次資料になるが、センサー同期、ラベル、環境、ソフトウェア版まで同じログで追わなければ、原因を切り分けられない。
フリートへ新しい版を配る前に何を止める条件にすべきか
重要タスクの回帰、介入増加、安全制約への抵触を停止条件として定めたい。小さな対象群へ段階配備し、問題が出たら直前の版へ戻せることも必要だ。
イベントの議題から個別製品の性能まで推定できるか
2026年8月23日時点で確認できるのは、開催情報と技術テーマ、参加企業だ。個別セッションで非公開の成功率や製品仕様は、公式ページだけから補えない。
確認した公式資料
最終確認:2026年8月23日