2026世界人形机器人运动会的会前计划,把工厂、酒店和样板间列为场景任务环境。评估这些场景要记录空间、物体和人员变化,而会前计划不能证明所有试验都已实施。
工厂、酒店与样板间改变了任务变量
官方信息称,场景任务的设计目标是让机器人在真实环境中自主完成复杂、长时间作业。具体空间和物品如何布置,仍需以各项目规则为准。
会前官方信息把工厂、酒店和样板间列为计划中的测试空间,但没有完整公开每个房间的布置、预置地图、物品标记和远程支持条件。环境名称不能代替试验配置。
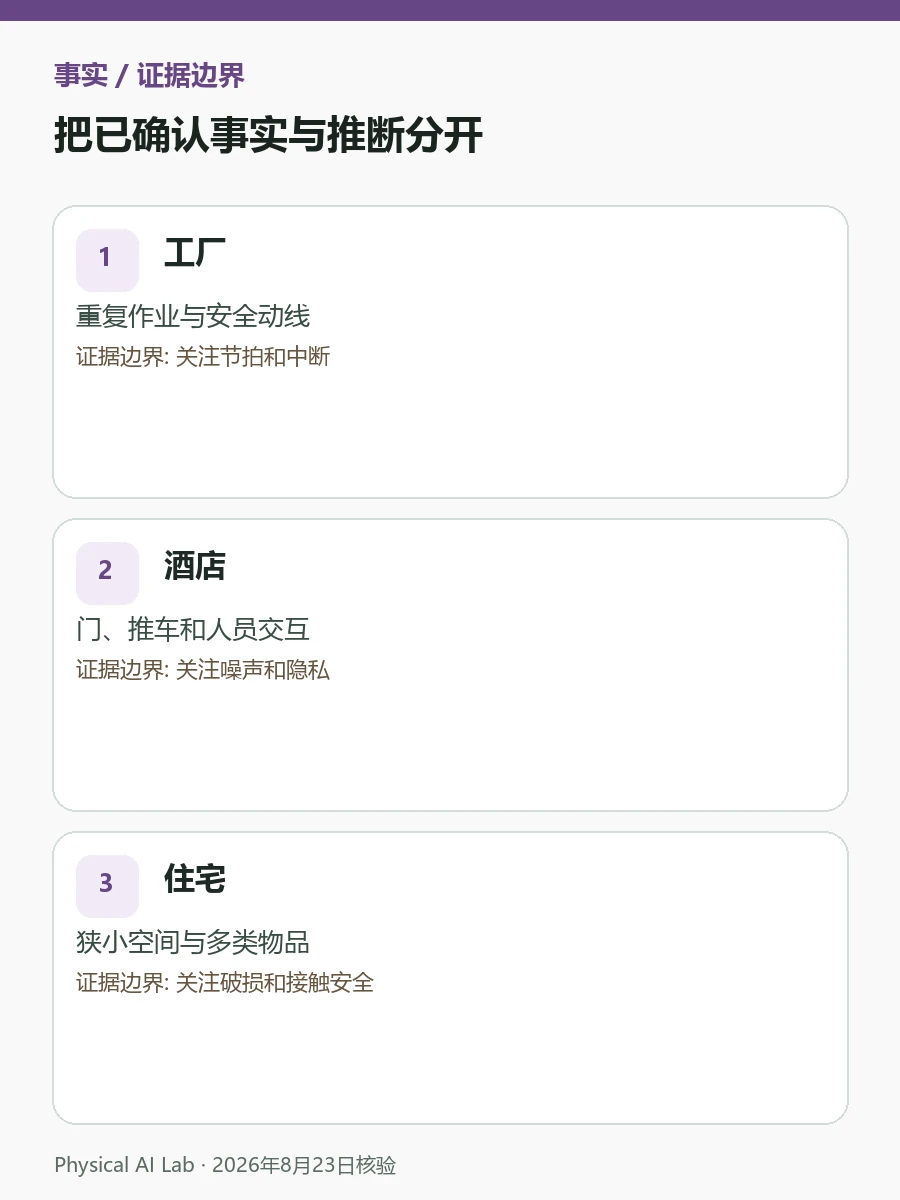
| 维度 | 已确认信息 | 阅读时要注意 |
|---|---|---|
| 工厂 | 重复作业与安全动线 | 关注节拍和中断 |
| 酒店 | 门、推车和人员交互 | 关注噪声和隐私 |
| 住宅 | 狭小空间与多类物品 | 关注破损和接触安全 |
真实空间要求机器人持续更新状态并从失败恢复
真实空间里的光线、反射、地面摩擦、人员走动和物品位置会持续变化。机器人不能只识别一次,而要不断更新状态、修正规划并从失败中恢复。
真实空间中的具身智能(Physical AI)要持续更新光线、反射、人员、物品和地面状态,再据此修正路径与动作。只在开场时建图而不能处理后续变化,系统很快会偏离实际环境。
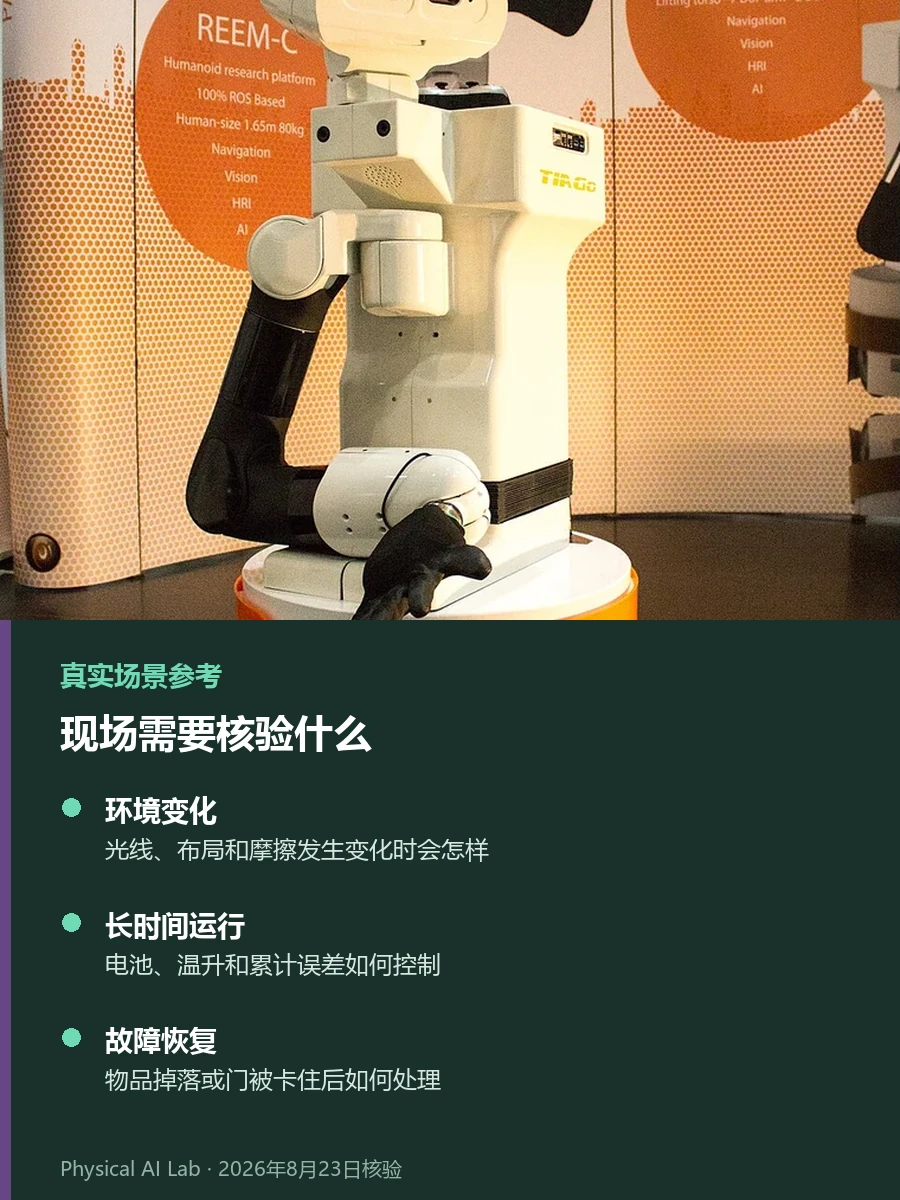
验收表要同时记录环境变化、长时运行和故障复现
验收报告应把场景改动写清,包括移动物品、打开或关闭门、改变照明以及人员穿行。每次失败要标注是感知、规划、控制还是恢复问题,并统计人工清场与复位时间。
| 核验项 | 要问的问题 |
|---|---|
| 环境变化 | 光线、布局和摩擦发生变化时会怎样 |
| 长时间运行 | 电池、温升和累计误差如何控制 |
| 故障恢复 | 物品掉落或门被卡住后如何处理 |

“真实环境”四个字不能替代测试条件
不能只凭“真实环境”四个字就认定已经具备现场部署能力。还要公开运行时长、重复次数、安全区域、预置地图、物品标记和远程支持条件。
主办方所称真实环境说明测试方向更接近现场,不代表任务已覆盖客户空间中的全部随机变量和安全要求。
用仓储、调度与定位知识拆解场景任务
工厂物料操作可参照仓储拣选机器人,门与电梯等设施协同可看Open-RMF多机器人协同,陌生空间定位则可对照VIO与SLAM对比。本文按截至2026年8月公开信息分析真实场景测试。
离开专用赛场后,可重复性才成为主指标
会前公布的2026世界人形机器人运动会方案,把工厂、酒店和样板间列为场景任务环境。真实场景测试只有在房间配置、预置条件、远程支持和恢复过程都被记录时,才足以比较机器人在陌生空间的适应能力。
常见问题
在样板间完成一次任务,能证明机器人适合酒店吗?
不能。赛事场景说明是一手材料,酒店还要重新验证门、推车、人流、噪声、隐私和长时间运行条件。
真实场景试点为什么要记录预置地图和远程支持?
如果不记录预置范围和外部帮助,就无法区分机器人自主适应环境的能力与团队提前布置、人工接管带来的结果。
哪些运行条件仍需向赛事或厂商索取?
截至2026年8月23日的公开资料不足以替代逐项规则,应继续索取运行时长、重复次数、安全区、地图预置、物品标记和远程协助条件。
已核验的官方资料
最后核对:2026年8月23日