公布的人形机器人赛事计划把叠衣、烹饪和消防列为不同的操作与安全任务。比较重点是柔性物体、食品卫生和危险环境的差异,计划没有提供可直接引用的得分或结果。
叠衣、烹饪与消防考察的是三种不同物理难题
北京市官方信息把这三类任务列为精细操作和真实场景挑战的例子。成功标准和可使用工具可能因具体项目规则而不同。
官方材料把叠衣、烹饪和消防列为代表任务,能够确认的是挑战方向;物品种类、工具、初始摆放、热源和烟雾条件仍由各项规则决定。
| 维度 | 已确认信息 | 阅读时要注意 |
|---|---|---|
| 叠衣 | 估计柔性物体状态 | 关注褶皱和滑移 |
| 烹饪 | 使用工具并管理温度与卫生 | 关注接触力和污染 |
| 消防 | 识别危险并完成移动 | 关注高温、烟雾和通信 |
柔性物体、接触温度和危险感知需要不同安全约束
柔性物体的状态空间很大,烹饪对接触力和温度约束要求高,而消防场景中一次感知错误的代价可能非常大。即使采用同一套VLA模型,传感器、灵巧手、安全监督和控制周期也必须按任务调整。
三类具身智能(Physical AI)任务需要不同闭环:叠衣要跟踪柔性物体状态,烹饪要约束接触力与温度,消防要在能见度下降时兼顾移动和风险判断。共用模型不等于共用安全边界。
评测必须改变物品、摆放和失败成本
评测表应分别设置布料滑移与折叠质量、食品污染与器具温度、危险识别与撤离时间。将不同任务合并成一个总成功率,会掩盖最需要整改的失败类型。
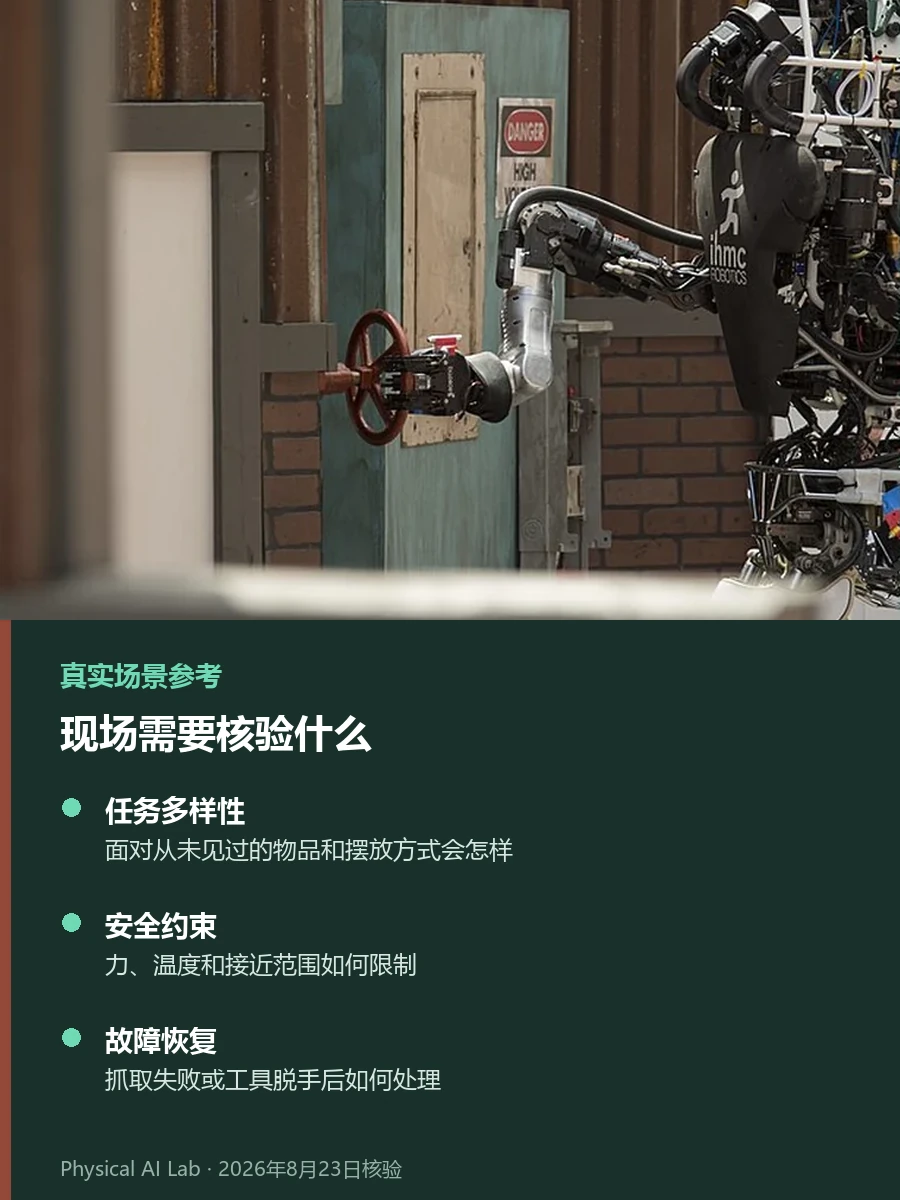
| 核验项 | 要问的问题 |
|---|---|
| 任务多样性 | 面对从未见过的物品和摆放方式会怎样 |
| 安全约束 | 力、温度和接近范围如何限制 |
| 故障恢复 | 抓取失败或工具脱手后如何处理 |

单项成功不能推导出通用操作能力
不能凭一项任务成功就宣称机器人具备通用能力。物品种类、初始摆放、光线和允许失败的范围一旦改变,任务难度也会显著变化。
某项任务在限定物品和固定摆放下完成,只能证明该条件内的能力,不能直接宣称机器人具备通用家务或应急水平。
用基础模型与Sim-to-Real拆解操作泛化
三类任务共同依赖的闭环可由具身智能(Physical AI)的含义与边界理解,环境变化带来的迁移问题见Sim-to-Real核心概念,多任务动作学习可参考机器人基础模型。本文纳入截至2026年8月可确认的赛项信息。
任务越接近真实,安全边界越不能共用
叠衣、烹饪和消防虽然都需要机器人动手操作,但对应的技术难点并不相同。三类任务必须分别设置安全边界:柔性物体的失败不能替代食品卫生或消防风险的验证。
常见问题
叠衣表现好,能说明机器人也能安全烹饪吗?
不能。官方赛项是一手材料,叠衣重点是柔性物体状态,烹饪还要处理温度、工具、卫生和接触力,两者不能共用结论。
消防任务中,为什么误判代价要单独计分?
烟雾、热量和低能见度会放大感知错误,错误前进的代价可能高于任务中止,因此应同时记录误报、漏报和安全撤离。
赛事是否已经统一公开三类任务的全部工具与规则?
尚不能这样认为。截至2026年8月23日的资料列出了任务方向,允许使用的工具、物品初始状态和成功标准仍要以项目规则为准。
已核验的官方资料
最后核对:2026年8月23日