户外具身智能(Physical AI)的变量远多于室内演示。雨水和扬尘、坡道和泥泞、阴影、GNSS遮挡、弱通信以及漫长的现场救援可能同时出现,因此应先设计故障与恢复方案,再设计正常路线。
雨水、地形、定位与弱通信会在户外同时出现
Actuate 26官方议程强调户外机器人和机器人集群达到生产级可靠性,以及现场数据闭环。不能只凭某个演讲标题推测产品性能,而要把已公开的技术范围与通用核验项目分开。
公开议程能够确认户外机器人可靠性与现场数据闭环是讨论重点,不能根据演讲主题推断某款设备已经通过雨水、扬尘、坡地或弱通信条件的验证。
| 维度 | 已确认信息 | 阅读时要注意 |
|---|---|---|
| 环境 | 雨水、扬尘、温度和照度 | 影响传感器与材料 |
| 移动 | 坡道、泥泞和碎石 | 关注打滑和倾覆 |
| 连接 | GNSS、蜂窝网络和无线通信 | 关注遮挡、时延和中断 |
环境变量必须与任务日志对齐,才能找到失败原因
户外测试应按季节和时段反复进行。把环境传感器数值、地图可信度、轮式或足式打滑、通信质量和人工介入记录到同一时间轴,更容易定位失败原因。
户外具身智能(Physical AI)必须把天气、地形、定位和通信放到同一状态链路中。镜头污染、打滑和GNSS漂移若发生在同一时段,只看单个错误码很难定位根因。
先设计停机、救援与恢复,再设计正常路线
试验应按季节与时段重复,并主动制造弱网、定位丢失、污染、低温电池和倾覆情境。除安全停止外,还要量救援人员到场、拖拽、换件和重新投入工作的总时间。
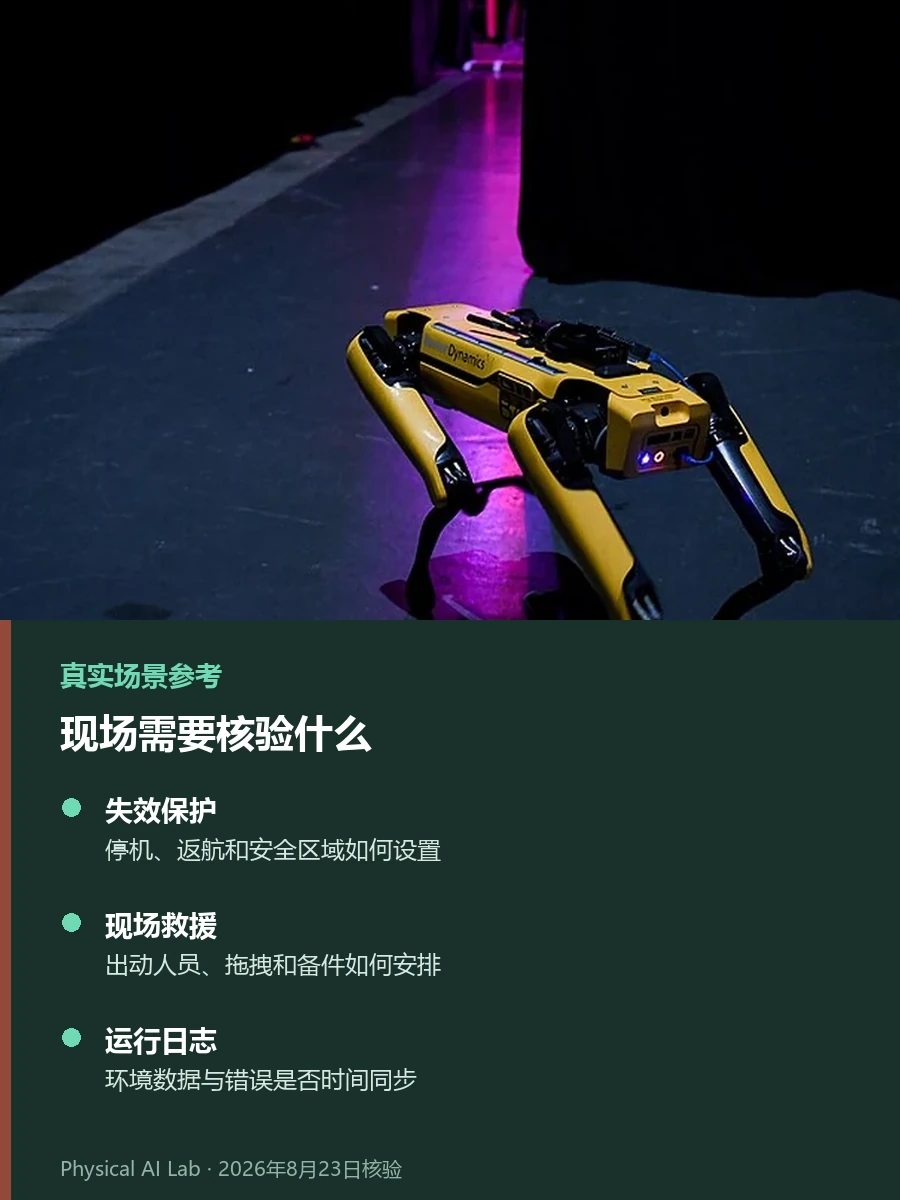
| 核验项 | 要问的问题 |
|---|---|
| 失效保护 | 停机、返航和安全区域如何设置 |
| 现场救援 | 出动人员、拖拽和备件如何安排 |
| 运行日志 | 环境数据与错误是否时间同步 |

单一防护等级无法覆盖冷凝、污染和倾覆
不能只凭一个IP等级判断设备适不适合户外。除进水外,镜头污染、冷凝、低温电池性能、线缆磨损、腐蚀以及倾覆后的回收都可能成为问题。
单一IP等级只描述特定防护条件,不能覆盖冷凝、腐蚀、线缆磨损、地面附着力和倾覆回收。
用现场调度和定位知识补齐户外测试
户外搬运的任务记录可借鉴仓储拣选机器人,集群与基础设施协同可参考Open-RMF多机器人协同,弱GNSS环境中的定位选择则见VIO与SLAM对比。本文使用截至2026年8月公开的户外可靠性信号。
户外可靠性最终取决于能否安全失败并快速复工
户外具身智能(Physical AI)的变量远多于室内演示。户外系统是否可靠,最终要由安全停机、现场救援和恢复生产的总时间回答,单一防护等级不够。
常见问题
设备标有防护等级,就能直接全天候运行吗?
不能。活动议程与产品防护说明属于一手材料,还要测试镜头污染、冷凝、低温电池、线缆磨损、腐蚀和倾覆回收。
户外故障为什么要把救援时间算进KPI?
偏远现场的人工出动、拖拽、备件运输和重新标定可能远长于机器人停机本身,直接影响服务可用率和总成本。
不同季节的测试结果可以互相替代吗?
不能直接替代。截至2026年8月23日的公开资料强调生产级可靠性,温度、降水、粉尘、光照和通信条件仍应按季节重复验证。
已核验的官方资料
最后核对:2026年8月23日