AgiBot Expedition A3是身高173 cm、淨重約55 kg的雙足人形機器人。A3官方開發文件列出1152 Wh電池、2小時內充電、10 小時運行時間,以及單臂5 kg額定負載;不過,規格表沒有公開10 小時的完整測試條件,也沒有列出售價。研究或服務場域若要導入,仍須用實際選配的靈巧手、通道、地面與工作負載重新量測。
173 cm與55 kg先決定門寬、轉身空間和防跌區
A3外形為173(H)×52(W)×30(L)cm。接近成人身高,較容易使用既有把手和工作臺;但55 kg設備一旦失去平衡,危險範圍不能只按單人走路所需寬度估算。官方文件把最小通行寬度分成側向移動600mm、正向移動900mm,這比較接近機器人單獨通過的幾何條件,沒有證據顯示已包含人員或推車交會所需的安全餘裕。
場域圖面應同時標出最窄的門、電梯、充電位置和緊急疏散動線,並模擬伸臂轉向,以及收到停止命令後仍有步態收斂距離的狀況。大廳接待與倉庫揀貨即使使用同一台A3,所需防護區仍會因轉身頻率和物料流動而不同。
| 查核項目 | A3官方文件所列規格 | 部署前仍要實測 |
|---|---|---|
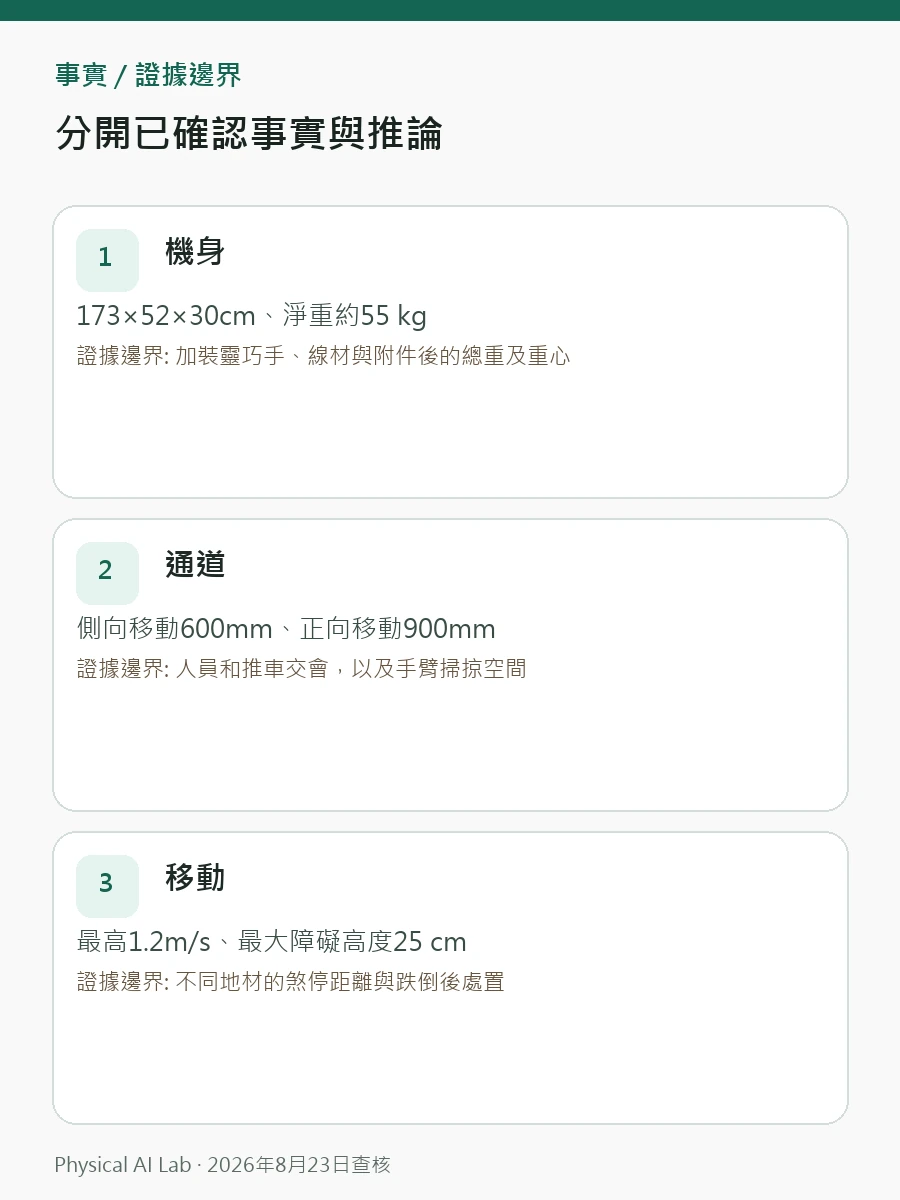
| 機身 | 173×52×30cm、淨重約55 kg | 加裝靈巧手、線材與附件後的總重及重心 |
| 通道 | 側向移動600mm、正向移動900mm | 人員和推車交會,以及手臂掃掠空間 |
| 移動 | 最高1.2m/s、最大障礙高度25 cm | 不同地材的煞停距離與跌倒後處置 |
| 坡面 | 標示可在15°坡面全向移動並朝任意方向停駐 | 加入潮濕、低摩擦與低電量後重新測試 |
| 手臂 | 7軸×2、單臂額定負載5 kg | 靈巧手重量與姿態對實際可搬重量的影響 |
標示10 小時,不能直接換算成一個完整班別
AgiBot A3官方開發文件列出1152 Wh電池、充電2小時以下和10 小時運行時間,但同一份規格表未說明這10 小時的走路速度、手臂使用率、運算負載、室溫和電量區間。因此,不能把標示上限直接當成每日排班保證。
站在定點播放語音10 小時,和拿取5 kg物件並持續行走10 小時,是完全不同的耗能曲線。步態、手臂扭矩、視覺運算與無線通訊同時增加時,耗電和關節、運算模組溫升都會上升。試行應記錄每個工作循環的Wh、電量低於20%時的行為、返回充電成功率,以及因散熱而降速的時間。
靈巧手要依物件與維修條件選,不只比較自由度
A3文件把靈巧手列為選配,Agile 2026與Professional 2026採用不同的手指自由度。軸數增加可形成更多手勢,卻不能直接證明它能穩定處理薄塑膠袋、光滑瓶身或易碎容器。抓握力、觸覺涵蓋範圍、循環壽命、換指所需時間,以及碰撞後如何重新校正,才會影響長期作業表現。
驗證樣本不宜只選最適合展示的物件。應依尺寸、重量、摩擦、變形、反光和損壞成本分組;與其連續100次抓同一款紙箱,不如混合紙盒、塑膠包裝、圓柱瓶和薄型零件,觀察各自不同的失敗模式。抓取學習可延伸閱讀機器人基礎模型的操作學習。

相機、控制器與連線規格只是開發起點
環境感知由頭部雙目相機負責。文件指出主要資料單元MDU和人機互動單元HDU皆採RK3588系列平台,支援Wi-Fi、Bluetooth與4G/5G,並列有自主導航和避障。定位精度標示為±10cm,姿態則是±10°。
定位精度不等於手部末端的抓取精度。團隊還要確認抵達±10cm定位區後,是否靠腕部視覺或關節控制補正、是否需要外部標記,以及低照度下誤差如何改變。網路中斷時是立即停機或繼續執行板載策略,紀錄留在哪裡,也都屬於營運設計。現實與模擬的差距可搭配Sim-to-Real核心概念評估。
室內環境規格不能延伸解讀為全天候戶外能力
A3 v3.0規格列出的工作環境是-10~45℃、相對溼度10~90%、非凝結;關節模組防護等級為IP5X。IP5X說明的是防塵能力,不代表可淋雨、水洗或承受凝結。儲存條件另列-20~70℃和非凝結,保管溫度也不能當成可運行溫度。
若安排在戶外活動或半戶外大廳,還要增加潑水、陽光直射、溫度驟變、砂塵和坡面材質測試。室內亮面磁磚有水、地毯邊緣翹起,也會改變步態。文件即使列出25 cm障礙與15°坡度,也不表示任何形狀的25 cm高差、任何材質的15°坡面都能安全通過;邊緣、接近角度、摩擦和負載都會改變結果。
| 測試情境 | 一定要留下的數值 | 可判定為失敗的例子 |
|---|---|---|
| 壅塞通道 | 與人最小距離、煞停距離、繞行次數 | 必須反覆請人讓路才能完成工作 |
| 混合地材 | 滑移、拖腳和姿態復原時間 | 在地毯邊緣或亮面磁磚上無法穩定停住 |
| 物件操作 | 各類物件的成功、重試與損壞率 | 特定材質持續掉落且沒有替代靈巧手 |
| 長時間工作 | 每循環耗電、熱限制與充電等待 | 未達標示時間就無法完成預定工作量 |
| 通訊故障 | 停止動作、本機控制和紀錄保留 | 斷線後無法判斷設備是否處於安全狀態 |
有AIMDK開發文件,不等於完整服務已可交付
A3文件涵蓋動作控制、語音播放、麥克風管理、故障診斷與模擬等二次開發項目,代表研究團隊有技術接入路徑;它不能證明客戶應用、多語接待、電梯串接、遠端調度和故障回應已整合成可直接使用的服務。第一步應先確認硬體版本與AIMDK文件版本相符。
AgiBot官方網站的銷售諮詢與技術文件用途不同。售價、供貨國家、交期、保固、備品和到場服務都應取得書面報價。若採用AgiBot World官方開源頁面的資料或模型,還要另外核對授權條款和A3硬體相容性;公開儲存庫不會自動附帶商業部署權或場域支援。
若尚未掌握整體架構,可先讀實體 AI(Physical AI)的意義與範圍。A3是否適合導入,不只在於機身接近人的尺寸,還取決於靈巧手是否適配物件、地面能否安全行走、能源是否足以支撐班別,以及組織能否處理故障。
首輪試行要把最窄、最滑、最耗電的條件疊在一起
只在平均條件的大廳緩慢走動,很難找到產品邊界。可把最窄通道、最滑地面、最難抓取的物件和低電量時段放入同一情境,依真實班別而非30分鐘展示運行;人員整理物件和遠端介入所花時間,也要從自動作業時間扣除。
是否繼續擴大部署的門檻,應在測試前約定,例如各物件成功率、無人介入連續時間、回充率、故障復原時間、每日處理量和維護成本。這些數值能否和既有方式直接比較,比最高速度或最長續航更重要。供應商未公開的資料不要自行補估,應把量測方法寫入試行計畫與合約附件。
25 cm障礙與15°坡面是驗證起點,不是通用極限
規格表列出最大障礙高度25 cm,以及在15°坡面全向移動和停駐。實際表現會隨障礙邊緣是圓鈍或銳利、腳部接近方向,以及坡面為乾燥材料或潮濕金屬而變化。應先取得製造商測試治具和方向,再重現場域形狀。
步態失敗不能只記為「跌倒」。絆腳、滑移、姿態估計錯誤、路徑規劃中止和安全控制停機是不同問題。優先確認設備能否避免碰撞人員與設施並安全停住,再看能否自主起身;即使跌倒後外觀無損,關節零點和相機姿態仍可能偏移,需要校正檢查與復工許可。若場域經常跨越高差,數百次累積衝擊和低電量時的穩定度,比單次通過更具判斷價值。
常見問題
AgiBot A3標示10 小時,採購時該怎麼驗收?
官方提出10 小時,但採購方仍應按實際步態、手臂工作、視覺運算與環境溫度,量每循環Wh、回充成功率和熱降速時間。
A3的兩款官方靈巧手要如何選?
不能只比自由度。要以真實物件測抓握力、觸覺涵蓋、滑移、損壞率、循環耐久、換指工時及碰撞後校正,才能判斷適合的配置。
A3的IP5X可否支援戶外導覽?
IP5X是關節模組的防塵標示,不代表防雨或可水洗。半戶外與戶外使用仍須取得製造商書面說明,並另做潑水、陽光、溫差、砂塵與坡面測試。
已查核的官方資料
最後查核:2026年8月23日