挖土機的實體 AI(Physical AI)不是用攝影機看土,再重複固定軌跡。它要讀取鏟斗接觸時的液壓阻力與機械遙測,每挖一次就重新估計已改變的地形,再選下一條軌跡。土壤或液壓反應一旦偏離預測,系統若不能立即停下並重規劃,就不適合真實工地。
挖土機每動一次,都會改寫工作環境
倉儲機器人移動的地板與貨架多半不變,挖土機正好相反。鏟斗切入後,土會崩落、堆高,坡度與負載也改變;看不見的岩塊、埋設物、含水率造成的黏性,會讓相同軌跡得到完全不同反應。昨天建立的地圖,今天不能原封不動使用。
Gravis Robotics Series A官方公告以「穿越靜態世界」的機器人,對比「拆解並重建世界」的挖土機。公司稱其在模擬中涵蓋多種土壤,建立各機型效能的世界模型,再連接實機遙測。這是Gravis的技術說明,不代表所有工地都已有獨立驗證的相同表現。
| 資訊層 | 系統需要知道什麼 | 誤判可能造成什麼 |
|---|---|---|
| 地形與土壤 | 表面、坡度、土壤、含水率、隱藏障礙可能性 | 鏟斗過載、偏離目標深度、崩塌 |
| 機械狀態 | 動臂、斗桿、鏟斗姿態、液壓、引擎負載、滑動 | 計畫軌跡與實際動作不一致 |
| 工作目標 | 開挖線、目標土量、裝載位置、禁入區 | 挖得多,工程結果仍不合格 |
| 安全狀態 | 人員、車輛、埋設物、通訊、停止系統 | 進入危險區或擴大事故 |
土壤不能只看顏色,要讀阻力如何改變
攝影機與LiDAR能量測地表形狀、鏟斗位置,卻看不到全部地下狀況。乾砂、濕黏土與表層下岩石有時外觀相似,必須合併挖掘中的液壓、關節速度、引擎負載與車體振動,持續更新土壤反應。
若壓力比預測更早上升、鏟斗速度下降,可能碰到硬層或障礙物。正確反應不是持續加力,而是縮小角度與切入深度、改換位置,異常反覆就交給人員。車體在坡面傾斜也可能產生類似訊號,因此姿態與履帶滑動要一併判讀。
比起只標土壤名稱,保存真實工作反應更有用。把每段切入距離的壓力上升、裝填率、土從鏟斗落下時間、重挖次數綁到工作座標,就能形成下一次行程的風險地圖。
裝填率也不是越高越好。一次裝太滿會縮小迴轉時的車體穩定裕度,延長對卡車卸土時間,也可能向側邊散落。除挖掘量與循環時間,還要考慮迴轉路徑負載、卡車位置與目標整平面;大量挖起卻灑在指定區外,工程仍算失敗。
液壓遙測揭露命令與實際動作的落差
挖土機與電動馬達為主的小型機器人,控制特性不同。同一個閥命令會因油溫、引擎轉速、油管狀態與負載,得到不同動臂及鏟斗反應;舊型與新型、小型與大型設備不會以相同命令產生相同速度。
Gravis Robotics Rack官方頁面介紹在既有重機加裝控制套件的方式,原廠公告則稱Gravis Rack已裝上Caterpillar、Case、Develon、John Deere、JCB、Hitachi、Sumitomo、Yanmar、Volvo等品牌機具。支援多廠牌,不等於所有機型效能完全一致;閥反應與感測品質仍須逐機校正。
控制器以短週期比較目標與實際關節軌跡。壓力超過上限或反應延遲擴大時先減速,超出容許範圍就停止。遙測中斷或數值卡住時,不能相信「最後正常值」繼續挖,而要轉入安全狀態。
調適測試從空鏟斗開始,再逐步接近額定負載。冷油的清晨與充分暖機的午後要分開量測,感測器更換或維修後不能沿用舊校正。即使有自動補正,也需要補正期間的誤差上限與中止條件。軟體在新機型成功啟動,不代表已能移植到完整工地工作範圍。

世界模型每挖一次就重選下一條鏟斗軌跡
世界模型根據目前地形與機械狀態,預測執行特定動作後的地面與鏟斗狀態。候選不只比較最快搬完目標土量的軌跡,也要納入過載、車體不穩與碰撞周邊設備的可能性。執行後再用新點雲與遙測計算預測誤差,修正下一次規劃。
第一趟挖到的土比預測少,不能直接把第二趟加深。要分辨土滑走、鏟斗被岩石推開,還是車體移動;不確定時用小幅探索動作查反應,差異持續就請作業人員接手。
Gravis Robotics Slate官方頁面說明從駕駛輔助到自主營運的軟體層。Copilot在駕駛室提供3D引導與危險偵測,和作業人員在安全位置監看機隊的自主模式,並不是同一自動化階段;功能責任與介入時點要分開記錄。
模擬中的龐大土量不能取代真實土壤驗證
Gravis稱其在虛擬環境移動數十億立方碼,涵蓋軟黏土到混岩土壤。模擬適合反覆測危險條件、切換機械尺寸,但這是物理模擬器的累積量,不代表真實工程已自主挖掘相同土量。
實機還會遇到鏟斗磨耗、漏油、雨雪與結冰、點雲遮蔽、地下廢棄物等未知變數。通過虛擬測試的策略仍要從低速、淺挖開始,逐一擴大土壤與機型;實測誤差升高的區段可回到模擬調整,但不能把現場評估資料混入訓練。
土壤別合格範圍不是一次制定就永久有效。同一種土在雨後與乾燥週反應不同,挖深後還可能出現另一地層。先導計畫除土名,也要寫含水率範圍、粒徑、坡度、鏟斗種類與允許深度;超出範圍就自動減速、通知人員。先把成功邊界寫清楚,再一次擴大一個變數。
要證明模擬器精度,應公布相同初始條件下,鏟斗軌跡、壓力曲線與搬移土量分布和實測有多接近,而不是只展示漂亮影像。
生產力要看整段工程,不能只看一鏟速度
先確認比較基準再看最高值。Gravis宣稱相較最高水準人工操作,現場生產力最高提升30%。「最高」是公司在特定機型、土壤與工作量到的結果,不能直接當成平均改善率或投資報酬。
KPI要一起看每小時搬土量、目標面高度誤差、燃料與能源、人員介入、重做、回收時間及安全停止。挖得快卻讓卡車等更久,或最後仍由人員修整,整段流程就沒有改善。比較組也要統一機型、土壤、運輸動線與班次時間。
只有挖土機加速,卡車等待可能變長。應測卡車到達間隔與裝載位置變動時,系統能否安全等待、恢復;測量結果偏離目標面時,會重做哪一趟。若一人監看多機,介入需求重疊的時刻也要獨立記錄。生產力應以整個工地瓶頸是否減少判斷,不是單機動作數。
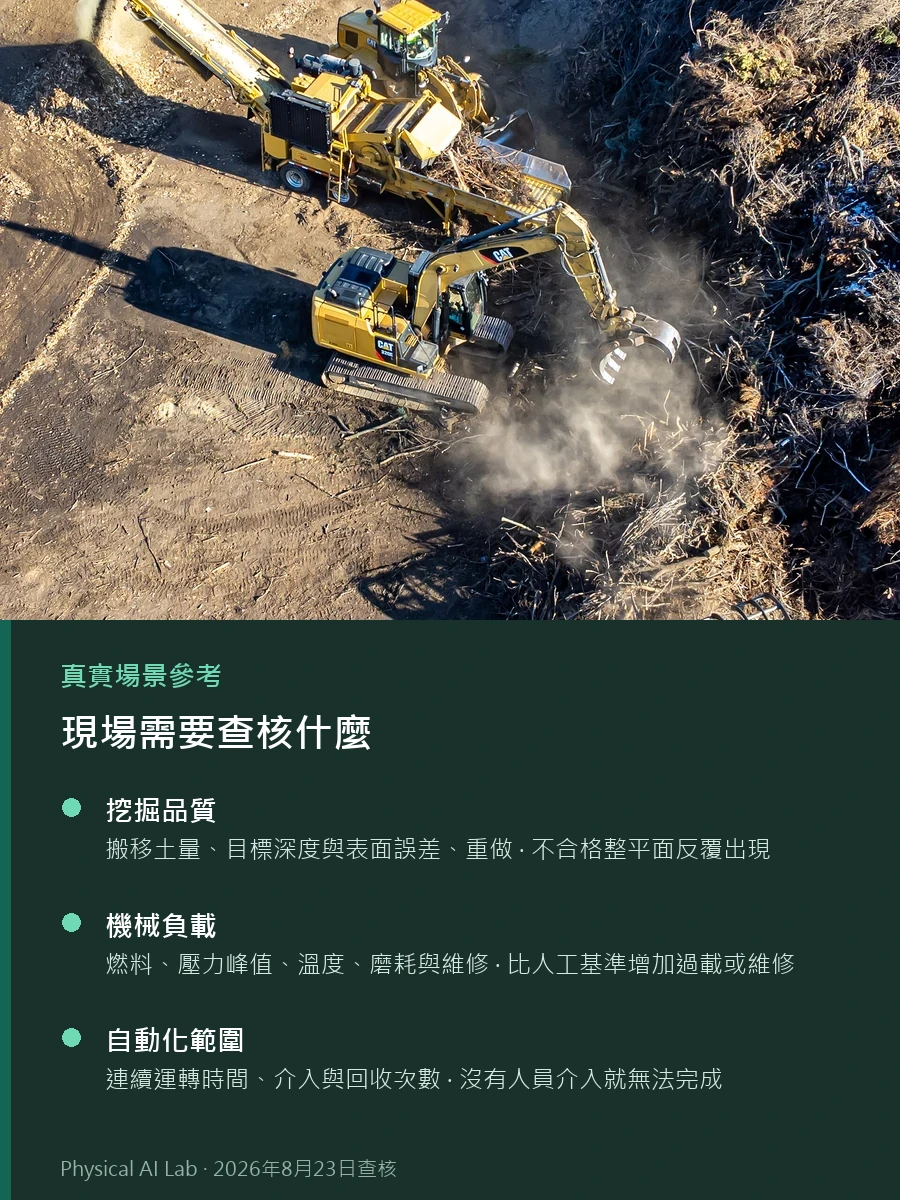
| 先導項目 | 同條件比較指標 | 失敗標準範例 |
|---|---|---|
| 挖掘品質 | 搬移土量、目標深度與表面誤差、重做 | 不合格整平面反覆出現 |
| 機械負載 | 燃料、壓力峰值、溫度、磨耗與維修 | 比人工基準增加過載或維修 |
| 自動化範圍 | 連續運轉時間、介入與回收次數 | 沒有人員介入就無法完成 |
| 工地安全 | 停止距離、禁區侵入、通訊故障應對 | 獨立停止失敗或危險狀態持續 |
人員與埋設物要靠模型外的安全層保護
挖掘失敗可能造成機械損壞與人身事故。即使AI漏看人員或管線,安全掃描器、實體緊急停止、區域連鎖與液壓限制仍要讓機器停下,而且這些功能須與模型分離。埋設物資料應以最新圖面與現場探查核實,不確定區域排除在自主範圍外。
通訊中斷時的動作也要先定義。鏟斗舉起時急停會使負載擺動,因此各機型需要安全姿態與減速程序。若一位遠端人員監看多機,負載測試要涵蓋兩台同時求助。
工地人員應在實機演練自動模式的啟停與人工接手。畫面狀態和真實姿態不一致時,以現場查核為先;解除緊急停止前重新清空區域,換班後能否執行同一程序則由訓練紀錄驗證。
不能因安全停止頻繁就放寬感測門檻。誤報原因應從照明、粉塵、振動與安裝位置排查。生產力與安全若由同一批准者同時最佳化,目標可能衝突,因此需要獨立審查。
正式導入前,先在單一區域畫出失敗地圖
第一次先導案不要從整座工地開始,而要選邊界清楚的一區。從挖掘、裝載、整平或開溝選一項工作,用一台機器與兩三種土壤建立人工基準;再逐一改變含水率、坡度、岩塊與感測遮蔽,記下自動化停止位置。
實體AI企業生態、機器人模擬器比較與機器人邊緣AI可協助區分供應網、虛擬驗證與現場運算角色。
合約應列支援機型、排除條件、校正責任、遠端介入服務、資料所有權與故障復原時間。投資公告、展示、有限先導與重複付費營運的證據強度不同;跨季節、跨班次維持相同KPI,且作業人員能安全繞過與復原後,再擴大到下一區。
常見問題
自主挖掘只靠事前土壤分類決定鏟斗軌跡嗎?
不能只靠分類。初始土壤資訊有助規劃,但系統仍須以挖掘中的液壓阻力與機械動作更新地面模型,預測外反應持續時就停止。
只用虛擬土壤訓練,就能把挖土策略部署到工地嗎?
模擬適合擴充危險與稀有條件,但真實土壤、磨耗、液壓延遲與感測雜訊仍在;還需要低風險實機測試與未公開現場評估。
鏟斗動作自主化後,整個挖掘工地就能無人化嗎?
不能。區域設定、埋設物查核、卡車協調、維修、遠端監督與緊急應變仍需要人員;單一動作自動化不等於整體工程無人化。
已查核的官方資料
最後查核:2026年8月23日