Actuate 26 問的不是機器人模型能否成功一次,而是團隊能否把研究程式碼提升到生產等級的可靠度。官方議程聚焦機器人資料、模擬、除錯、評估、多機營運,以及現場與開發團隊之間的回饋閉環。
Actuate 官方議程已確認哪些內容
NVIDIA 與 Actuate 官方頁面確認活動在 2026 年 8 月 18–19 日舉行,也列出技術主題與參與公司。這些資訊不能用來推估尚未由個別場次公開的效能數字或產品公告。
本文把已確認事實與判讀拆開。賽事與廠商說法只在明示日期與範圍內成立;未公開的售價、交期與成功率仍不做推估。
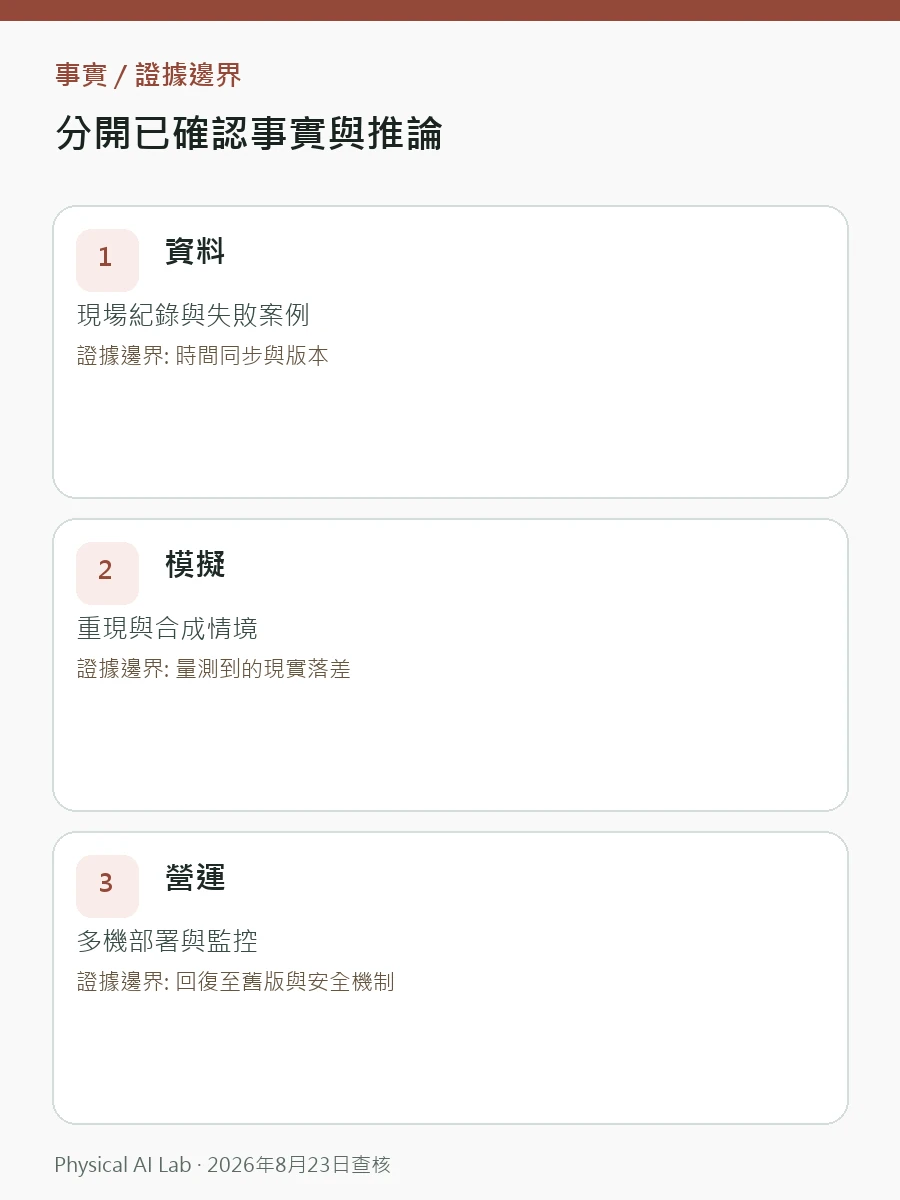
| 生產層級 | 議程焦點 | 應保留的證據 |
|---|---|---|
| 資料 | 現場紀錄與失敗案例 | 時間同步與版本 |
| 模擬 | 重現與合成情境 | 量測到的現實落差 |
| 營運 | 多機部署與監控 | 回復至舊版與安全機制 |
真正的瓶頸,是現場故障到驗證修正之間的時間
生產工程要能找到故障、重現問題、修正,再有把握地重新部署。紀錄必須同步保存感測資料、命令、模型版本與環境狀態,才能在模擬中重播同一個問題。
機器人本身仍仰賴狀態估測、規劃、底層控制、安全限制與復原,形成一套完整的實體 AI 閉環。
把重現、回歸測試與回復至舊版列為營運指標
應追問故障有多少能重現、更新前後跑了哪些關鍵任務,以及錯誤版本能多快撤回。這些不是行政細節,而是部署能力。
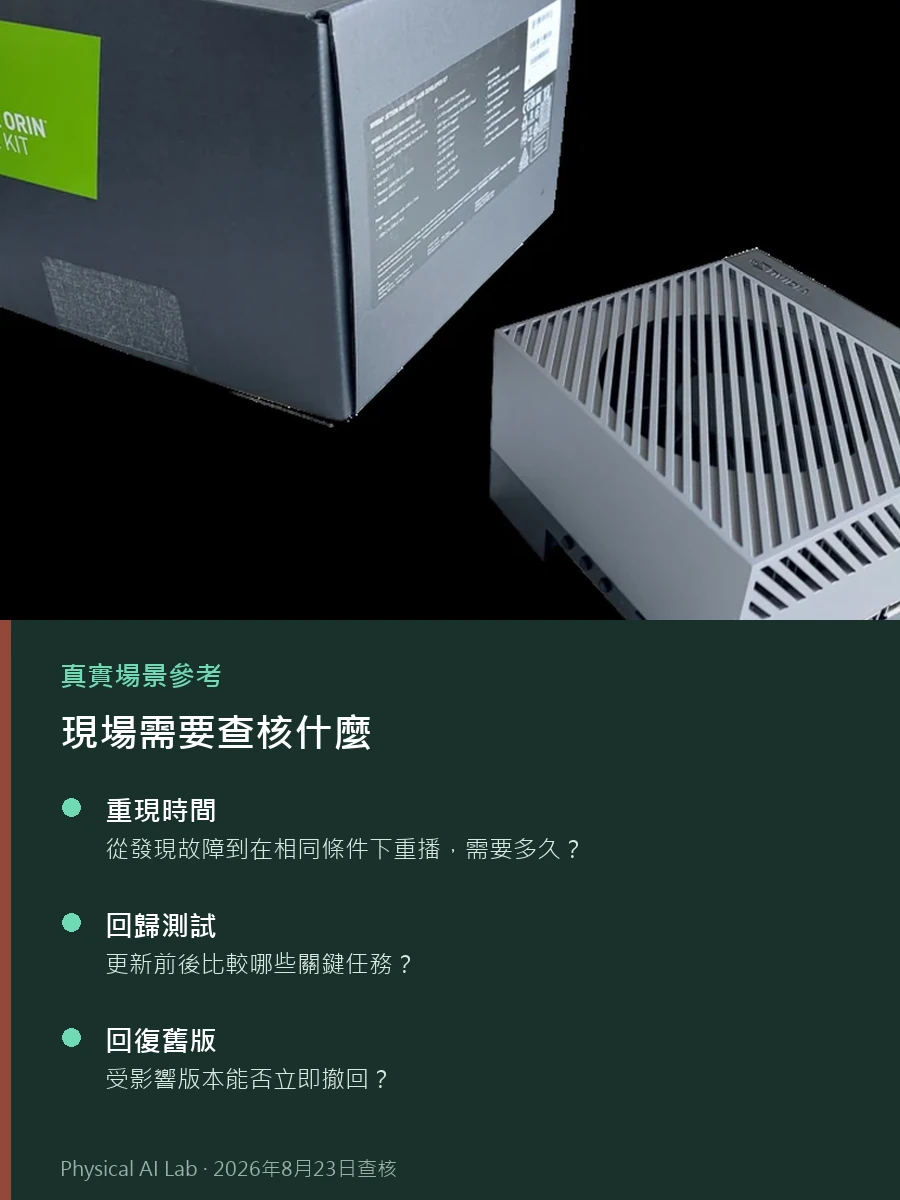
| 檢查項目 | 應提出的問題 |
|---|---|
| 重現時間 | 從發現故障到在相同條件下重播,需要多久? |
| 回歸測試 | 更新前後比較哪些關鍵任務? |
| 回復舊版 | 受影響版本能否立即撤回? |

缺少生產流程,換新模型也補不起來
若資料品質、標註、情境涵蓋、回歸測試與分階段部署都很薄弱,直接換模型風險很高。即使一項亮眼的基準分數變好,其他表現也可能悄悄退步。
現有來源描述的是活動議程。客戶多機資料、獨立測試與安全文件公開後,才適合更新評估。
把生產工程接回完整機器人技術堆疊
實體 AI 企業生態系、機器人模擬器比較與機器人邊緣 AI可補足相鄰層級。本文加入截至 2026 年 8 月可確認的營運訊號。
Actuate 留給機器人團隊的問題
Actuate 26 把焦點從模型能否成功一次,轉向團隊能否以生產可靠度營運、診斷並持續改善。可重複結果與受控的現場回饋閉環,比公告規模更值得追蹤。
常見問題
Actuate 的一場簡報能證明機器人技術堆疊已達生產等級嗎?
不能。簡報可以說明技術或營運方法,但生產準備度還需要反覆多機資料、受控發布、付費部署與支援流程。
哪些紀錄欄位能讓機器人故障被重現?
應在同一時間軸同步感測資料流、命令、機器人與模型版本、設定、環境狀態、安全事件及人員介入。
實體 AI 團隊應如何分階段推出高風險更新?
先跑回歸情境,只部署到小型測試群組,監看預先定義的故障與安全指標,並保留立即回復舊版的路徑,再逐步擴大。
已查核的官方資料
最後查核:2026年8月23日