Actuate 26关注的核心,不是机器人模型能不能成功运行一次,而是实验室代码能否达到生产级可靠性。官方议程强调机器人数据、仿真、调试、评测、集群运营,以及现场与研发之间的数据闭环。
生产级可靠性把注意力从模型转向数据闭环
NVIDIA和Actuate官方页面确认的信息范围,包括2026年8月18日至19日的活动、技术主题和参会企业。不能据此推测单场演讲尚未公开的性能数据或产品发布。
NVIDIA与Actuate页面能够确认活动主题、时间范围和参会方向,不能从议程标题推断尚未公开的产品性能、客户成绩或单场演讲内容。
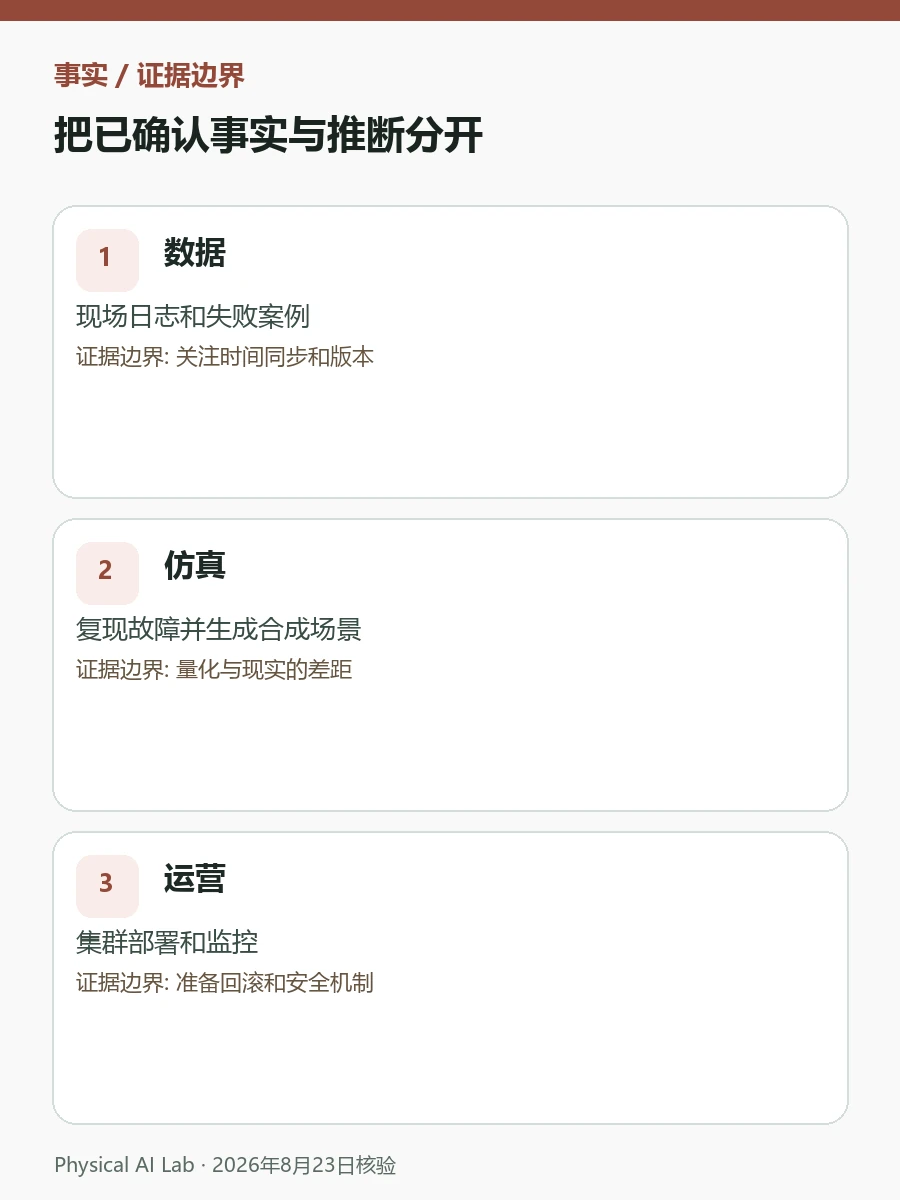
| 维度 | 已确认信息 | 阅读时要注意 |
|---|---|---|
| 数据 | 现场日志和失败案例 | 关注时间同步和版本 |
| 仿真 | 复现故障并生成合成场景 | 量化与现实的差距 |
| 运营 | 集群部署和监控 | 准备回滚和安全机制 |
失败能否复现,取决于日志、仿真与版本是否对齐
运营瓶颈是发现失败数据、复现问题、修复并重新部署所需的时间。日志必须同时保存传感器、指令、模型版本和环境信息,才能在仿真中重放同一故障。
生产级具身智能(Physical AI)的核心循环是发现失败、定位数据、在仿真中复现、修复、回归测试再分阶段部署。只更新模型而没有版本、日志和回滚机制,系统就无法稳定运营。
回归测试和回滚速度决定部署风险
工程团队应量从故障发生到可复现的时间、核心任务回归覆盖率、灰度部署异常和回滚耗时。传感器、指令、模型与环境版本必须落在同一时间轴,才有条件追责和修复。
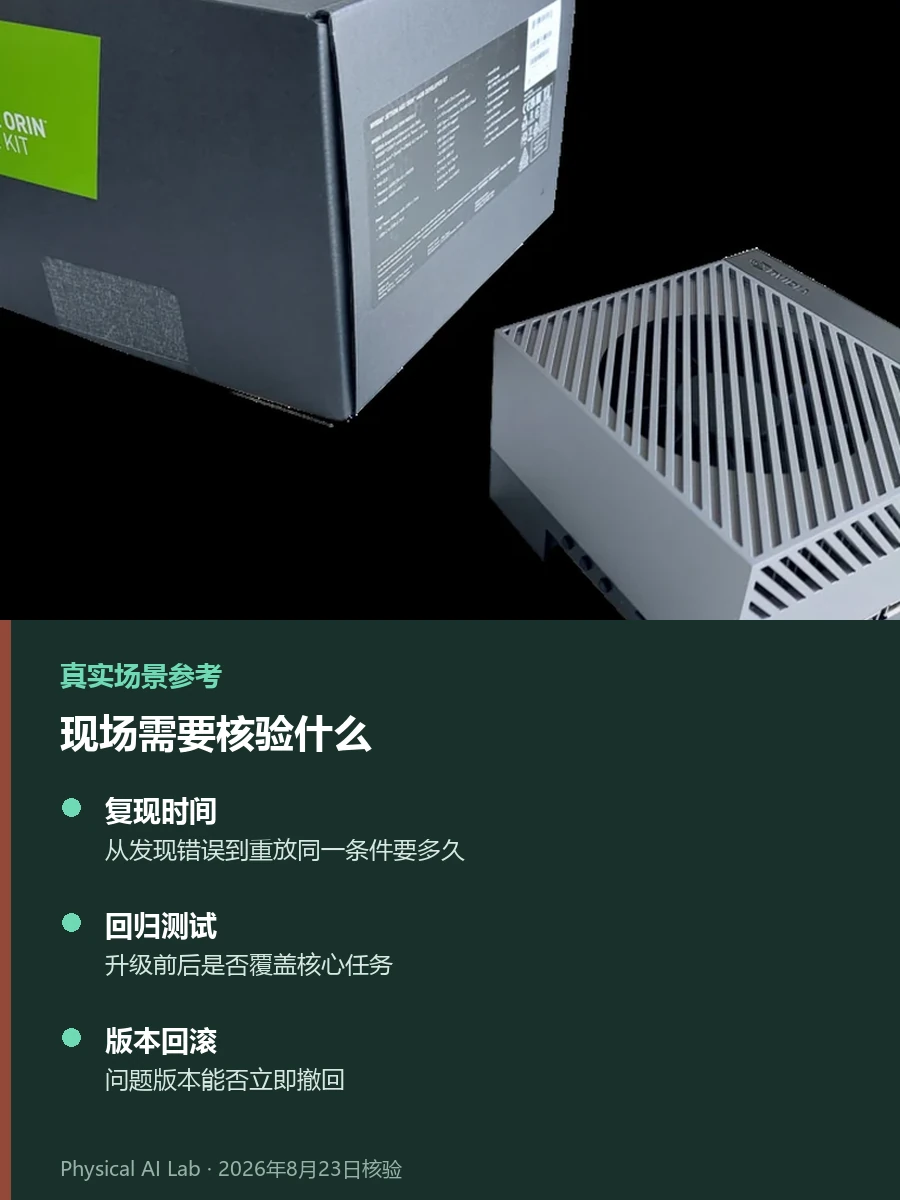
| 核验项 | 要问的问题 |
|---|---|
| 复现时间 | 从发现错误到重放同一条件要多久 |
| 回归测试 | 升级前后是否覆盖核心任务 |
| 版本回滚 | 问题版本能否立即撤回 |

更换模型无法补上运营工程缺口
认为换一个新模型就能解决全部问题是危险的。没有数据质量、标注、场景覆盖、回归测试和分阶段部署,系统性能可能在无人察觉时退化。
会议议程展示的是行业正在解决的问题,并不表示所有参会企业都已有同等成熟的生产工程体系。
把生产工程问题接回企业与边缘平台
参与者与产业位置可通过具身智能(Physical AI)企业生态梳理,故障重放工具可比较机器人仿真器对比,版本更新在设备端的资源边界则见机器人边缘AI。本文按截至2026年8月确认的议程解读生产工程。
Actuate关注的是从实验代码到机器人集群的距离
Actuate 26追问的不是机器人模型能否成功运行一次,而是实验室代码能否达到生产级可靠性。生产工程是否成熟,要看现场故障能否复现、修正能否回归验证、异常版本能否及时回滚,而不是会议议题数量。
常见问题
机器人模型更强,是否就不需要运维体系?
不是。活动议程是一手材料,生产系统仍要有数据质量控制、场景覆盖、回归测试、分阶段部署、监控和回滚机制。
现场故障日志至少要同时保存哪些信息?
应把传感器时间线、控制指令、模型与软件版本、环境条件、人工介入和最终恢复动作关联起来,才能在仿真中重放。
Actuate已公开每场演讲的产品性能数据吗?
不能这样认为。截至2026年8月23日公开资料确认了活动主题和参会范围,未公开内容不能从演讲标题自行推测。
已核验的官方资料
最后核对:2026年8月23日