谐波驱动,也称为应变波减速器,在紧凑的同轴机构中实现了大幅的速度降低。它由三个核心部件实现:椭圆形波发生器、薄壁柔轮和齿数略有不同的刚轮。
该机构设计优雅,但其机器人性能并不能仅靠比值来解释。弹性变形、齿载、轴承、润滑、外壳刚度、安装和工作周期决定了间隙、空回、效率、热量、过载行为和寿命。
本原理指南扩展了 机器人减速器比较 和 执行器结构指南。核实当前供应商图纸、限制及任何选定部件的安装说明。
波发生器产生一个旋转椭圆
官方 工作原理参考 显示了一个椭圆形塞子,外面包着一个柔性轴承。电机输入在弹性样板内旋转该波发生器,施加受控弹性变形。
长轴将弯曲样条齿的相反区域向外推入圆样条内。小轴区域保持脱离。轴承必须在保持几何形状和润滑条件的同时,支持连续的循环变形。
Flexspline既是齿轮也是弹性元件
柔滑轮通常是一个薄杯,开口端附近有外齿。其壁弯曲成椭圆形,波浪通过时又回归,闭合端则传递缓慢的输出运动或根据排列方式反力转矩。
这种反复的弹性循环使得材料、壁面几何形状、热处理和制造缺陷对疲劳寿命至关重要。零件应保持在预期弹性范围内;即使接头仍在转动,过载和安装变形也可能缩短寿命。
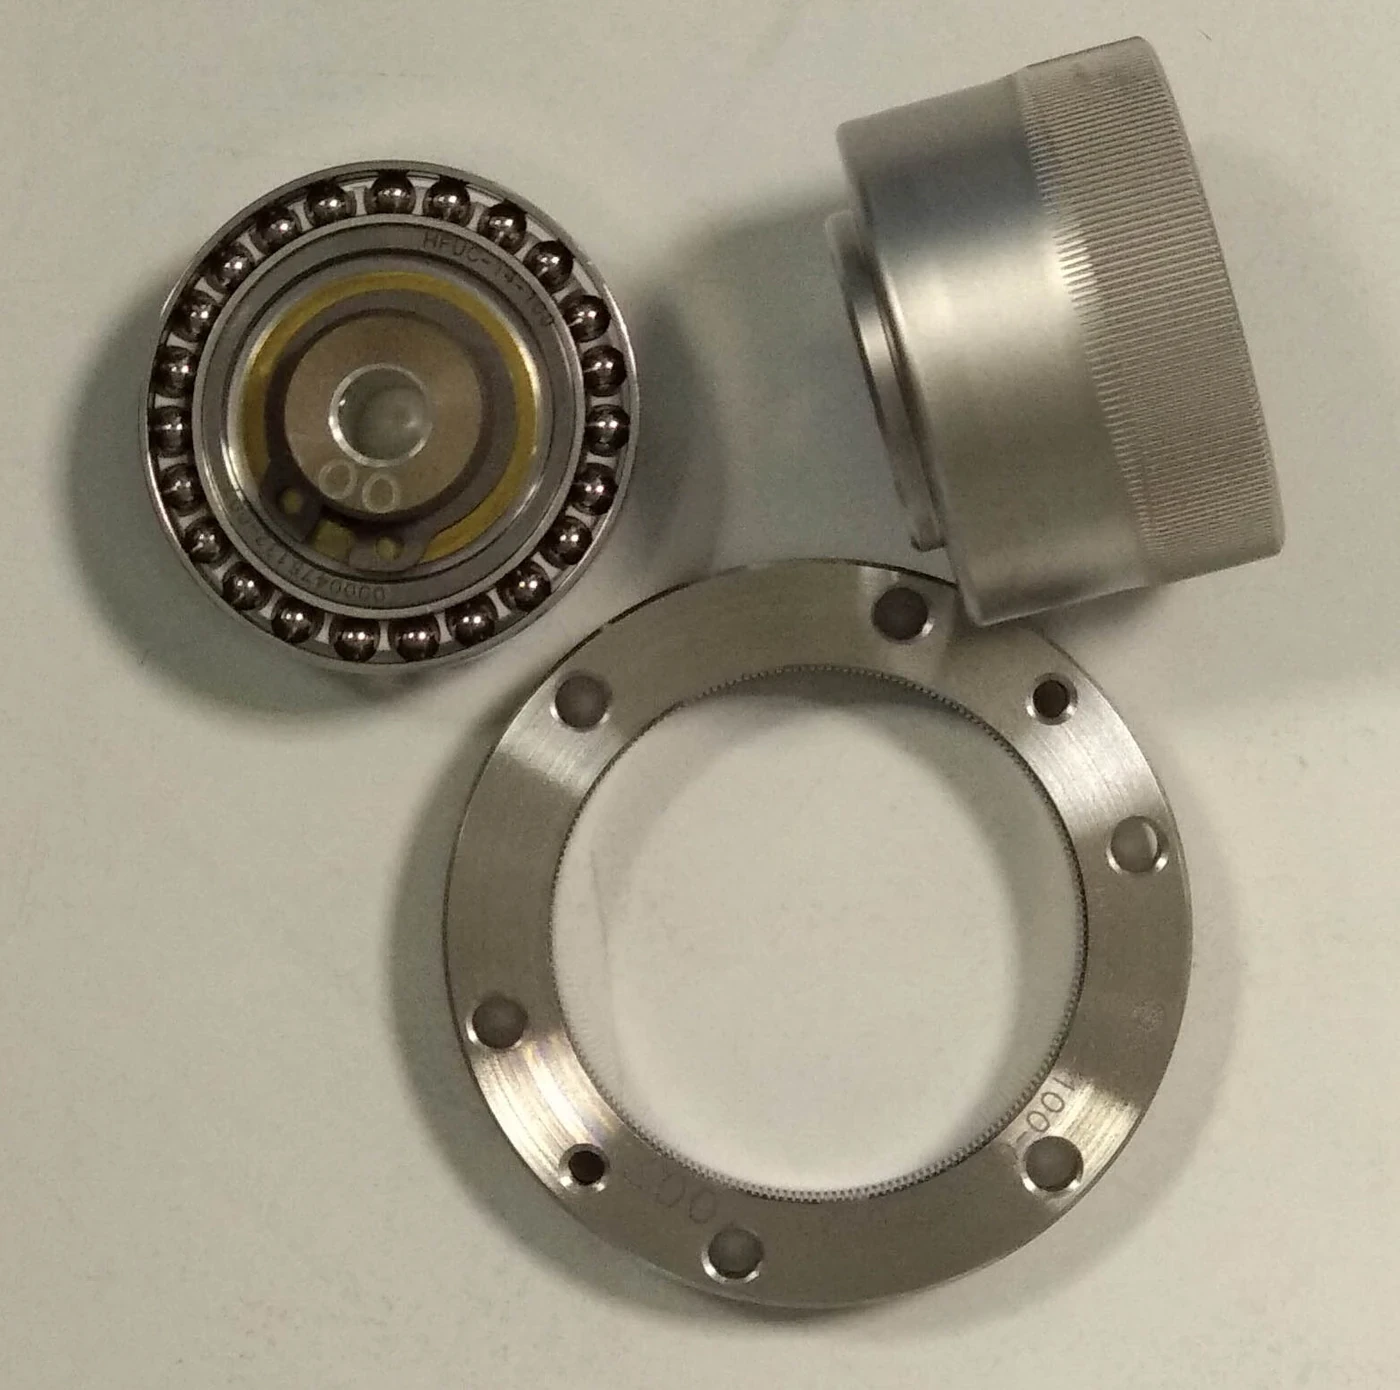

圆花键提供了刚性齿的参考
圆样键是一个带有内部齿的刚性环。它通常比弹性样条齿数略多。这种差异在计数上很小,但在整个波发生器旋转过程中会产生较大的相对减小。
外壳和安装必须保持圆圈性和对齐。变形会改变齿接触、转矩分布、噪音和寿命。刚性标签描述的是设计角色,而非对安装不良的免疫。
| 部分 | 机械作用 | 关键行为 | 整合风险 |
|---|---|---|---|
| 波发生器 | 高速输入与变形 | 椭圆旋转 | 轴承与润滑 |
| Flexspline | 弹性齿轮输出 | 循环应变 | 疲劳与超负荷 |
| 刚轮 | 刚性齿参考 | 分布式网格 | 外壳变形 |
| 输出支持 | 承受外接头载荷 | 对准与刚度 | 承载力矩容量 |
齿数差异产生减速比
随着波发生器旋转,两个齿啮合区域沿圆周移动。由于弹性样条齿数较少,在一整圈输入旋转后,相对于圆形花键的齿数差会发生变化。
符号和精确比值取决于固定、驱动和输出的构件。工程师应使用供应商定义的运动学布置,而非在没有参考系的情况下复制记忆公式。
多个齿在接合区域共享负荷
多个同时啮齿接触点分散转矩,实现紧凑输出。载荷在每个啮合齿中不均匀,且分布随变形、制造误差、转矩和支撑刚度变化。
该机构的高比和低间隙在机器人关节中具有价值,但接触应力和弹性应变仍需额定极限。峰值转矩、重复峰值转矩、瞬时过载和碰撞转矩是不同的条件。
低间隙并不意味着无限的刚性
预载弹性啮合可以最小化传统齿轮间隙。由于柔性花键顺应性、齿变形、轴承、外壳和紧固件,接头仍会偏转。即使没有明显的自由游隙,反转也可能出现滞后和空回。
测量输出角度与转矩的双向测量。使用预期的安装和温度,并分别考虑重复性、传动误差、扭转刚度和空回。这些量对位置和力控制有不同的影响。
效率随速度、转矩和温度变化
轴承运动、齿接触、弯曲和润滑剂剪切会产生损失。轻载效率主要受摩擦影响,而高负载则增加接触和弹性损失。温度会改变润滑剂行为和部件尺寸。
映射机械输入和输出功率在任务包线上的分布。包括无负载电流和关节热上升。单一效率值无法预测电池能量或机器人连续转矩。
| 测试 | 主要测量 | 它揭示了什么 | 设计用途 |
|---|---|---|---|
| 转矩角扫掠 | 滞后与刚性 | 空回与顺应 | 控制模型 |
| 效率图 | 输入和输出功率 | 摩擦与热量 | 电机与冷却 |
| 传输误差扫描 | 输出角与理想角 | 周期性运动误差 | 校准 |
| 冲击测试 | 冲击试验后的几何精度与噪声 | 过载损伤 | 保护 |
| 寿命载荷谱 | 周期中的性能漂移 | 疲劳与磨损 | 维护间隔 |
安装是机制的一部分
组件组减速器依赖于客户壳体、轴承和紧固件。轮距、同心度、法兰平整度和夹紧都会改变性能。集成单元能减少部分工作,但仍需正确的接口和外部负载管理。
遵循当前安装程序,包括公差、润滑剂、螺栓顺序和允许载荷。测量组装后的接头,而不是假设目录值能在不同结构中存活。
控制必须考虑弹性传递行为
电机编码器在负载跟随弹性摩擦减速器移动时观察输入。从电机电流估算的转矩包括摩擦和模型不确定性。输出传感可以提高关节角度和挠度的可观测性。
对同一时钟进行对应电机和输出位置、电流、转矩和温度。根据负载和温度范围的变化调整控制器,避免过于激进的补偿,因为这既适合某一台架状态,却又破坏了另一个条件。
验证将原理与真实机器人关节连接起来
对预定电机、传动、反馈和外壳进行无载、负载、反向、热、冲击和寿命测试。检查多个样品,并追踪效率、刚度、传动误差、噪声和校准漂移。
工作原理解释了减速器为何可以紧凑且精准。它并不认证特定关节。代表性工作周期下的硬件证据是转矩、寿命和控制决策的最终依据。
评估“谐波减速器原理:波发生器、柔轮与刚轮”时,还应保存模型版本、机器人配置、标定文件、测试日期和全部试验记录。把成功、失败、恢复与人工介入放在同一份数据中,才能区分模型能力、系统接口和现场流程造成的差异。
- 跟踪输入构件、固定构件和输出构件。
- 区分传动比、刚度与空回。
- 绘制整个任务的效率和温度图。
- 遵守安装和外部负载限制。
- 验证组装后关节的冲击、控制和使用寿命。
常见问题
三个主要的谐波驱动部件是什么?
波发生器、柔轮和刚轮组成了中心的应变波机构。
为什么谐波驱动的传动比会很高?
柔轮和刚轮齿数的微小差异会在波发生器转一圈内积累缓慢的相对运动。
谐波驱动是零间隙吗?
它可以有非常低的传统回程间隙,但安装的接头仍然存在弹性挠度、滞后和传动误差。
为什么Flexspline会失效?
它会经历反复的弹性循环和齿载。过载、变形、润滑、制造和工作周期会影响疲劳寿命。
谐波驱动应如何测试?
测量整个接头的转矩角行为、效率、传动误差、热量、冲击和寿命,适用于代表性条件下。
机制与评级说明
谐波驱动额定取决于型号、布置、安装方式、润滑和工作周期。在机器人设计中使用目录值前,请核实当前供应商的文档并测试组装后的执行器。