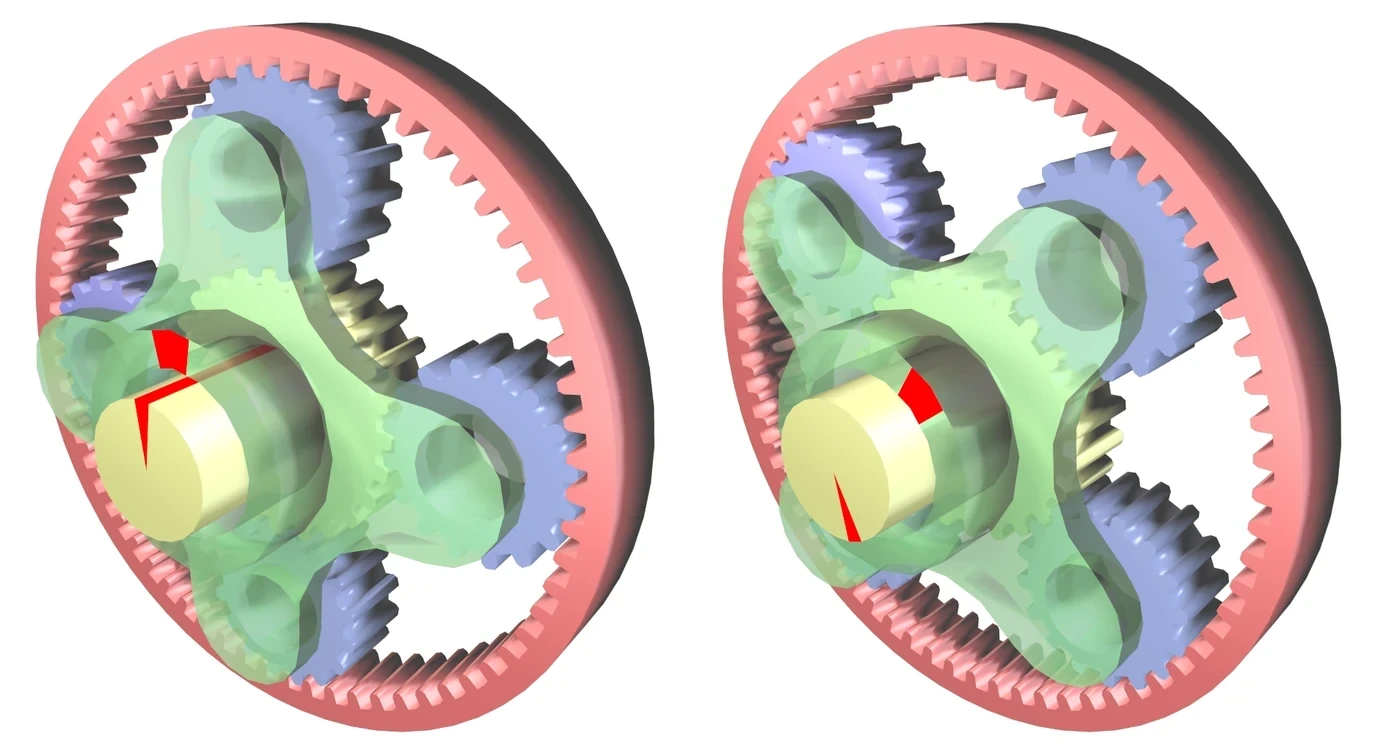
行星齒輪組結合了太陽齒輪、行星齒輪、內齒圈和行星架。傳動比和旋轉方向取決於固定、驅動和輸出的部件。因此,僅稱“行星減速器”是不完整的。
機器人關節採用行星系統,看重的是同軸封裝、轉矩分擔以及在中等減速比下的良好效率。背隙、行星架變形、行星負載不均、各級累積和潤滑仍決定精度和壽命。
本指南補充了 準直接驅動致動器指南 和 關節致動器測試。用所選製造商的目前方法驗證齒數幾何和額定。
定義太陽輪、行星輪、齒圈和行星架
中心太陽輪與行星架上的行星輪齧合,行星輪又與內齒圈齧合。在常見的簡單行星齒輪機構中,輸入、輸出及固定反作用件的選擇通常在太陽輪、齒圈和行星架之間進行。
在計算比值前,先為四個成員畫箭頭。如果固定齒圈而不是行星架,或輸入輸出互換,相同的齒數結果會有所不同。包含旋轉方向的符號約定。

固定環還原與齒數有直接關係
常見的機器人結構固定環,驅動太陽,並從行星架取得輸出。 MathWorks 行星齒輪參考 展示了成員約束如何決定相對運動和比值。
確認供應商使用的具體定義,尤其是複合行星或多級。僅憑比值並不說明轉矩容量、慣性、間隙或封裝。
| 成員 | 常見的固定環角色 | 關鍵設計輸入 | 典型誤差來源 |
|---|---|---|---|
| 太陽 | 高速輸入 | 齒數與杆支撐 | 偏擺與齧合誤差 |
| 行星 | 負載分擔齧合 | 計數、相位與軸承 | 負載不均 |
| 環 | 固定反應 | 內部齒和外殼的配合 | 失真 |
| 行星架 | 低速輸出 | 銷釘和板剛度 | 偏轉 |
| 第二階段 | 額外約簡 | 介面與時鐘 | 累積誤差 |
多個行星可以共享轉矩
多個行星形成平行的負載路徑,支援緊湊的轉矩密度。平均分擔需要準確的齒幾何形狀、行星銷位置、行星架剛度和相容的相位。增加行星並不保證容量成比例。
測量齒接觸和應變,或在直接感測困難時透過溫度和磨損推斷負載平衡。行星架和齒圈變形即使標稱間距相等,也可能偏向一顆行星。
行星數量和相位必須滿足組裝幾何
太陽、環和行星的齒數限制了等距行星是否能同相齧合。組裝條件隨著複合行星和分級縮減器變得更加複雜。
在設計工具和物理定時程式中驗證幾何形狀。可強制組裝的組仍可能存在相位誤差、干擾或負載不等。維護過程中保持齒輪時鐘。
單級減速器更注重效率和逆驅效能
單個中等減速比的齒輪級,比多級減速器使用更少的齧合副和軸承。它能提供更高的效率、更低的反射慣性和更容易反向驅動,這對轉矩控制和柔順關節很有用。
低速比需要能夠輸出更高轉矩的馬達。評估整個馬達減速器的質量和電損耗。更高效的齒輪組即使將馬達移動到低效區,仍可能產生更熱的致動器。
額外的階段:乘法比和不完美
兩級不僅會增加比值,還會增加齧合損耗、慣性、間隙、製造變化和軸承支撐。級與行星架介面之間的對齊會影響雜訊和壽命。
按階段分配誤差和轉矩預算。高速階段的迴圈和潤滑量與輸出階段不同。不要假設兩個總比相同的減速器具有相同的效率或反轉行為。
| 效能 | 一階段 | 兩個或更多階段 | 機器人的含義 |
|---|---|---|---|
| 比率 | 中等 | 高 | 馬達操作點 |
| 效率 | 一般來說,會更高一些 | 更多的網格損失 | 電池與熱量 |
| 背隙 | 一項貢獻 | 貢獻會累積 | 反轉精度 |
| 反射慣性 | 降低架構負擔 | 更多旋轉部件 | 力控反應 |
| 包裝 | 比分用更大的齒輪 | 更多的軸向或徑向複雜度 | 接合包絡線 |
背隙不僅僅是牙齒的清理
齒側間隙防止干涉並允許潤滑,但承載針間隙、軸承遊隙、環形變形和級介面也會起作用。預裝或分裂式佈置可以減少反轉誤差,但代價是摩擦和複雜性。
測量定義轉矩下的空回,而非僅報告無負載的角度遊隙。在輸出轉速和溫度範圍內重複,因為區域性齒輪誤差和膨脹會改變結果。
行星架剛度控制負載分擔和輸出精度
行星銷會將負載作用於行星架側板,承載板在轉矩下會彎曲和扭曲。行星架變形會改變行星的對齊和輸出角度。緊湊而薄的行星架可能會抵消多顆行星理論上的優勢。
分析銷軸支撐、板距、軸承佈置和輸出介面。驗證機器人鏈路的力矩負載,而不僅僅是純轉矩。代表性負載後檢查接觸模式。
潤滑和溫度會影響低速表現
齒輪齧合、行星軸承和密封件需要與速度、負載、材料和壽命相容的潤滑劑。粘度影響高速攪拌和低速摩擦。溫度變化、間隙和預載。
量測從冷啟動到穩態的效率、起動轉矩和轉矩脈動。考慮方向和潤滑脂遷移。雜訊或電流變化可以揭示劣化,但需要基線和確認的根本原因。
選擇帶有馬達和控制目標的減速器
比較比、連續和峰值轉矩、馬達轉速、反射慣性、效率、回驅性、間隙、剛度、熱極限、質量和服務。 QDD 偏好較低的傳動比和反向驅動,而位置主導的軸可能接受更高的傳動比。
透過真實軌跡和反轉測試組裝後的關節。記錄輸出轉矩、角度、轉矩脈動、溫度和效率。最終設計是一套馬達、齒輪組、感應和控制系統,而非孤立的傳動比。
評估“機器人關節用行星齒輪減速器:傳動比、背隙與負載分擔”時,還應儲存模型版本、機器人設定、校正檔案、測試日期和全部試驗記錄。
- 明確固定構件、輸入構件與輸出構件。
- 驗證牙齒計數和行星相位條件。
- 設計承載剛度以實現負載均分。
- 預算背隙和虧損按階段劃分。
- 測量負載和溫度下的輸出行為。
常見問題
為什麼行星減速器會有高轉矩密度?
當齒輪幾何與行星架剛度能使負載妥善分擔時,多組行星齒輪嚙合會在同軸封裝中形成平行負載路徑。
更多的行星總是更好嗎?
不會。裝配相位、行星架空間、軸承尺寸和不均負載都會限制其效益。
單級行星減速器是沒有背隙的嗎?
不會。齒間隙、軸承、行星架和外殼仍然會產生反轉誤差。
為什麼行星減速器在 QDD 致動器中很常見?
適中的傳動比可以在緊湊的接頭中保持效率和回驅效能,同時放大馬達轉矩。
一級和兩級減速器在相同比率下是等效的嗎?
不會。級數會影響效率、慣性、間隙、封裝、負載分佈和熱行為。
齒輪組定義說明
行星齒輪幾何形狀、允許負載和裝配條件均需依設計而定。與製造商或合格齒輪工程師確認齒數、相位、材料、潤滑和壽命,然後測試組裝後的接頭。