글 목록
WRC 2026 총정리: 300개 기업·2,000개 전시품에서 볼 것
WRC 2026의 일정, 4개 전시관, 300여 전시기업과 2,000여 전시품을 피지컬 AI 산업 관점에서 정리했습니다.
GelSight Mini vs DIGIT·Digit 360: 로봇 촉각 센서와 데이터 파이프라인 비교
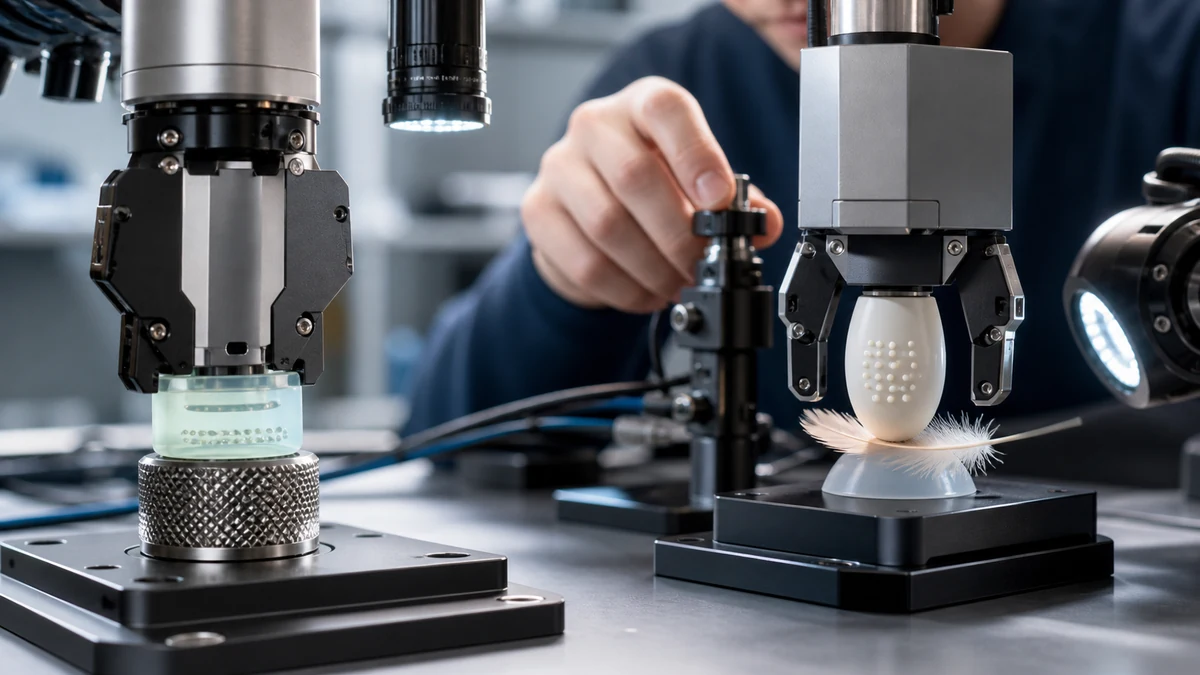
GelSight Mini는 상용 optical tactile sensor, DIGIT는 공개된 제작 설계, Digit 360은 더 넓은 modality를 탐구하는 연구 플랫폼입니다. 같은 세대의 단순 성능 순위가 아닙니다.
로봇 mmWave 레이더 vs 카메라·LiDAR: 저시정 인지와 센서 융합
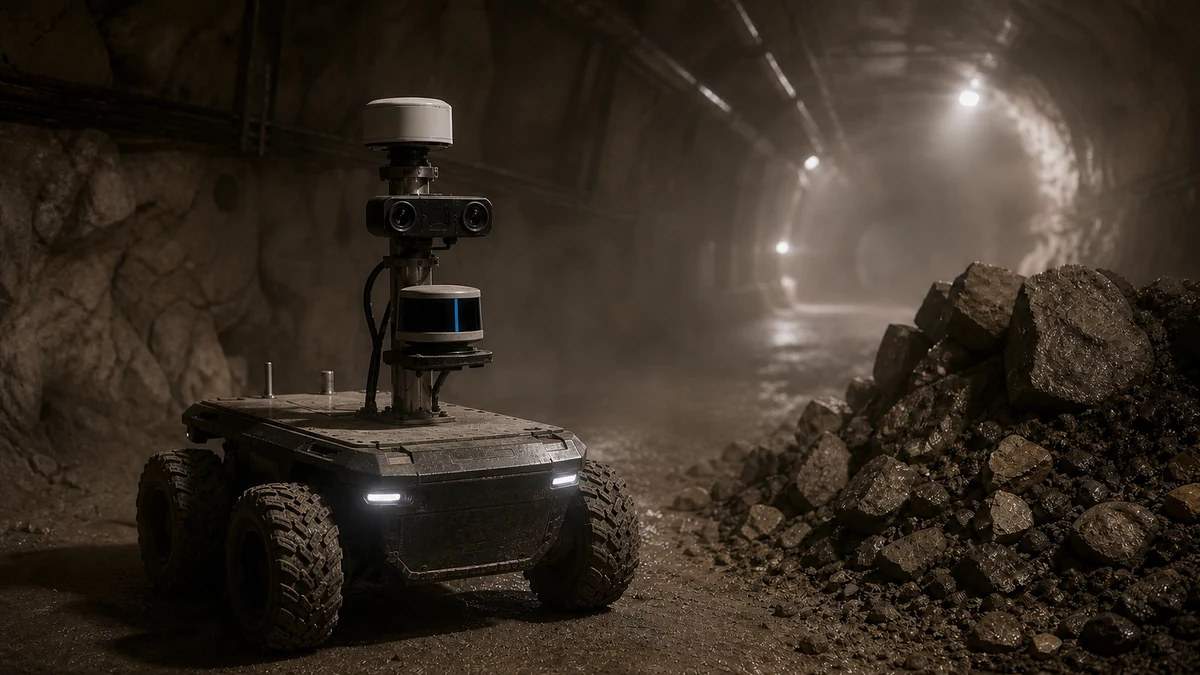
mmWave radar는 어둠, glare, 먼지 같은 조건에서 거리와 radial velocity를 보완할 수 있지만 camera의 의미 정보나 LiDAR의 정밀 형상을 그대로 대체하지 않습니다.
Google과 Boston Dynamics는 무슨 관계인가: 소유가 아닌 Atlas·Spot AI 협업
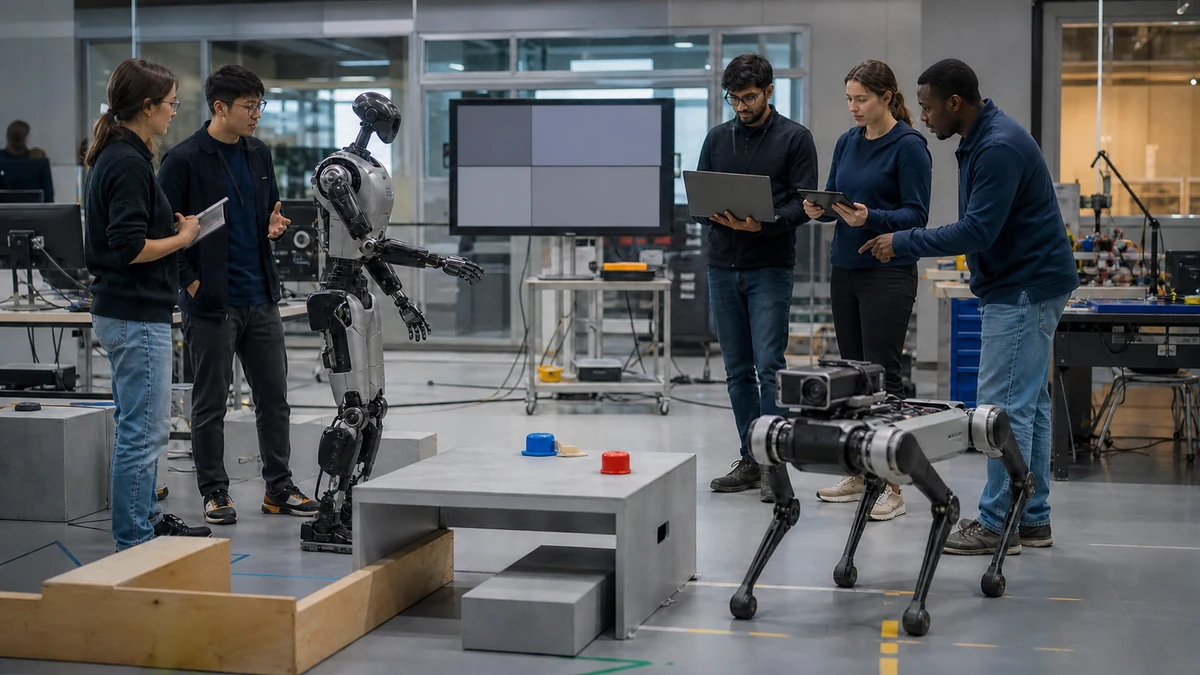
Google은 현재 Boston Dynamics의 소유주가 아닙니다. Google DeepMind는 Atlas foundation model 공동연구와 Spot의 Gemini Robotics 적용을 진행하는 AI 협력사입니다.
로봇 시뮬레이터 정합성 검증: 접촉·마찰·구동기·지연 Acceptance Test
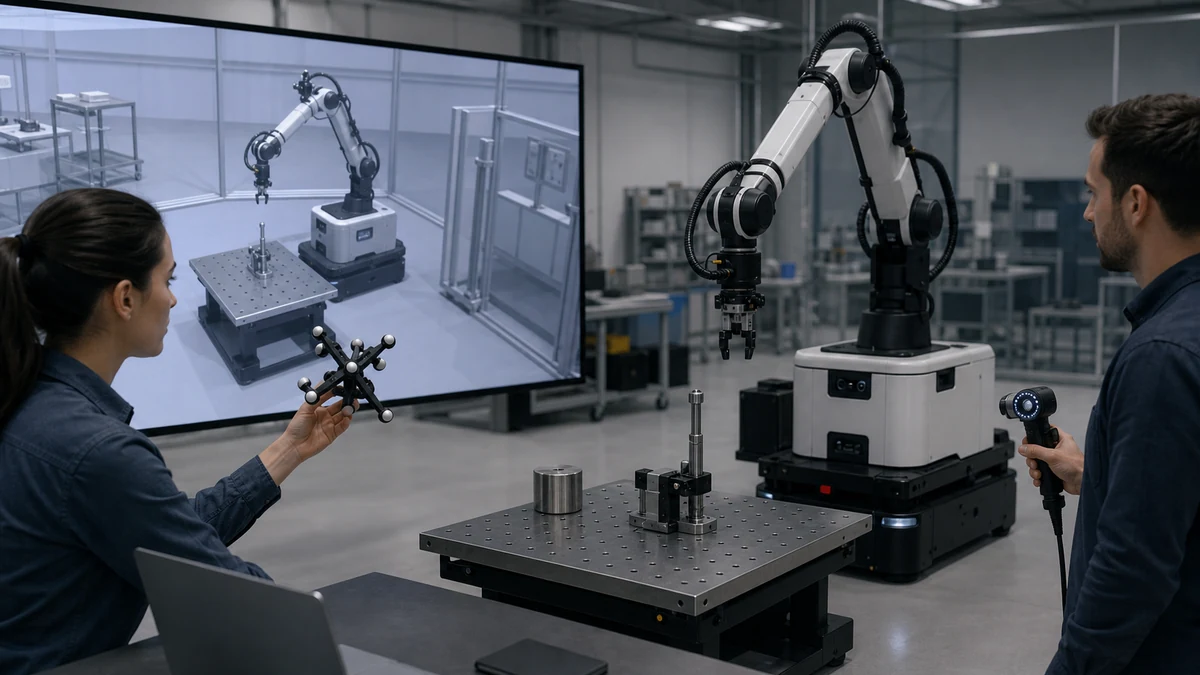
시뮬레이터 정합성은 하나의 점수가 아닙니다. 학습하거나 가상 시운전할 작업에 필요한 subsystem을 실물과 같은 fixture·입력·지표로 비교해야 합니다.
로봇 학습 데이터 라이선스·동의·재사용: 영상부터 행동 로그까지
‘오픈 데이터’라는 이름만으로 상업 이용이나 재배포가 허용되는 것은 아닙니다. 데이터셋, 코드, 영상 속 사람과 장소, 제3자 객체의 권리를 항목별로 확인해야 합니다.
Physical AI 레드팀 테스트: 프롬프트·센서·행동·복구 공격 시나리오
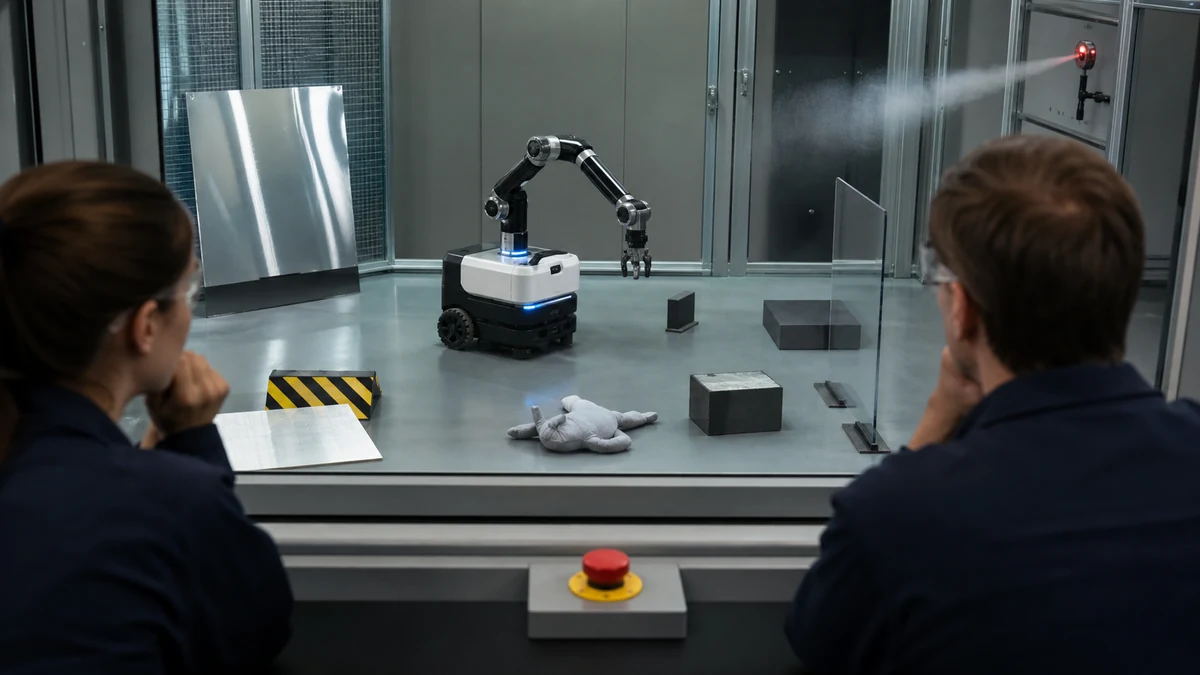
로봇 레드팀은 실제 시스템을 무단 공격하는 활동이 아닙니다. 명시적 승인, 격리, 저에너지 단계, 관찰 가능성, 중단 조건과 개선 재시험을 갖춘 방어 검증입니다.
VLA 온로봇 서빙: PyTorch·ONNX·TensorRT 지연·메모리·폴백 설계
VLA 체크포인트를 내보냈다는 사실만으로 로봇에 배포할 수 있는 것은 아닙니다. 입출력 계약, 동적 shape, 전체 지연, 수치 동등성, 폐루프 안전과 롤백을 하나의 릴리스 게이트로 묶어야 합니다.
RaaS vs 직접 구매 손익분기 계산: 로봇 도입비·가동률·회수기간
RaaS와 직접 구매의 유불리는 로봇 가격만으로 정해지지 않습니다. 통합비, 가동률, 정지 손실, 초과 사용료, 잔존가치를 같은 기간에 놓고 비교해야 합니다.