휴머노이드의 공구·Machine Tending 인터페이스: 사람용 공구와 전용 지그
휴머노이드가 사람용 공구와 기계를 그대로 쓸 수 있다는 장점은 정렬·힘·실패복구가 전용 지그보다 유리할 때만 값이 있다. 공구·기계 상태와 안전제어를 분리하고 걸림·낙하·오배치의 복구까지 전체 주기로 비교해야 한다.
휴머노이드 로봇 기업, 제품, 시장 흐름 정리
휴머노이드가 사람용 공구와 기계를 그대로 쓸 수 있다는 장점은 정렬·힘·실패복구가 전용 지그보다 유리할 때만 값이 있다. 공구·기계 상태와 안전제어를 분리하고 걸림·낙하·오배치의 복구까지 전체 주기로 비교해야 한다.
범용 로봇은 기억한 작업 수가 아니라 처음 보는 변화에 필요한 시범·설정·시간과 독립 반복 성공으로 평가해야 한다. 사전노출·원격조작·사람 개조를 공개하고 파일럿의 갱신·종료 조건까지 계약해야 비교가 된다.
운영자 1명당 휴머노이드 수는 고정된 업계 숫자가 아니다. 로봇별 개입 도착률, 처리시간, 동시요청, 대기 허용시간, 위험 우선순위와 교대 가용시간을 실제 로그로 재생해 조건별 상한을 정해야 한다.
하중을 든 휴머노이드의 이동조작은 보행과 파지를 따로 통과한 결과의 합이 아니다. 하중의 질량·무게중심·손 구속이 전신 균형과 토크·접촉·에너지를 바꾸므로 결합 시험행렬과 안전한 회복 경계를 별도로 만들어야 한다.
휴머노이드 정비성은 모듈이라고 부르는 부품 수가 아니라 고장 발견부터 에너지 격리·교환·교정·기능시험·생산 재개까지의 시간과 증거다. 일일점검·예방정비·상태기반정비와 예비품을 한 운영체계로 묶어야 한다.
휴머노이드 작업장 적합성은 로봇 사양표가 아니라 현장의 도달·통로·바닥·문·조명·무선망·사람 동선을 실제 동작으로 연결해 판정한다. 개조와 로봇 변경, 작업 재분배를 같은 비용·위험표에서 비교해야 한다.
5지 로봇 손은 다양한 사람용 물체와 공구에 적응할 가능성이 있지만, 전용 그리퍼보다 촉각·관절·케이블·피부의 고장점이 많다. 선택은 손가락 수가 아니라 작업군 전체의 성공·손상·교체·재교정 비용으로 내려야 한다.
이족보행과 바퀴형 휴머노이드는 외형 선택이 아니라 이동 위험과 작업 접근성의 배분이다. 계단 필요성을 먼저 증명하고 동일 하중·경로에서 에너지·시간·정지·바닥 영향·정비를 반복 측정해야 한다.
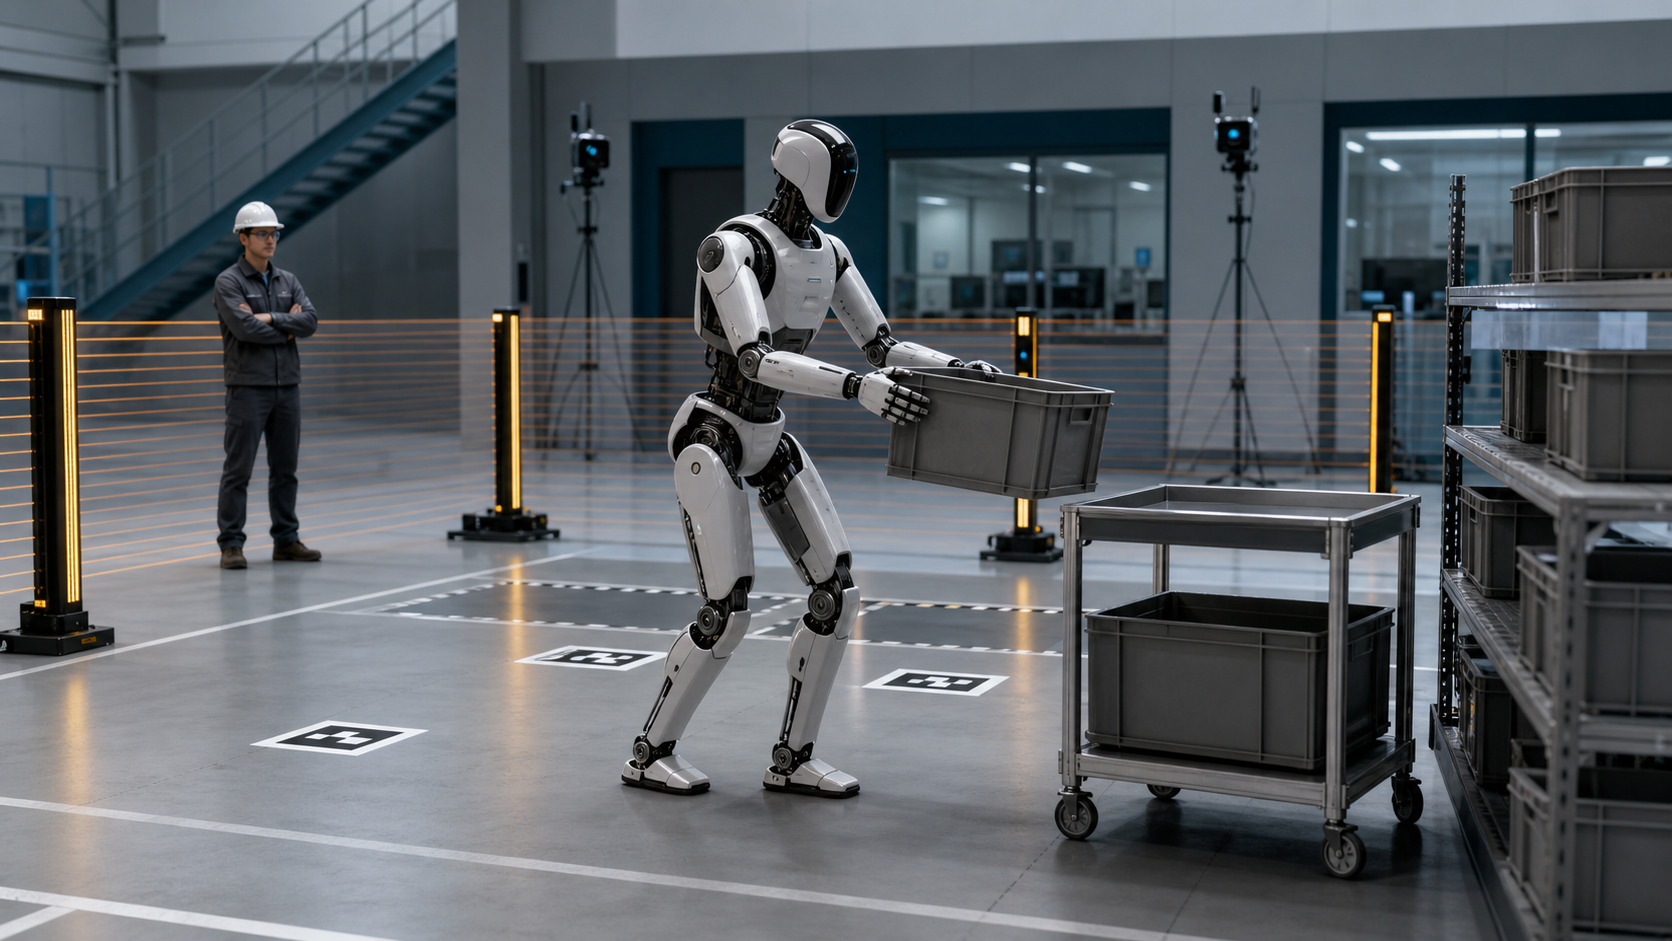
휴머노이드·협동로봇·모바일 매니퓰레이터·AMR은 같은 자동화 후보가 아니다. 이동과 조작의 결합 정도, 사람용 환경을 유지해야 하는 이유, 처리량과 복구 책임을 먼저 적어야 몸값이 아니라 필요한 몸을 고를 수 있다.
휴머노이드 FAT는 공급사 환경에서 시스템 경계를 확인하고 SAT는 실제 바닥·조명·하중·교대·사람 동선에서 운영 가능성을 검증한다. 성공률뿐 아니라 낙상·개입·도움요청·복구와 조건별 시행 수를 합격에 연결해야 한다.