로봇 영상 데이터 증강: 밝기·크롭·시점 변환이 행동 라벨을 깨뜨리는 조건
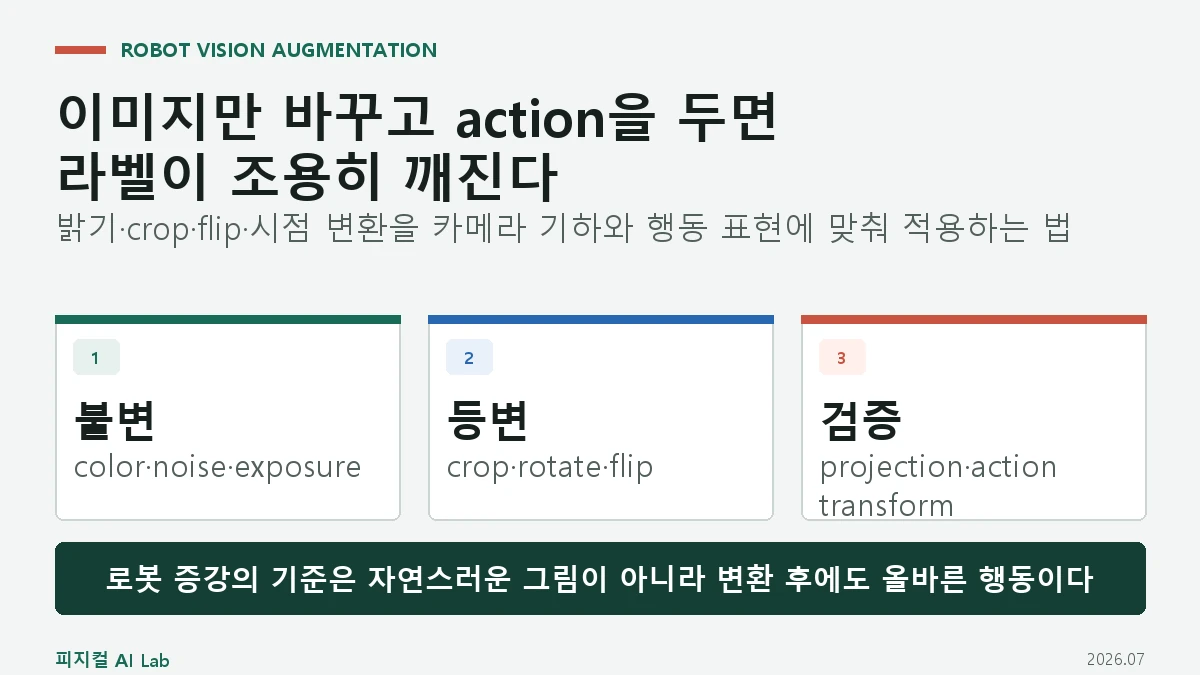
분류 모델에서 안전한 색 변화나 좌우 반전이 로봇 정책에서는 같은 행동 라벨을 보존하지 않을 수 있습니다. crop은 카메라 내참수를 바꾸고 flip은 좌우 이동과 회전을 뒤집으며, 시점 이동은 보이지 않던 가림을 만듭니다. 로봇 영상 증강은 이미지가 자연스러운지가 아니라 관측 변환 뒤에도 action의 물리적 의미가 맞는지 검증해야 합니다.
 피지컬 AI Lab
분류 모델에서 안전한 색 변화나 좌우 반전이 로봇 정책에서는 같은 행동 라벨을 보존하지 않을 수 있습니다. crop은 카메라 내참수를 바꾸고 flip은 좌우 이동과 회전을 뒤집으며, 시점 이동은 보이지 않던 가림을 만듭니다. 로봇 영상 증강은 이미지가 자연스러운지가 아니라 관측 변환 뒤에도 action의 물리적 의미가 맞는지 검증해야 합니다.
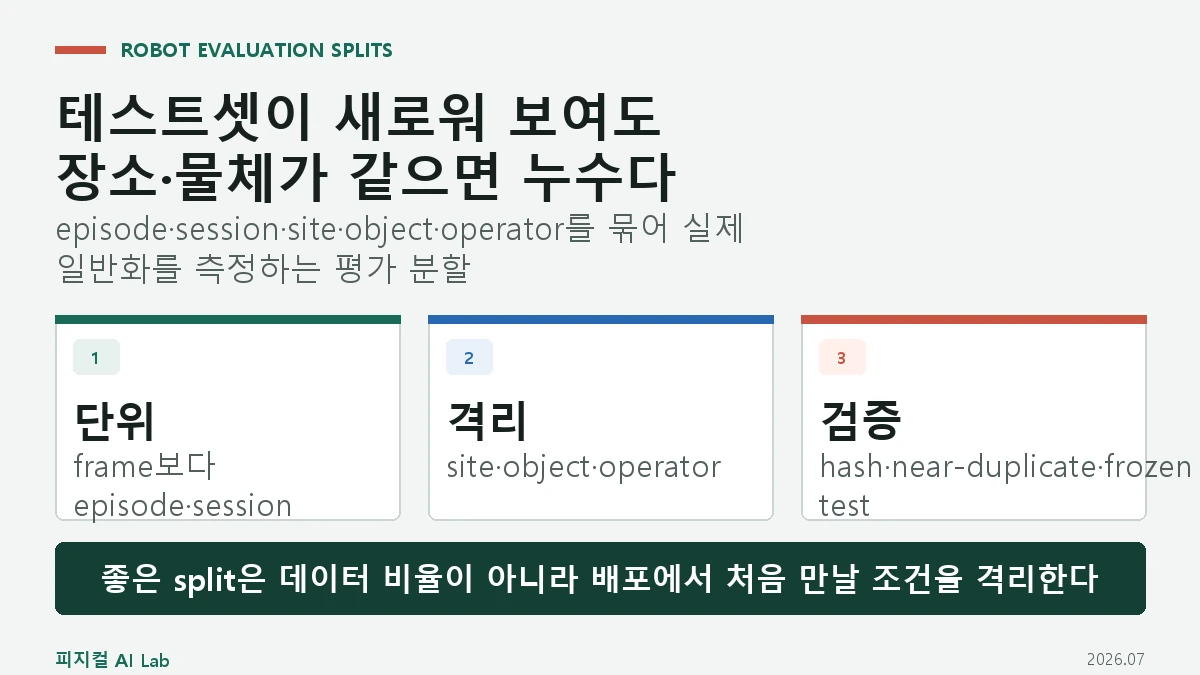
로봇 영상의 프레임을 무작위로 나누면 같은 에피소드의 앞뒤 장면, 같은 방의 배경, 같은 물체와 작업자 습관이 학습과 테스트에 동시에 들어갈 수 있습니다. 성공률은 높아져도 새 장소와 새 물체에 대한 일반화는 확인되지 않습니다. 누수를 막으려면 프레임이 아니라 배포 질문에 맞는 그룹 단위로 split을 설계해야 합니다.
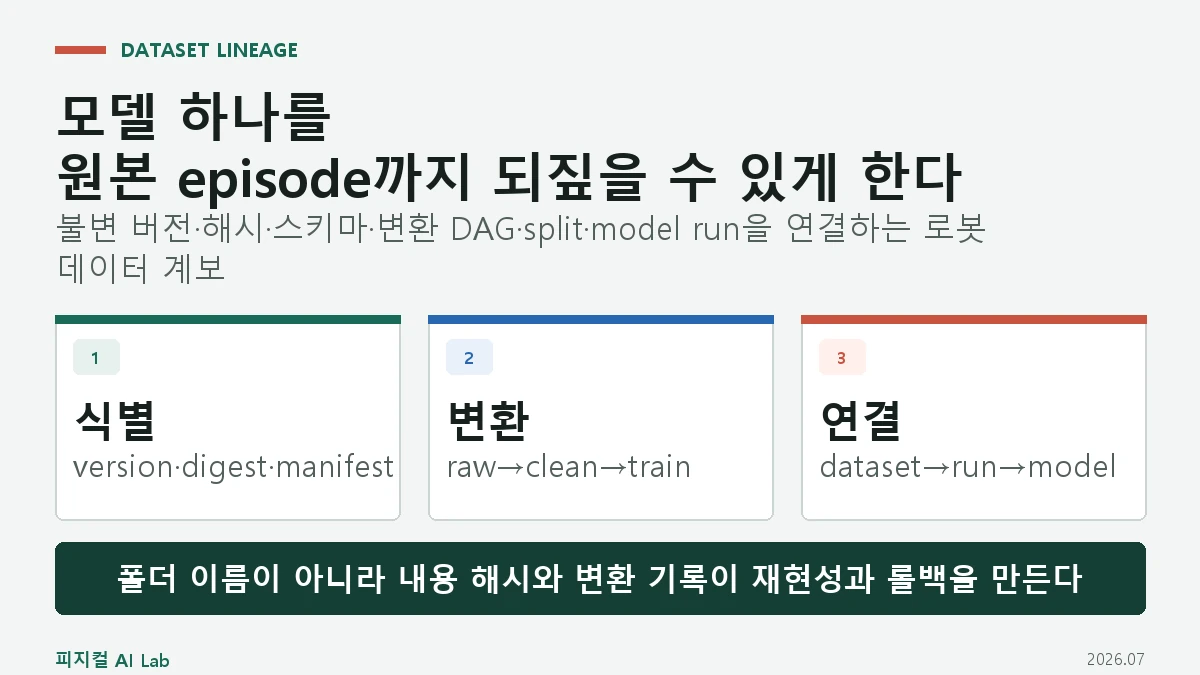
로봇 모델 파일만 남기고 학습 데이터 폴더를 날짜로 복사하면 같은 결과를 다시 만들기 어렵습니다. 원본 episode, calibration, 라벨 수정, schema 변환, train·test split, normalization 통계와 학습 run을 불변 식별자로 연결해야 어느 데이터가 모델을 만들었고 문제가 생겼을 때 어디까지 되돌릴지 알 수 있습니다. 데이터 계보는 저장 위치 목록이 아니라 변환 관계와 증거를 추적하는 구조입니다.
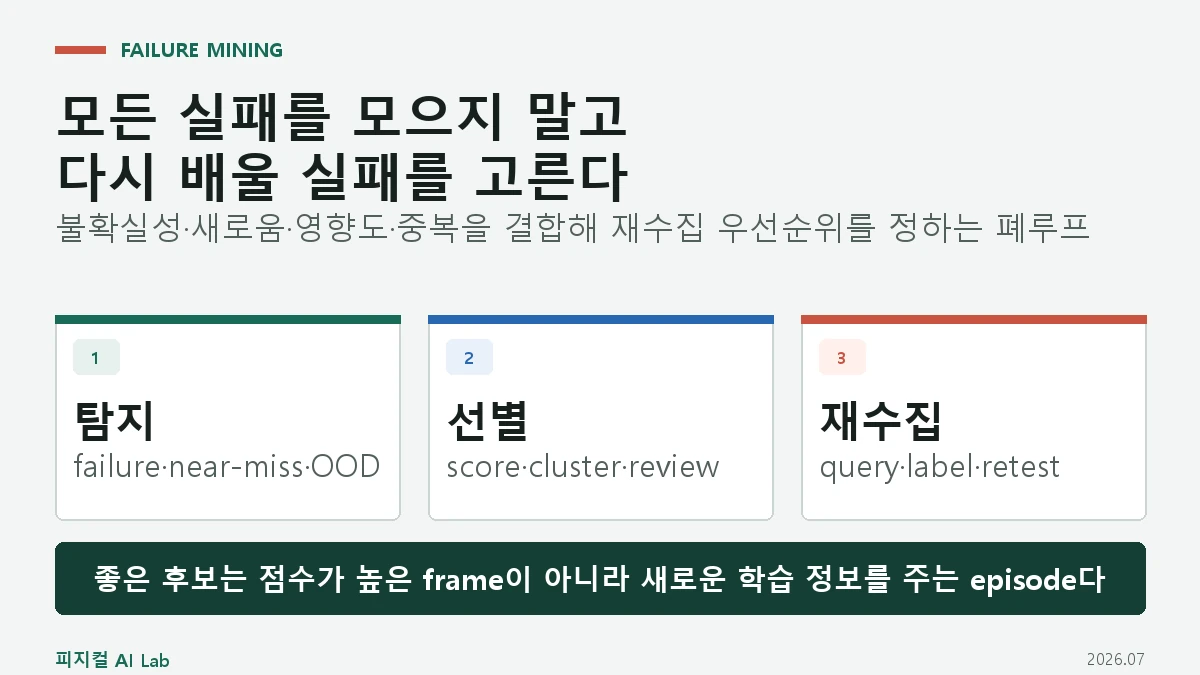
로봇 실패를 모두 다시 수집하면 비용이 크고 같은 오류만 반복됩니다. 실패 마이닝은 rollout에서 실제 실패, 실패 직전 징후, 불확실하지만 성공한 장면과 새로운 상태를 후보로 모으고, 불확실성·새로움·영향·검토 비용을 함께 보고 다음 수집 순서를 정합니다. 액티브 러닝의 목표는 어려운 frame을 많이 모으는 것이 아니라 모델의 빈틈을 가장 잘 줄이는 episode를 고르는 것입니다.
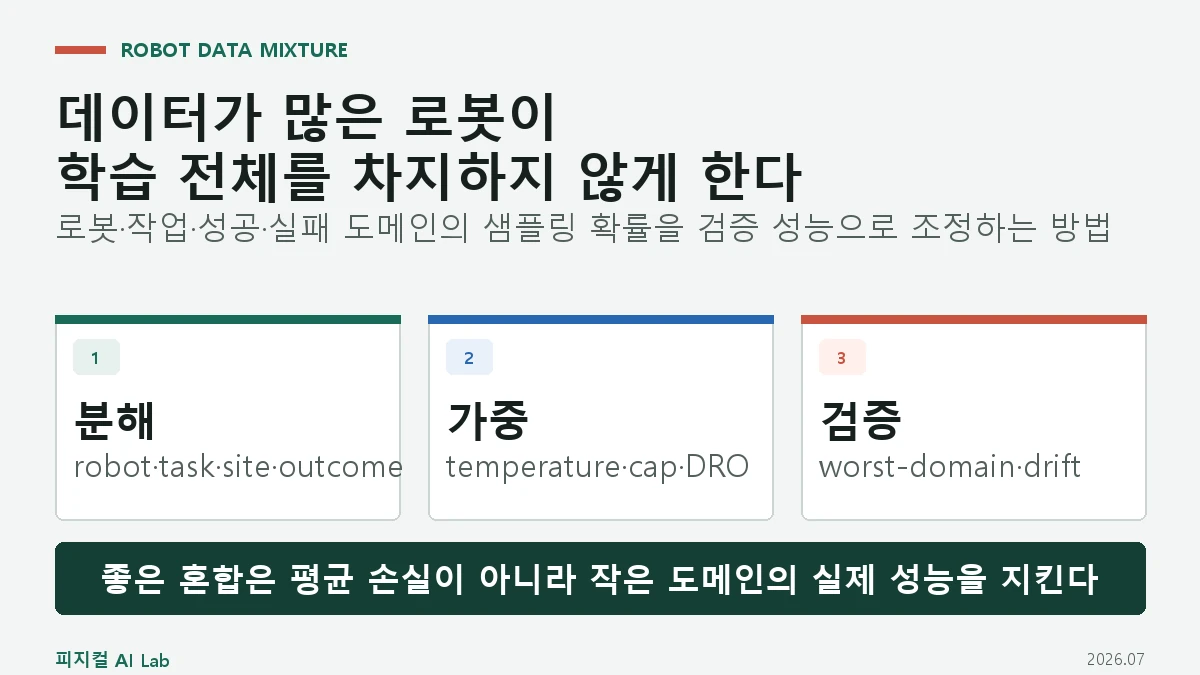
여러 로봇 데이터셋을 한 폴더에 합쳐도 학습기가 보는 비율은 자동으로 공정해지지 않습니다. 에피소드 수가 많은 로봇, 긴 작업, 반복 촬영된 쉬운 성공이 gradient를 차지하면 전체 손실은 내려가면서 드문 작업과 새 로봇 성능은 오히려 떨어질 수 있습니다. 혼합 비율은 파일 개수가 아니라 학습 중 샘플링 확률과 최악 도메인 성능을 설계하는 문제입니다.
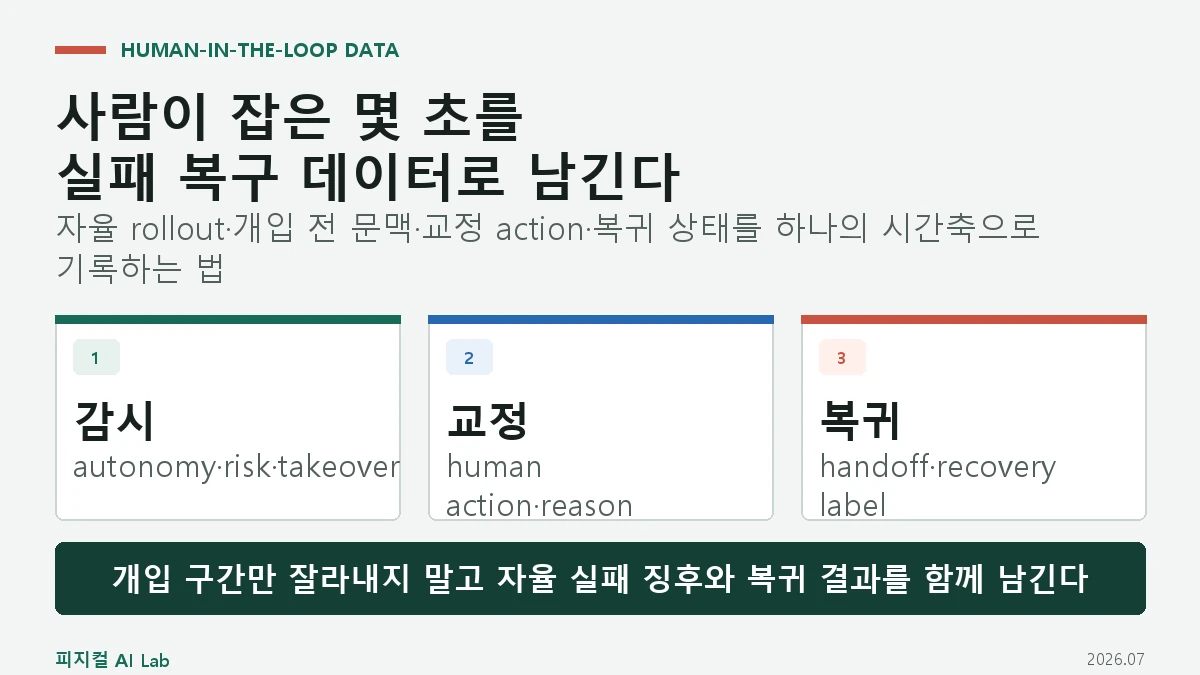
Human-in-the-Loop 데이터는 처음부터 사람이 조종한 시범과 다릅니다. 로봇이 자율 실행하다 실패 직전 사람이 takeover한 순간에는 정책이 어떤 상태까지 스스로 갔고, 왜 개입했으며, 어떤 교정으로 다시 자율 상태에 돌아왔는지가 들어 있습니다. 이 경계를 보존해야 사람 개입이 단순 성공 시범이 아니라 실패 예측과 복구 학습 자료가 됩니다.
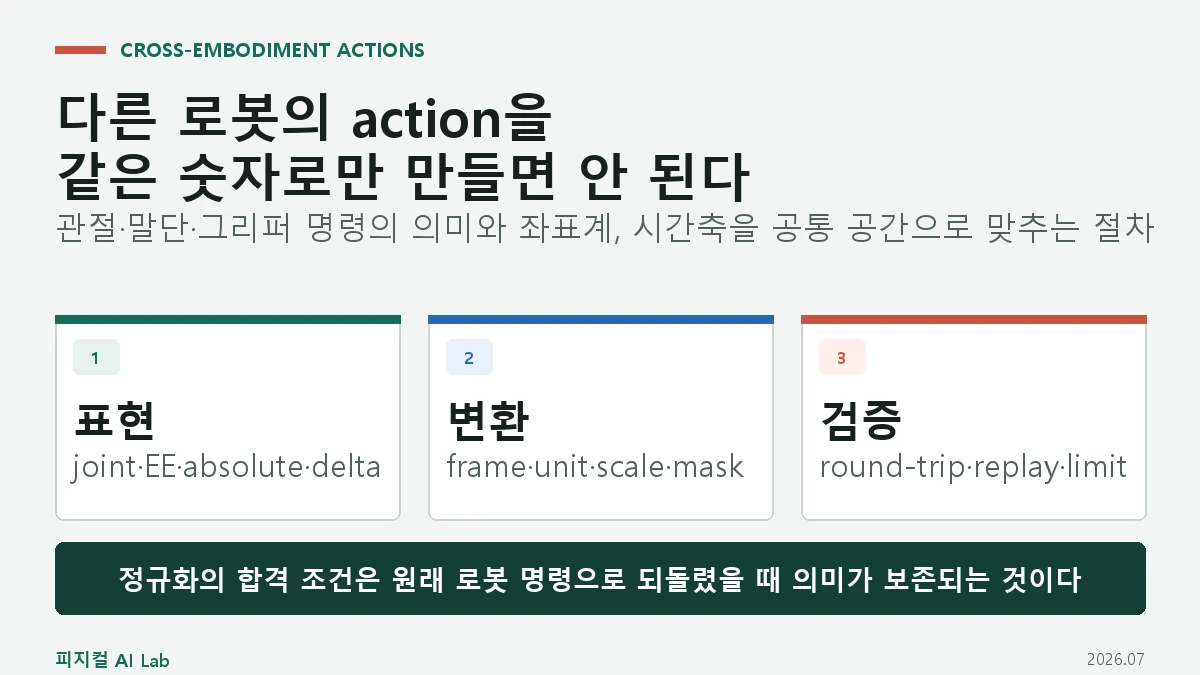
로봇 데이터의 action 열 이름이 같아도 실제 명령의 좌표계, 단위, 제어 주기와 그리퍼 의미가 다르면 한 모델이 같은 값으로 전혀 다른 움직임을 배웁니다. 행동 공간 정규화는 차원을 맞추는 작업이 아니라 원래 명령을 공통 표현으로 바꾸고 다시 각 로봇 명령으로 정확히 되돌리는 계약입니다.
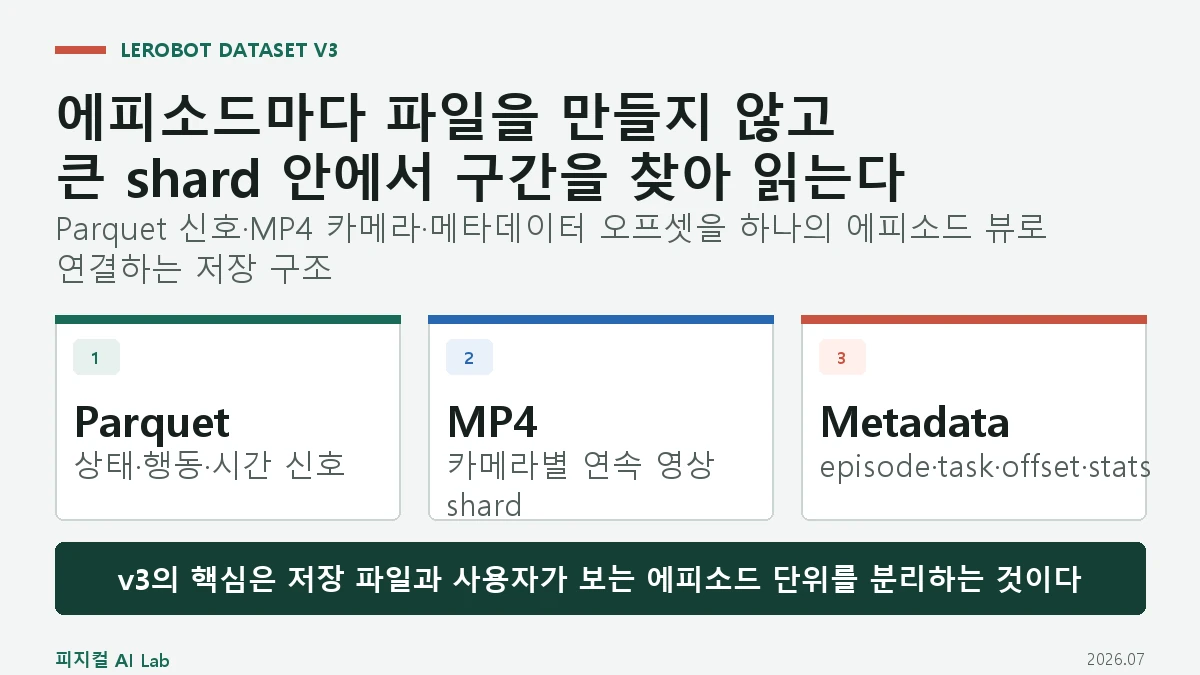
LeRobotDataset v3는 로봇의 상태·행동 같은 표 형식 신호를 Parquet에, 카메라 영상을 MP4에 저장하고, 여러 에피소드가 공유 파일 안에서 어디에 있는지를 메타데이터로 연결합니다. 파일 수를 줄이는 대신 오프셋과 시간축의 정확성이 더 중요해졌습니다. 이 글은 디렉터리 구조, 에피소드 복원, 기록 종료와 마이그레이션 검증을 설명합니다.
계단과 경사로는 단순히 평지 보행의 발 높이를 올리는 문제가 아닙니다. 단 높이·단 깊이·경사각을 미리 읽고, 스윙 발의 여유와 실제 접촉 높이를 확인하며, 평지에서 지형으로 넘어가는 경계에서 보행 모드를 부드럽게 바꿔야 합니다. 이 글은 인지·발걸음·접촉·회복을 하나의 검증 흐름으로 묶습니다.
ISO 18646-5:2026은 다리형 서비스 로봇의 이동 성능을 명시하고 평가하는 방법을 다루는 국제표준입니다. 그러나 표준을 봤다는 사실만으로 안전 인증이나 현장 성능이 증명되지는 않습니다. 이 글은 적용 범위, 시험체 상태, 조건, 지표, 반복성과 안전 경계를 중심으로 시험성적서를 읽는 방법을 설명합니다.