G1更像“可移动的双臂工作站”,而不是会走路的人
若只看“人形机器人”名称,把G1当作可以爬楼的双足设备,就会误判用途。它使用四轮全向底盘,可横移和原地转向,适合地面平整、通道清晰的商店、药房和仓库。楼梯、湿地、大门槛和粗糙户外路面不属于官方运行范围。
Galbot G1官方开发者文档规定室内0~40℃、非冷凝湿度不高于90%,并提示不要在积水地面或不稳定Wi-Fi环境使用。文档还要求避开崎岖道路,通过小型不平处时也要降速。这些限制比产品视频更能说明现场适配性。
| 项目 | 官方文档规格 | 现场还需核对 |
|---|---|---|
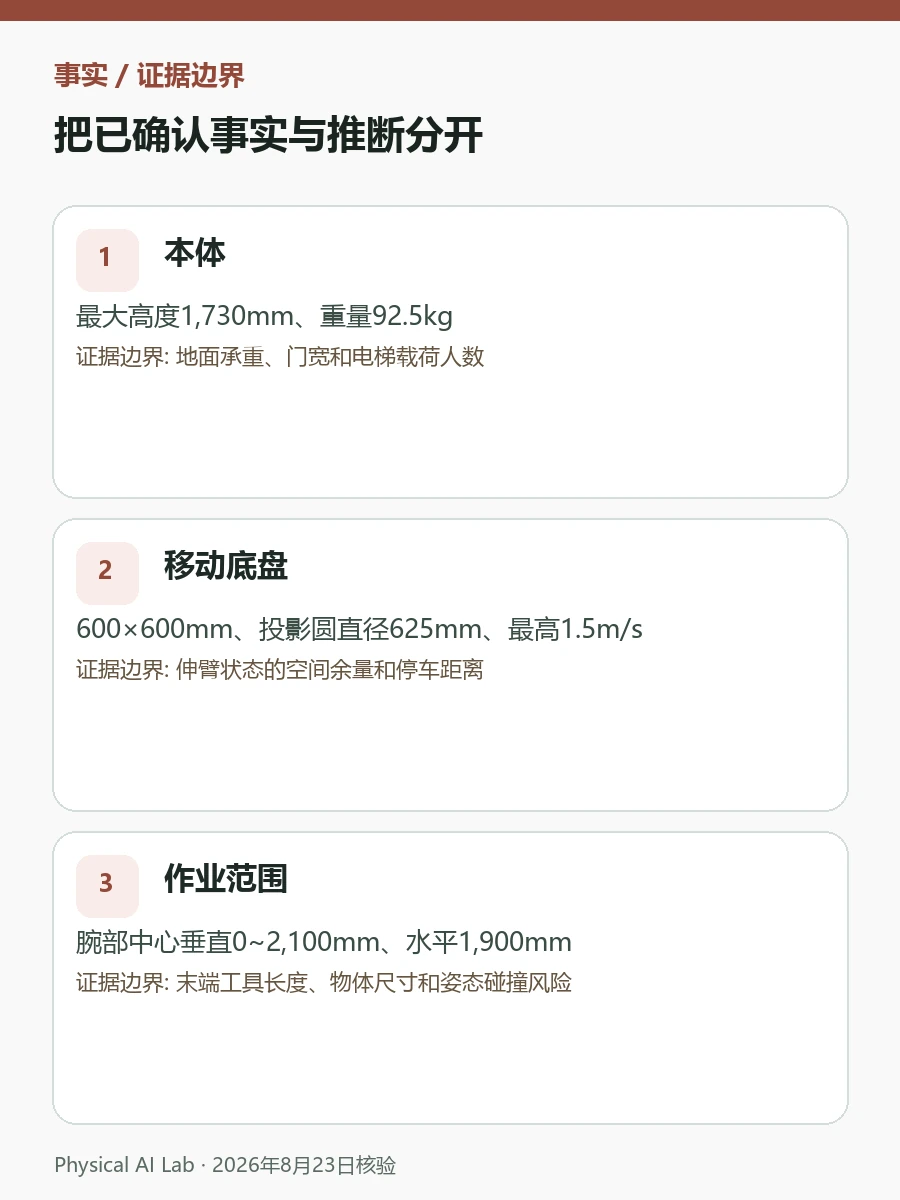
| 本体 | 最大高度1,730mm、重量92.5kg | 地面承重、门宽和电梯载荷人数 |
| 移动底盘 | 600×600mm、投影圆直径625mm、最高1.5m/s | 伸臂状态的空间余量和停车距离 |
| 作业范围 | 腕部中心垂直0~2,100mm、水平1,900mm | 末端工具长度、物体尺寸和姿态碰撞风险 |
| 载荷 | 每臂5kg、双臂合计10kg | 报价时确认是否包含手或夹具重量 |
| 电源 | 48V 30Ah、有线充电3.5小时、标称运行8小时 | 平均速度60%的实验室综合测试条件 |
底盘只有600mm宽,但手臂扫过的空间大得多
在CAD图上只画600mm底盘宽度,会低估安全空间。G1腕部中心水平可达1,900mm,手臂和物料可能伸入通道。人机共用区域应把车体通过宽度、手臂扫掠区以及急停后的制动距离放入同一安全区。官方文档也要求运行时人员保持1.5m以上距离。
通道测试不能只让机器人通过一次最窄门。要加入人员推车迎面而来、机器人在货架前横移、包装材料缠住车轮等情景。开发文档指出车轮异物会降低移动精度,并要求每周清洁激光雷达与相机窗口、定期检查车轮、急停按钮和碰撞传感器,这些维护时间也要计入运营人力。
覆盖范围大,不等于每个位置都能稳定抓取
G1升降结构行程为650mm,肩部中心到腕部中心的臂长为710mm,用于覆盖从低位货架到高层货架。但“够得到”和“稳定拿住”是不同指标。躯干升高后搬重物会改变重心与关节扭矩;反光包装或物体互相遮挡时,视觉也可能不稳定。
试点应使用真实商品或零件,按重量、表面和形状分组。药盒尺寸相似,但塑料膜反光和狭窄货位会遮挡腕部相机;瓶子容易倾倒,薄袋又有不同的吸附与夹持失败方式。除成功率外,还要单列滑移、双抓、掉落和人工整理次数。

传感器很多,遮挡与时间同步仍可能成为短板
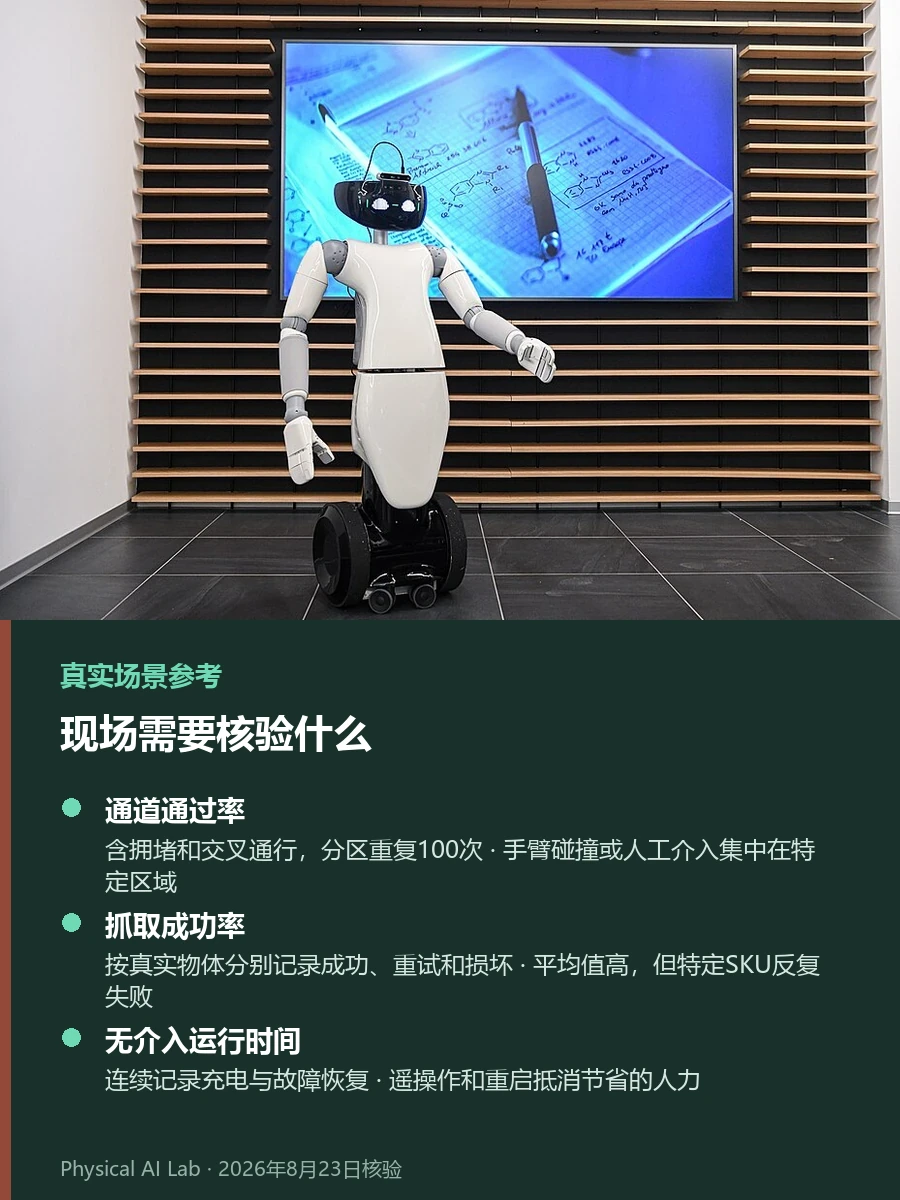
头部有1台双目相机,躯干有4台RGB相机和2个IMU;每个腕部配深度相机和6轴力传感器,底盘则有1台3D激光雷达、8个超声波传感器和1个IMU。这种布局把定位传感器与近距离观察物体的传感器分开。
数量多不等于天然稳健。手臂遮挡躯干相机、黑色包装和玻璃导致深度缺失、雷达窗口积尘,都会改变坐标质量;力传感器与视频帧不同步,也会在训练数据里留下错误接触时刻。因此应改变照度、遮挡比例、网络时延和传感器清洁状态,反复执行同一任务。
AGX Orin 64GB只是算力起点,现场系统连接要单独确认
官方标注的板载计算平台是NVIDIA AGX Orin 64GB 275TOPS;网络支持2.4/5GHz Wi-Fi和Bluetooth 5.2,扩展接口为2个USB 3.0及HDMI。颈部2轴、双臂14轴、腰部3轴、升降结构2轴,是不含底盘和末端工具的驱动范围。这些数字说明控制研发可能性,但不代表已接入客户WMS、MES、自动门或电梯。
采购方要先核对Galbot G1 Python SDK官方文档与硬件版本的兼容范围、可访问传感器数据、控制周期、安全限制和日志格式。快速入门文档也要求二次开发联系销售团队。集成报价应覆盖API开发、认证、断网安全动作、软件升级与回滚责任。板载推理见机器人边缘AI,虚拟验证工具见机器人仿真器对比。
标称8小时不是一个班次的实际开动率
G1官方运行时间为8小时,适配器充电时间为3.5小时;脚注明确说明8小时来自平均速度60%的实验室综合测试。持续挥臂、高推理负载、最高速度和电池老化叠加的现场,不能直接套用8小时。
有线充电期间不得使用设备。文档还要求电量低于20%时尽快充电,完全放电后在24小时内补电。无线充电座和备用电池是选配。规划两班制时,不能只看“充满后几小时”,还要测单任务耗电、回充成功率、充电排队、电池更换人力和低电量时被中止的任务。
| 试点记录项 | 测量方法 | 应停止或重设方案的信号 |
|---|---|---|
| 通道通过率 | 含拥堵和交叉通行,分区重复100次 | 手臂碰撞或人工介入集中在特定区域 |
| 抓取成功率 | 按真实物体分别记录成功、重试和损坏 | 平均值高,但特定SKU反复失败 |
| 无介入运行时间 | 连续记录充电与故障恢复 | 遥操作和重启抵消节省的人力 |
| 回充成功率 | 在电量低于20%时反复自动返回 | 充电失败继续拖延后续任务 |
| 恢复时间 | 复现断网、遮挡和车轮异物 | 现场员工没有安全恢复流程 |
采购结论最终要落到书面报价和真实物料测试
Galbot G1官方产品页面提供咨询入口,但没有公开定价、各国库存交期和安装费用。开发者文档写有自销售日起12个月免费质保,同时说明可能因各国法律和合同而不同。备件运费、电池老化以及未经授权的软件或硬件修改导致的质保排除,都要在合同前确认。
书面报价应把本体、手或夹具、无线充电座、备用电池、遥控器、SDK支持、现场集成、培训和维护响应时间分开。产品页面只能证明“可以咨询购买”,不能证明所在地区可立即交付标准商品。还可从具身智能(Physical AI)企业生态扩展供应商候选。
G1更适合平整室内、货架高度多样、需要双臂抓取与搬运且轮式移动足够的场景。若必须爬楼或无法避免水、粉尘和粗糙地面,运行限制会先于规格优势出现。首轮试点应把最重物体、最高货架、最窄通道和低于20%电量组合在一起寻找失败边界。
把维护停机算进去,才能看到真实吞吐量
维护表要求每周清洁激光雷达和相机,按月检查车轮、急停按钮和碰撞传感器。传感器窗口积尘或车轮缠入异物都会降低移动精度。若商店和仓库粉尘、包装碎屑多,实际检查频率可能高于文档最低要求;清洁期间机器人不能生产,维护时间应从开动率分母中扣除。
故障恢复也要分级演练:作业区阻塞造成路径规划失败、断网以及低于电池阈值拒绝任务,处理人员和流程并不相同。应区分现场员工可重启的范围、必须呼叫远程支持的情况以及需要返厂更换部件的情况,并测平均恢复时间。即使有12个月质保,运输损坏、正常磨损、电池衰减和未经授权的修改也可能不保,因此备件和替代作业成本要单独纳入总拥有成本。
常见问题
Galbot G1会双足行走吗?
不会。G1采用4轮全向移动底盘,上身和双臂接近人形,但不是为爬楼设计的双足机器人。
Galbot G1的公开价格是多少?
官方产品与开发文档没有公开定价,需要按销售地区、末端工具、充电座、开发支持、质保和维护取得书面报价。
G1能以最大载荷连续工作8小时吗?
不能据此推断。官方8小时来自平均速度60%的实验室综合测试,最大载荷和持续手臂作业下的现场续航要单独测量。
已核验的官方资料
最后核对:2026年8月23日