机器人手眼标定 AX=XB:Eye-in-Hand 与 Eye-to-Hand 实战指南
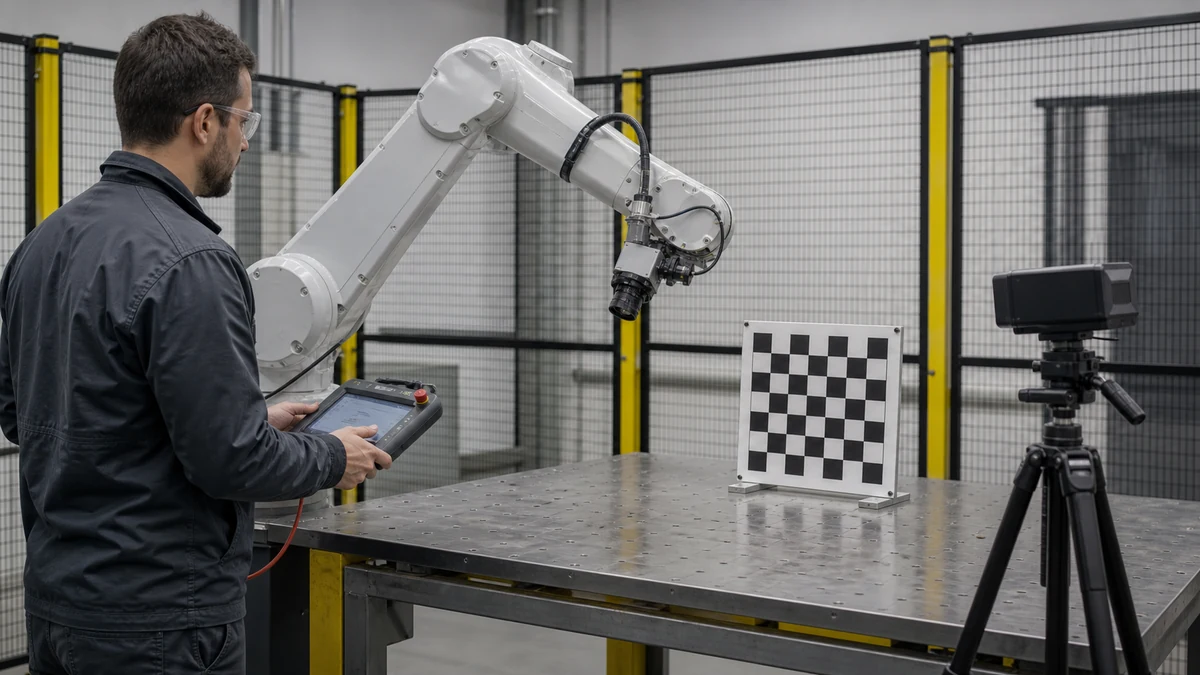
手眼标定不能只看求解器是否输出矩阵。应先固定变换方向,采集具有独立旋转的位姿,再用未参与计算的位姿和真实作业点验证。
 Physical AI Lab 编辑部
手眼标定不能只看求解器是否输出矩阵。应先固定变换方向,采集具有独立旋转的位姿,再用未参与计算的位姿和真实作业点验证。
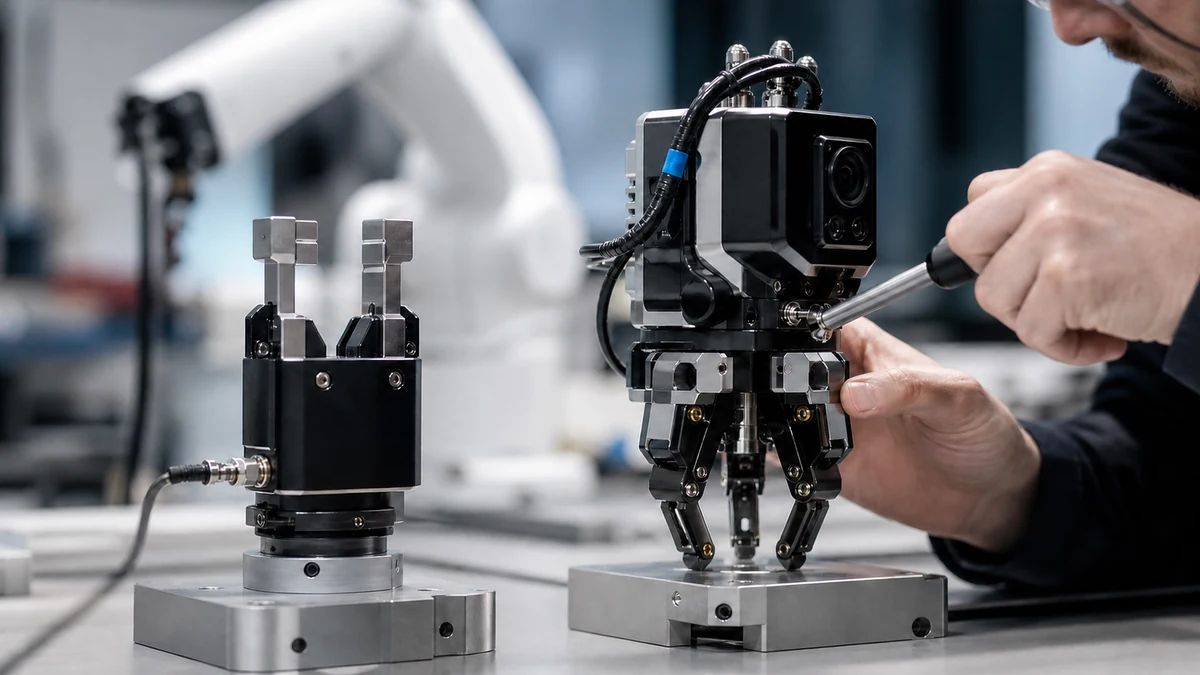
官方明确的高级版差异是 1080p 相机。两版共有的 90 mm 行程与 5~120 N 夹持参数,仍需按对象、电压、摩擦和宿主机器人验证。
KANGAROO 没有公开定价,按配置询价。ROS 2、实时循环和 MuJoCo 是科研优势,但手臂、传感器、GPU、软件与支持必须写入订单。
4NE1 Gen 3.5 在 1~19 台订单中的预计单价为 98,000 欧元,税费和运输另计。100 欧元是可退预订费,不是机器人价格或交付保证。
PM01 官方购买页显示 18.8 万元人民币,但完整配置仍需报价确认。该金额不是 18.8 万日元,也不自动包含教育版算力、传感器和全部开发权限。
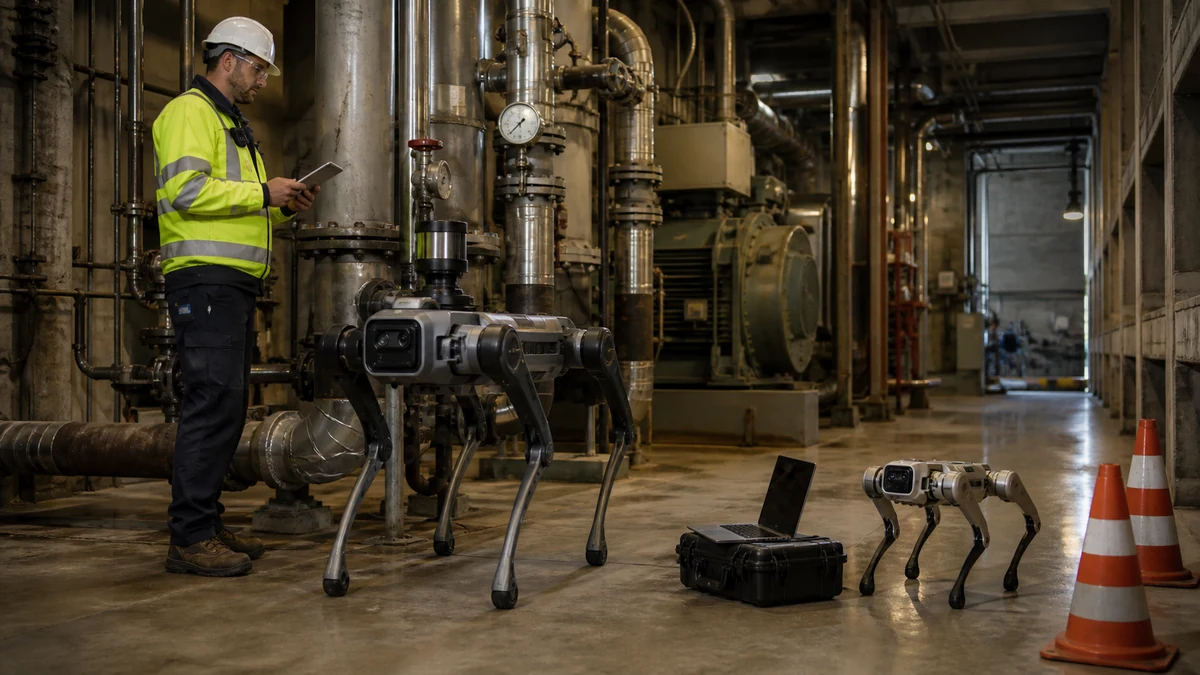
Spot 是包含企业软件和支持路径的工业巡检平台,Go2 是成本更低的教育与开发入口。外形同为四足,不代表二者可以等价替换。
Figure 03 已于 2025 年 10 月发布并进入扩产阶段,但截至 2026 年 8 月 7 日,官方尚未公布零售价或面向公众的下单页面。
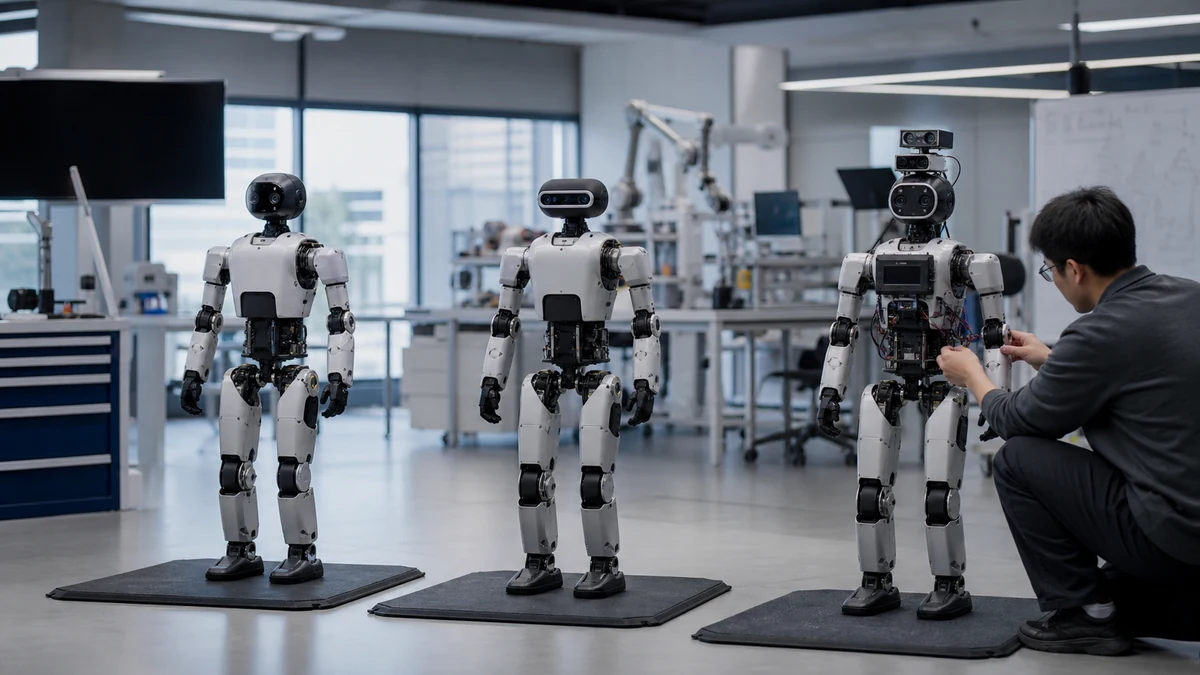
若只需基本运动和操作体验,可考虑 R1 Air 或 R1;若要集成自有算法、传感器与计算模块,当前官方矩阵只有 R1 EDU 支持二次开发。
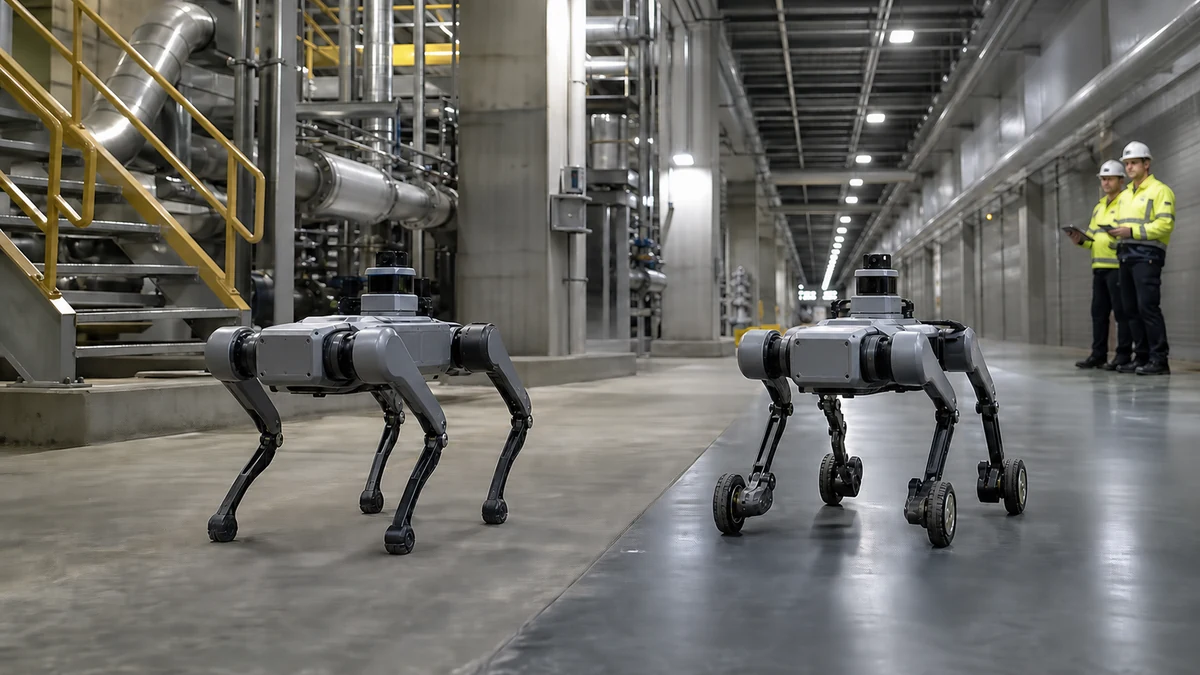
需要在狭窄崎岖地面和楼梯上行走,可优先测试 As2;路线以长距离硬化路面为主,更看重滚动效率,则优先测试 As2-W。二次开发权限必须落实到 AIR、PRO、X 或 EDU 版本。