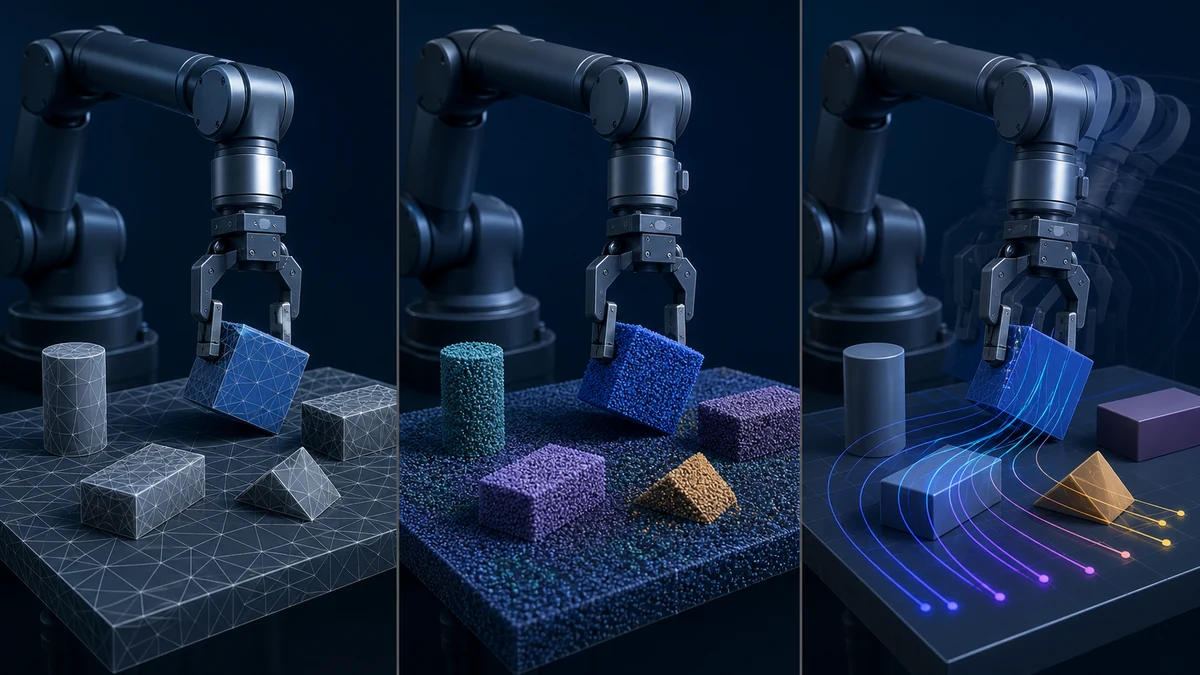
2026년 10월 13일 버전 확인: Isaac Lab v3.0.0-EA는 Isaac Sim 6.1과 Python 3.12를 기준으로 구성됐습니다. 프로젝트가 관리하는 Newton 스택은 1.5.2이고, 독립 Newton 릴리스는 1.6.1입니다. 독립 패키지가 더 최신이라는 이유만으로 Lab 지원 스택에 들어간다고 판단해서는 안 됩니다.
작업이 지원하는 물리·렌더러 프리셋에서 시작합니다. Isaac Sim 통합에는 PhysX 경로가 맞을 수 있고, Newton/MuJoCo-Warp는 지원되는 학습 작업의 kit-less 선택지입니다. 다른 kit-less PhysX 경로도 있습니다. 실제 작업별 조합을 확인한 뒤 비교합니다. 로봇 시뮬레이터 비교는 더 넓은 도구 맥락을 제공합니다.
먼저 두 릴리스 흐름을 정확히 적는다
3.0.0-EA는 Early Access입니다. 릴리스 노트의 GA 목표는 2026년 10월 말이며 완료된 이정표가 아닙니다. 비교할 때 태그와 지원 의존성을 고정합니다.
Newton 1.0은 2026년 3월 GA에 도달했습니다. 독립 저장소의 현재 릴리스는 1.6.1입니다. 별도 호환성 확인 없이 Lab EA가 프로젝트 수준에서 관리하는 1.5.2 override를 대체해서는 안 됩니다.
| 트랙 | 2026년 10월 13일 확인 상태 | 도입 판단 |
|---|---|---|
| Isaac Lab | v3.0.0-EA | Early Access; GA는 목표이며 완료 아님 |
| Isaac Sim / Python | 6.1 / 3.12 기준 스택 | EA 태그의 런타임 요건에 맞춤 |
| Lab EA의 Newton | 프로젝트 관리 override 1.5.2 | 선언한 Lab 스택을 고정 |
| 독립 Newton | 공식 릴리스 1.6.1 | 독립 최신판이 Lab 호환성의 증거는 아님 |
| EA의 MuJoCo / MuJoCo-Warp | 프로젝트 uv override: ~=3.11.0 | 의존성 관리 경로를 명시 |
작업이 지원하는 백엔드와 기본값을 확인하기
패키지명 isaaclab_physx와 실행기 선택자 physics=isaacsim_physx는 다릅니다. 현재 백엔드 문서의 기본값과 지원되는 물리·렌더러·시각화 조합은 작업마다 다릅니다. 해당 작업의 --help를 확인하고 모든 환경에 같은 기본값과 조합이 있다고 가정하지 않습니다.
기존 Isaac Sim 장면은 PhysX로 기준선을 먼저 만들 수 있습니다. Newton을 평가한다면 현행 버전이 명시적으로 지원하는 프리셋을 사용하고 미지원 조합을 기록합니다. 어느 백엔드도 접촉, 재질, 액추에이터와 시간 간격을 실제와 자동으로 같게 만들지는 않습니다.
Newton을 선택하면 MuJoCo-Warp를 kit-less로 실행할 수 있다
`isaaclab_newton` 백엔드는 Newton과 MuJoCo-Warp를 사용합니다. kit-less 실행과 여러 솔버 경로는 고처리량 GPU 학습이나 MuJoCo 모델 의미론을 원하는 팀에 유용할 수 있습니다.
Early Access 계열에서는 백엔드별 작업 프리셋, 센서, 렌더러와 시각화 조합이 아직 완전히 같지 않습니다. 선택한 환경에 Newton 프리셋이 있는지, 센서·제약·접촉·리셋이 지원되는지 확인한 뒤 처리량을 비교해야 합니다.
같은 환경에서 조건을 맞춰 두 백엔드를 비교한다
고정한 릴리스의 실행기와 작업 도움말을 사용합니다. 3.0 이전 안내는 쿼터니언 순서를 WXYZ에서 XYZW로 바꾸고 ProxyArray 데이터에 명시적인 .torch 또는 .warp 접근을 사용합니다. 인터페이스를 확인한 뒤 릴리스, 작업, 프리셋, 시드, 시간 간격, 장치와 런타임을 기록합니다. 이 업데이트를 위해 설치·이전 명령을 실행하지 않았습니다.
먼저 적은 환경 수로 헤드리스 스모크 테스트를 하고 안정성과 메모리를 보며 규모를 늘립니다. 관측·행동·보상·리셋·평가 정의가 같아야 백엔드 비교로 해석할 수 있습니다.
| 기록 항목 | 이유 | 통과 조건 |
|---|---|---|
| 릴리스·커밋 | 명령과 기본값이 변함 | 다른 사람이 같은 코드를 받을 수 있음 |
| 작업·백엔드 구성 | 모든 작업이 양쪽을 지원하지 않음 | 명시적으로 지원되는 프리셋 사용 |
| 물리 매개변수 | 접촉과 적분이 학습을 바꿈 | 차이를 숨기지 않고 문서화 |
| 시드·평가 세트 | 학습 분산이 큼 | 반복 결과와 불확실성 제시 |
| 처리량·작업 성능 | 빠른 시뮬레이션도 정책이 나쁠 수 있음 | 속도와 정책 품질을 함께 보고 |
초당 프레임만 비교하지 않는다
환경 스텝/초, GPU 메모리, 실제 학습시간, 수치적 불안정과 홀드아웃 평가 성공률을 함께 측정합니다. 접촉 양상과 학습된 보행·조작이 솔버 근사를 악용하지 않는지도 영상과 로그로 확인해야 합니다.
도메인 랜덤화는 불확실한 변수를 흔드는 데 유용하지만, 잘못된 인터페이스와 누락된 지연을 고치지는 못합니다. 이 경계는 Sim-to-Real 실패 원인에서 이어집니다.
실기기 전환은 별도 검증 단계다
하드웨어 전에 단위, 관절 순서, 제한, 제어 주기, 통신 지연, 관측 시각, 행동 스케일, 비상 정지와 저에너지 시험 순서를 검증해야 합니다. 평가에 사용한 정책과 정규화 통계도 함께 버전 관리하세요.
두 백엔드에서 비슷한 결과가 나오면 신뢰가 높아질 수 있지만 실제 안전이나 성능을 인증하지는 않습니다. 보수적인 제한과 감독 아래 단계적으로 전환해야 합니다.
자주 묻는 질문
Isaac Lab 3는 안정 정식 버전인가요?
2026년 10월 13일 확인 기준 Isaac Lab 3.0.0-EA는 Early Access이며 Isaac Sim 6.1과 Python 3.12를 기준으로 구성됐습니다. GA는 10월 말 목표이지 완료된 상태가 아닙니다.
Newton 1.0이 현재 최신 버전인가요?
아닙니다. 확인일의 독립 Newton 릴리스는 1.6.1이고, 프로젝트가 관리하는 Isaac Lab EA 스택은 1.5.2입니다. Newton 1.0은 과거 GA 이정표로 구분합니다.
모든 Isaac Lab 프로젝트를 MuJoCo-Warp로 바꿔야 하나요?
아닙니다. 선택한 물리·렌더러·관측 구성을 작업이 지원할 때만 Newton/MuJoCo-Warp를 검토합니다. 백엔드 선택만으로 같은 작업 거동이나 실물 성능을 입증하지는 않습니다.
확인한 공식 자료
- NVIDIA Newton 1.0 GA 기술 개요
- NVIDIA Isaac Lab 공식 릴리스
- Newton 공식 릴리스
- Isaac Lab 3.0 작업별 백엔드와 프리셋
- NVIDIA Isaac Lab 공식 페이지
버전·백엔드·이전 자료는 2026년 10월 13일 확인 기준입니다. 이전 8월 7일 상태는 Lab beta2.patch1 / Sim 6.0.1 / 독립 Newton 1.4.0이었습니다. 일반 비교 설명은 기존 범위를 유지합니다.