Jetson AGX Thor 열 스로틀링 시험: 순간 TOPS가 아닌 지속 추론 성능을 재는 법
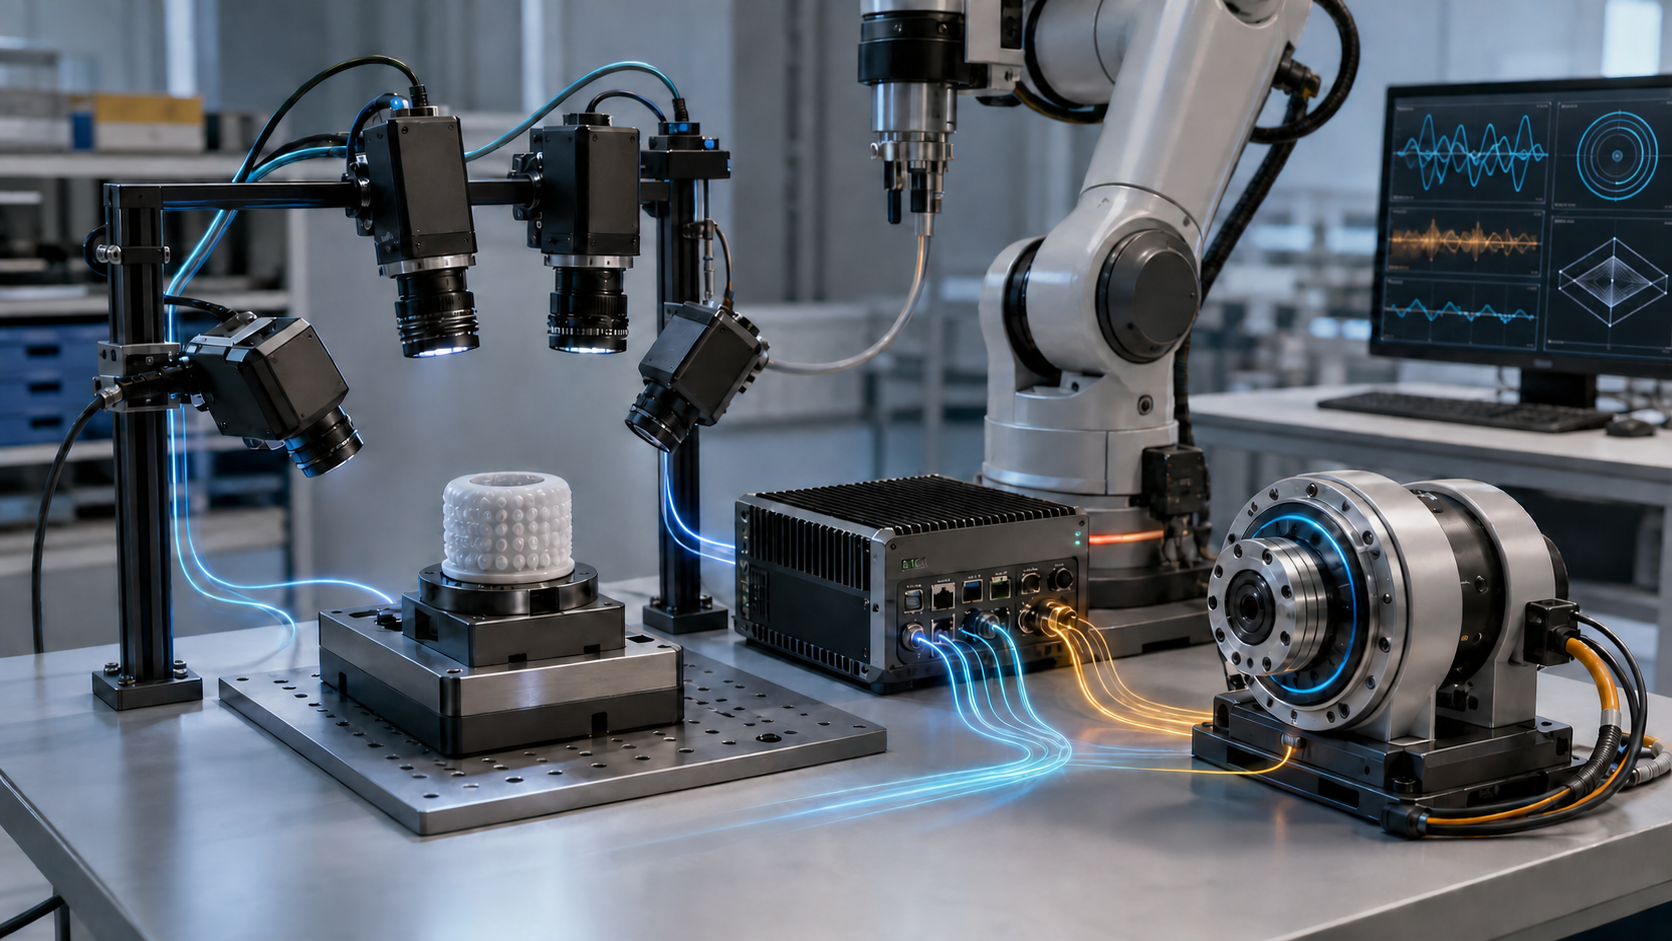
Jetson AGX Thor가 높은 TOPS를 냈다는 짧은 벤치마크만으로 장시간 로봇 추론 성능을 판단할 수는 없다. 전력 모드·주변온도·냉각·클록·온도·지연을 한 시간축에 놓고 열 스로틀링 원인을 분리하는 시험법을 정리한다.
Jetson AGX Thor가 높은 TOPS를 냈다는 짧은 벤치마크만으로 장시간 로봇 추론 성능을 판단할 수는 없다. 전력 모드·주변온도·냉각·클록·온도·지연을 한 시간축에 놓고 열 스로틀링 원인을 분리하는 시험법을 정리한다.
Jetson AGX Thor의 273GB/s 사양만 보고 카메라 수를 정하면 복사·변환·추론이 겹치는 순간 지연이 무너질 수 있다. 픽셀 형식부터 NVMM 경로, 인코딩과 최악 조건까지 실제 대역폭 예산을 잡는 순서를 설명한다.
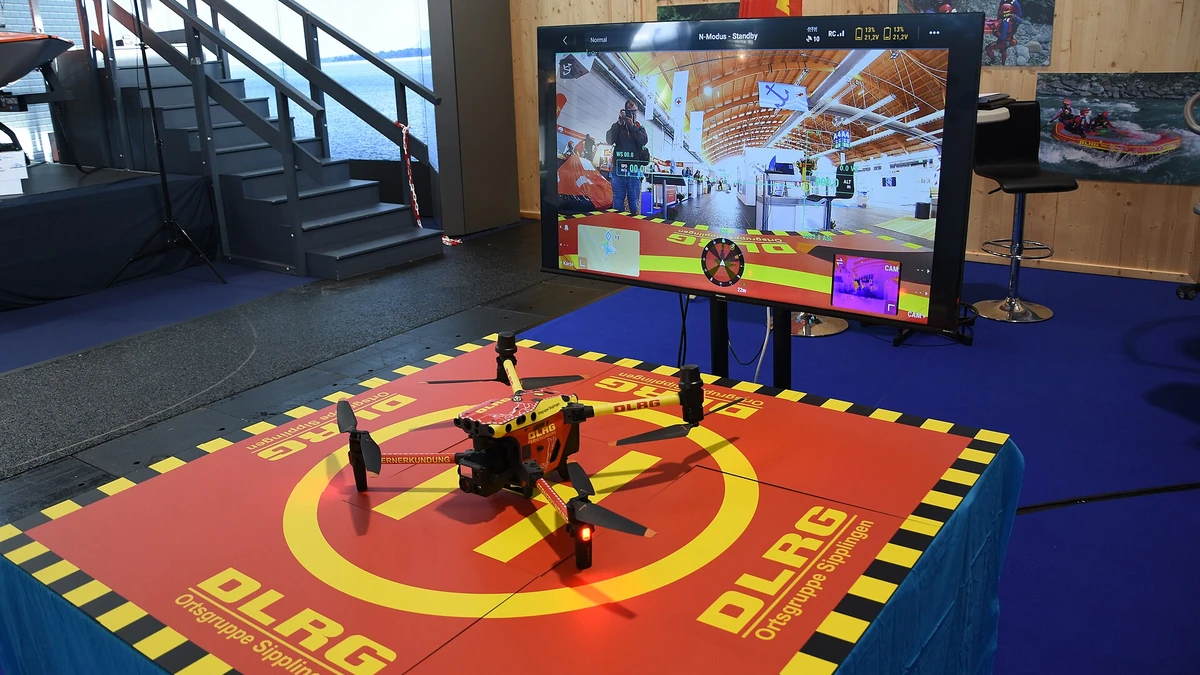
EASA 2026 UAS 통합 규칙에 반영된 SORA 2.5를 특정 카테고리 신청 문서 관점에서 살펴봅니다. SORA는 승인이 아니라 위험을 분류하고 완화책·증빙을 구성하는 AMC/GM 경로이며, 기존 신청의 전환은 관할 당국과 확인해야 합니다.
MIT DAAAM은 물체 좌표만 저장하지 않고 3D 장면에 시간·사건·언어 설명을 겹쳐 장기 기억을 검색합니다. 연구 성능은 특정 데이터셋 결과이며, 실제 가정 배치에는 캡션 오류·물체 이동·개인정보·삭제 정책이 남습니다.
MIT Masked IRL은 시연과 언어를 함께 써서 모호한 지시에서 중요한 상태 조건만 골라냅니다. 두 LLM은 보상함수를 대신 완성하는 것이 아니라 지시를 구체화하고 상태 마스크를 제안하며, 틀린 마스크는 그대로 실패 원인이 됩니다.
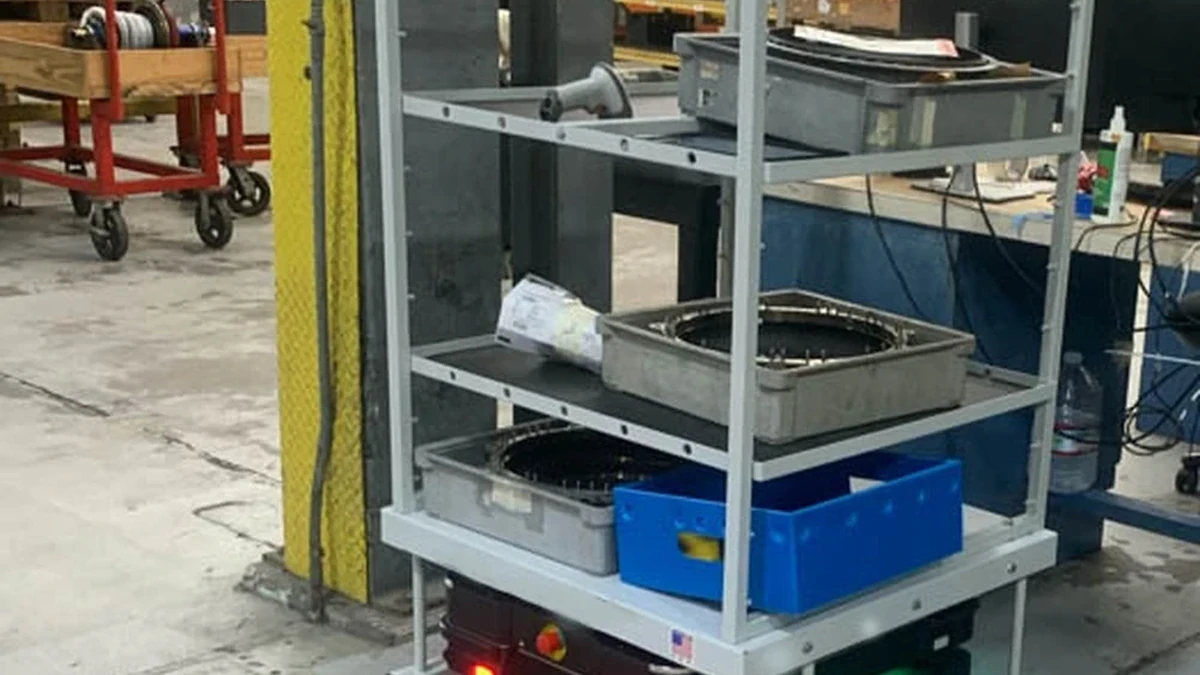
KUKA AMP가 AI 에이전트의 목표를 로봇·AMR·디지털 트윈의 검증 가능한 행동으로 바꾸려는 운영 계층을 살펴봅니다. AMP는 PLC나 안전제어기를 대체하는 만능 제어기가 아닙니다.
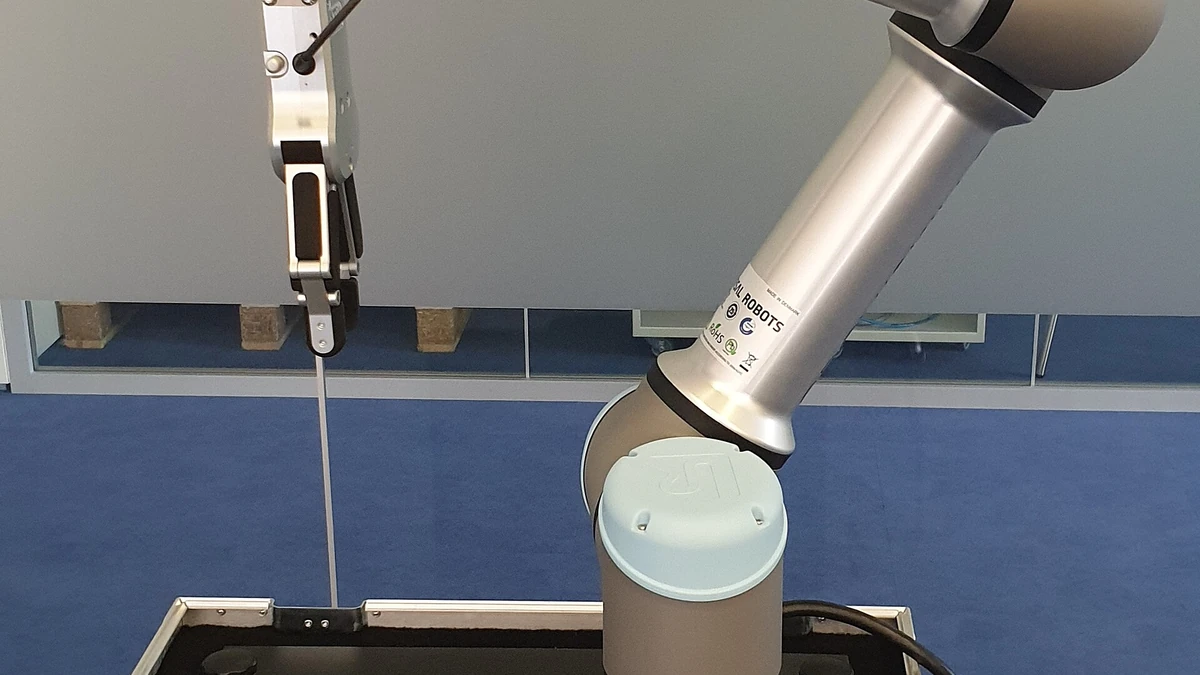
UR AI Trainer의 리더-팔로워 셀이 힘·동작·영상을 어떻게 함께 기록하는지 설명합니다. 시연 궤적은 곧 배포 가능한 정책이 아니며, 실패·개입·좌표계·권리 정보를 같이 남겨야 공장 데이터가 됩니다.
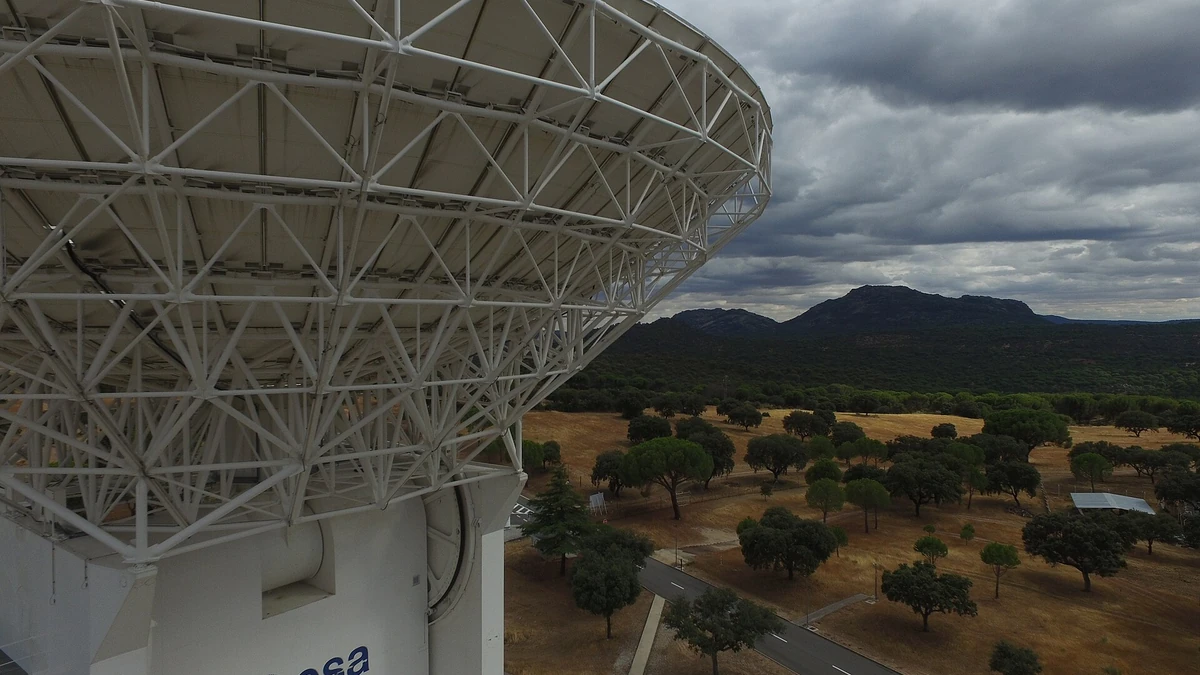
DJI O4 Ground Station의 12개 안테나와 다중 대역, 최대 거리 수치를 링크 예산으로 읽습니다. 30~40km는 조건부 시험값이며 실제 무인 점검은 장애물·간섭·백홀·전원·통신 단절 뒤 복구까지 함께 설계해야 합니다.
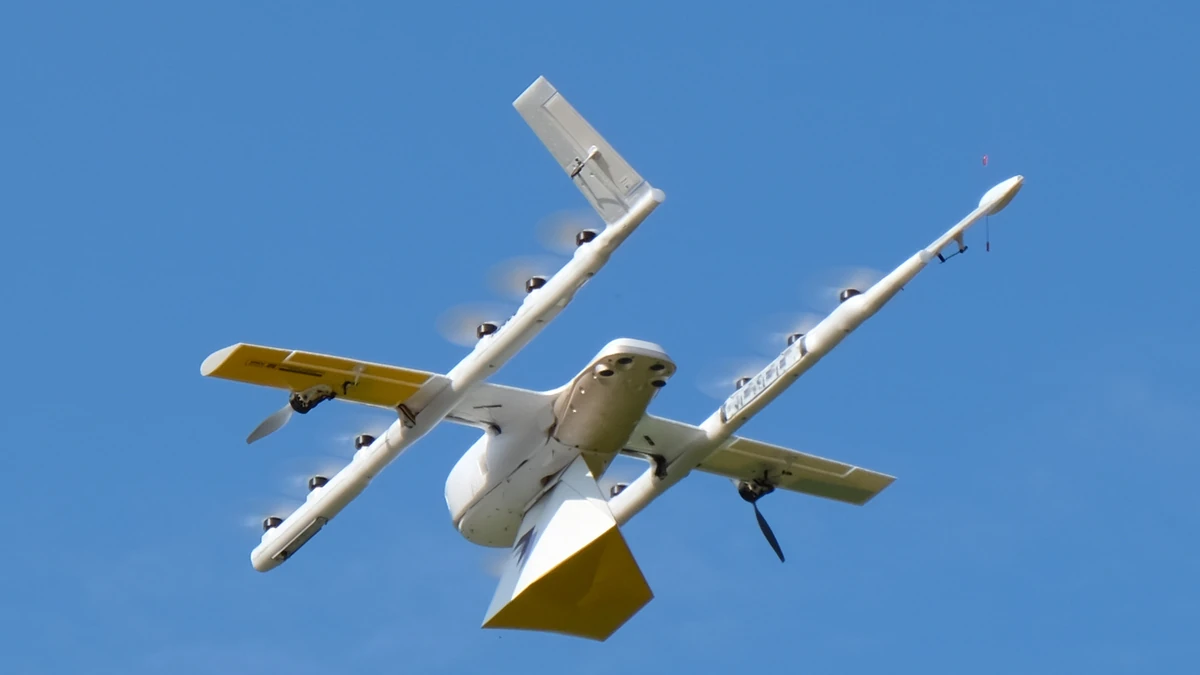
Wing과 Walmart가 발표한 미국 7개 시장 확장을 현재 서비스와 계획으로 나눠 봅니다. 100만 건은 Wing 전체 누적치이고, 2027년 270여 거점은 목표이므로 가용 지역·기상·매장 반경·예외 처리를 따로 확인해야 합니다.
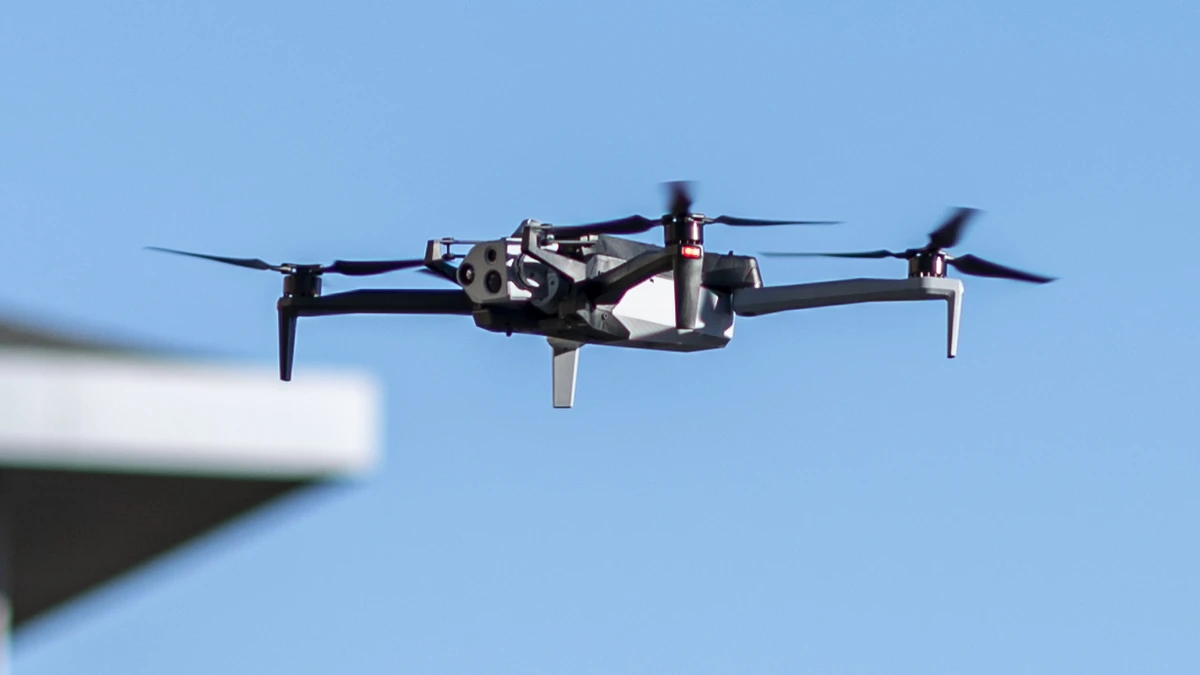
Skydio가 발표한 1,070개 Dock과 400만 회 이상 비행이 보여주는 운영 규모를 읽고, 완전자율 비율·가동률·사고율처럼 공개되지 않은 지표를 분리합니다.