피지컬 AI는 어떻게 보고, 판단하고, 움직일까
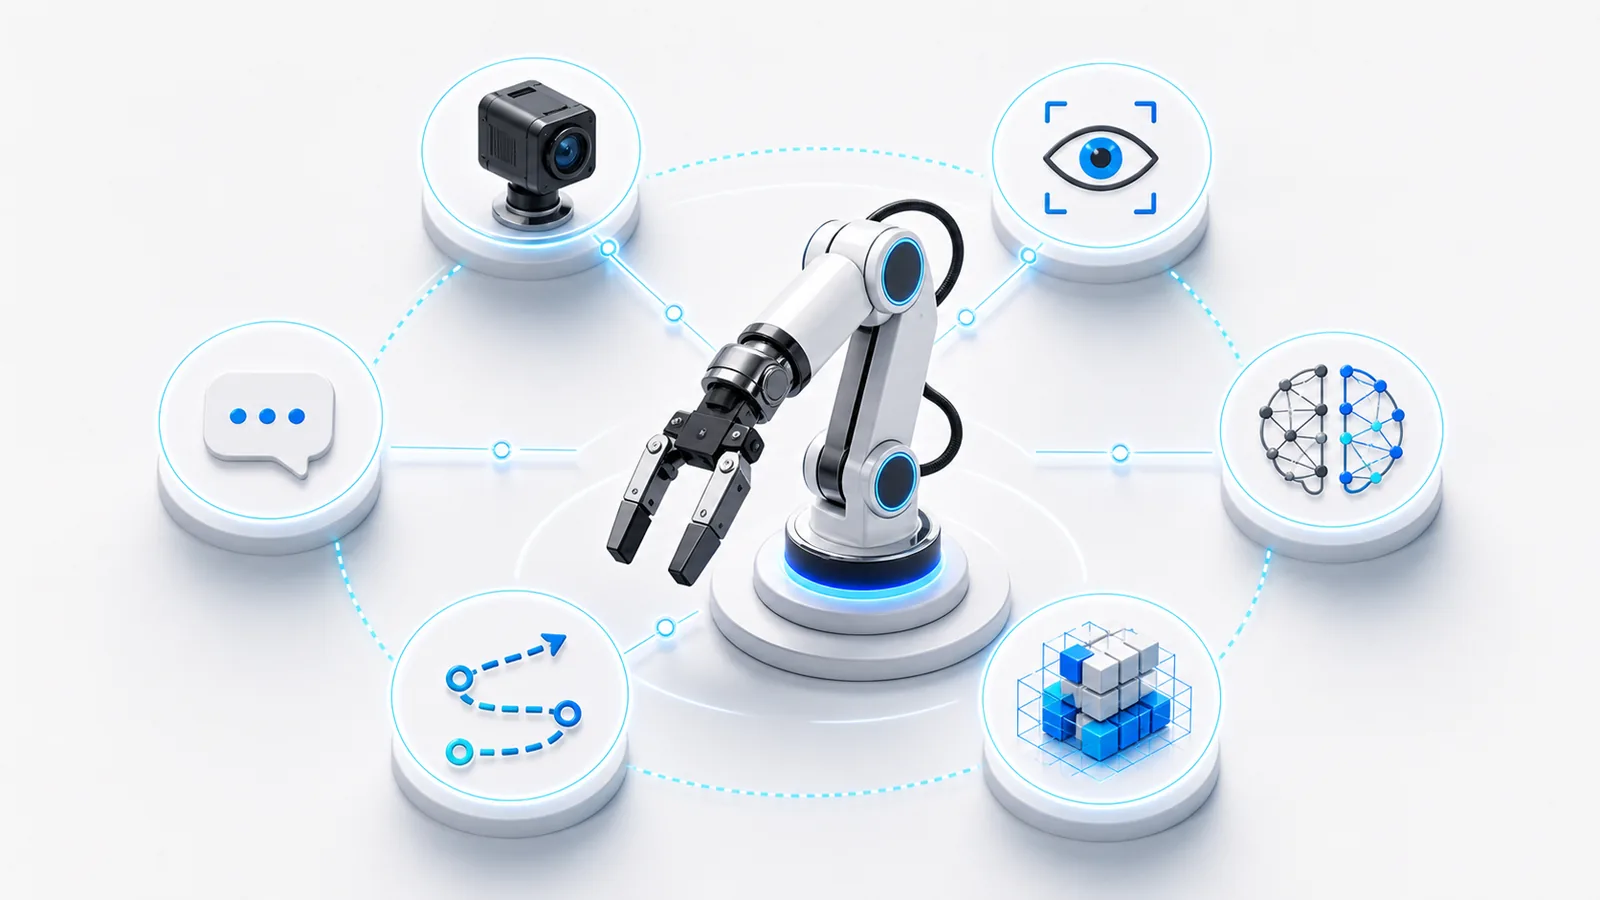
피지컬 AI는 센서로 현실을 읽고, 모델이 상황을 해석한 뒤, 계획과 제어를 거쳐 행동으로 옮깁니다. 로봇이 한 작업을 수행하는 흐름을 센서, 모델, 데이터, 시뮬레이션, 안전 기준으로 정리합니다.
피지컬 AI는 센서로 현실을 읽고, 모델이 상황을 해석한 뒤, 계획과 제어를 거쳐 행동으로 옮깁니다. 로봇이 한 작업을 수행하는 흐름을 센서, 모델, 데이터, 시뮬레이션, 안전 기준으로 정리합니다.
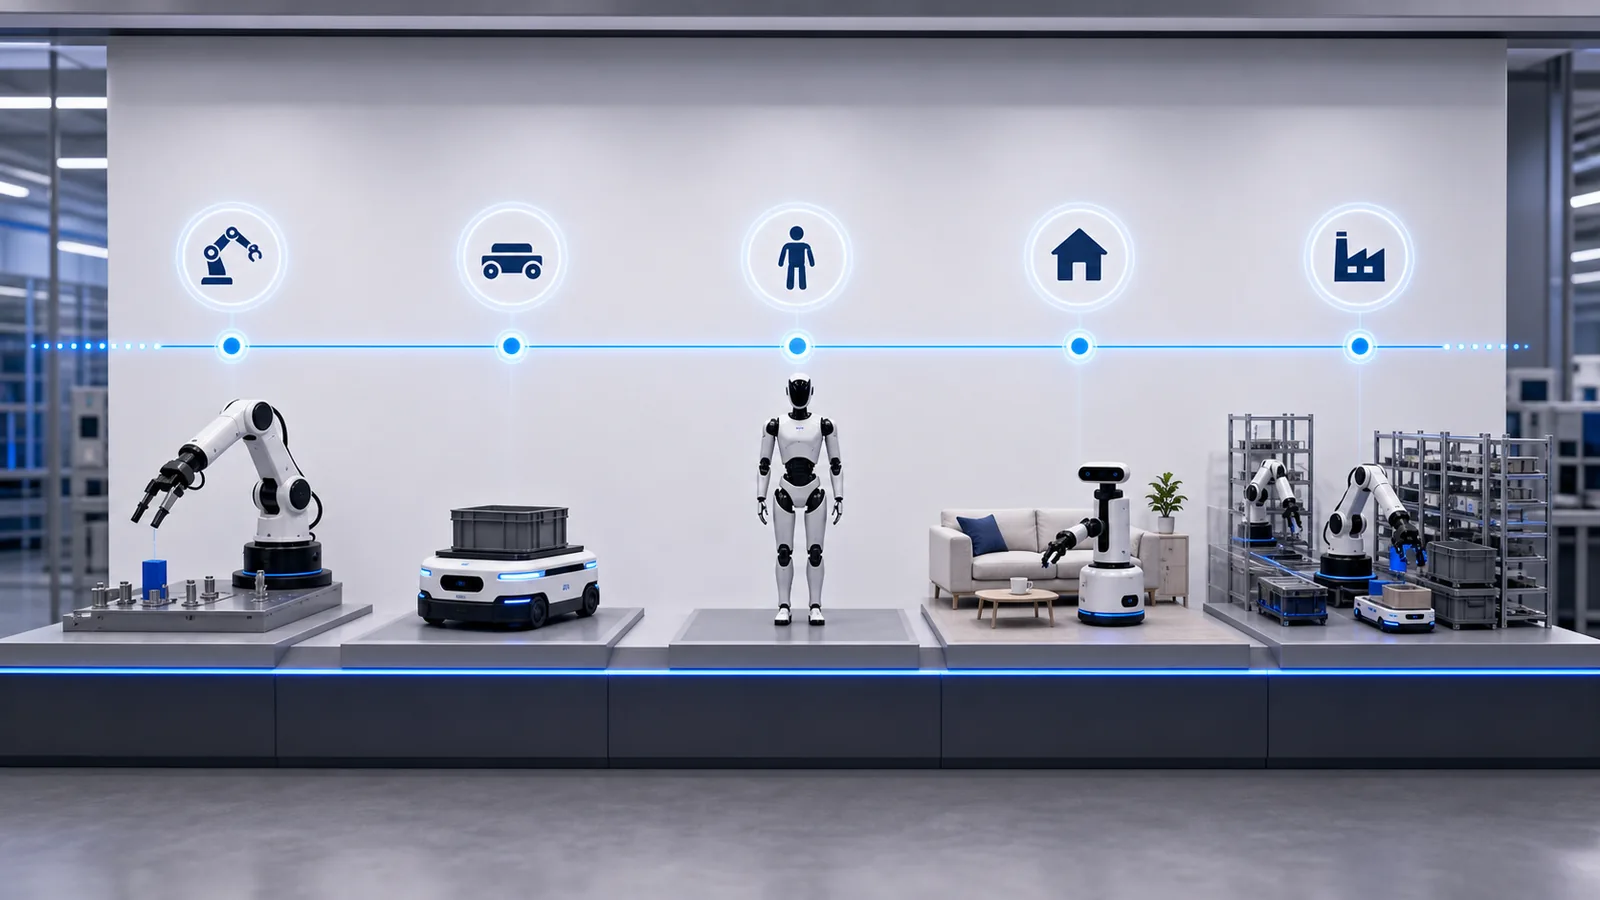
RaaS는 로봇 소유권과 운영 책임의 일부를 공급사에 남긴 채 자동화 결과를 서비스로 이용하는 방식입니다. 구매와 비용, SLA, 데이터 권리, 종료 조건을 비교합니다.
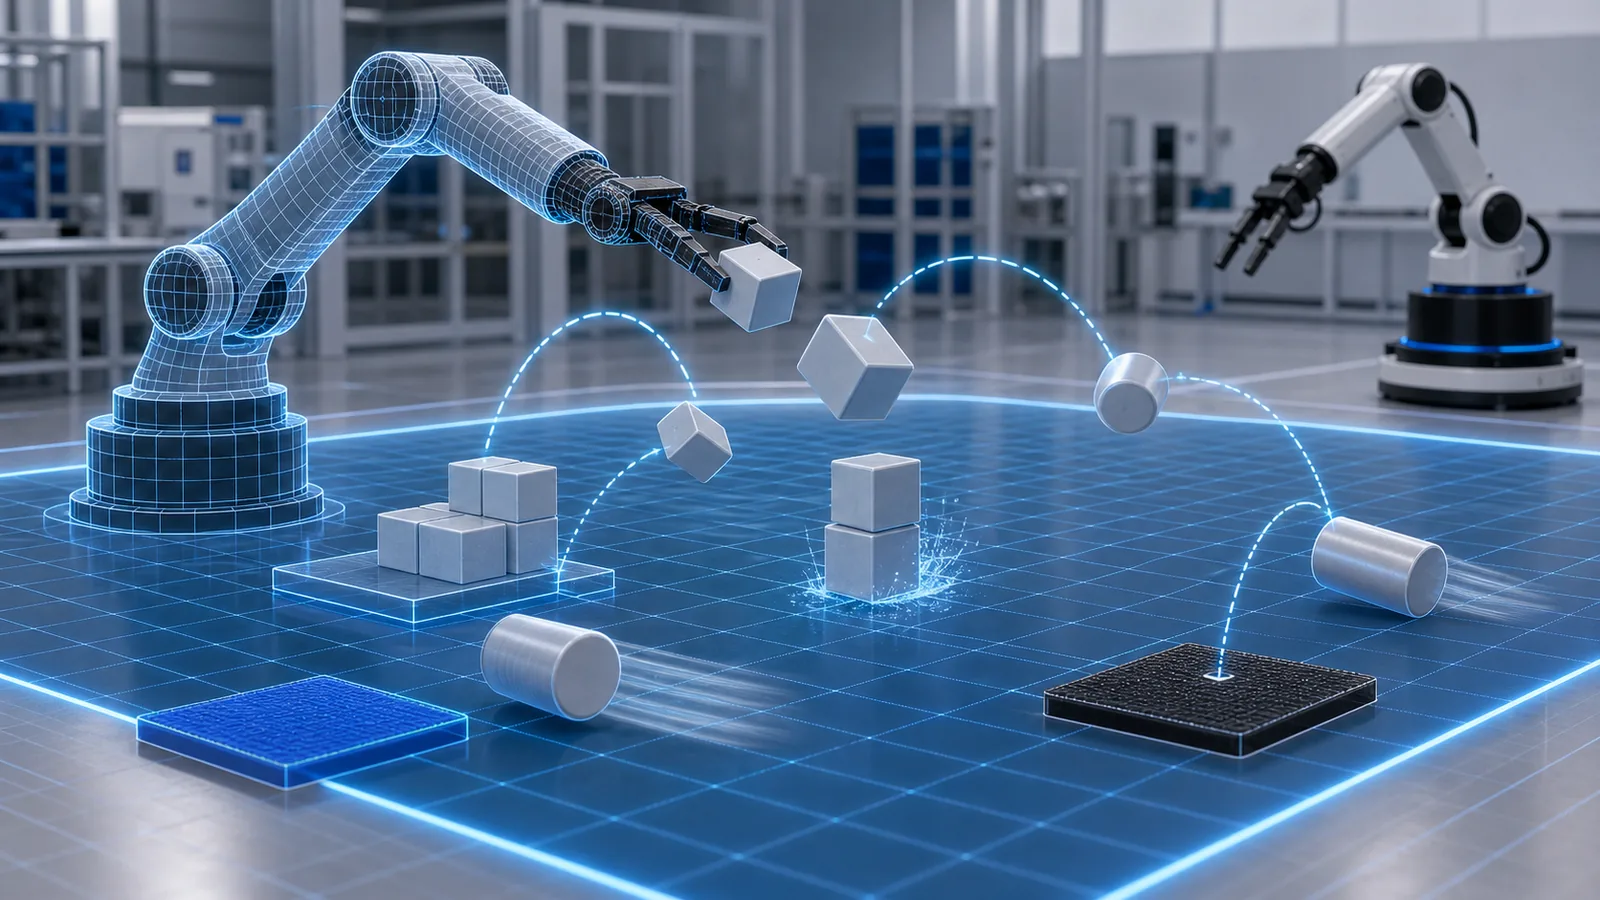
도메인 랜덤화는 시뮬레이션의 시각·물리·센서·제어 조건을 실제 변화 범위 안에서 바꿔 Sim2Real 간격을 줄이는 방법입니다. 변수 선택, 범위 설정, 실패 조건과 현실 검증 절차를 설명합니다.
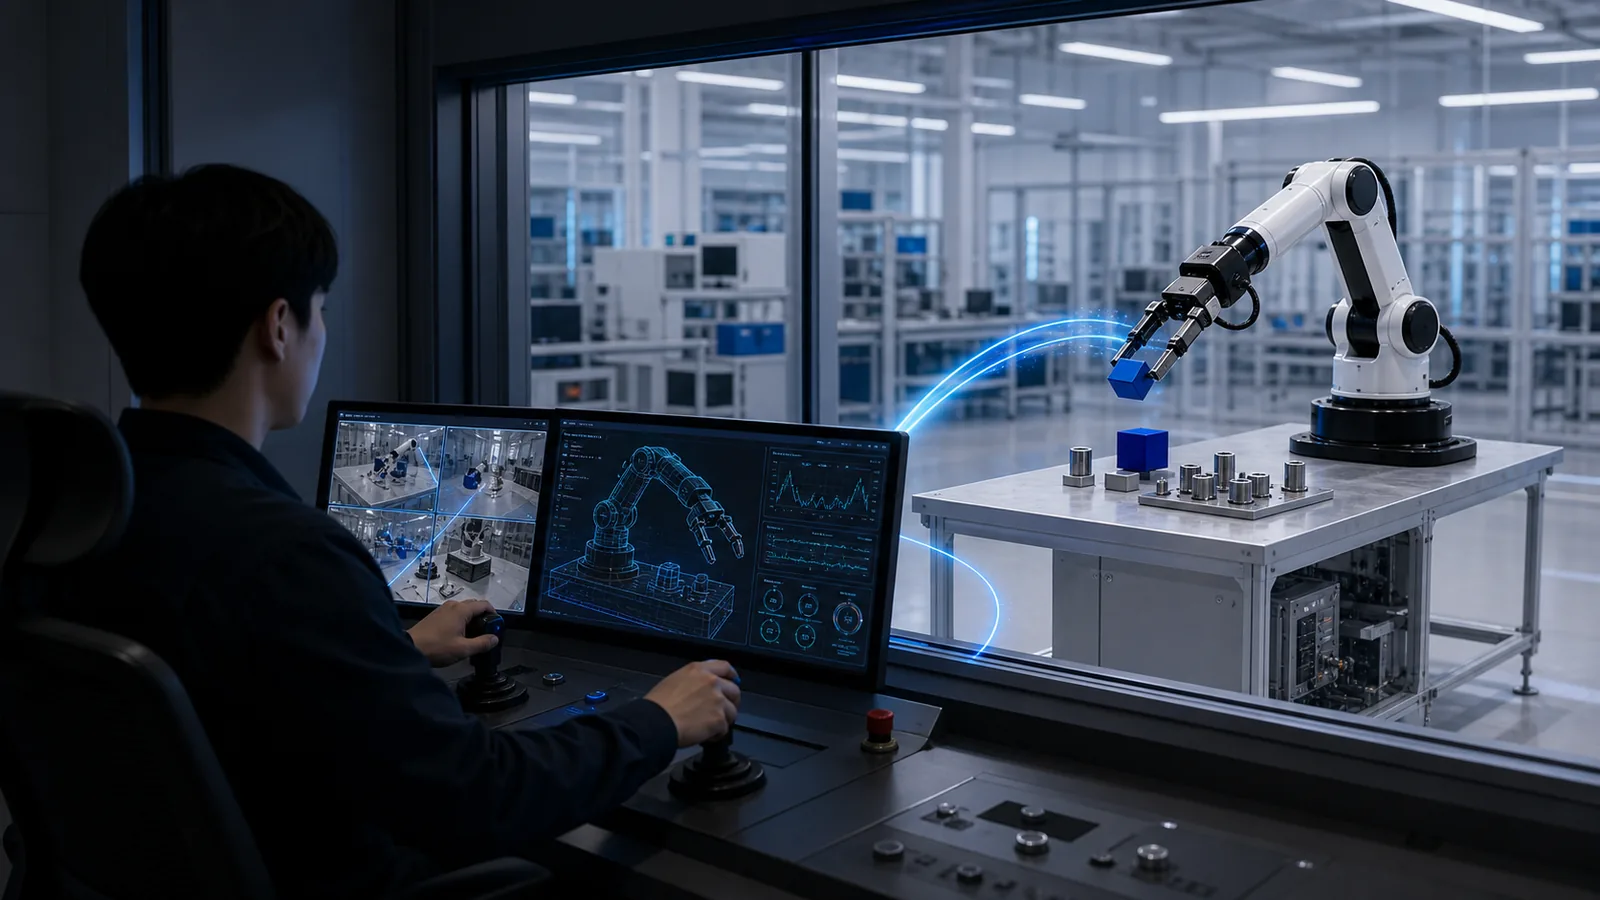
텔레옵은 사람이 로봇을 원격조작하는 방식입니다. 카메라·관절·그리퍼 기록이 어떻게 학습 데이터가 되고 VLA 훈련과 실패 복구에 쓰이는지 설명합니다.
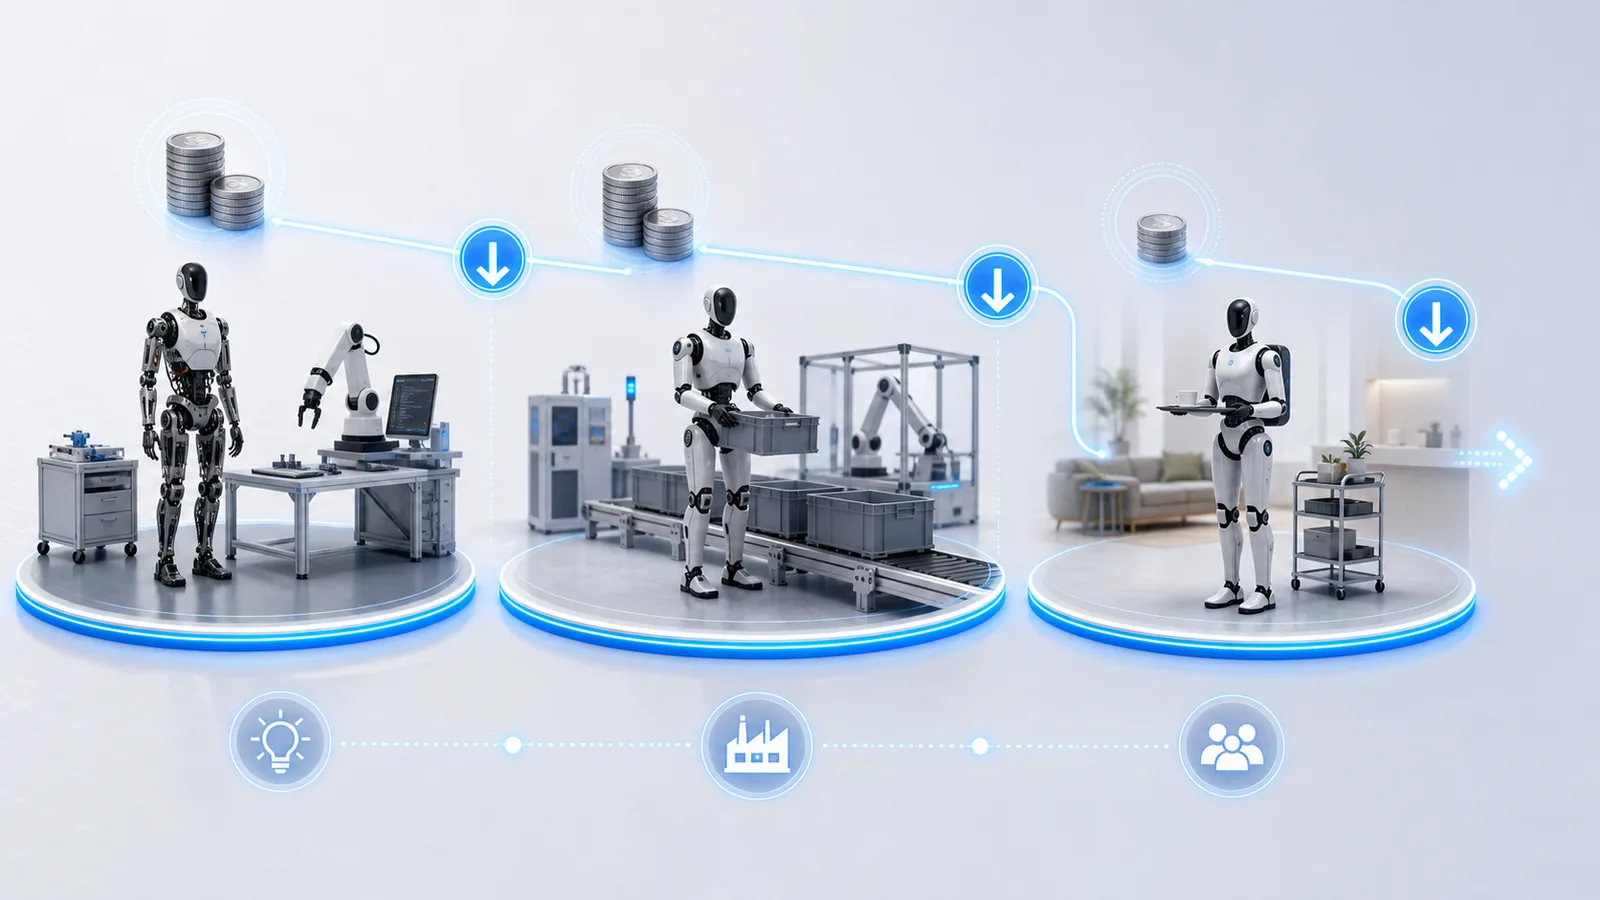
휴머노이드 로봇 배터리는 단순 사용시간 문제가 아니라 무게, 열, 안전, 작업 강도, 충전 방식, 운영 비용이 모두 얽힌 병목입니다.
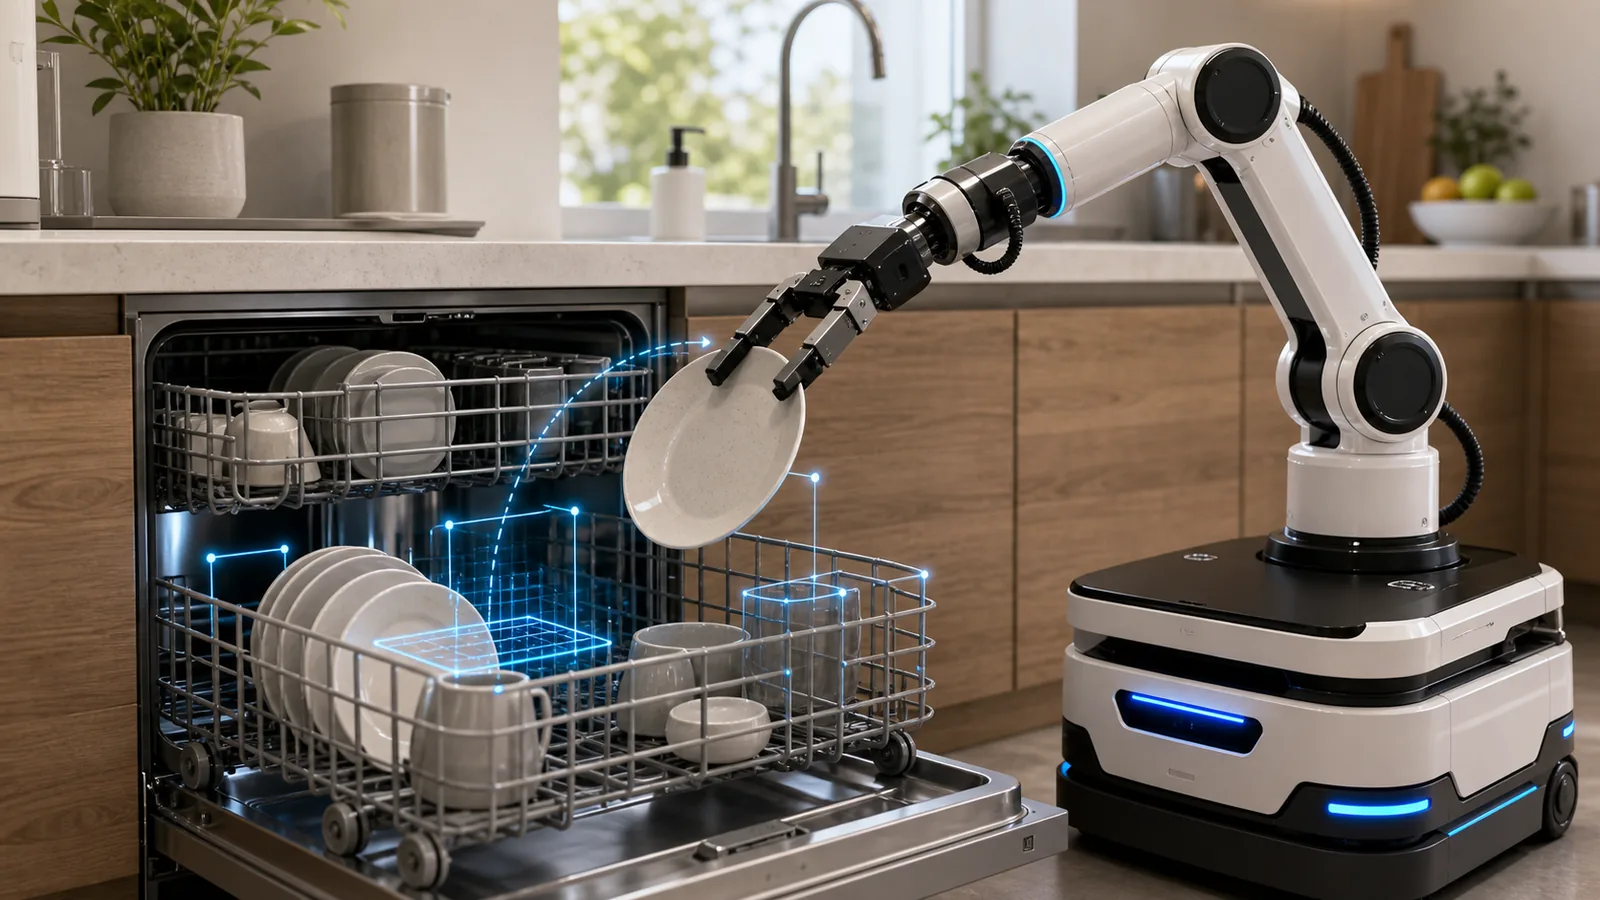
로봇이 설거지를 어려워하는 이유는 컵과 접시를 보는 문제보다 젖은 물체, 미끄러운 표면, 힘 조절, 집안 환경 변화가 한꺼번에 들어오기 때문입니다.
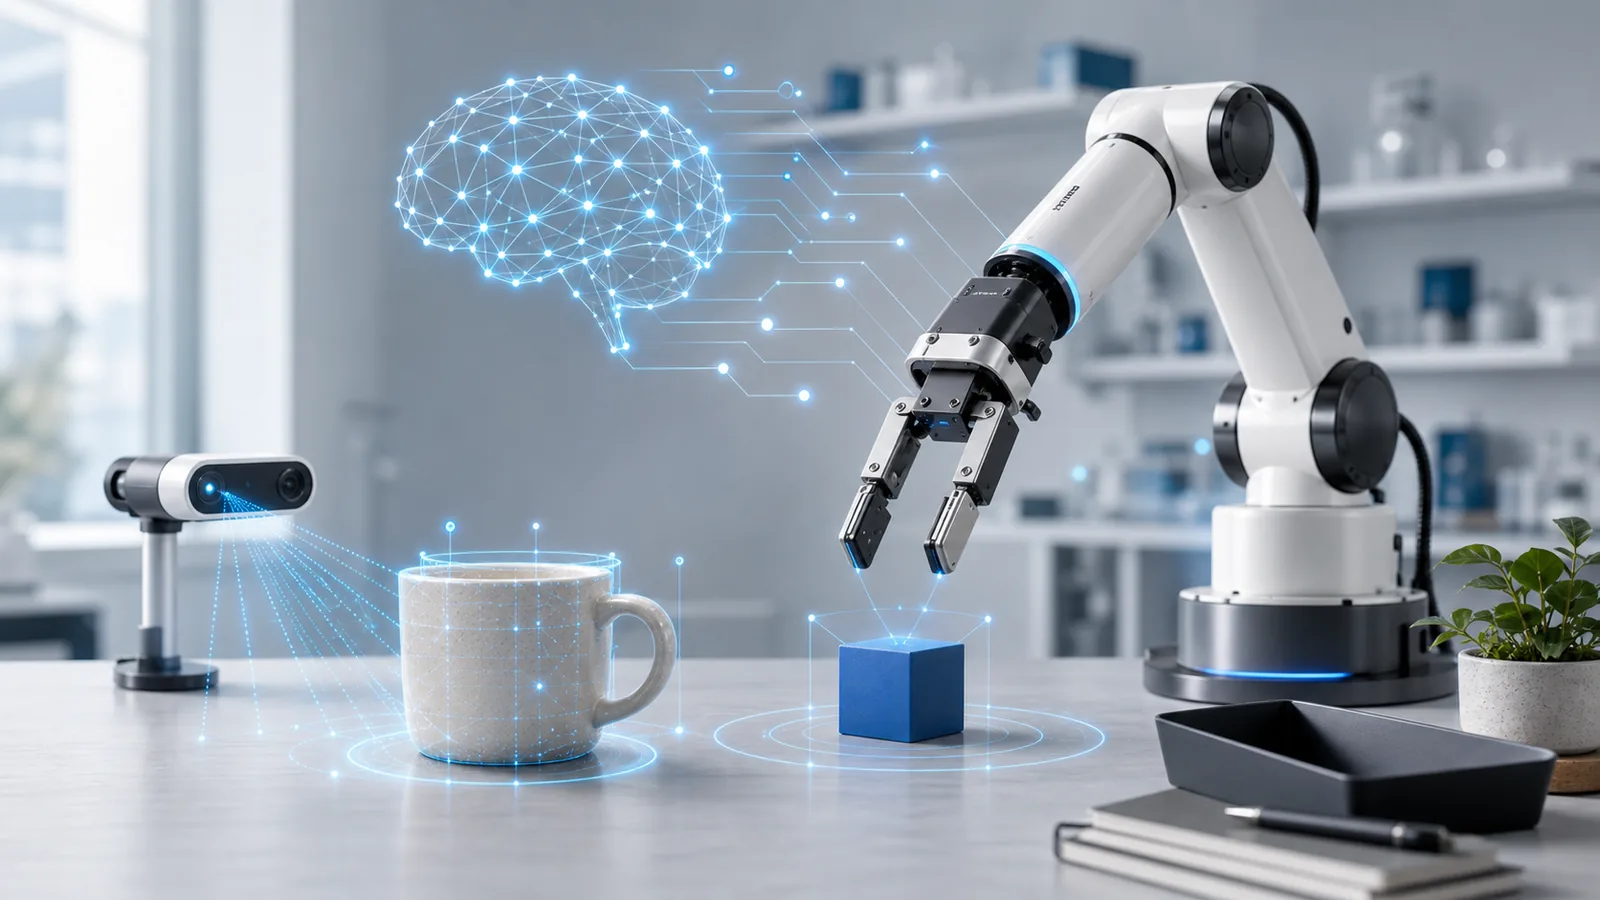
VLM은 이미지와 언어를 이해하고, VLA는 그 이해를 로봇 행동으로 이어가려는 모델입니다. 두 모델의 차이를 출력, 데이터, 로봇 적용 관점에서 정리합니다.