GNSS 음영에서 드러나는 VIO·SLAM 취약점: 시간동기·IMU 바이어스·재로컬라이제이션 점검
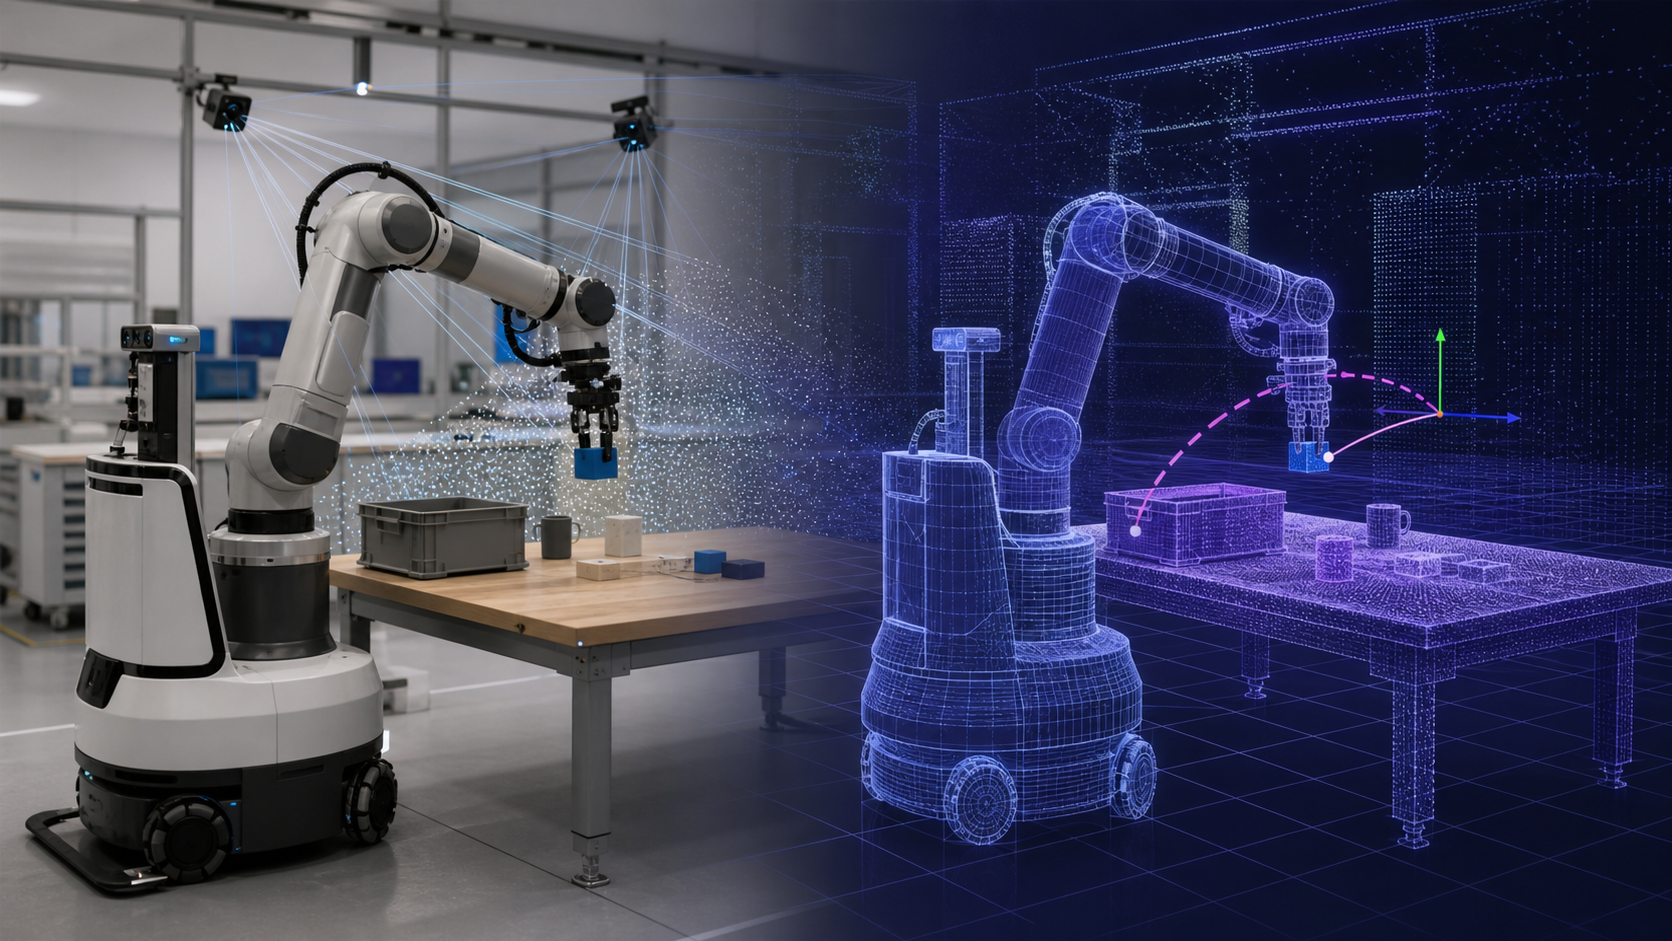
GNSS 음영 구간의 위치·자세 이상은 단절 하나로 설명할 수 없다. 카메라·IMU 시간 오프셋, 외부 보정, 바이어스·포화, 시각 조건과 시스템별 GNSS 융합 경계를 원시 로그 재생으로 분리하고 안전한 중단·복귀 조건을 정하는 방법을 설명한다.
 피지컬 AI Lab
GNSS 음영 구간의 위치·자세 이상은 단절 하나로 설명할 수 없다. 카메라·IMU 시간 오프셋, 외부 보정, 바이어스·포화, 시각 조건과 시스템별 GNSS 융합 경계를 원시 로그 재생으로 분리하고 안전한 중단·복귀 조건을 정하는 방법을 설명한다.
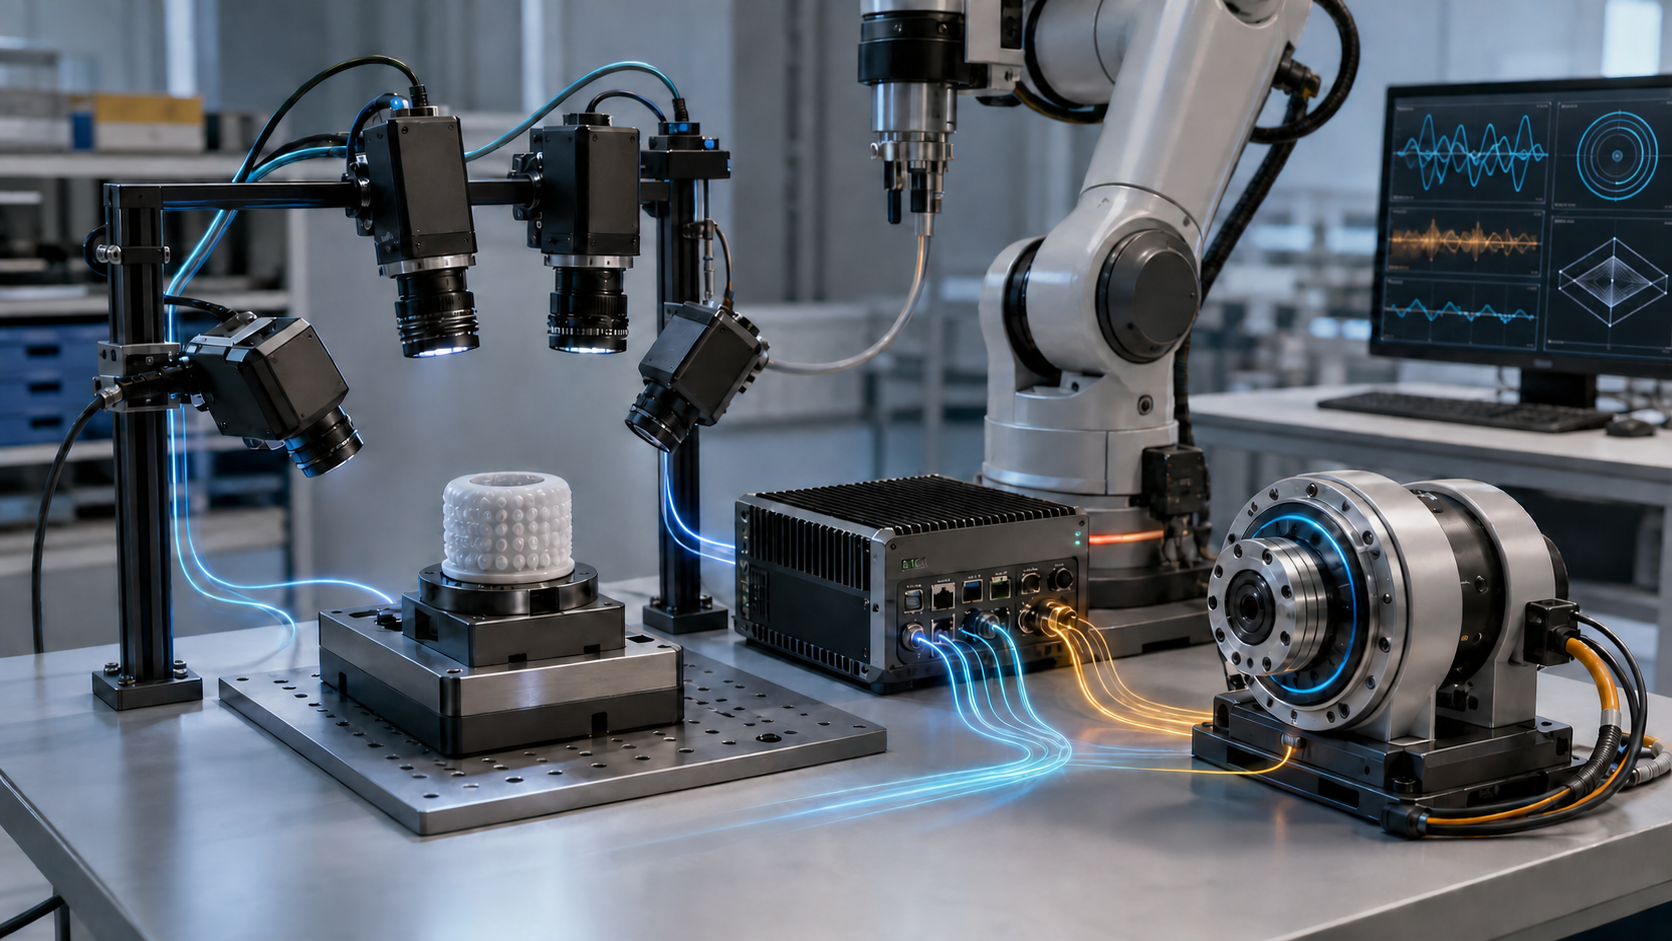
FOC 토크 리플은 전류 루프 하나의 문제가 아닐 수 있다. 전류 샘플링·전기각·PWM 갱신·코깅·기계 공진이 서로 다른 지연과 주파수 서명을 남긴다. 상전류·dq 전류·엔코더 각도·PWM 듀티·속도 신호를 공통 시간축에 맞춰 원인을 좁히는 안전한 진단 순서를 설명한다.
RV 감속기의 백래시가 한 번 크게 측정됐다고 바로 교체할 수는 없다. lost motion·비틀림 강성·윤활·베어링과 체결부 유격이 함께 섞이기 때문이다. 같은 하중·온도·방향전환 조건의 추세로 감속기 내부 변화와 셀 외부 원인을 나누는 정비 판단법을 정리한다.
QDD 관절은 피크 토크가 커도 반복 작업에서 열평형을 넘으면 연속 토크를 유지하지 못한다. 한 교대의 하중·속도·정지 시간을 듀티 프로파일로 만들고, 모터 전류와 동손·감속비·효율·냉각을 같은 계산표에 넣어 파일럿에서 검증하는 순서를 설명한다.
GelSight 촉각 센서는 한 번 보정했다고 끝나지 않는다. 조명·카메라 노출·엘라스토머 마모·장착 변화가 비슷한 출력 이동을 만들기 때문이다. 기준 시편과 반복 경로, 원시 영상과 추정값을 함께 남겨 재보정과 젤 교체를 구분하는 방법을 정리한다.
Isaac ROS NITROS 그래프에서 type negotiation이 끝났다고 GPU 경로 전체가 zero-copy인 것은 아니다. 지원 포맷·publisher 수·프로세스 경계·비 NITROS 노드와 벤치마크를 맞춰 실제 복사가 생기는 지점을 찾는 법을 설명한다.
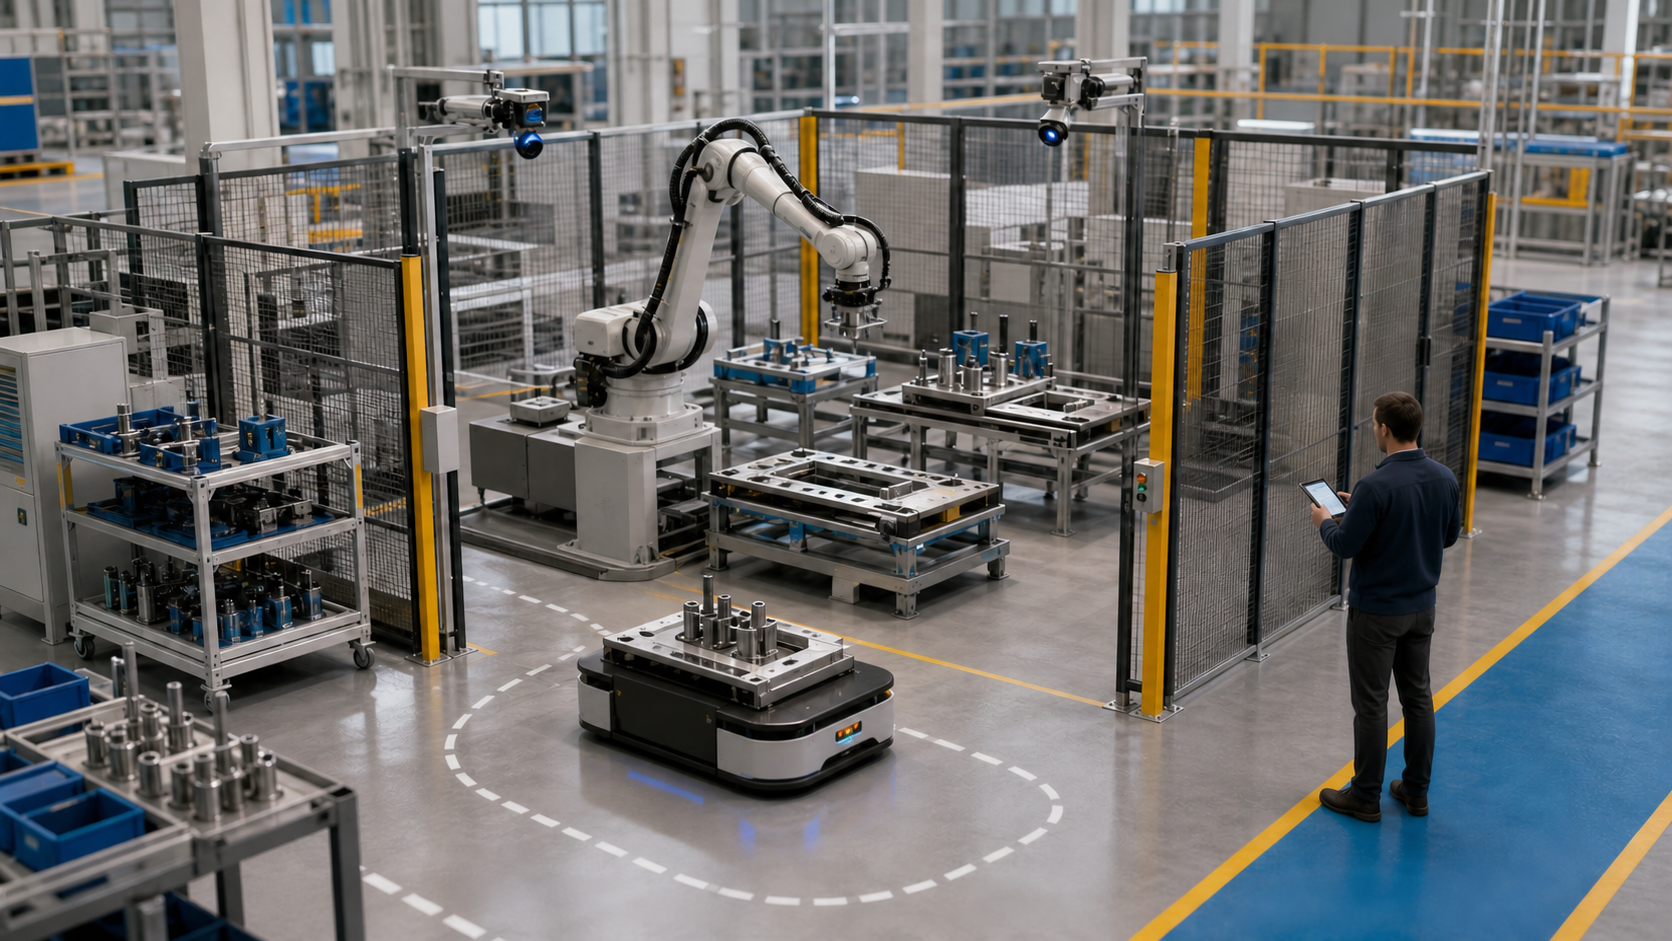
VDA 5050 메시지가 오간다는 사실만으로 서로 다른 AMR의 현장 인수시험은 끝나지 않는다. 작업 배차부터 좁은 통로, 문·엘리베이터, 충전·도킹, 단절 복구와 교착까지 실제 장비 조합별 증거를 남기는 SAT 체크리스트를 제시한다.
VDA 5050 플릿에서 차량은 멈췄는데 마스터는 order가 진행 중이라고 보거나, 같은 update를 반복 거부하는 일이 생긴다. orderId·orderUpdateId·state를 한 사건표에 맞추고 base·horizon·취소·재전송을 분리해 복구하는 법을 설명한다.
Unitree G1 정책이 시뮬레이션에서는 걷는데 실물에서 넘어질 때 모든 랜덤화 범위를 한꺼번에 넓히면 원인이 더 흐려진다. 접촉·지연·마찰·질량 오차를 비교 가능한 로그와 단일 변수 시험으로 좁히는 진단 순서를 제시한다.
Unitree G1에 ping이 된다고 SDK2 명령까지 전달되는 것은 아니다. 유선 인터페이스·CycloneDDS 도메인·멀티캐스트 발견·서브넷·lowstate 수신을 입력부터 피드백까지 따라가며 연결 실패를 안전하게 좁히는 순서를 정리한다.