사람·AI·로봇 작업 배분: 처리량·작업부하·신뢰·override 평가
사람·AI·로봇 작업 배분은 기술 이름이 아니라 변동성·위험·힘·정밀도·판단·예외를 원자 작업별로 비교한다. 파일럿에서는 처리량과 품질뿐 아니라 사람 작업부하·신뢰·override·대기·복구를 측정해 배분을 다시 조정한다.
AI 비전검사·로봇 셀·스마트팩토리·산업 에이전트·유연 자동화·사람-로봇 협업을 공장 통합과 검증 관점에서 다룹니다.
사람·AI·로봇 작업 배분은 기술 이름이 아니라 변동성·위험·힘·정밀도·판단·예외를 원자 작업별로 비교한다. 파일럿에서는 처리량과 품질뿐 아니라 사람 작업부하·신뢰·override·대기·복구를 측정해 배분을 다시 조정한다.
High-Mix Low-Volume 자동화는 정상 사이클타임보다 품종 전환과 첫 제품 합격에서 수익성이 갈린다. 마지막 양품부터 다음 품종의 승인 양품까지 프로그램·공구·지그·자재·비전·검증 시간을 모두 재야 한다.
로봇 셀 디지털 트윈의 VVUQ는 그림이 실물처럼 보이는지를 묻지 않는다. 코드가 의도한 수식을 푸는지, 실물과 용도에 필요한 정확도로 맞는지, 입력·측정 불확실성이 결론을 얼마나 흔드는지 분리한다.
공장 Edge AI 용량은 GPU 사양표가 아니라 카메라의 실제 동시도착, 전처리·복사·대기·추론·후처리의 지연예산과 장애 시 남은 용량으로 산정한다. 정상 평균과 N+1 복구를 별도 부하시험해야 한다.
PLC 태그는 이름과 값만으로 AI 데이터가 되지 않는다. 자산·위치·단위·제품·레시피·배치·공정단계·품질결과와 유효시각, 센서·스키마 버전을 연결해야 학습과 현장 추론이 같은 의미를 본다.
Industrial AI Agent는 PLC·SCADA·MES를 대체하는 새 제어기가 아니다. 계획·조회·제안과 실시간 결정제어·안전제어를 분리하고, 신원·최소권한·승인·명령만료·실제 상태 확인으로 쓰기 경계를 닫아야 한다.
검사 결과가 공정 설정값을 자동으로 바꾸는 순간 비전 AI는 검사기가 아니라 제어루프의 일부가 된다. 인과근거·독립 확인·변경폭·만료·홀드아웃 로트·롤백을 닫기 전에는 자동 쓰기 권한을 주면 안 된다.
AI 비전검사의 인수시험은 전체 정확도 하나가 아니라 결함·제품·라인별 과검과 미검의 비용, 독립 골든 세트와 운영 드리프트를 연결한다. 임계값·표본·롤백을 미리 정해야 생산에서 안전하게 쓸 수 있다.
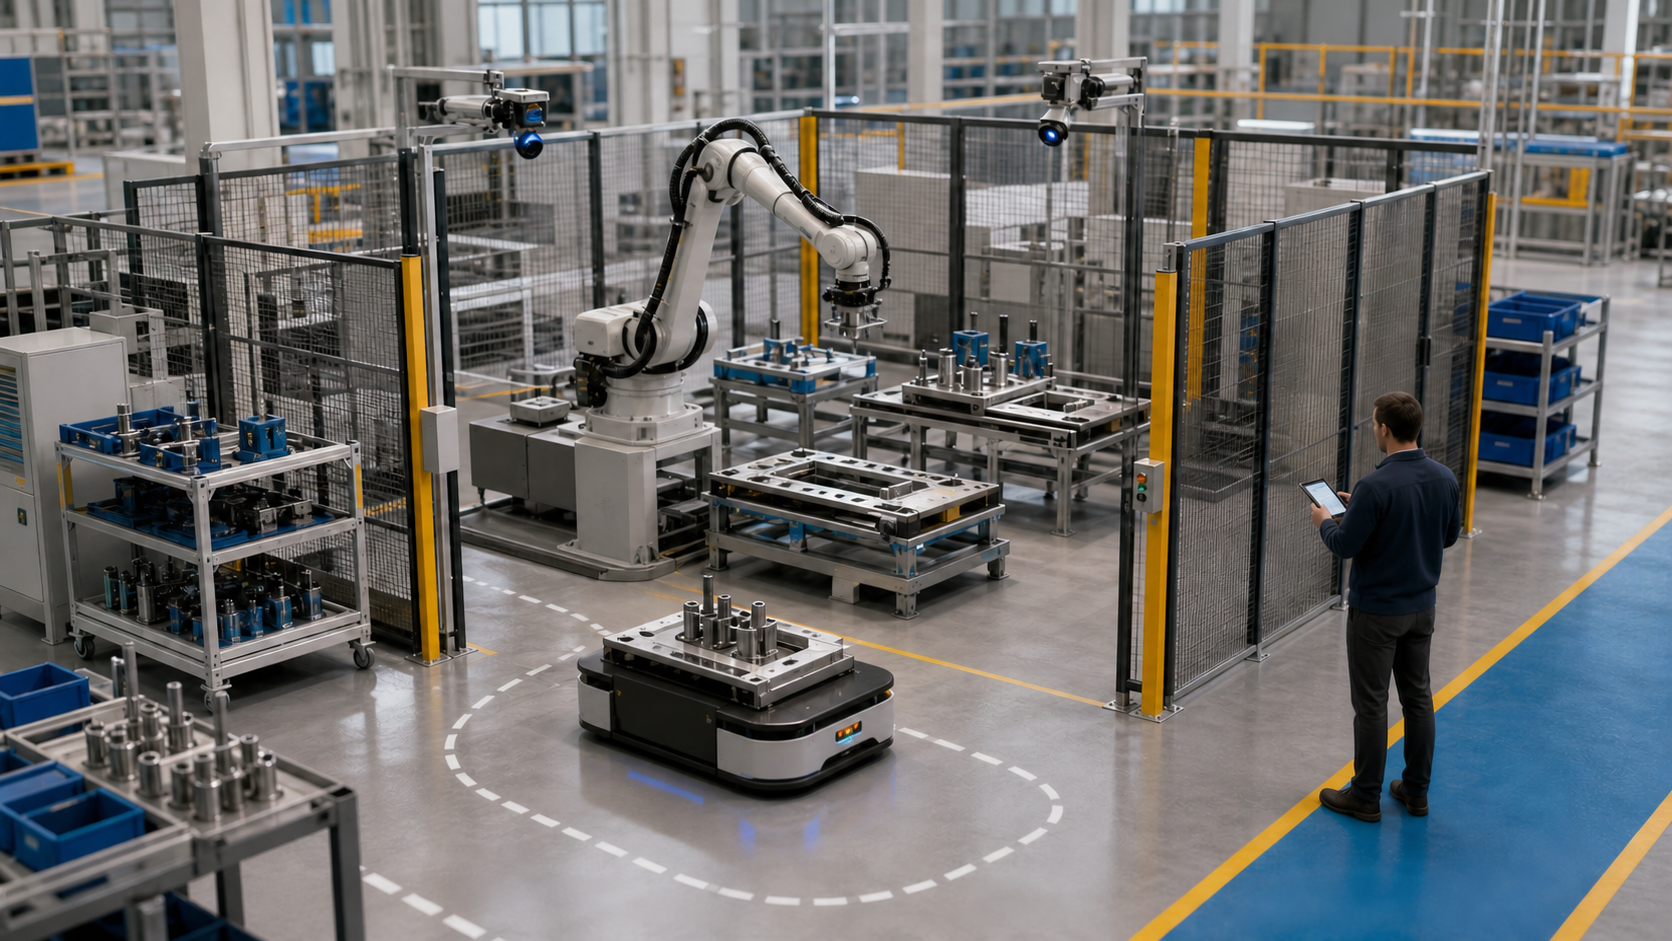
AI 로봇 셀의 이점은 비전과 플래너가 변형 작업을 해석하는 데 있지만, 그 대가는 더 많은 인터페이스와 실패경로다. 상태·목표·허가·실행·결과를 분리하고 Safety PLC와 로컬 제어의 최종권한을 지켜야 한다.
Autonomous Manufacturing 성숙도는 회사나 제품의 홍보 등급이 아니라 공정별 데이터·권한·피드백의 단계다. 감시에서 재학습까지 권한을 올릴 때마다 성능증거와 안전·롤백 책임을 새로 닫아야 한다.