SmolVLA를 LeRobot로 파인튜닝하는 법: 데이터 준비부터 평가까지
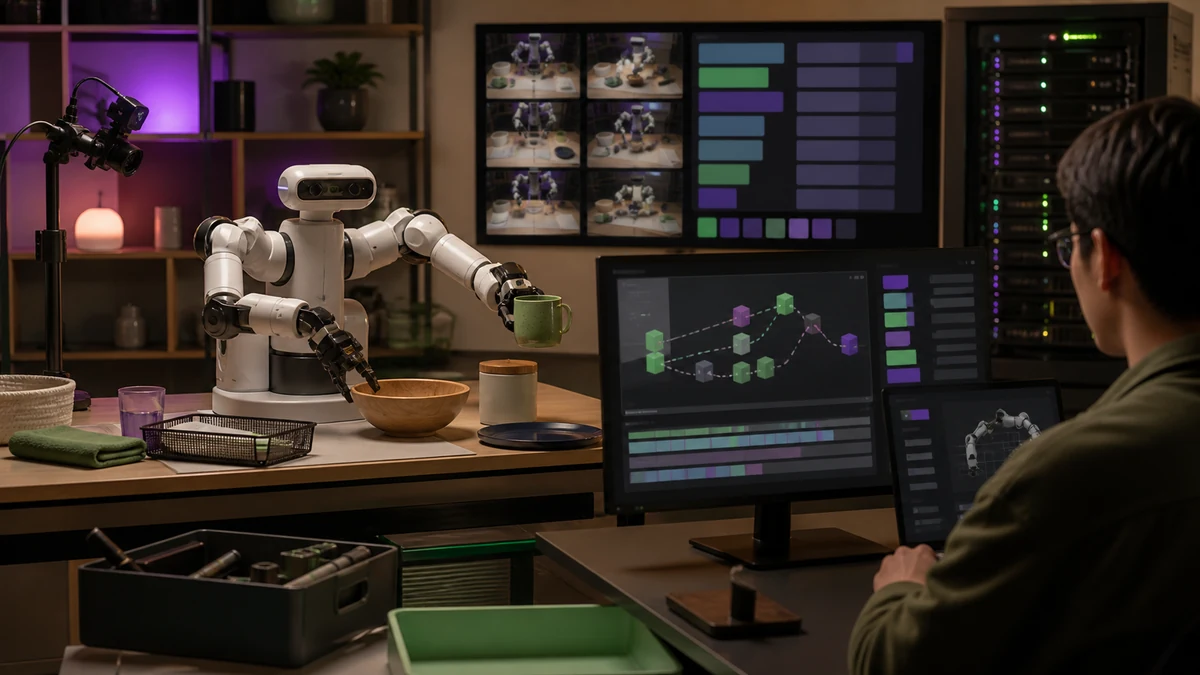
SmolVLA 파인튜닝의 첫 단계는 명령어를 복사하는 일이 아니라 카메라·상태·행동 스키마가 목표 로봇과 맞는지 확인하는 일이다. 그다음 데이터를 Hub에 올리고 smolvla_base에서 학습한 뒤, 고정된 실제 로봇 시험으로 체크포인트를 비교한다.
 피지컬 AI Lab
SmolVLA 파인튜닝의 첫 단계는 명령어를 복사하는 일이 아니라 카메라·상태·행동 스키마가 목표 로봇과 맞는지 확인하는 일이다. 그다음 데이터를 Hub에 올리고 smolvla_base에서 학습한 뒤, 고정된 실제 로봇 시험으로 체크포인트를 비교한다.
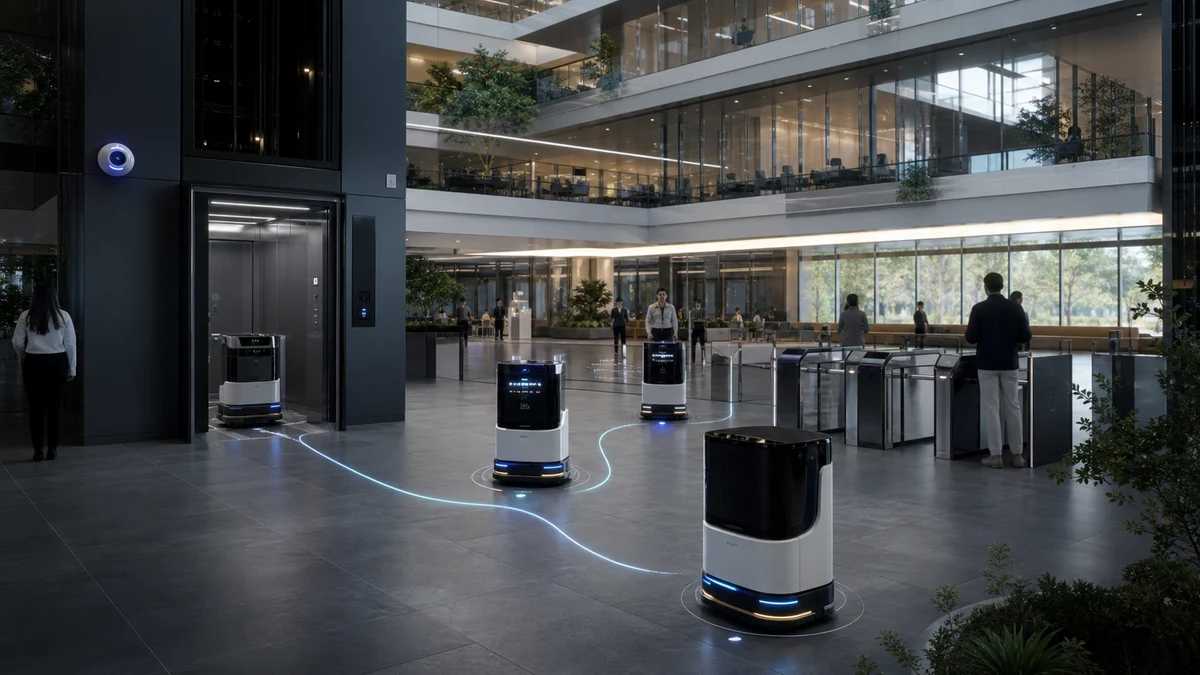
1784의 로봇 배송은 로봇 한 대의 자율주행만으로 이루어지지 않는다. ARC의 클라우드 제어, Rookie, 로봇 전용 엘리베이터 Roboport, 주문 서비스와 건물 인프라가 한 운영 체계로 연결된다.
삼성은 2025년 4월 Ballie를 그해 여름 미국과 한국 소비자에게 제공하겠다고 발표했지만, 2026년 8월 7일 확인한 공식 자료만으로는 현재 판매 가격이나 주문 경로를 확인할 수 없습니다. 이는 취소됐다는 뜻도 아닙니다.
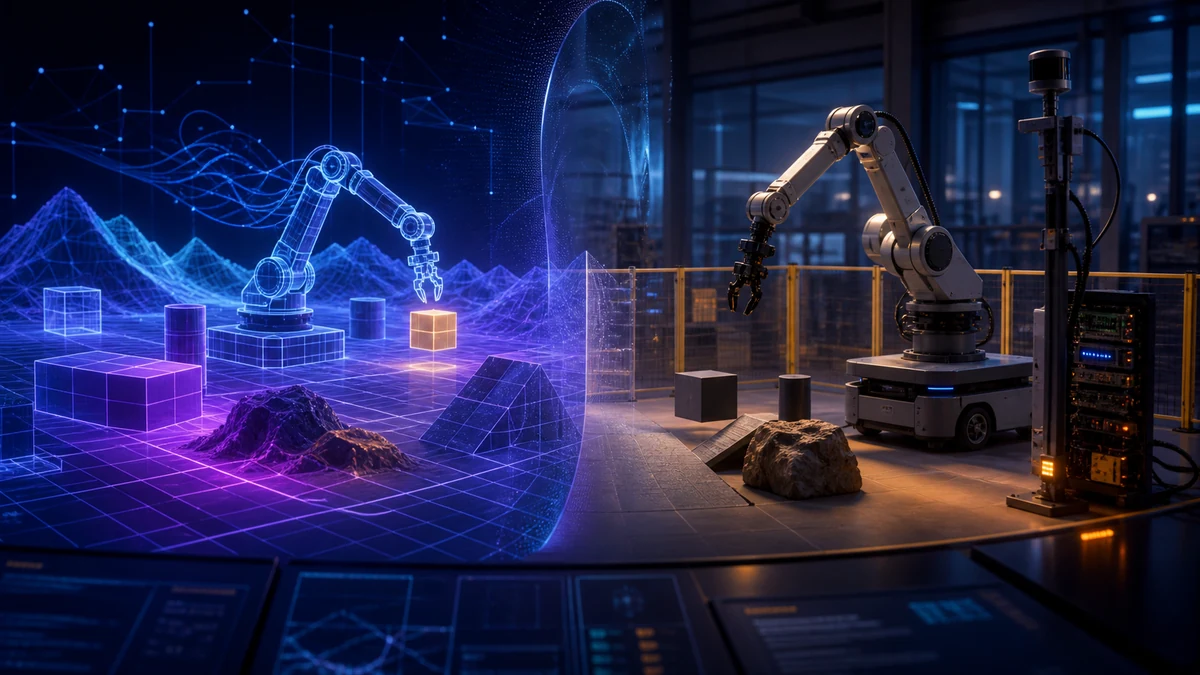
Genie 3는 실물 로봇의 관절이나 모터에 명령을 보내는 VLA가 아니라, 사용자의 행동에 반응하는 가상 환경을 생성하는 월드 모델입니다. 로봇 연구에 쓸 가능성과 실제 제어는 별도 문제입니다.
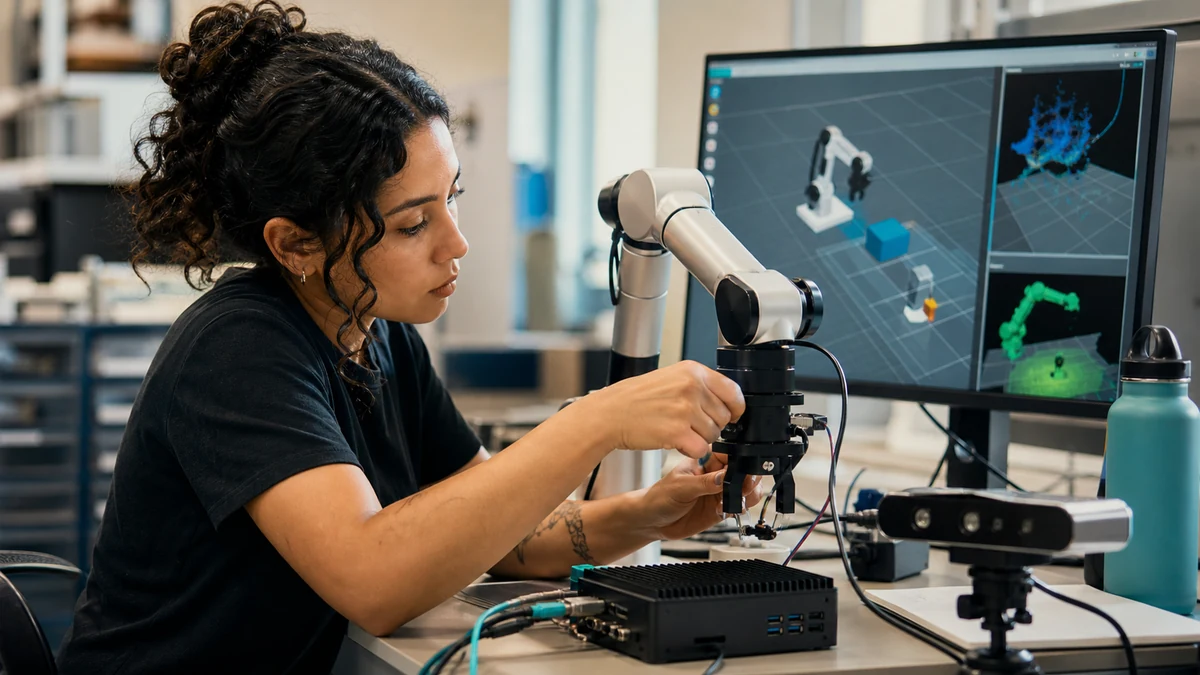
피지컬 AI 엔지니어는 하나의 직무가 아닙니다. 제어, 인지, 로봇 학습, 통합·검증, 메카트로닉스 가운데 소유할 산출물을 고르고 공통 시스템 기초와 실패까지 보여주는 프로젝트를 쌓아야 합니다.
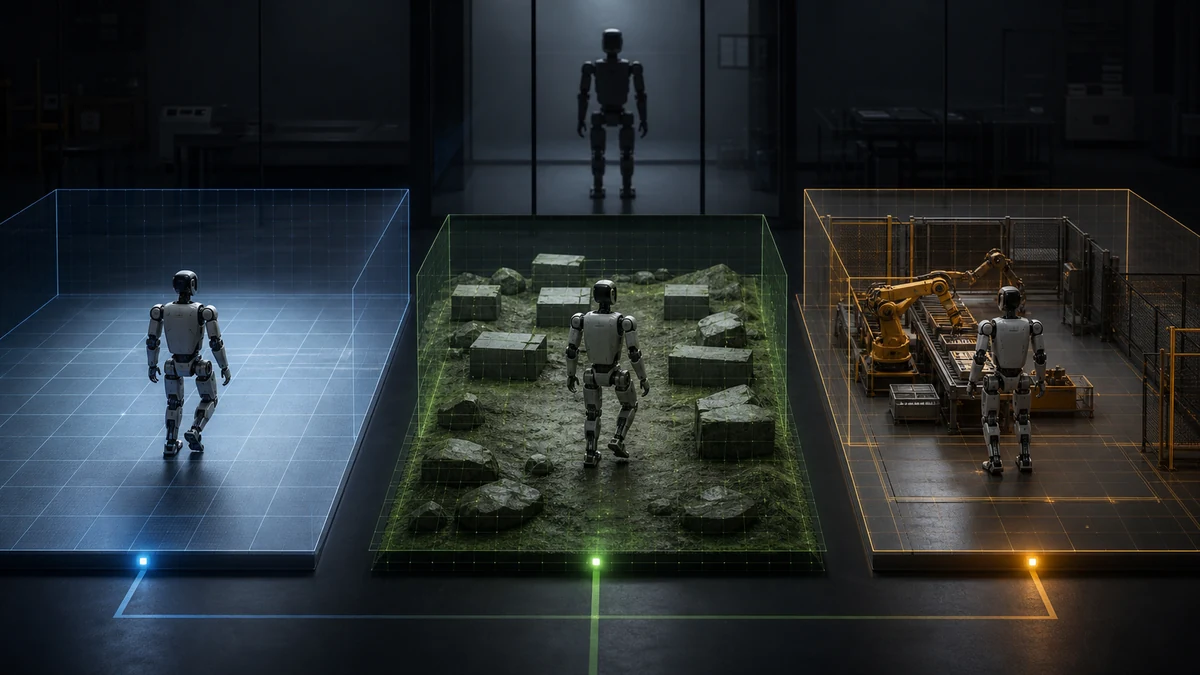
`unitree_mujoco`는 저수준 DDS·제어기 검증, `unitree_rl_gym`은 독립형 NVIDIA Isaac Gym 학습 흐름, `unitree_rl_lab`과 `unitree_sim_isaaclab`은 Isaac Lab 경로입니다. 이름이 비슷해도 서로 다른 프로젝트입니다.
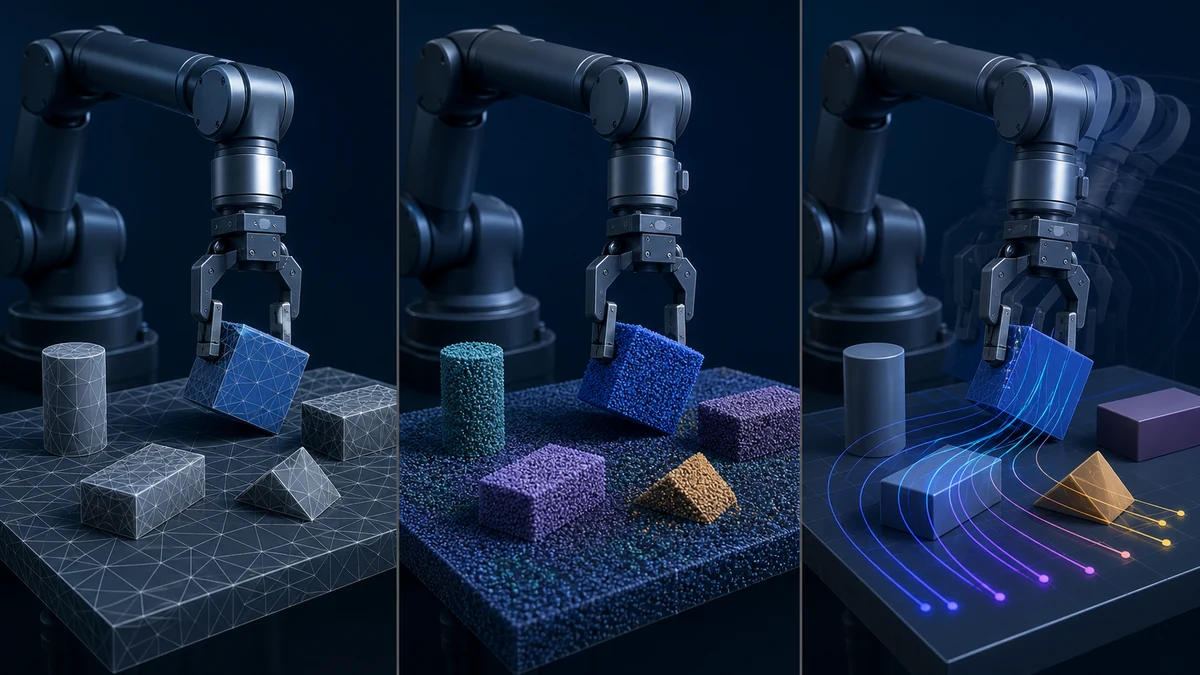
2026년 10월 13일 기준 Isaac Lab 3.0.0-EA는 Isaac Sim 6.1·Python 3.12를 기준으로 구성됩니다. Lab 관리 Newton 1.5.2와 독립 1.6.1을 구분하고 작업별 백엔드와 이전 인터페이스를 확인합니다.
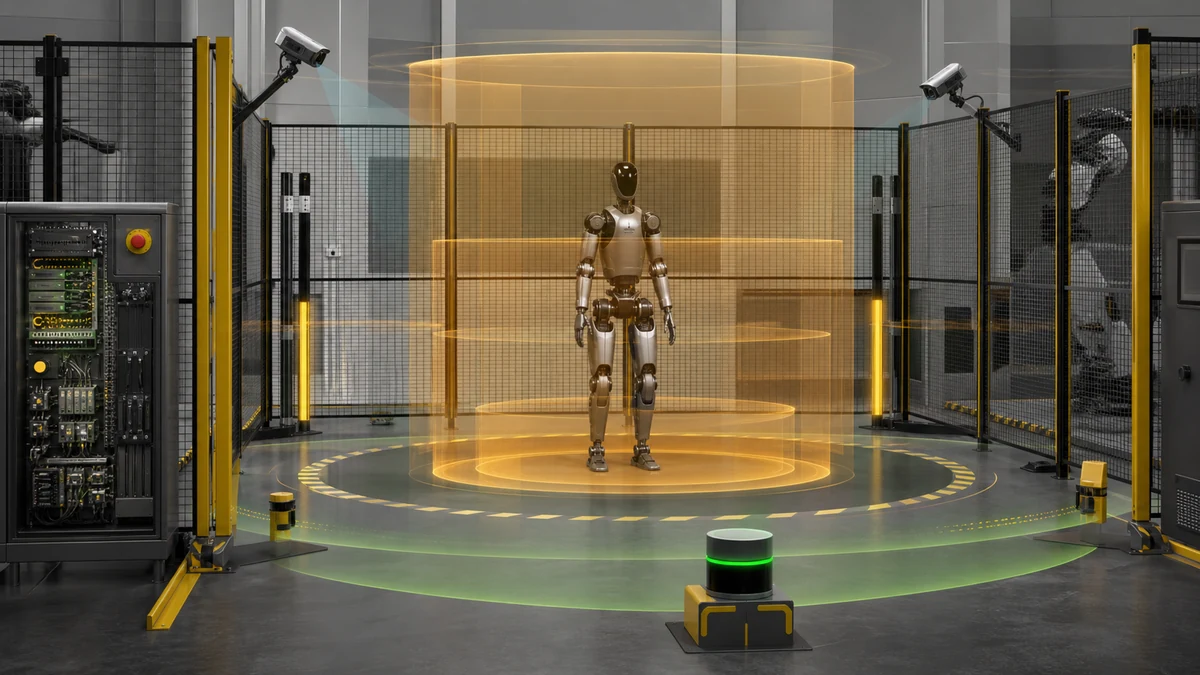
Halos for Robotics는 안전 컴퓨팅·소프트웨어·센싱·검증·검사 지원을 묶은 스택입니다. Halos Core와 Outside-In은 얼리 액세스이며, 검사 준비는 통합 로봇의 최종 제3자 인증과 같지 않습니다.
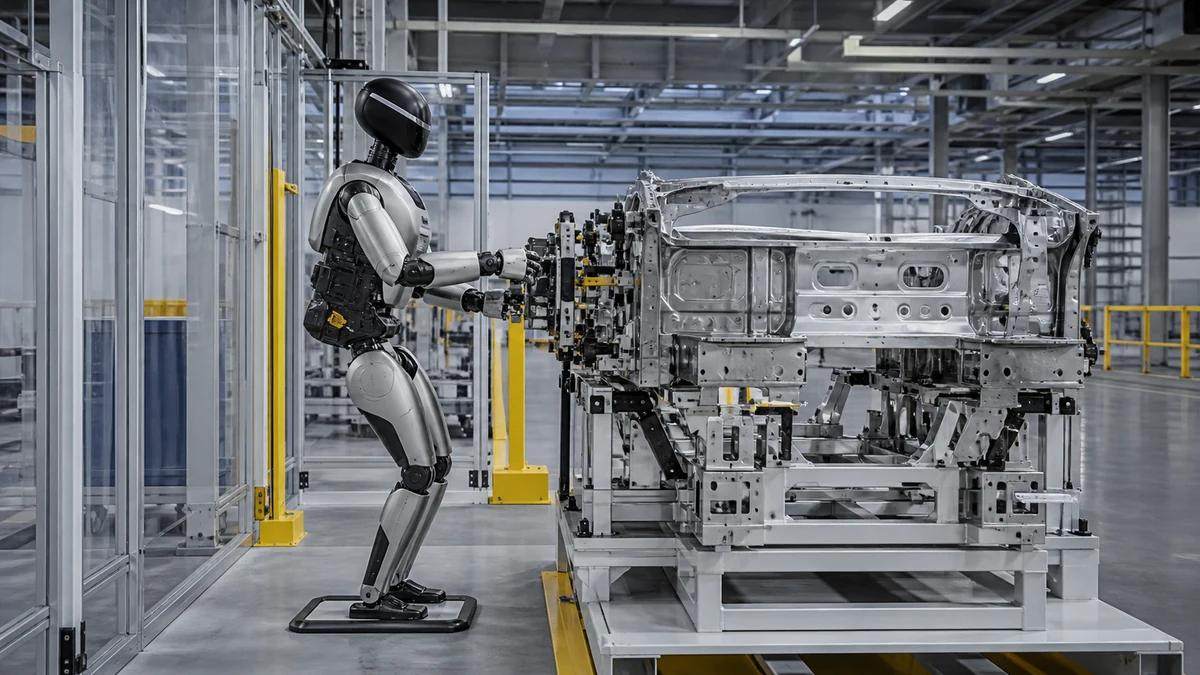
현대차그룹은 2028년부터 HMGMA에서 안전·품질 효과를 검증한 공정에 Atlas를 도입하고 부품 서열 작업부터 시작할 계획입니다. 2030년 부품 조립 확대는 후속 목표이지 이미 완료된 배치가 아닙니다.
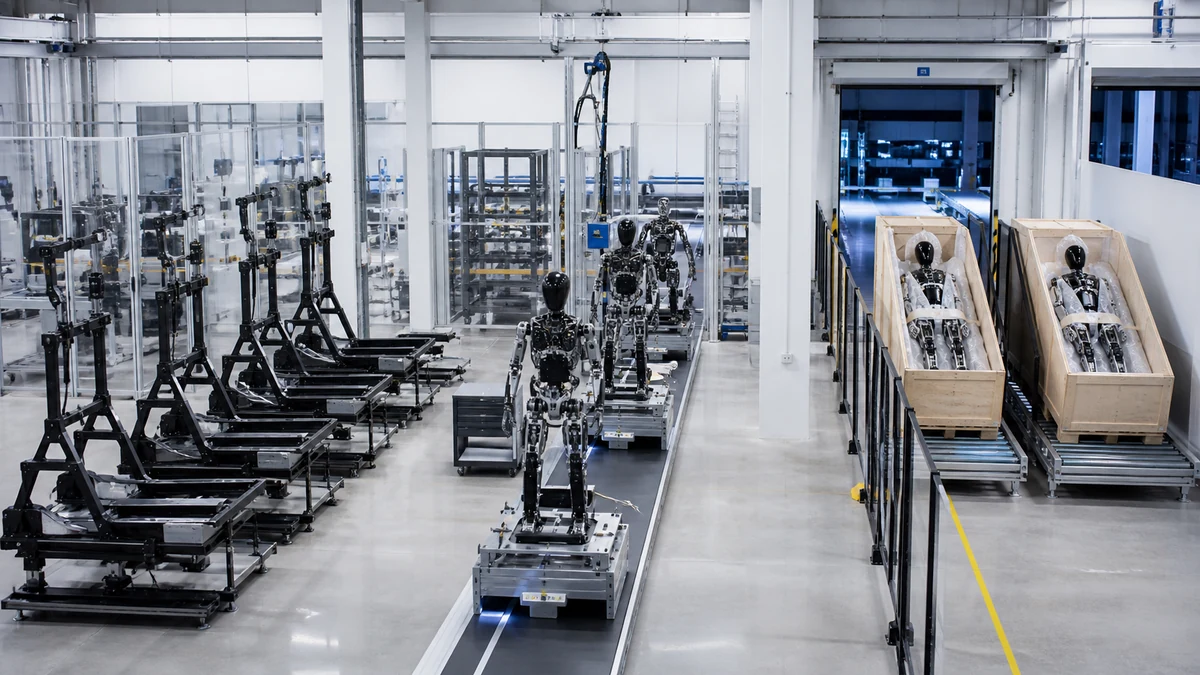
1X는 Hayward 공장을 가동하고 연 1만 대 생산능력을 발표했습니다. 하지만 생산능력은 실제 완성 수량도, 외부 고객에게 전달된 수량도 아닙니다.