검사 결과로 공정 조건을 바꾸는 폐루프 품질제어의 허용 조건
검사 결과가 공정 설정값을 자동으로 바꾸는 순간 비전 AI는 검사기가 아니라 제어루프의 일부가 된다. 인과근거·독립 확인·변경폭·만료·홀드아웃 로트·롤백을 닫기 전에는 자동 쓰기 권한을 주면 안 된다.
 피지컬 AI Lab
검사 결과가 공정 설정값을 자동으로 바꾸는 순간 비전 AI는 검사기가 아니라 제어루프의 일부가 된다. 인과근거·독립 확인·변경폭·만료·홀드아웃 로트·롤백을 닫기 전에는 자동 쓰기 권한을 주면 안 된다.
AI 비전검사의 인수시험은 전체 정확도 하나가 아니라 결함·제품·라인별 과검과 미검의 비용, 독립 골든 세트와 운영 드리프트를 연결한다. 임계값·표본·롤백을 미리 정해야 생산에서 안전하게 쓸 수 있다.
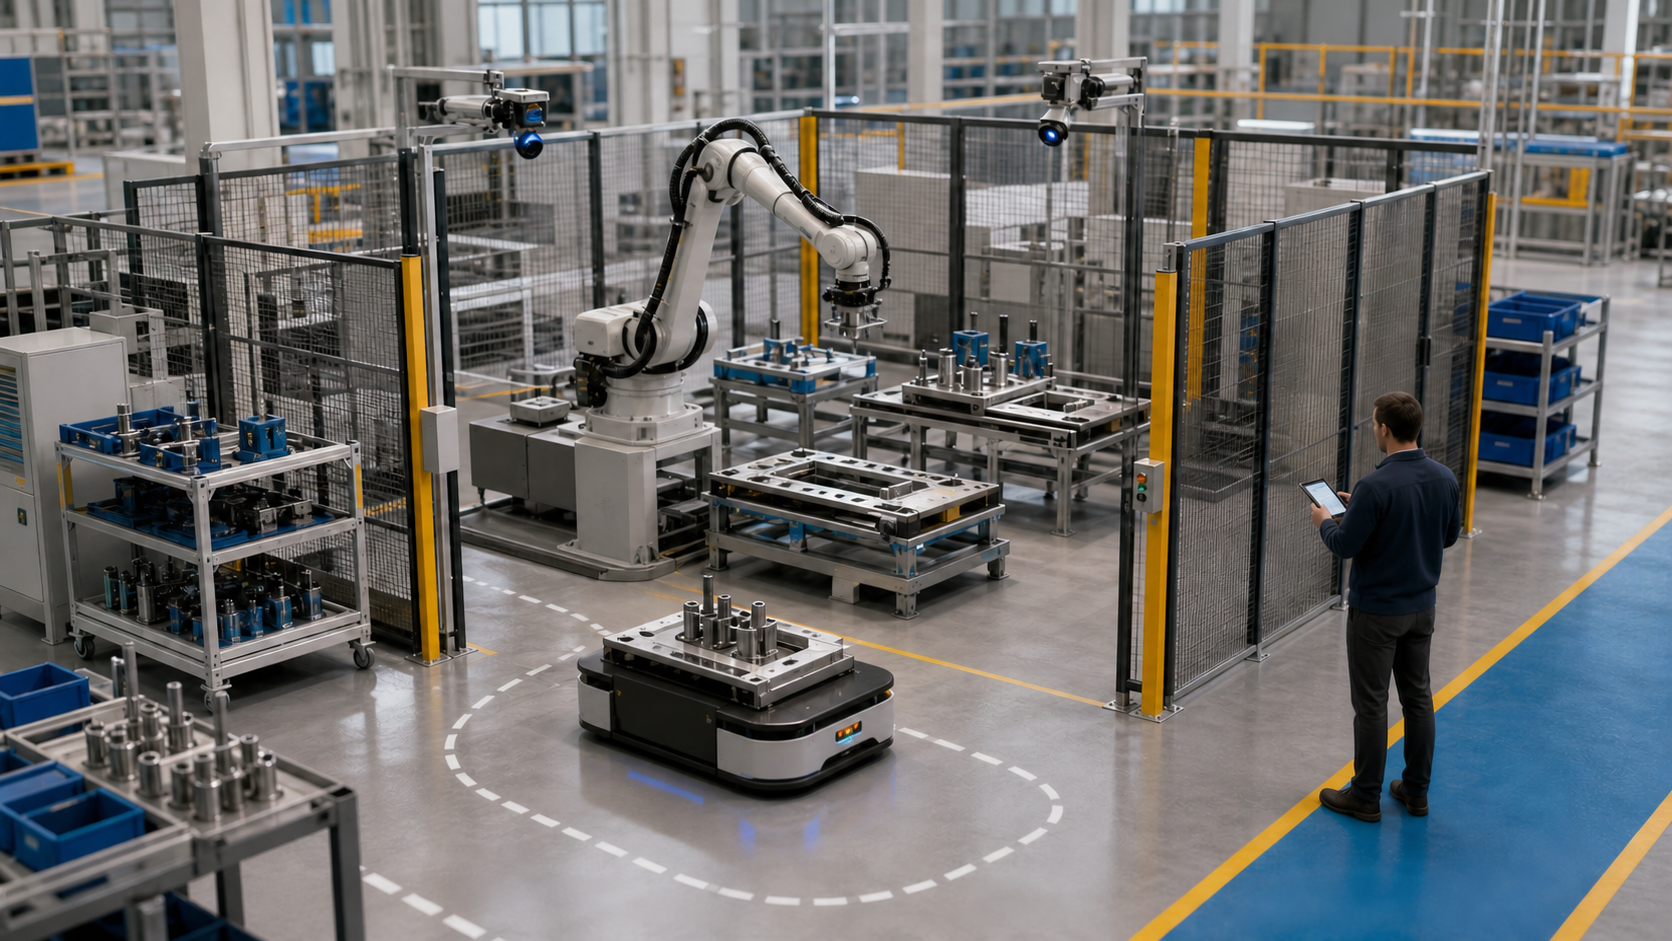
AI 로봇 셀의 이점은 비전과 플래너가 변형 작업을 해석하는 데 있지만, 그 대가는 더 많은 인터페이스와 실패경로다. 상태·목표·허가·실행·결과를 분리하고 Safety PLC와 로컬 제어의 최종권한을 지켜야 한다.
Autonomous Manufacturing 성숙도는 회사나 제품의 홍보 등급이 아니라 공정별 데이터·권한·피드백의 단계다. 감시에서 재학습까지 권한을 올릴 때마다 성능증거와 안전·롤백 책임을 새로 닫아야 한다.
공장 로봇 로그의 얼굴만 흐리면 비식별화가 끝나지 않는다. 화면·음성·제품형상·좌표·파일명이 서로 결합해 사람과 시설을 다시 드러낼 수 있어 위험과 학습 유용성을 함께 시험해야 한다.
긴 로봇 작업의 자동 주석은 VLM이 문장을 잘 쓰는지보다 경계·누락·실패·복구를 사람이 재현 가능하게 검수하는지가 중요하다. 원본과 수정 이력을 잇지 못하면 학습 편의가 데이터 계보를 무너뜨린다.
인간 동작을 휴머노이드에 옮기는 일은 관절각 복사가 아니다. 작업 의도를 골격·접촉 표현으로 바꾸고, 로봇의 링크와 자유도에 맞춘 뒤 물리 제약과 실물 피드백으로 다시 고쳐야 한다.
텔레옵 시범은 지연·척도·좌표·클러치가 어긋나면 영상상 성공해도 학습 샘플로 실패한다. 원시 입력과 실행 행동 사이의 왕복 지연과 변환을 사건별로 교정해야 한다.
리더-팔로워·VR·UMI·모션수트는 조작 범위와 데이터 분포가 다르다. 작업의 접촉·이동·시야·작업자 부담과 로봇 행동 좌표를 기준으로 인터페이스를 골라야 한다.
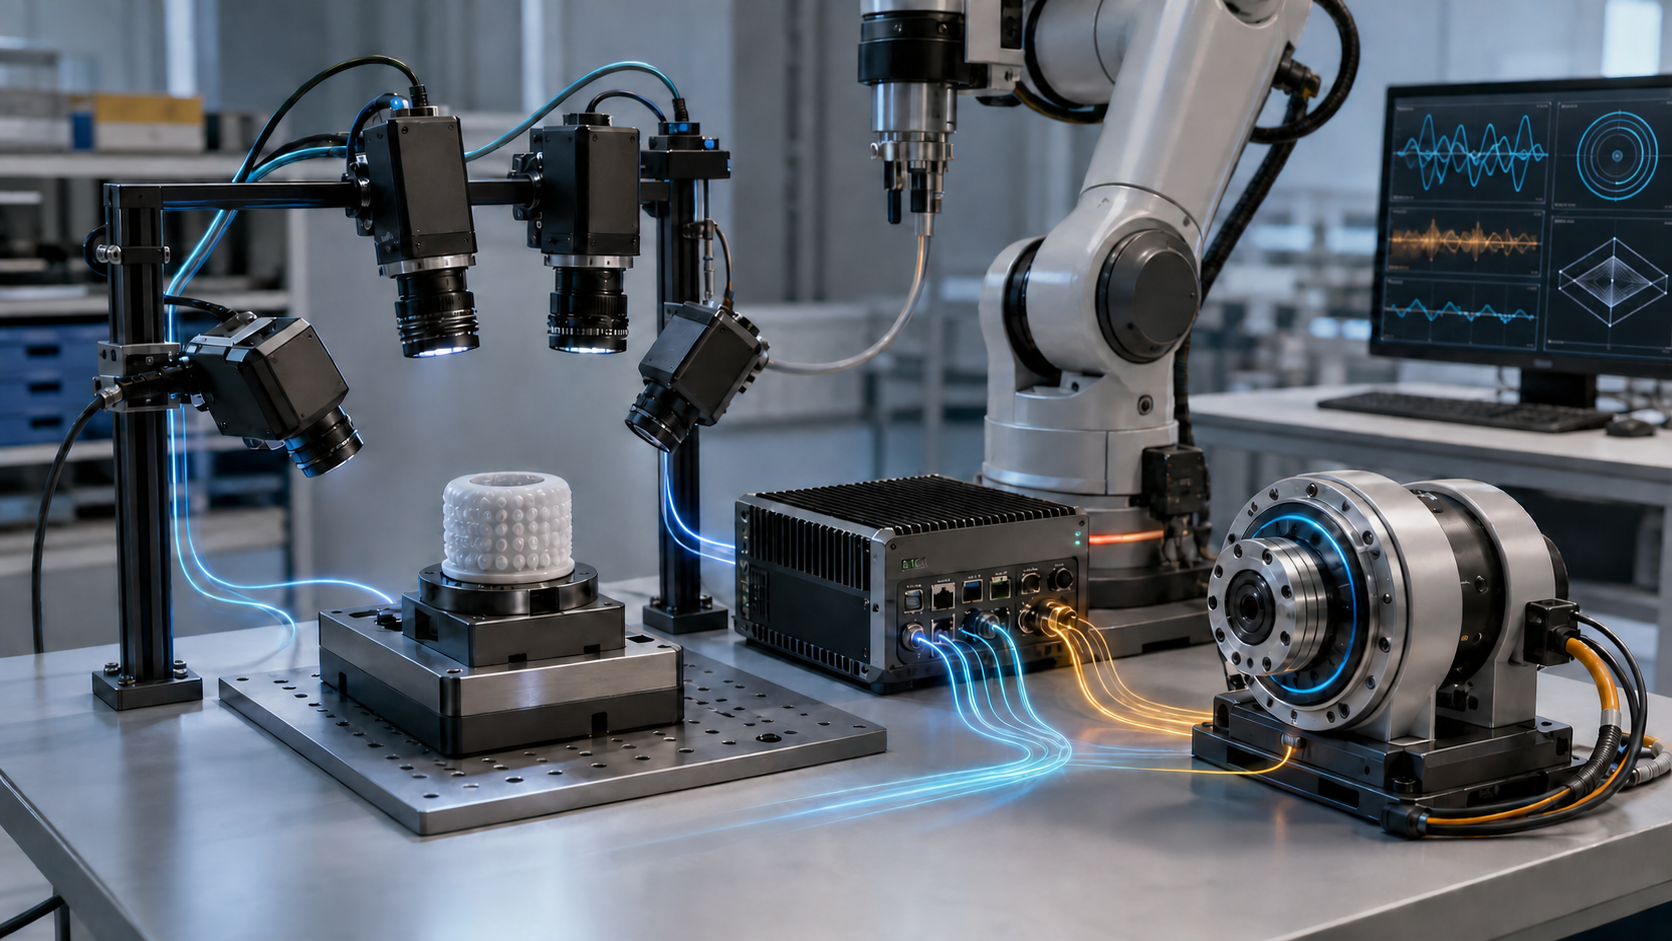
로봇 데이터 수집 리그는 카메라·관절·행동·힘·촉각을 같은 시간축과 좌표계로 묶는 계측 시스템이다. timestamp가 있다는 사실보다 실제 접촉 사건이 허용오차 안에서 재현되는지가 중요하다.