기업·스타트업
피지컬 AI 관련 기업과 스타트업 분석
NEURA의 ACTIVE Shuttle 인수: AMR와 피지컬 AI를 합치는 이유
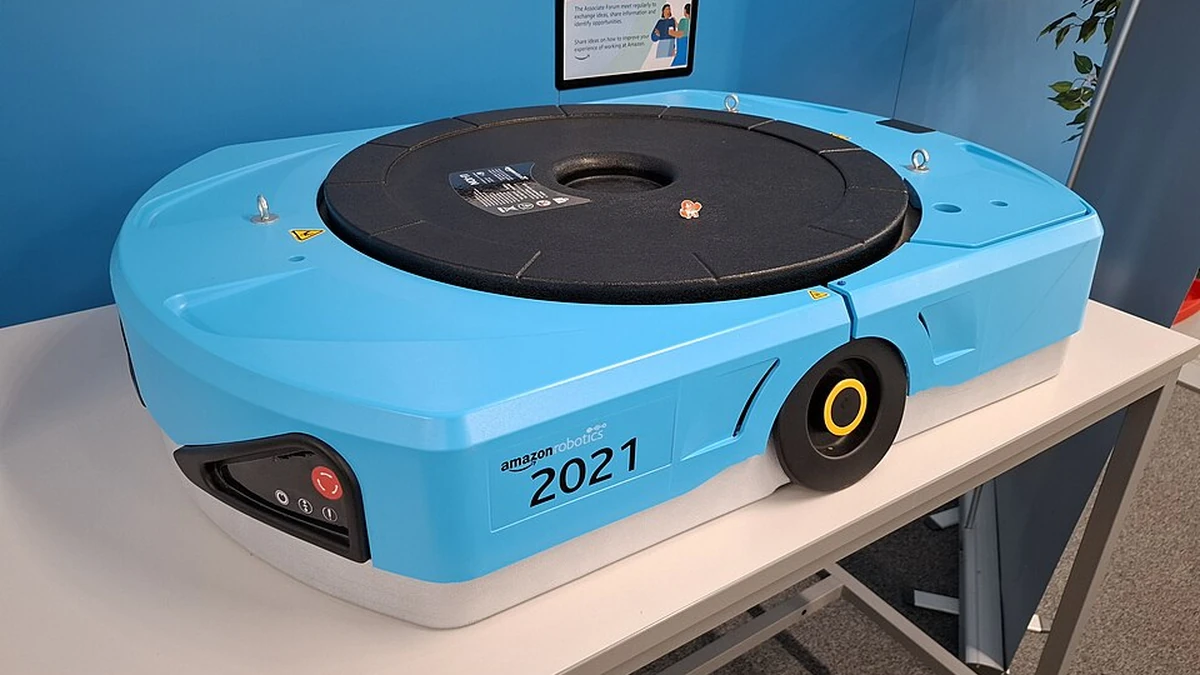
NEURA의 ACTIVE Shuttle 인수 효력일과 기존 고객의 연속성, 향후 AI·플릿 통합 계획을 현재 기능과 분리해 살펴봅니다.
서로 다른 회사의 로봇을 함께 움직이는 법: 개방형 제어·보안·소버린 데이터
멀티벤더 로봇을 공장·병원·물류에서 함께 운영할 때 필요한 상위 임무, 공통 상태, 안전 우선권, 보안, 소버린 데이터와 롤백 구조를 설명합니다.
자율 화물 항공기는 드론과 무엇이 다른가: 레이더·조종·공역·인증
자율 지역 화물 항공기와 소형 배송 드론을 기체, 이착륙, 레이더, 원격조종, 공역, 인증, 화물망과 비용으로 비교했습니다.
라스트 100m 배송 로봇 비교: 바퀴형과 사족보행형은 어디서 갈리나
마지막 100m 배송에서 바퀴형과 사족보행형 로봇을 계단·연석·속도·전력·적재·소음·원격개입·총비용으로 비교했습니다.
굴착기 피지컬 AI는 어떻게 작동하나: 토양·유압·텔레메트리·월드모델
굴착기 피지컬 AI가 토양과 지형을 읽고 유압·텔레메트리·월드모델로 버킷 궤적을 제어하는 과정과 현장 KPI를 설명합니다.
로봇 데이터 팩토리란: 수집·거버넌스·훈련·평가·현장 피드백
로봇 데이터 팩토리를 실데이터 수집, 원격조작, 거버넌스, 합성 데이터, 학습·평가, 플릿 배포와 현장 피드백의 폐쇄 루프로 설명합니다.
AgiBot GO-2·GE-2·BFM·GCFM 차이: 조작·월드모델·전신 동작 모델 지도
AgiBot의 GO-2·GE-2·BFM·GCFM을 조작 정책, 체화 월드모델, 기초 행동 모델, 전신 동작 생성 역할로 나눠 비교했습니다.
UBTECH GHRC 2026 베이스라인 시작 가이드: Isaac Sim·LeRobot v3·ACT·π0
UBTECH GHRC 2026 공식 문서를 기준으로 Walker S2 시뮬레이션, LeRobotDataset v3, ACT·π0 베이스라인의 설치·데이터·훈련·평가 흐름을 정리했습니다.
Fujitsu Kozuchi Physical OS란: 공간 월드모델과 다중 로봇 협업 구조
Fujitsu Kozuchi Physical OS의 공간 월드모델, 다형태 로봇 협업, 소버린 제어, 시뮬레이션과 현장 배포 계층을 공식 전략 자료로 설명합니다.