孔中装配将位置和方向误差转换为接触力和力矩。成功的系统控制进近能量,检测接触,在已知几何内搜索,识别插入和就位,并在证据不一致时安全离开。
公差、倒角、销钉尖端、夹具合规性、表面光洁度和润滑度定义了软件开始前的物理捕获区域。成功处理大倒角的搜索路径可能会卡住或损坏紧密锋利的生产部件。
使用此指南与 机器人力-转矩传感器指南 及 阻抗与导管指南一起使用。验证每个状态和停止状态,精确组件。
定义机械捕获和损伤包线
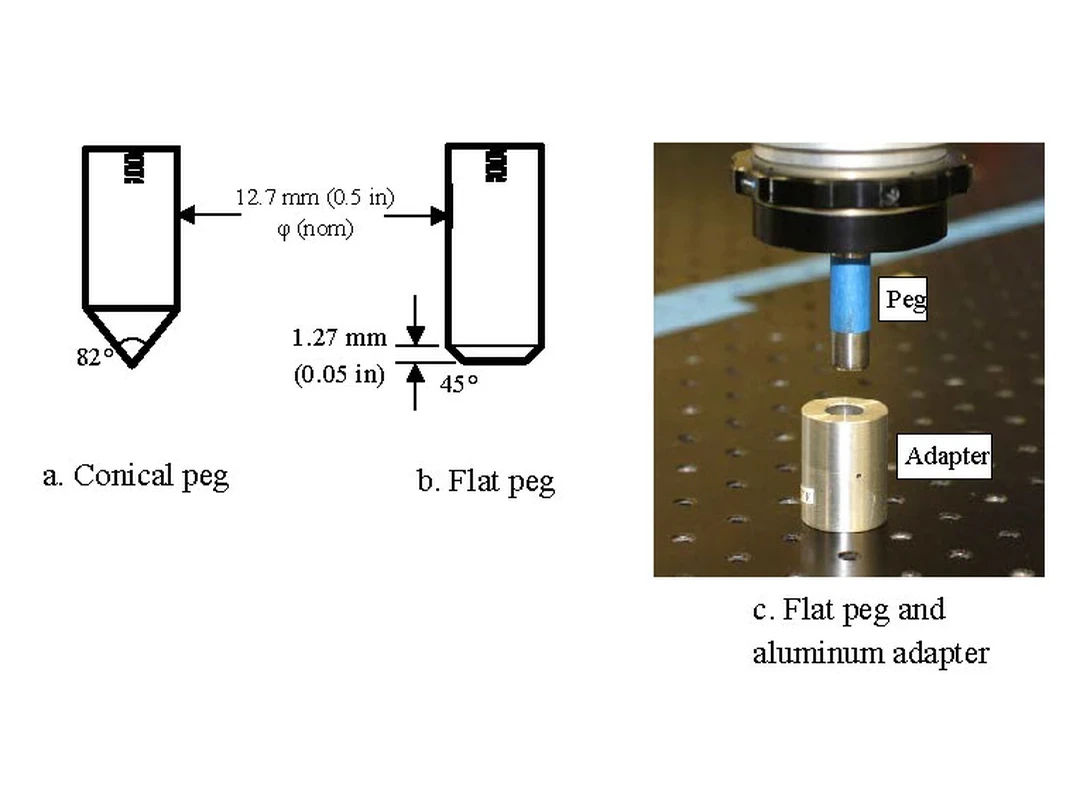
记录销钉和孔径、间隙、圆度、直度、倒角、导引、插入深度、表面处理和夹具刚度。包括公差堆叠和热变化。这些参数决定了横向和角度误差接触能修正的程度。
定义允许的轴向力、横向力、弯曲力矩、表面压力和循环磨损。控制器必须同时保持在零件和机器人的极限内。
NIST的插销入孔数据展示了为何受控销钉几何形状和测试伪影在比较操作性能时至关重要。
校准孔、工具和力坐标系
插入轴、销轴、刀具中心点、力传感器框架和夹具框架必须通过校准变换相互关联。一个小的角度误差会产生边缘接触,且随着插入深度增加而加大。
用保持目标和 坐标系工作流程验证变换。在当前工具朝向下,通过偏置和重力补偿力传感器。
| 机械变量 | 控制后果 | 测量 | 如果未知,失败 |
|---|---|---|---|
| 径向净空 | 搜索捕获范围 | 轨距还是计量 | 持续边缘接触 |
| 倒角与尖端 | 居中行为 | 绘图与检查 | 意外的堵塞 |
| 夹具刚度 | 力-位移斜率 | 载荷测试 | 假插入提示 |
| 插入深度 | 席位标准 | 位置或基准 | 提前完工 |
| 地表状况 | 摩擦与磨损 | 过程控制 | 周期漂移 |
有界能量的定位方法
自由空间运动可在接触前使用位置控制,但速度和有效惯性应在可能碰撞前降低。制动距离和力传感器延迟应纳入进近预算。
使用最大移动、最大时间和最大力度的防护动作。如果未发生预期接触,则停下来分类缺失部件、错误姿势或传感器故障,而非无限期持续。
根据力、力矩和持续时间检测接触
仅靠轴向力可能会混淆电缆负载、重力误差和摩擦与接触。结合轴向和横向力、弯曲力矩、位置误差、速度和持续时间。使用滞后技术避免在噪声水平下出现摆动。
通过 机器人计时工作流程的时间戳力和运动信号。延迟力阈值可以在状态变化前造成损伤性移动。
接触后转为顺从行为
接触后继续刚性位置控制将定位误差转化为较大负载。阻抗控制可以降低选定的笛卡尔刚度;导纳控制可以将测量的扳手转换为绕位置控制机器人的运动修正。
有意识地选择轴。插入轴可能调节小力,而横向轴则顺应搜索。饱和、延迟和帧误差会使接触不稳定,因此应以降低能量调校。
按几何约束螺旋或栅格搜索范围
螺旋、栅格或学习搜索是用于探索接触中候选中心位置的策略,而非证明孔位于路径内。半径、俯仰、速度、力和停留决定覆盖范围和磨损。
将搜索限制在机械上合理的捕获区域。在过大的横向力、力矩、路径长度、时间或反复无效循环时中止。
| 州际 | 积极证据 | 停止条件 | 下一步行动 |
|---|---|---|---|
| 方法介绍 | 预计路径清晰 | 接触或旅行限制 | 接触或拒绝 |
| 联系方式 | 持续有界扳手 | 撞击或传感器故障 | 合规检索 |
| 搜索 | 接触点变化与可行区域 | 力、时间或半径限制 | 插入或恢复 |
| 插入 | 随着侧向载荷的有界,深度会增加 | 楔形或无进展 | 继续或撤回 |
| 选区 | 深度和力场模式一致 | 歧义完备 | 接受或检查 |
根据多个信号识别插入状态
孔入通常随着轴向力的变化和横向误差或力矩的减少而产生深度的增加。一次力下降也可能由失去接触或零件运动引起。结合深度进度、扳手图案和预期几何形状。
要求在短时间内坚持并跟踪不确定性。当指令动作推进但机器人或零件运动停滞时,不要宣称成功。
区分卡住与楔形和正常摩擦
卡住是指接触力阻止插入,但不一定超过静摩擦,而楔形则涉及几何和载荷下的摩擦自锁。两者都表现为深度进度较差,具有特征性的横向力和力矩。
使用力的方向、力矩、深度导数和指令顺应来对事件进行分类。反复推力会增加损伤并使恢复更困难。
用独立的完成证据确认插入到位
最终深度、端止力、法兰接触、电气连续性、视觉或下游功能测试都可以指示是否安装。选择实际组装中的信号;仅靠深度阈值即可接受短路或阻塞的零件。
定义允许的最终力和松弛行为。确认机器人释放或改变载荷后,零件依然保持原位。
将恢复设计为正常状态转换
恢复可能保持、减力、沿插入轴回缩、恢复安全姿势、重新取件或请求检查。路径必须避免将倾斜的销钉拖过孔缘。
结合重试次数、累积力、时间和磨损。重试应改变已诊断的失效条件;重复相同动作不是恢复策略。
验证偏移量、零件和生命周期变异
扫除横向和角度误差、间隙、倒角、摩擦、零件批次、传感器偏置、载荷、速度和夹具刚度。包括磨损的工具、毛刺、缺失零件和装填不良的夹具。测量成功率、峰值扳手、能量、周期时间、损坏和恢复率。
NIST报告如 孔中比较测试 展示了基于力的性能评估。使用你的生产几何和验收极限。
使用可追溯的组装状态机操作
记录状态进出、变换、力偏置、姿态、扳手、阈值、搜索路径、进展、中止理由、重试和最终检查。保留原始同步信号以供故障回放。
发布时要有一份简明的清单。
评估“机器人销孔插装力控制:接近、搜索、插入与恢复”时,还应保存模型版本、机器人配置、标定文件、测试日期和全部试验记录。把成功、失败、恢复与人工介入放在同一份数据中,才能区分模型能力、系统接口和现场流程造成的差异。
- 控制机械几何和公差。
- 校准工具、孔和力坐标系。
- 束缚进近、搜索与插入能量。
- 使用多信号作为进入、卡阻和就位的证据。
- 验证恢复、复试、磨损和零件差异。
常见问题
仅用摄像头足以完成销孔装配吗?
它能减少初始错误,但紧密插入通常受益于接触证据和合规行为。
螺旋搜索半径应该尽可能大吗?
不。它应该涵盖合理的误差区域,同时尊重零件、力、时间和碰撞的限制。
一个接触力阈值够吗?
通常不会。方向、力矩、持续时间、运动和传感器偏置有助于区分与其他载荷的接触。
插入完成应如何验证?
将深度和扳手图案与安装相关的特定证据(如安装接触、连续性或检查)结合起来。
需要多少次重试才合适?
设置一个有界限的计数,涵盖故障模式、损坏风险以及每次重试是否改变诊断状况。
接触搜索与防损边界
力控插入可能损坏零件和机器人。在低能耗下,配合机械极限、合格监督和应用专用安全控制。