Gemini Robotics On-Device 2 지연 예산: 카메라부터 행동까지 오프라인 경로를 설계하는 법
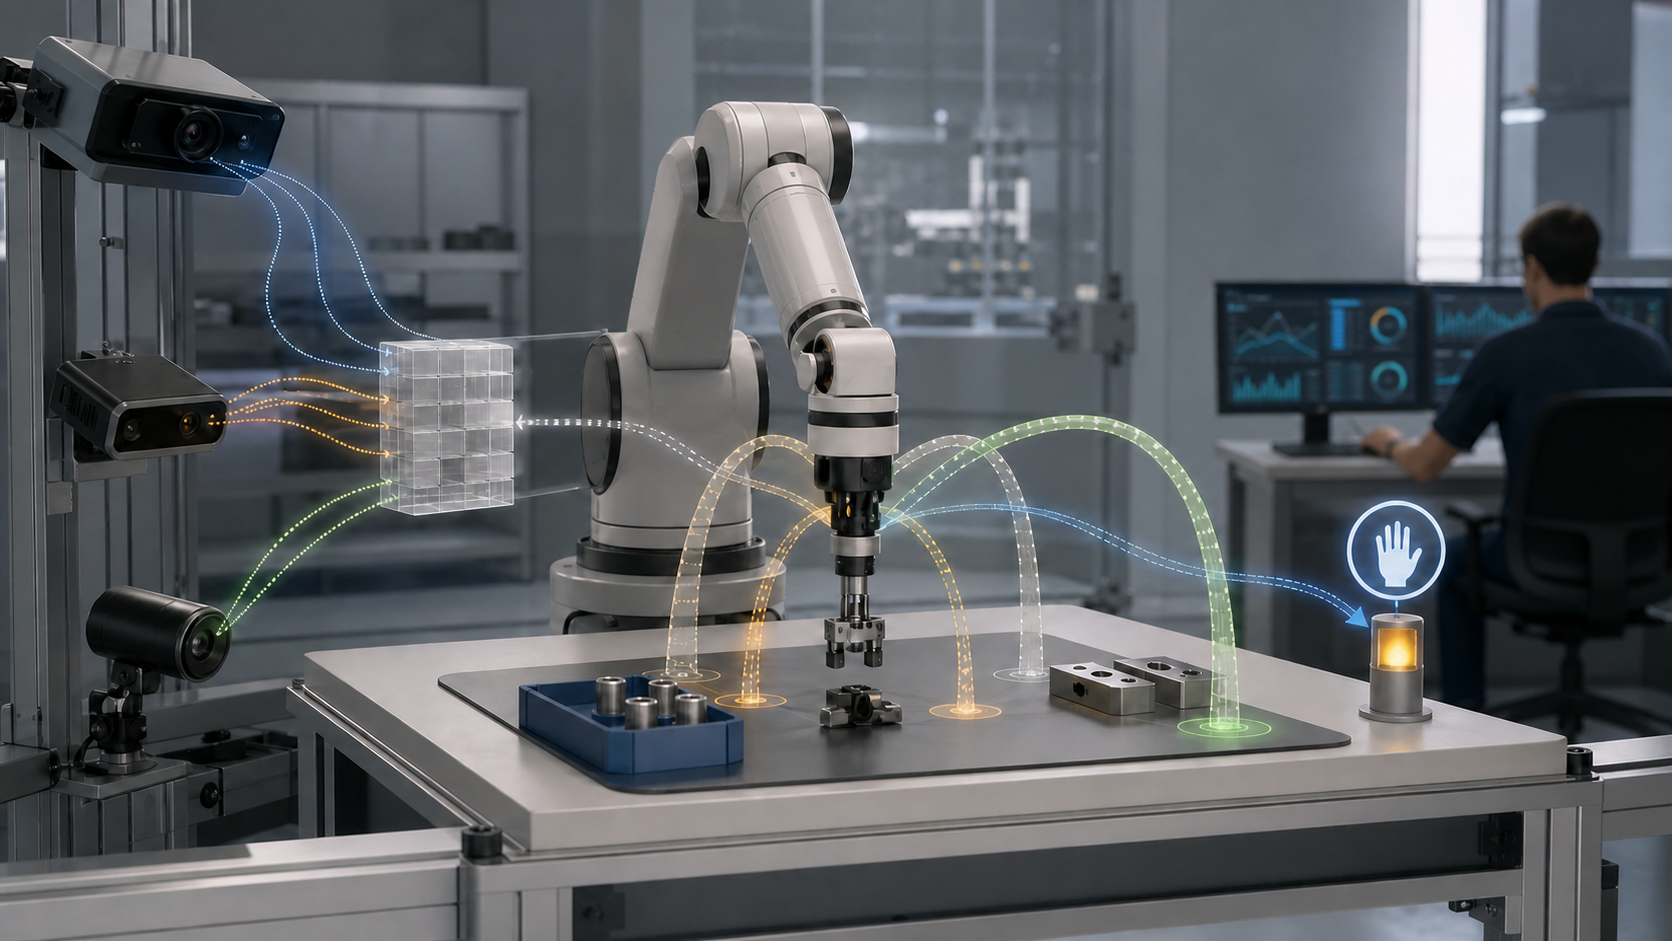
On-Device 2가 로컬에서 실행돼도 카메라부터 모터까지 지연이 사라지는 것은 아니다. 노출·전처리·추론·명령 전달·저수준 제어·기계 응답을 한 시계로 재고, 연결 단절 때 남길 기능을 설계한다.
On-Device 2가 로컬에서 실행돼도 카메라부터 모터까지 지연이 사라지는 것은 아니다. 노출·전처리·추론·명령 전달·저수준 제어·기계 응답을 한 시계로 재고, 연결 단절 때 남길 기능을 설계한다.
Gemini Robotics 2의 Sharpa 손과 Franka Duo 백분율은 같은 시험의 순위표가 아니다. 공개 차트에서 확인할 수 있는 작업별 편차와 아직 비어 있는 반복 횟수·실패 기록·일반화 증거를 구분해 읽는다.
첫 피지컬 AI 연구실은 로봇을 사는 일보다 센서 입력이 기록·재생되고 GPU 추론이 검증된 명령으로 바뀌는 경로를 만드는 일에서 시작한다. 시뮬레이션형과 실물 분리형 구조를 비교해 한 대의 로봇을 안전하게 단계화한다.
도움 요청률이 낮다고 자율성이 좋은 것은 아니다. 같은 작업군·환경·모델 버전에서 미요청 실패, 불필요한 요청, 사람 대기, 복구시간과 최종 성공을 함께 기록해 기권 임계값을 운영 KPI로 바꾸는 방법을 설명한다.
새 VLA가 같은 관측에서 어떤 행동을 제안하는지 보되 실제 모터 명령권은 주지 않는 것이 섀도 모드다. 이후 제한된 로봇·작업에만 카나리로 노출하고 기존 정책과 비교해 확대·중단·롤백을 결정하는 운영 구조를 설명한다.
데이터셋 카드와 라이선스 표시는 로봇 데이터 실사의 시작일 뿐이다. 공급사 진술을 원본 수집 기록·동의·권리 계보·에피소드 중복·분할 이력과 대조해 평가셋 오염과 삭제 불이행까지 찾는 20가지 질문을 제시한다.
RaaS 계약의 핵심은 월 요금보다 통제권이다. 원격접속 승인, 원시 영상·로그·사람 개입 데이터의 사용권, 모델 개선 범위, 공급사 교체와 종료 시 반출·계정 폐기·백업 삭제를 실제 시연으로 확인하는 체크리스트를 정리한다.
로봇 SLA는 가동률 숫자 하나가 아니라 측정 시간, 제외 사유, 장애 증거, 예비부품, 원격·현장 대응과 복구 확인을 한 약속으로 묶는 일이다. MTBF·MTTR을 실제 생산 손실과 연결해 계약 전에 검증할 항목을 정리한다.
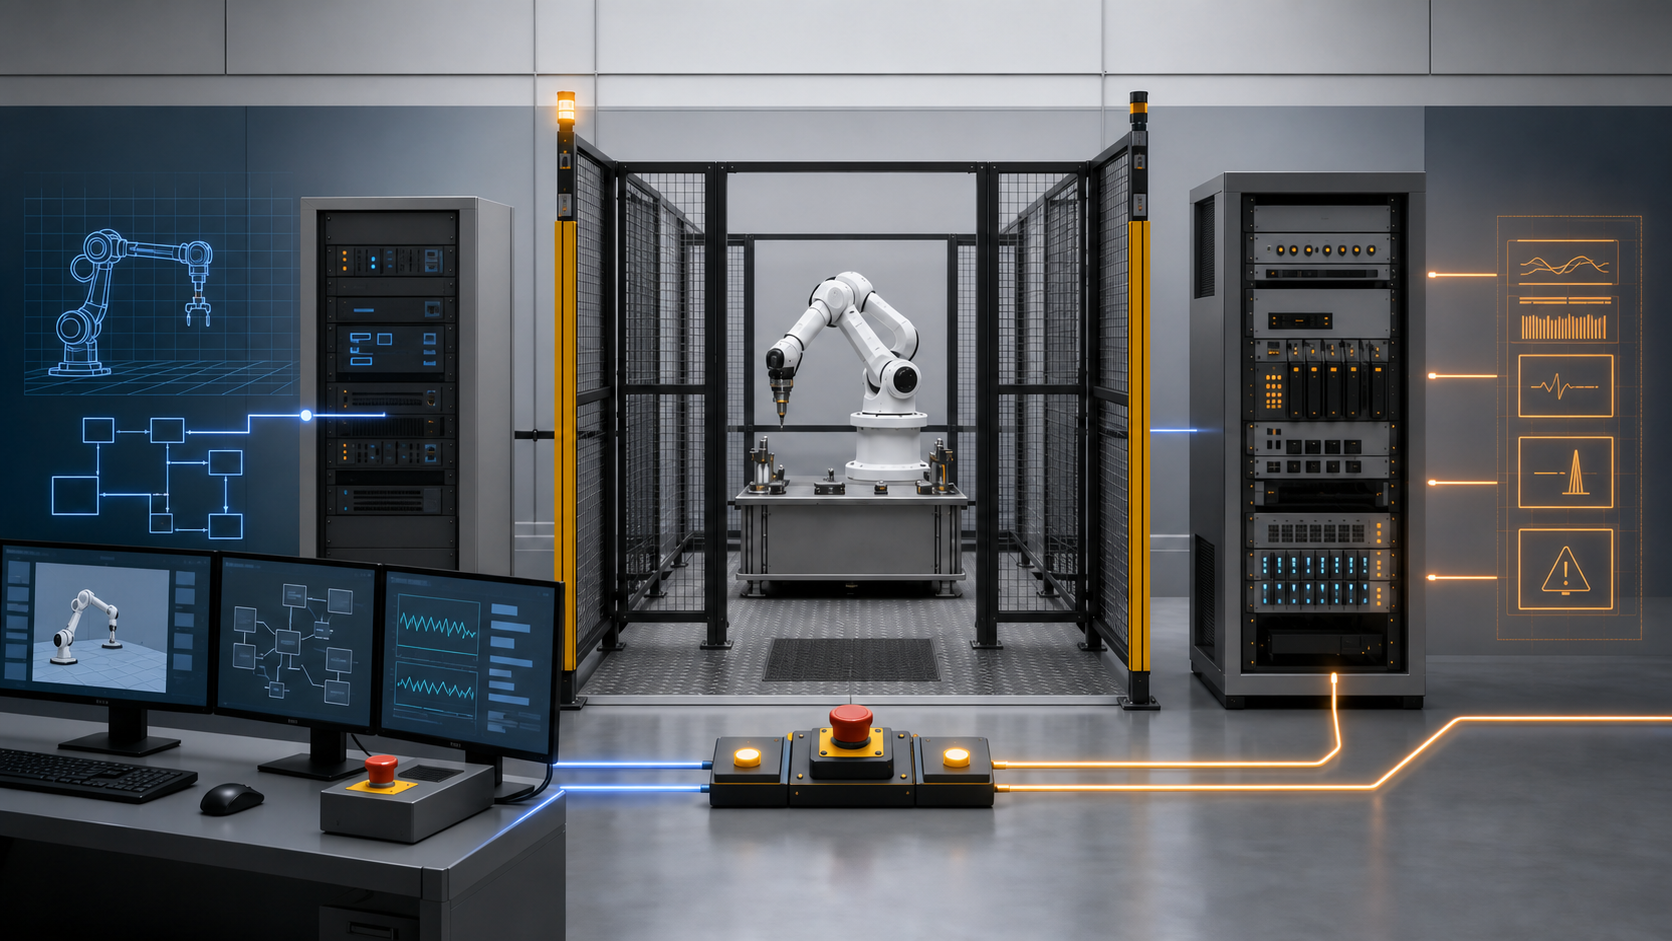
SIL은 많은 고장 조합을 빠르게 반복하는 데, HIL은 실제 I/O와 시간 지연·장치 동작을 포함하는 데 유리하다. 둘 중 하나를 고르는 대신 같은 센서 단절·지연·포화·통신 오류 정의를 공유하고, 주입 위치·지속·복구·합격 증거를 맞추는 카탈로그 설계법을 정리한다.
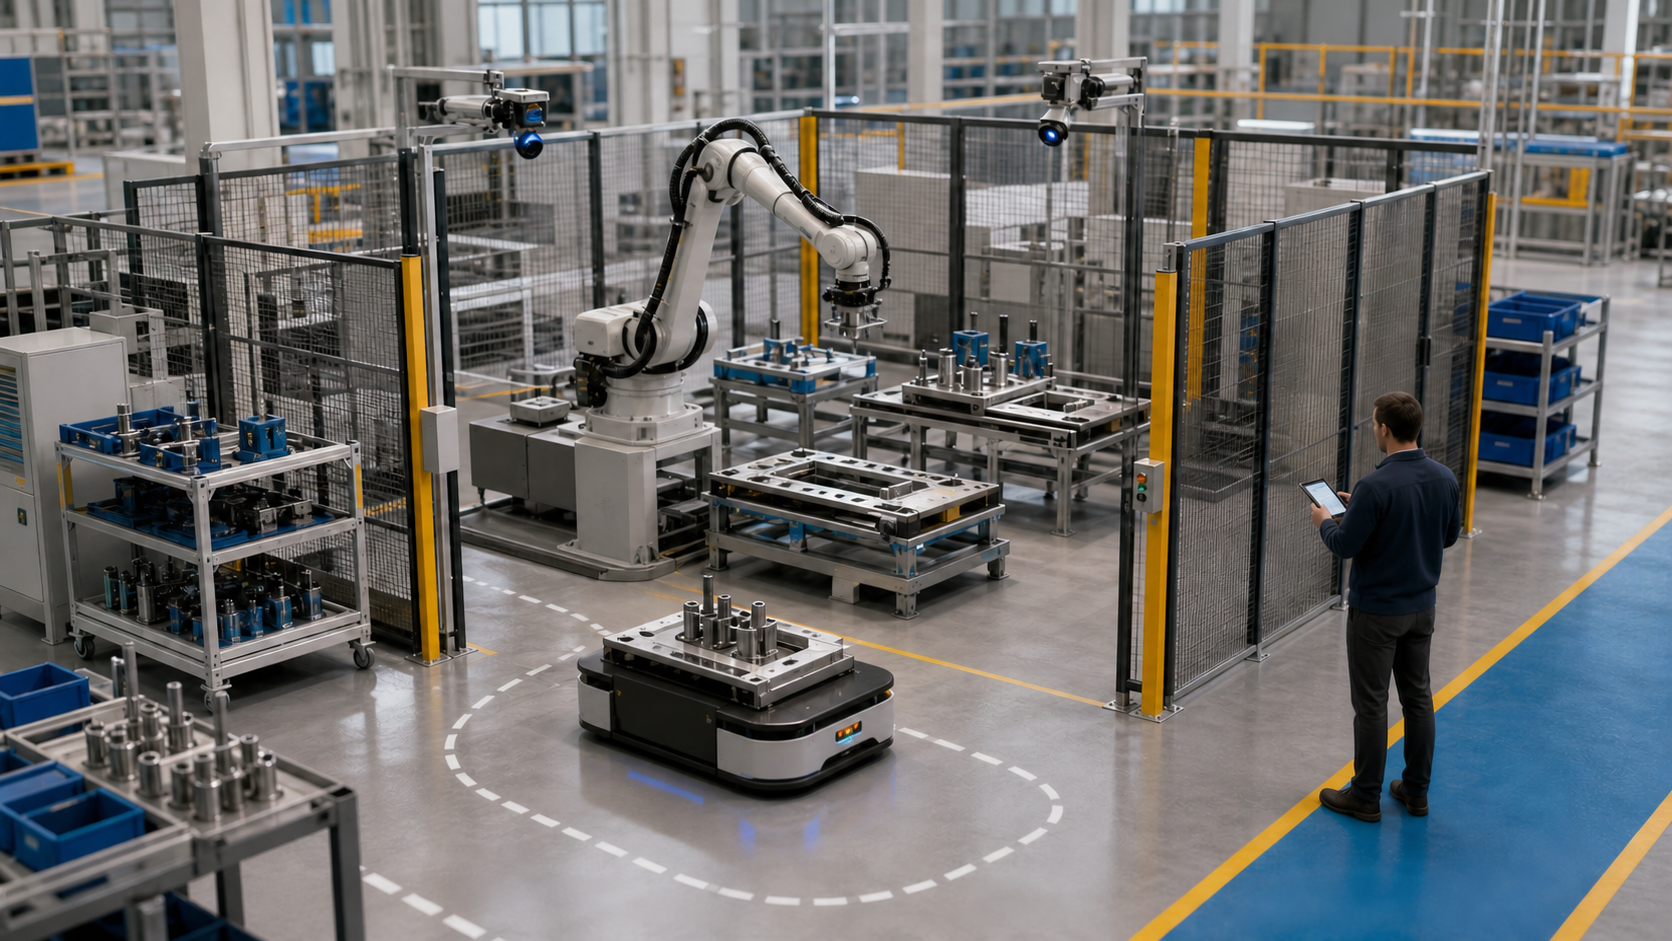
AX=ZB Robot-World/Hand-Eye 보정은 로봇 베이스와 월드, 그리퍼와 카메라의 미지 변환을 함께 추정해야 하는 셀에 필요하다. AX=XB의 표기만 바꾼 문제가 아니다. 프레임 방향·자세 다양성·독립 검증을 묶어 셀 전체 정확도를 확인하는 순서를 설명한다.