컨텐츠로 건너뛰기

피지컬 AI Lab

  • 소개
  • 문의
  • 편집 원칙
  • 피지컬 AI Lab
  • 글 목록
  • 면책 안내
  • 개인정보처리방침

글 목록

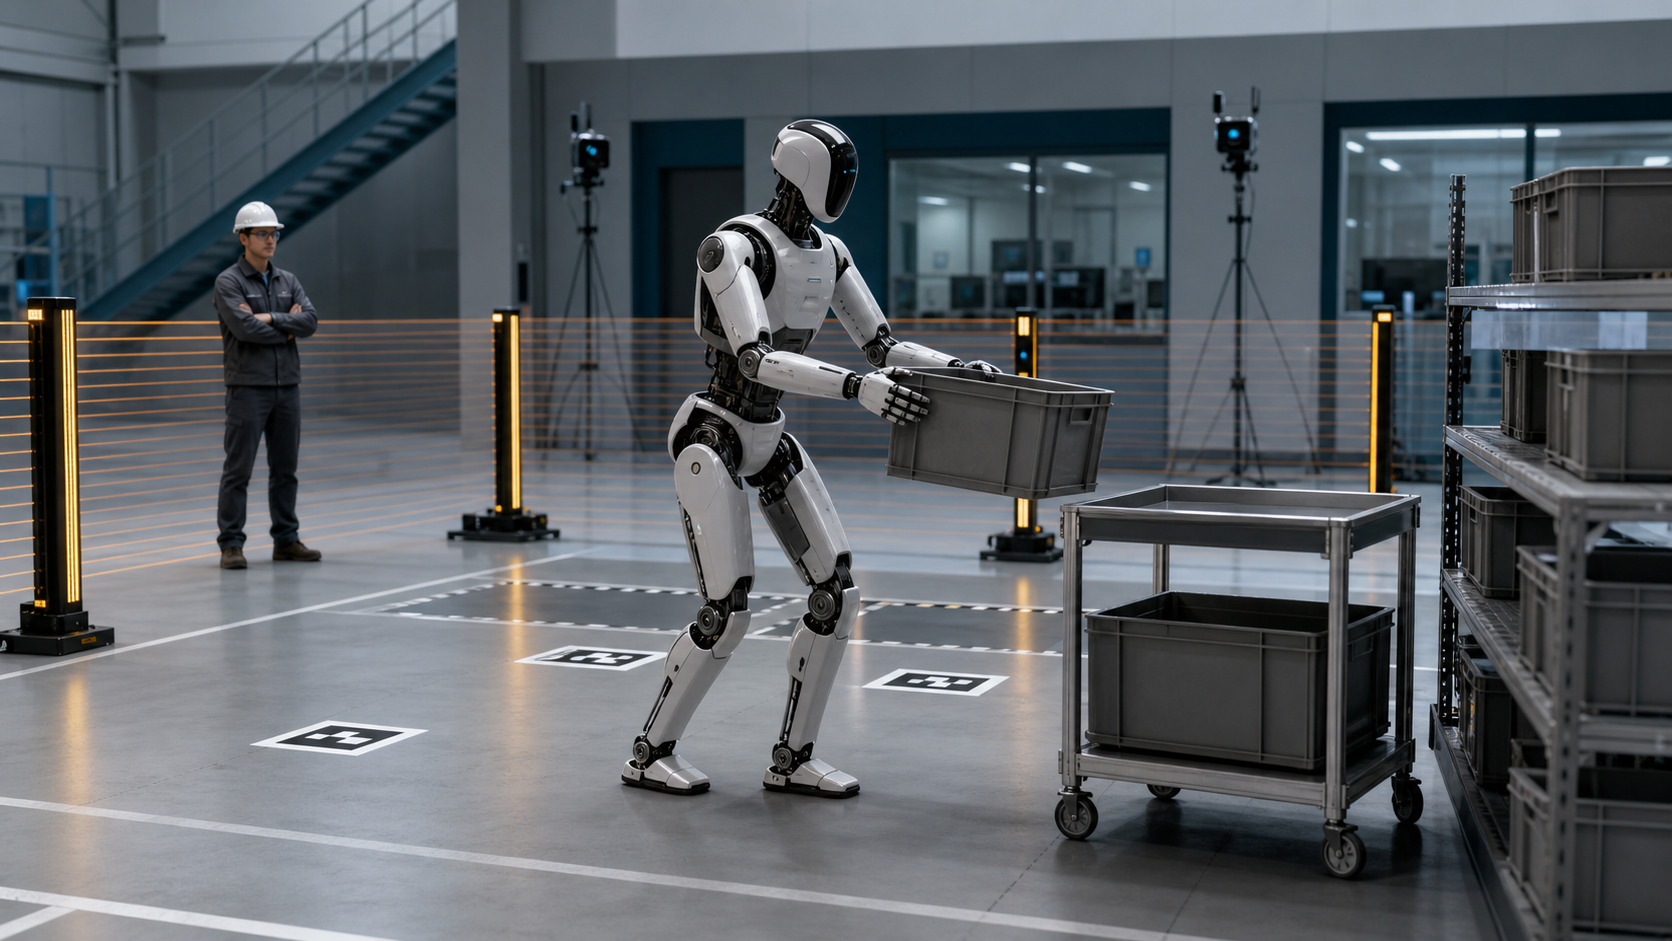
Apptronik 9억3500만 달러 이후 Apollo 2 양산은 무엇을 먼저 해결해야 하나
작성: 2026년 8월 26일 작성자: 피지컬 AI Lab
보호구역 안에서 상자를 옮기는 범용 휴머노이드 로봇과 외부에서 관찰하는 안전 담당자의 개념 이미지

Apptronik의 9억3500만 달러 Series A는 Apollo 2 양산에 투입할 자원의 확대이지 양산 완료 증거가 아니다. 시설·제조 파트너·고객 계약을 공급망, 수율, 서비스와 현장 합격 단계로 나눠 본다.
카테고리 휴머노이드 로봇

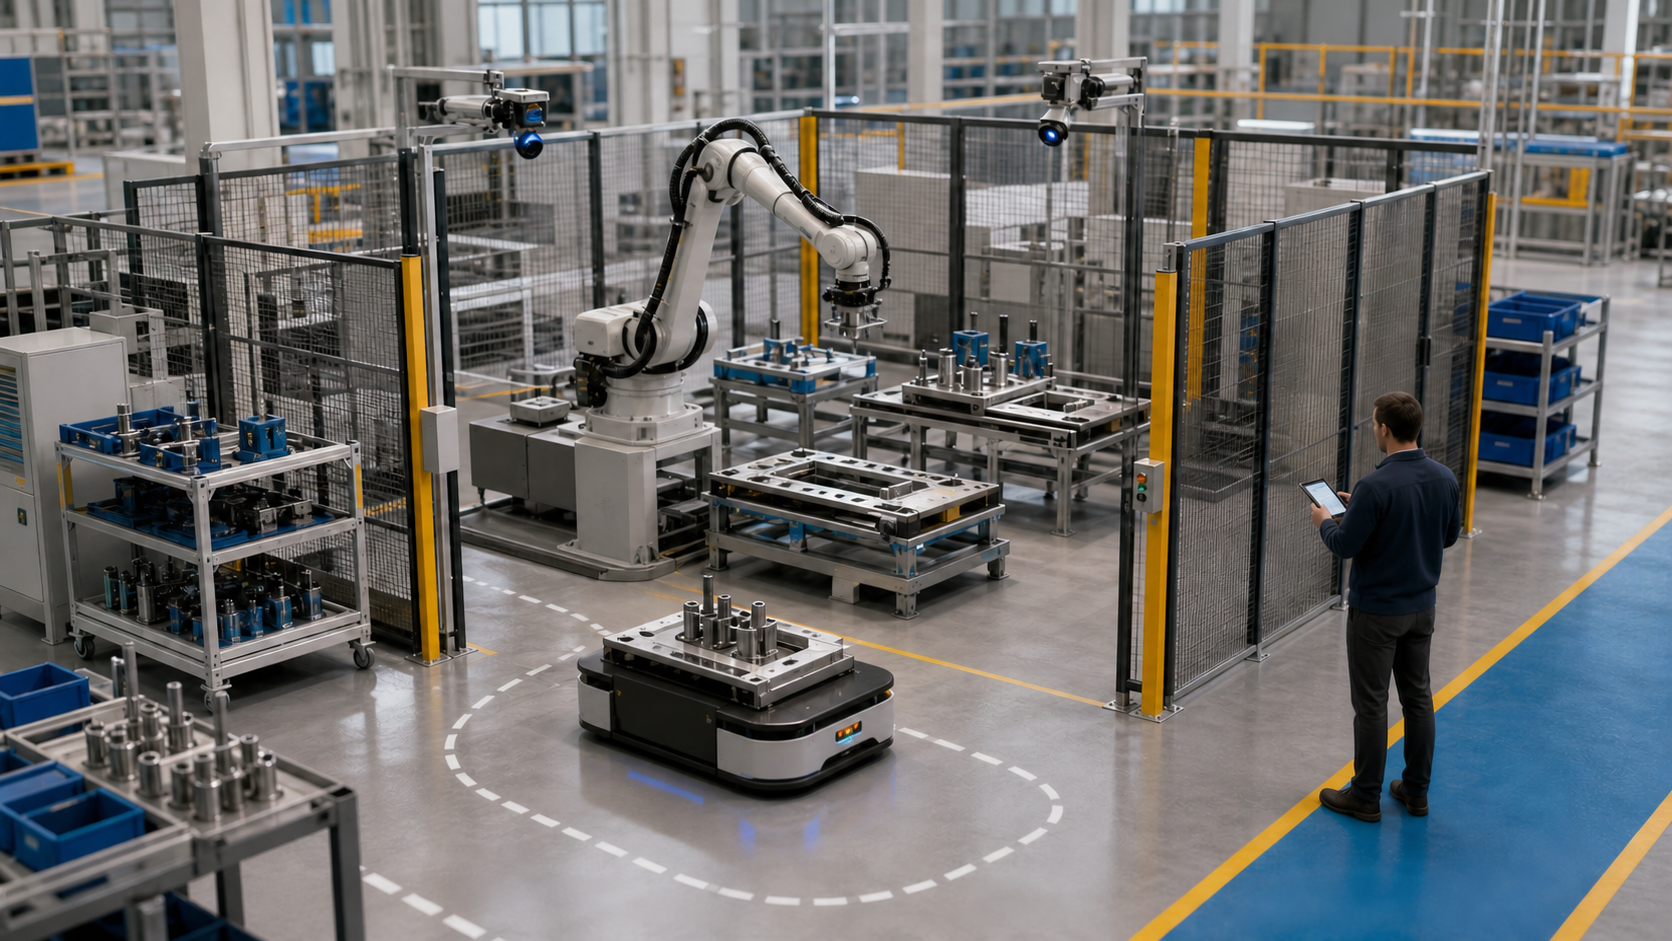
Digit와 AMR를 함께 운영하는 법: Arc·MiR·Zebra·WMS 작업 인계 구조

작성: 2026년 8월 26일 작성자: 피지컬 AI Lab
산업용 로봇·비전 카메라·이동로봇·작업자가 안전구역에서 협업하는 유연 제조 셀

Digit와 AMR를 함께 쓰려면 연결 가능 여부보다 작업·토트·오류의 소유권을 먼저 정해야 한다. WMS, Arc, AMR 관제와 로봇 제어가 맡을 범위를 나눠 파일럿 인계와 장애 복구 기준을 검증한다.
카테고리 AI 제조·산업 자동화

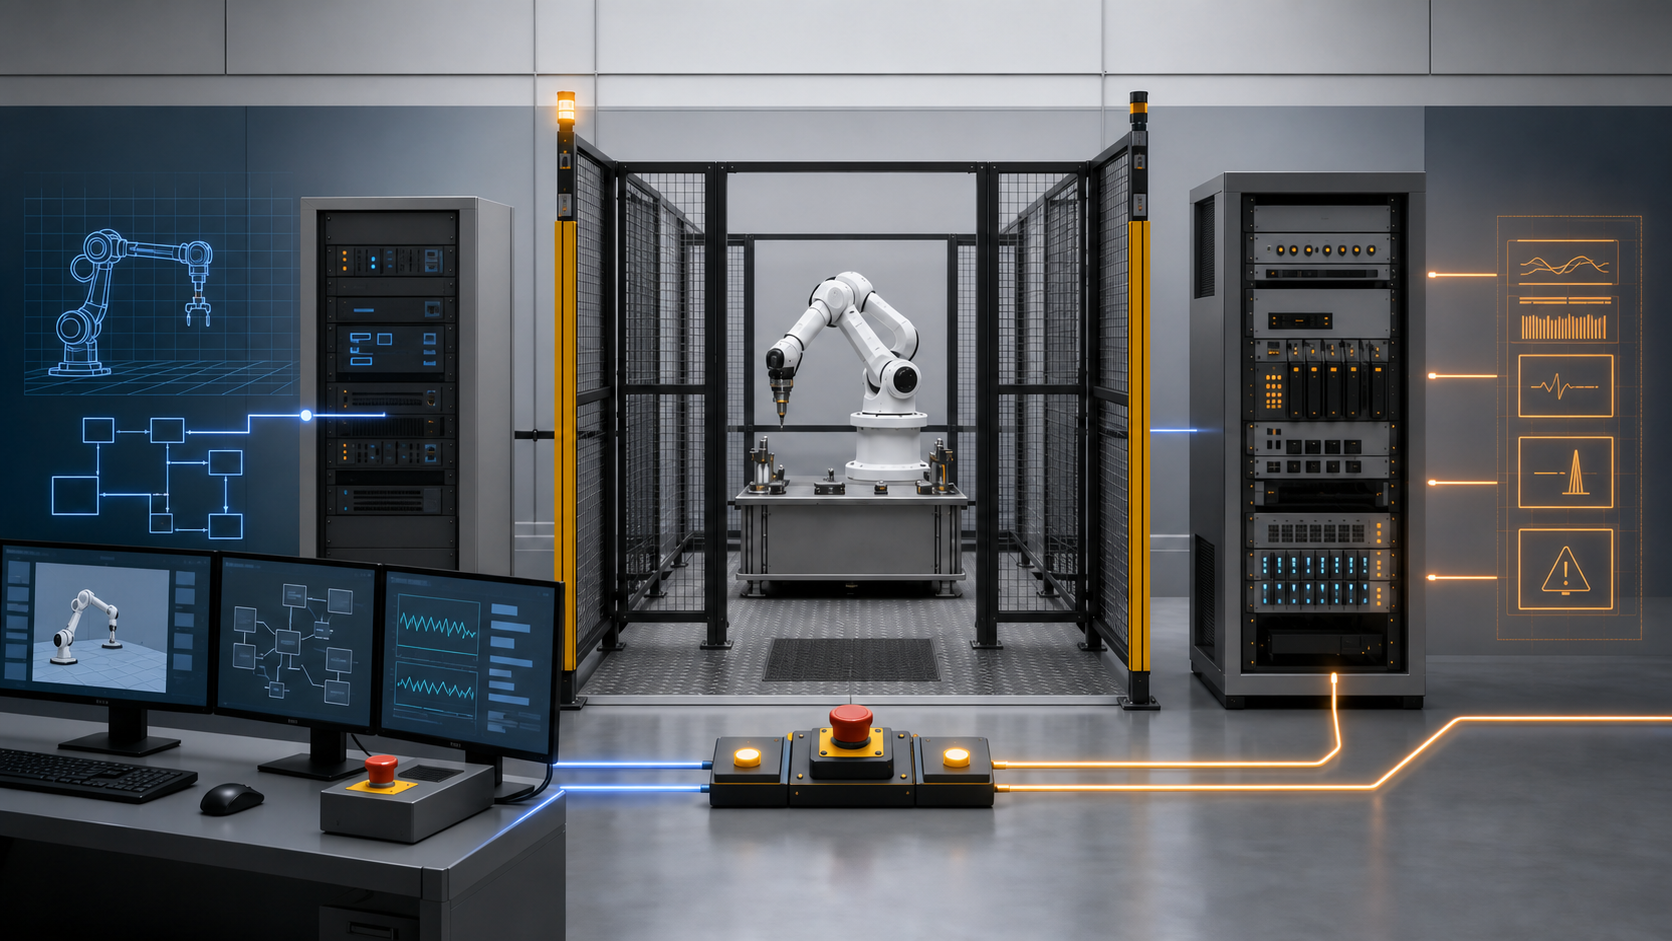
Digit NRTL 현장평가가 뜻하는 것: 제품 인증과 사이트별 승인 사이의 차이

작성: 2026년 8월 26일 작성자: 피지컬 AI Lab
안전 펜스 안의 산업용 로봇과 시험 장비·비상정지 장치가 연결된 검증 실험실 개념도

Digit의 NRTL 현장평가는 특정 사이트·장비 구성에 관한 회사 발표이지 모델 전체 listing이나 OSHA의 로봇 승인이 아니다. 평가기관·보고서·라벨·표준·범위가 공개되지 않아 구매자는 원문 증거와 이전 가능 조건을 따로 확인해야 한다.

카테고리 안전·정책

Digit 10만 토트 실적 해부: 처리량·중단·작업 다양성 중 무엇이 증명됐나

작성: 2026년 8월 26일 작성자: 피지컬 AI Lab
보호구역 안에서 상자를 옮기는 범용 휴머노이드 로봇과 외부에서 관찰하는 안전 담당자의 개념 이미지

Digit의 10만 토트는 조지아 한 시설의 누적 완료량을 보여 주지만 가동률·성공률·ROI·범용성을 단독 입증하지 않는다. 발표 주체·기간·분모와 독립 검증 부재를 붙여 상용 증거의 강도와 공백을 함께 읽어야 한다.

카테고리 휴머노이드 로봇

Boston Dynamics Stretch Multipick: 트럭 하역에서 여러 상자를 집을 때 생기는 이득과 위험

작성: 2026년 8월 26일 작성자: 피지컬 AI Lab
산업용 로봇·비전 카메라·이동로봇·작업자가 안전구역에서 협업하는 유연 제조 셀

Stretch Multipick은 최대 네 상자를 한 번에 집을 수 있지만 평균 네 상자나 처리량 네 배를 뜻하지 않는다. 단일 파지와 비교할 때 선택 실패·흡착 손실·낙하·순차 배치·사람 개입을 시도당 함께 재야 한다.
카테고리 AI 제조·산업 자동화

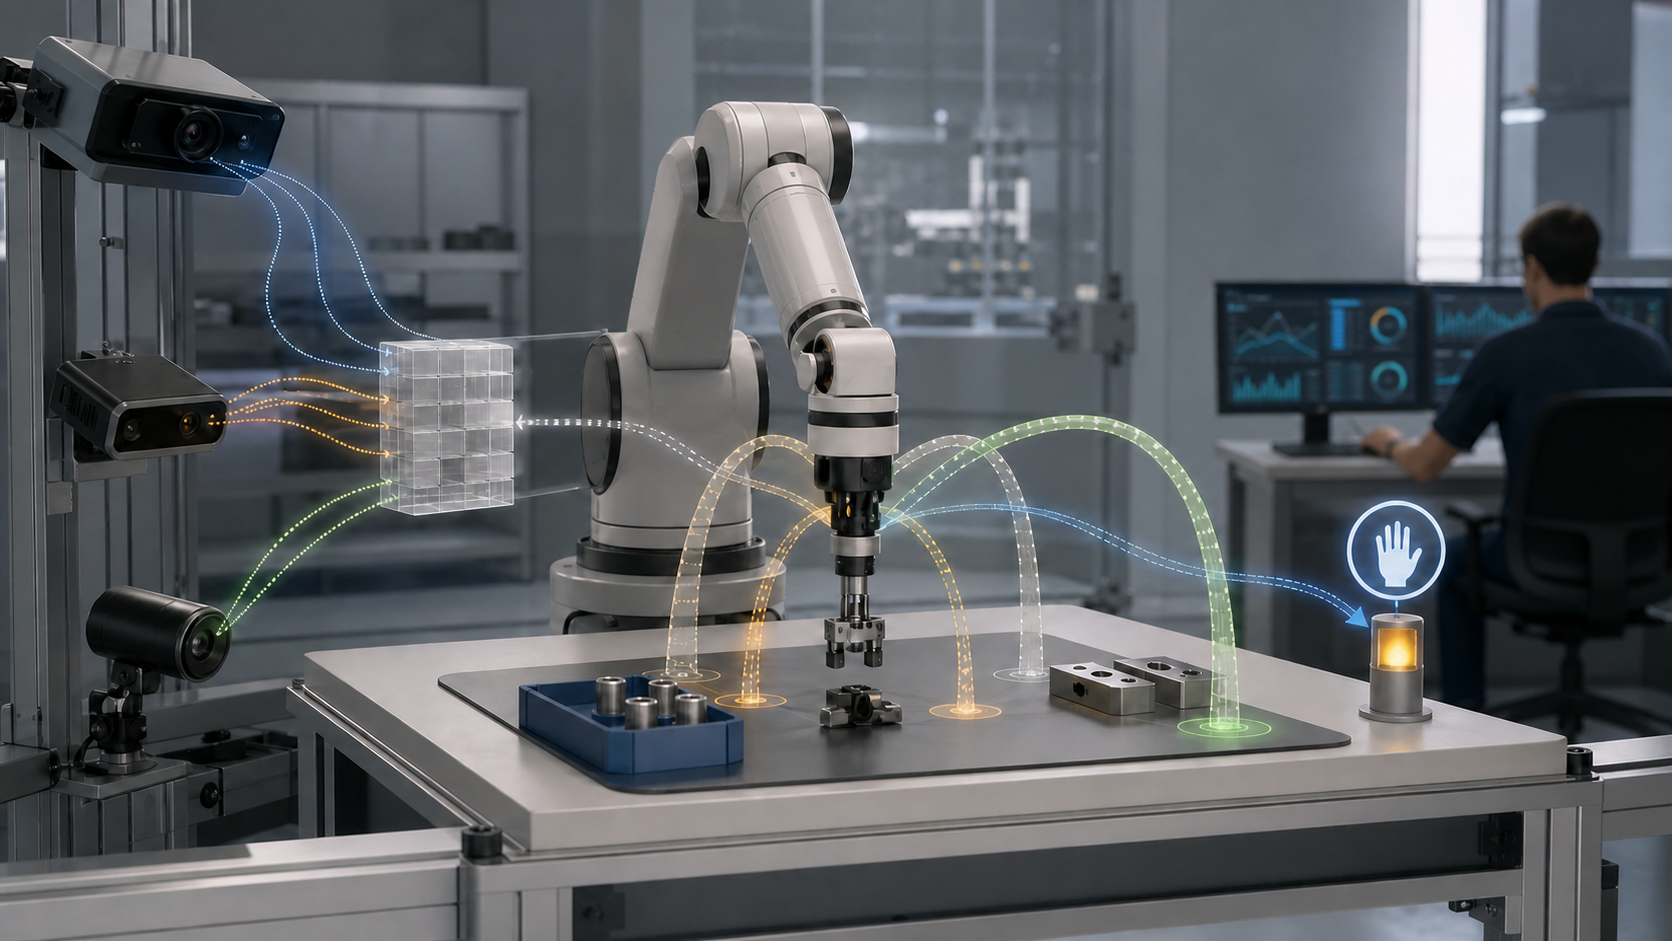
Spot AIVI-Learning과 Gemini Robotics: 점검 영상을 새 검사 작업으로 바꾸는 학습 루프

작성: 2026년 8월 26일 작성자: 피지컬 AI Lab
여러 센서 입력과 후보 행동 경로를 이용해 조작 작업을 수행하는 로봇 파운데이션 모델 개념도

Spot 점검 영상을 새 검사 작업으로 바꾸려면 촬영·라벨·검증·업데이트·경보 검토를 한 루프로 묶어야 한다. Google 벤치마크는 현장 정확도가 아니며, 데이터 공유와 회귀 실패 책임도 파일럿 전에 정해야 한다.

카테고리 로봇 파운데이션 모델

Atlas 자동 배터리 교체와 연속 교대 운영: 충전보다 어려운 안전·관제·정비 조건

작성: 2026년 8월 26일 작성자: 피지컬 AI Lab
보호구역 안에서 상자를 옮기는 범용 휴머노이드 로봇과 외부에서 관찰하는 안전 담당자의 개념 이미지

Atlas 자동 배터리 교체는 3분 사양만으로 연속 운영이 되지 않는다. 작업별 소모량, SOC 예비분, 스테이션 대기·고장, 팩 온도와 충전 동시성을 함께 측정해 교대 운영이 실제로 버티는지 판단해야 한다.

카테고리 휴머노이드 로봇

Atlas는 어떻게 하루 안에 새 작업을 배우나: 시범·시뮬레이션·정책 검증의 경계

작성: 2026년 8월 26일 · 수정: 2026년 8월 28일 작성자: 피지컬 AI Lab
보호구역 안에서 상자를 옮기는 범용 휴머노이드 로봇과 외부에서 관찰하는 안전 담당자의 개념 이미지

Atlas의 ‘하루 안에 새 작업’은 생산 배치 전체보다 application customization·teaching에 관한 회사 주장으로 읽어야 한다. 데이터 수집부터 첫 성공·반복 합격·현장 승인까지 시간을 분리해 검증한다.

카테고리 휴머노이드 로봇

Figure 휴머노이드 두 대는 공유 플래너 없이 어떻게 방을 정리했나

작성: 2026년 8월 26일 작성자: 피지컬 AI Lab
보호구역 안에서 상자를 옮기는 범용 휴머노이드 로봇과 외부에서 관찰하는 안전 담당자의 개념 이미지

Figure는 Helix 02 두 대가 공유 플래너·메시지 없이 방을 정리했다고 설명한다. 핵심 정보 채널은 서로의 움직임과 공동 물체를 보는 카메라이며, 한 영상과 반복 가능한 협업 능력의 경계를 구분해야 한다.

카테고리 휴머노이드 로봇

Figure Helix 02의 4분 주방 작업: 장기 행동에서 기억·전신 제어·복구가 연결되는 방식

작성: 2026년 8월 26일 작성자: 피지컬 AI Lab
보호구역 안에서 상자를 옮기는 범용 휴머노이드 로봇과 외부에서 관찰하는 안전 담당자의 개념 이미지

Figure Helix 02의 4분 주방 영상은 이동과 양손 조작이 이어진 한 시퀀스를 보여 주지만 반복 성공률과 기억·복구 메커니즘까지 증명하지는 않는다. 공개된 제어 계층과 비어 있는 운영 증거를 분리한다.

카테고리 휴머노이드 로봇
이전 글
새 글
← 이전 페이지1 … 페이지16 페이지17 페이지18 … 페이지51 다음 →

다른 언어로 읽기

English · 日本語 · 简体中文 · 繁體中文

주제별로 보기

  • 피지컬 AI 기초
  • 로봇 파운데이션 모델
  • 월드 모델과 시뮬레이션
  • 데이터와 하드웨어
  • 휴머노이드 로봇
  • 기업과 산업
  • 안전과 정책

전체 글 보기

사이트 안내

공식 자료를 먼저 확인하고 기술적 사실과 전망을 구분해 기록합니다.

  • 피지컬 AI Lab 소개
  • 편집 정책
  • 문의
© 2026 피지컬 AI Lab • 제작됨 GeneratePress · English · 日本語 · 简体中文 · 繁體中文