로봇 안전 제어 아키텍처: 이중 채널·워치독·안전 PLC가 고장을 막는 방법
로봇 안전 제어는 안전 센서·논리·구동부를 하나의 기능 사슬로 정의하고, 단일 고장이 위험한 출력으로 이어지지 않도록 이중 채널, 진단, 상호감시와 안전 상태를 설계하는 일입니다. 워치독과 하트비트는 정지·지연을 찾는 보조수단이지 값의 타당성이나 공통 원인 고장을 자동으로 해결하지 않으며, 안전 PLC도 올바른 사양·배선·프로그램·검증이 있어야 안전 기능이 됩니다.
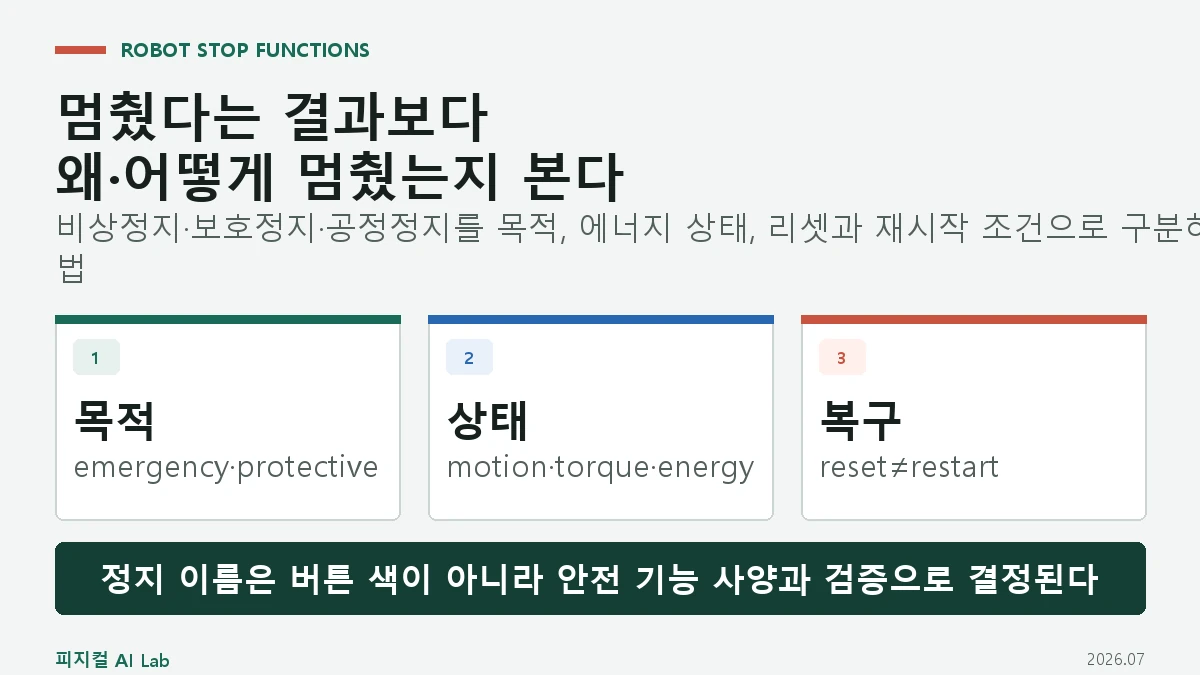
비상정지는 긴급 위험을 사람이 신속히 줄이기 위한 보완 기능이고, 보호정지는 보호장치나 안전 기능이 위험 운동을 통제하기 위해 요청하는 정지입니다. ‘안전정지’는 현장에서 넓게 쓰이는 표현이므로 실제 설계에서는 적용 표준과 제조사가 정의한 정지 범주·드라이브 안전 기능, 정지 뒤 에너지 상태와 재시작 조건까지 확인해야 합니다.
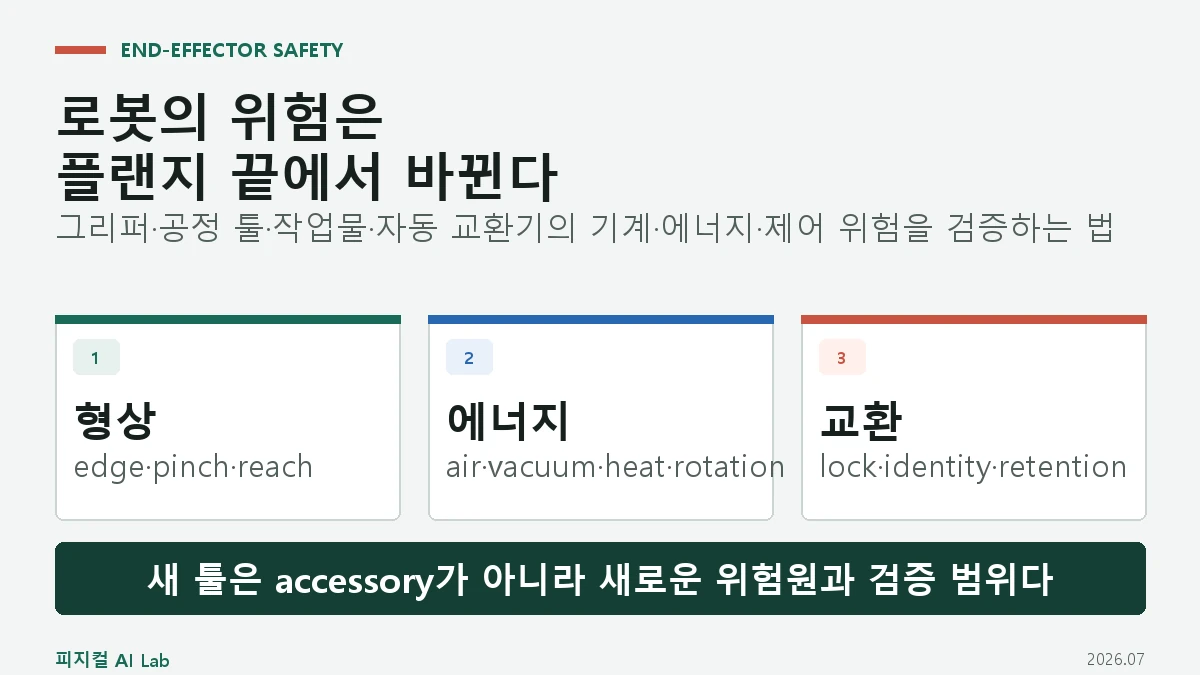
로봇 엔드이펙터 안전은 플랜지에 툴을 단 뒤 새로 생기는 끼임, 날카로운 모서리, 공정 에너지, 저장 에너지, 작업물 낙하와 자동 공구 교환 실패를 로봇 셀 위험성평가에 통합하는 일입니다. 툴 질량·무게중심·관성, 에너지 차단, 파지 유지, tool identity와 기계적 잠금 상태를 설계하고 실제 고장 조건에서 검증해야 합니다.
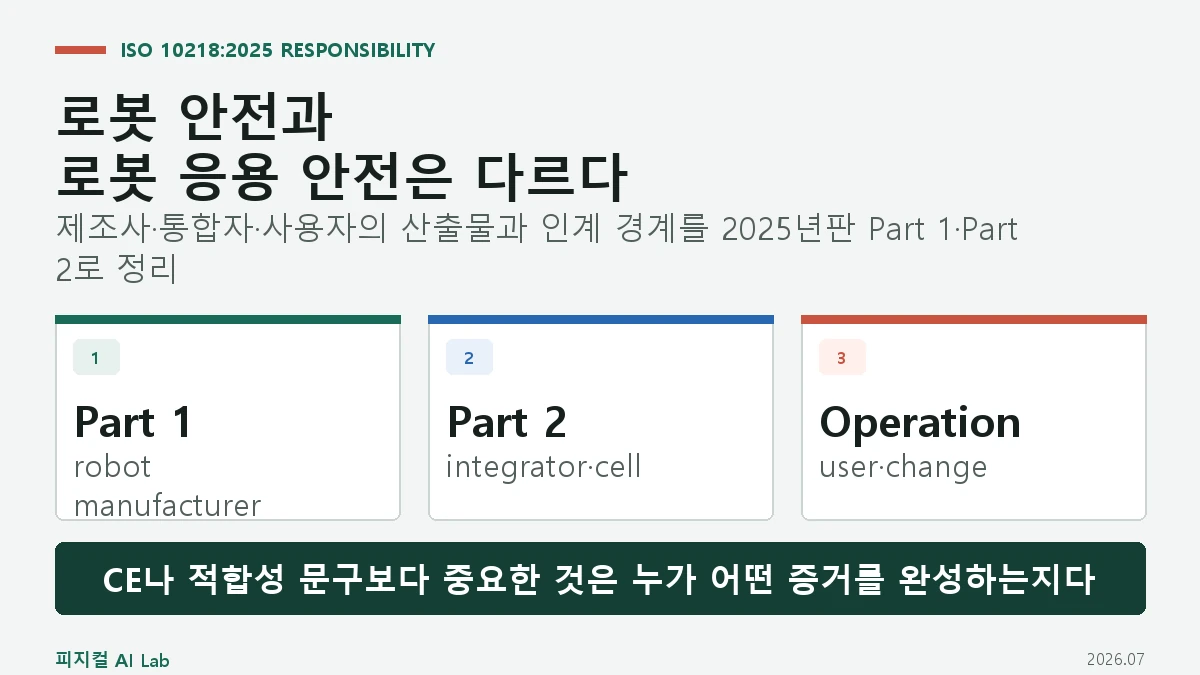
ISO 10218:2025의 책임 경계는 로봇 한 대와 완성된 로봇 응용을 구분하면 선명해집니다. Part 1은 산업용 로봇 제조사가 제공하는 partly completed machinery의 안전 요구를, Part 2는 통합자가 로봇·툴·작업물·주변 설비를 셀로 통합해 시운전·운전·유지보수·폐기까지 다룰 때의 요구를 중심으로 하며, 최종 사용자도 승인된 사용·교육·점검·변경관리 책임을 이어받습니다.
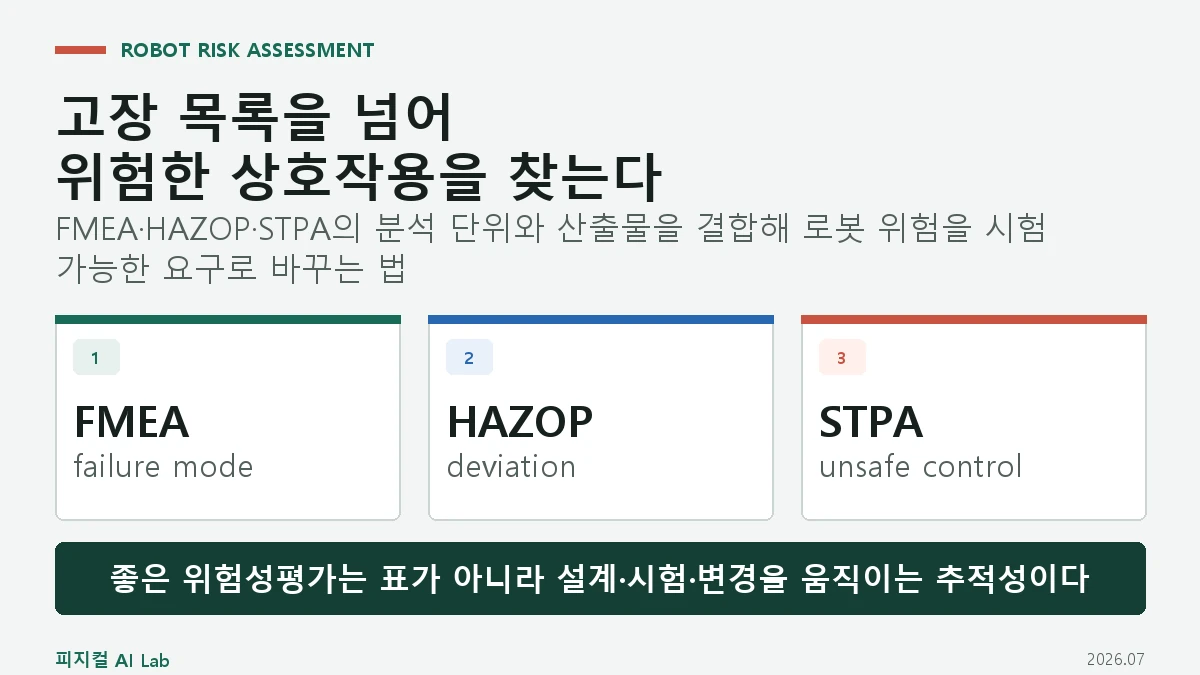
로봇 위험성평가는 FMEA, HAZOP, STPA 중 하나를 고르는 일이 아니라 시스템 경계와 수명주기 위험을 먼저 정의하고 세 방법의 서로 다른 시야를 조합하는 일입니다. FMEA는 부품·기능 고장, HAZOP은 의도에서 벗어난 편차, STPA는 고장이 없어도 생길 수 있는 부적절한 제어를 찾아 위험 저감과 검증 항목으로 연결합니다.
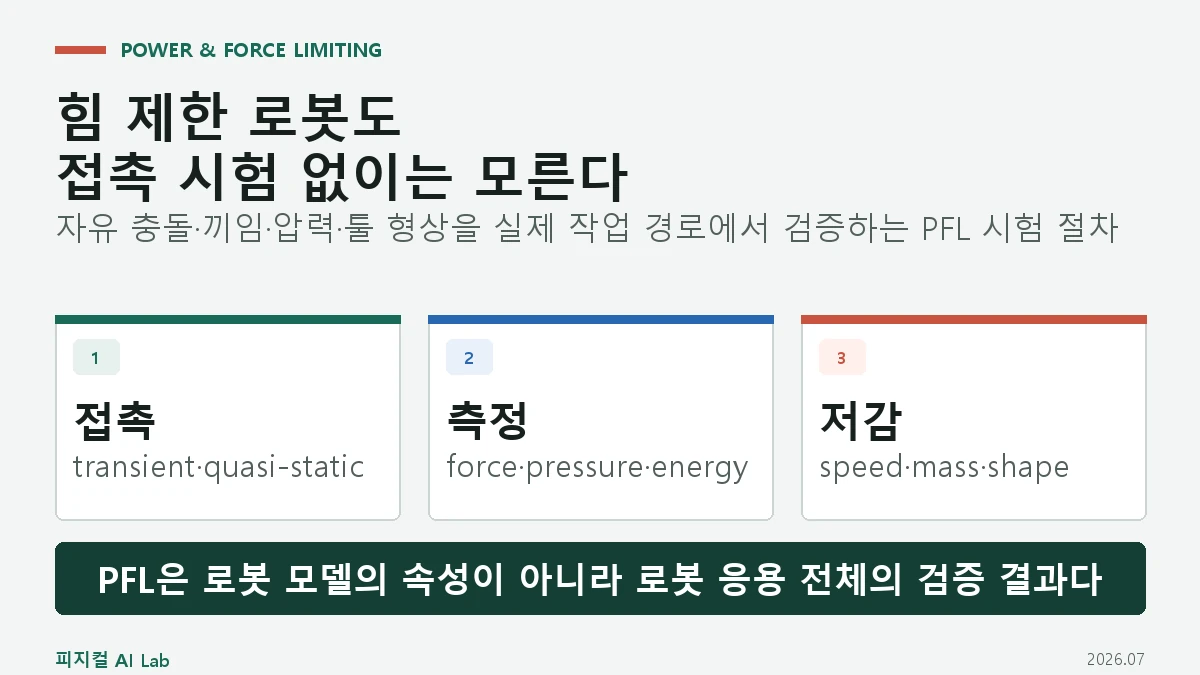
동력·힘 제한(PFL)은 협동로봇과 사람이 접촉할 가능성을 인정하되, 접촉 에너지·힘·압력과 끼임 조건을 위험성평가에서 허용 가능한 수준으로 제한하는 운전 방식입니다. 로봇의 정격 힘만 보는 것이 아니라 자유 충돌과 준정적 끼임, 신체 부위, 접촉 면적, 툴·작업물의 모서리를 구분해 실제 경로에서 측정해야 합니다.
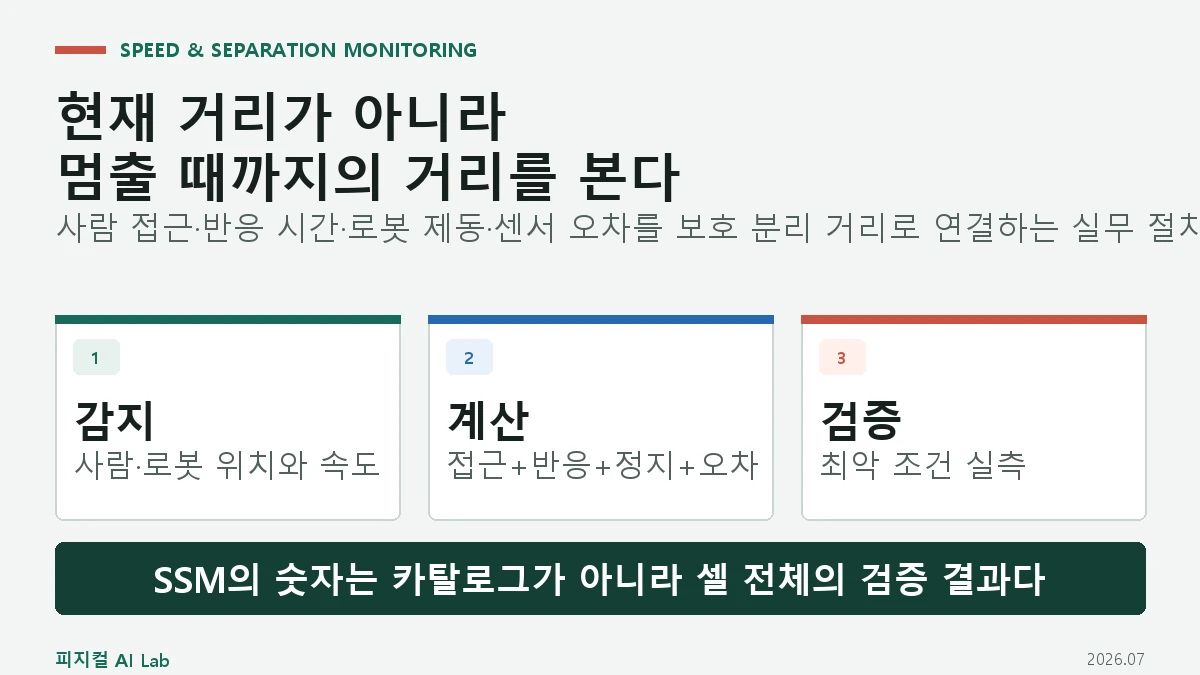
속도·거리 감시(SSM)는 사람과 로봇 사이의 보호 분리 거리가 줄어들수록 로봇 속도를 낮추고, 계산된 경계가 침범되면 보호 정지하는 협업 운전 방식입니다. 최소 거리는 고정 숫자가 아니라 사람의 접근 속도, 로봇 반응·정지 시간과 거리, 센서 침입 깊이, 위치 오차와 불확실성을 합쳐 작업별로 계산하고 실측해야 합니다.
로봇 장기 작업은 한 번의 긴 계획을 끝까지 실행하는 문제가 아니라, 이미 끝난 하위 목표와 현재 자원·물체 상태를 기억하고 실패한 단계만 안전하게 재시도하며 환경 변화에 맞춰 다시 계획하는 문제입니다. 작업 원장, 명시적 성공 조건, 재시도 예산과 복구 가능한 checkpoint가 있어야 부분 성공을 잃지 않습니다.
로봇 VLA 경량화는 가중치와 activation을 낮은 bit로 표현하는 양자화, 큰 teacher의 출력을 작은 student에 옮기는 증류로 메모리·연산·지연을 줄이는 작업입니다. 모델 파일 크기만 비교하면 부족하며 센서 입력부터 action 출력까지의 p99 지연, 전력·열, 연속 제어 오차와 실제 작업 성공을 bit·하드웨어별로 검증해야 합니다.
오픈 보캐뷸러리 로봇 인지는 미리 정한 클래스 번호가 아니라 사용자의 물체 이름과 속성 표현을 영상의 영역·마스크에 연결하고, 깊이·카메라 보정으로 3D instance를 만든 뒤 추적·파지 모듈에 넘기는 과정입니다. 텍스트-박스 일치도만으로는 부족하며 동명이인 해소, 3D 일관성, 가림 뒤 재식별과 조작 성공까지 검증해야 합니다.