유니트리 R1·G1·H1/H2 비교: 가격·크기·개발 용도로 고르는 법
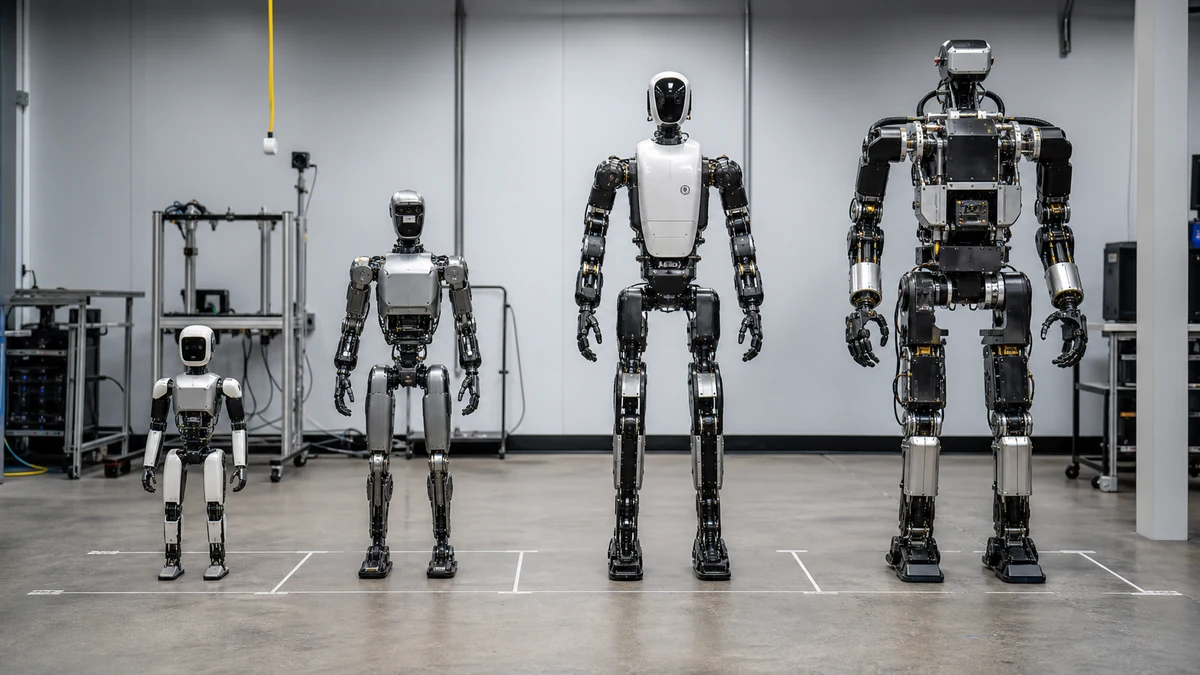
유니트리 휴머노이드 R1, G1, H1/H1-2, H2/H2 Plus를 가격·체급·배터리·2차 개발 지원으로 비교하고 연구·교육 목적에 맞는 선택 기준을 정리했습니다.
유니트리 휴머노이드 R1, G1, H1/H1-2, H2/H2 Plus를 가격·체급·배터리·2차 개발 지원으로 비교하고 연구·교육 목적에 맞는 선택 기준을 정리했습니다.
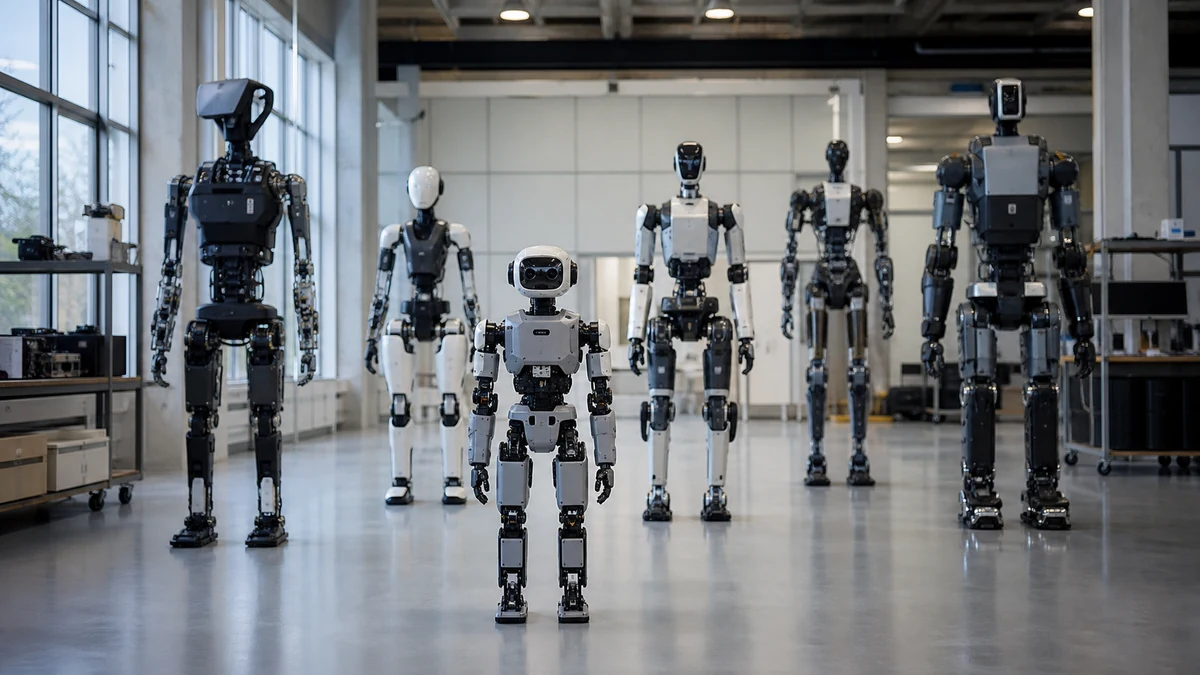
유니트리 R1-D·R1·G1·H1/H1-2·H2/H2 Plus·Go2의 공식 표시 가격과 견적형 모델을 구분하고, 배송비·세금·통관·EDU 개발 권한까지 실제 구매 전에 확인할 항목을 정리했습니다.
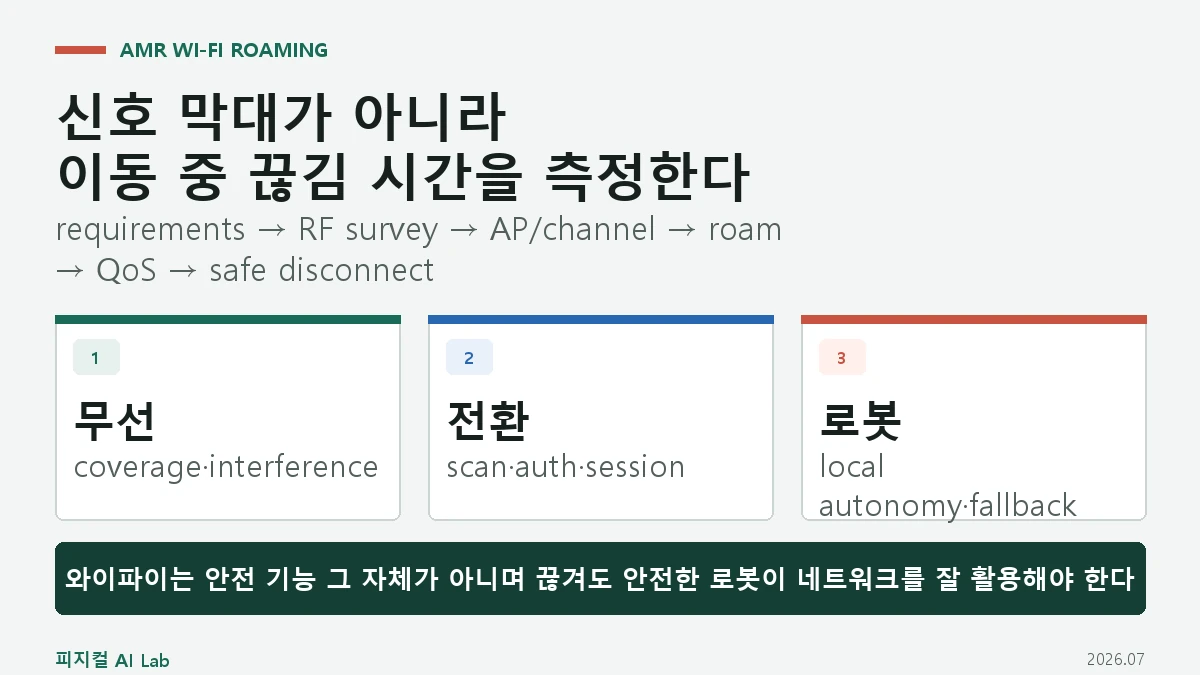
AMR 와이파이 로밍은 신호 세기가 약해질 때 AP를 바꾸는 기능 하나가 아니라, 이동 경로의 RF 전파와 간섭, AP·채널·출력 설계, 단말의 스캔·선택·인증 시간, IP·DDS 세션의 회복, 트래픽 우선순위와 통신 단절 시 로컬 안전 동작을 함께 설계하는 문제입니다. 평균 RSSI보다 실제 경로별 packet loss·지연·jitter·roam gap과 업무 영향, 끊긴 상태에서도 로봇이 안전하게 멈추거나 임무를 이어 가는지를 측정해야 합니다.
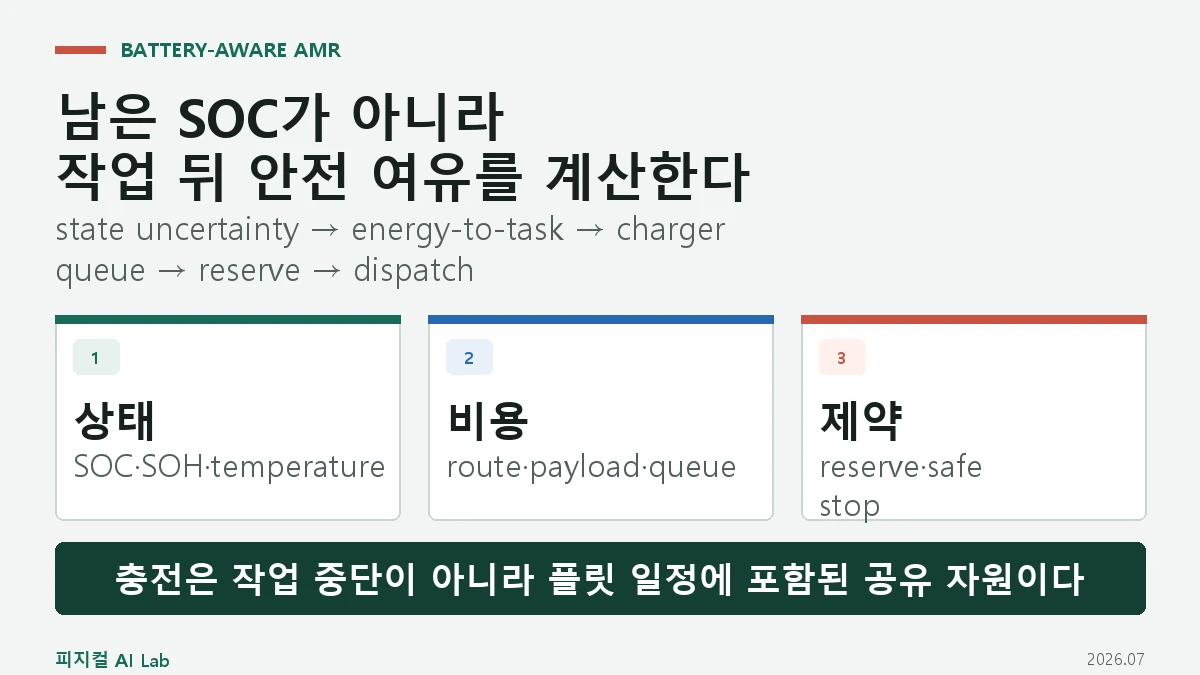
AMR 배터리 인지형 배차는 현재 SOC가 높은 로봇을 고르는 규칙이 아니라, 픽업과 배송을 마치고 안전한 충전 지점까지 갈 에너지, SOC 추정 오차, 주행·대기·도구 전력, 충전기 예약과 대기열, 배터리 열화와 비상 예비량을 작업 비용에 넣는 계획입니다. 작업 완료 가능성과 플릿 처리량을 높이되 안전 정지 여유를 배차 최적화가 소비하지 못하게 별도 제약으로 고정해야 합니다.
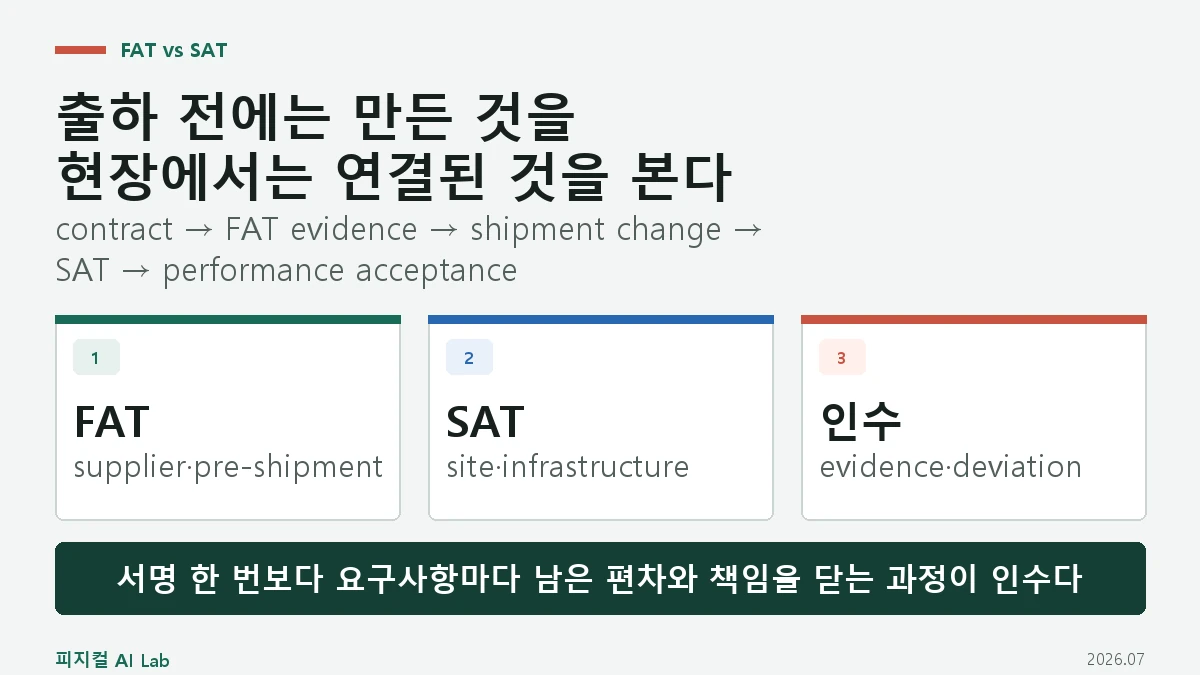
FAT는 공급자 공장에서 출하 전에 로봇 셀의 기능·인터페이스·문서와 알려진 제한을 확인하는 인수시험이고, SAT는 설치 현장에서 실제 전원·네트워크·안전설비·자재·운영 인력과 연결된 시스템이 계약 요구를 만족하는지 확인하는 시험입니다. 두 시험은 장소만 다른 복사본이 아니라 시험 가능한 위험과 전제조건이 다르므로 요구사항 추적표, 합격 기준, 편차·펀치리스트, 재시험과 성능 관찰 기간을 하나로 이어야 합니다.
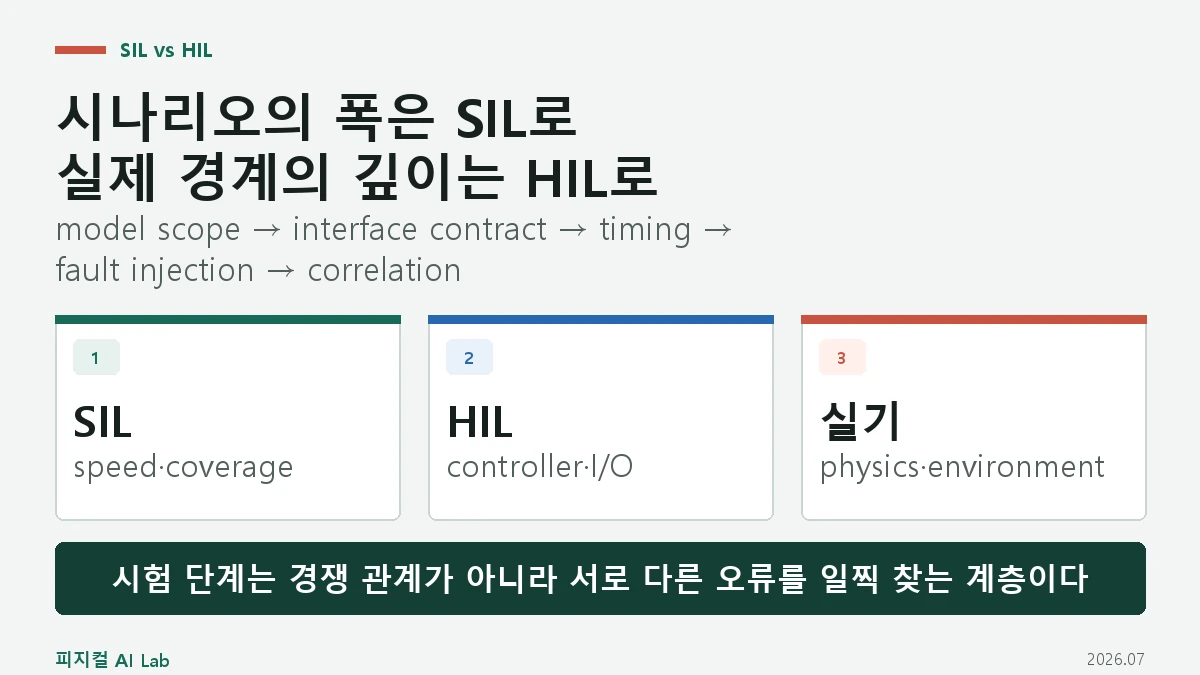
로봇 SIL은 제어·인지 소프트웨어를 가상 하드웨어와 환경에서 빠르게 반복하는 시험이고, HIL은 실제 제어기나 I/O 일부를 시뮬레이터에 연결해 주기 지연, 버스 오류, 전기적 동작과 장치 의존성을 확인하는 시험입니다. SIL로 시나리오 폭을 확보하고 HIL로 실제 인터페이스와 시간 제약을 좁힌 뒤 실기 시험과 상관성을 확인해야 어느 시험도 현실을 대신한다고 과장하지 않게 됩니다.
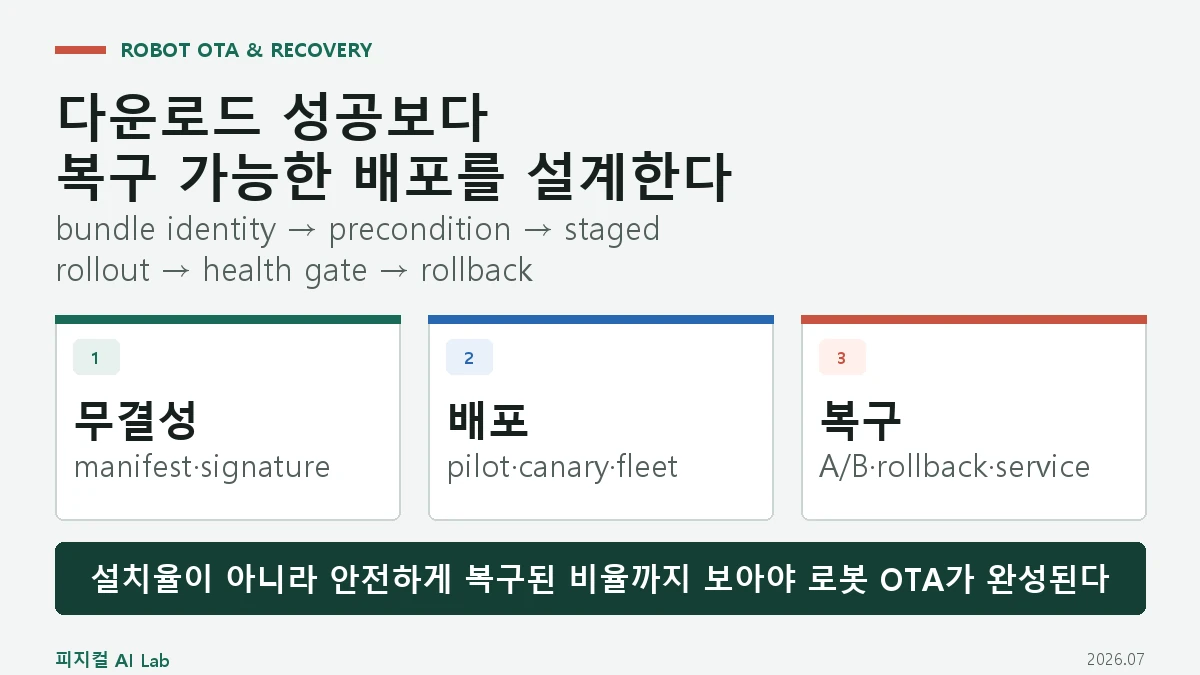
로봇 OTA는 새 파일을 원격으로 내려보내는 기능이 아니라, 어떤 로봇에 어떤 코드·모델·파라미터·맵·펌웨어 묶음을 설치할지 확인하고 실패하면 안전한 버전으로 돌아가는 변경 관리 체계입니다. 배포 전 조건, 서명된 매니페스트, 소규모 선행 배포, 부팅 후 건강성 판정, A/B 슬롯과 현장 복구 수단을 한 흐름으로 설계해야 업데이트가 이동·조작 기능과 생산을 동시에 망가뜨리지 않습니다.
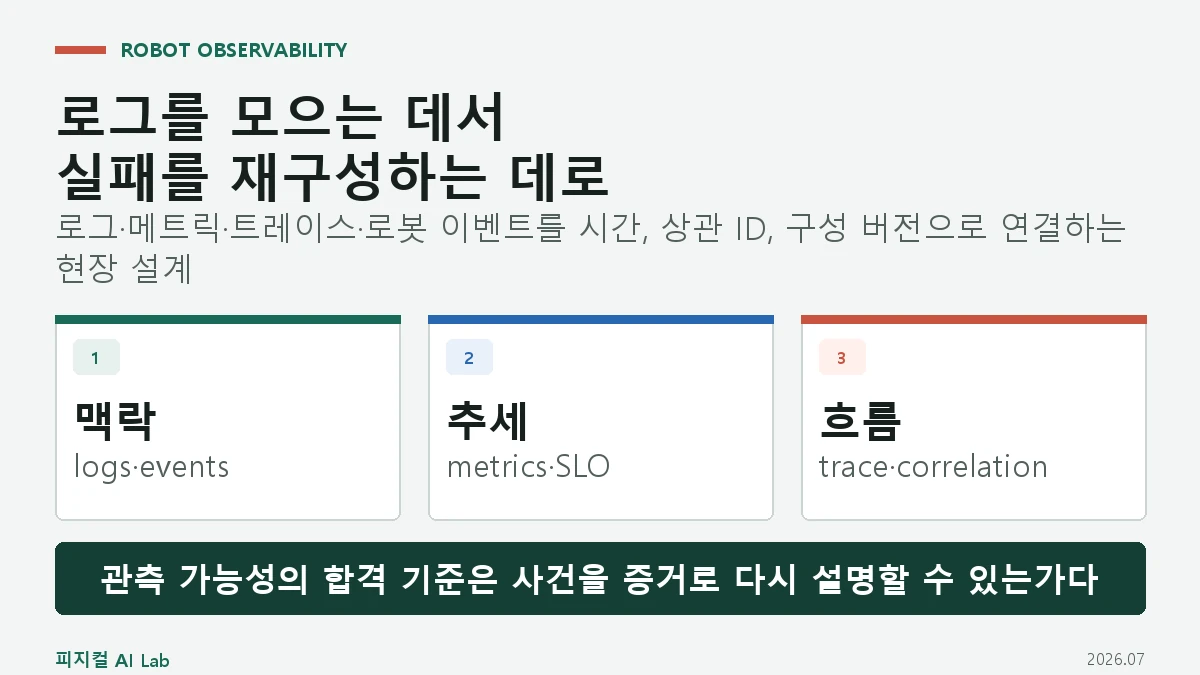
로봇 관측 가능성은 로그를 많이 저장하는 일이 아니라 작업 요청부터 인식·계획·제어·장치·플릿과 클라우드까지 같은 사건을 시간과 상관 ID로 연결해, 실패 뒤 어떤 상태와 버전이 어떤 순서로 작용했는지 재구성할 수 있게 만드는 능력입니다. 로그는 사건의 맥락, 메트릭은 집계된 상태와 추세, 트레이스는 구성요소 사이 작업 흐름을 보여 주며 rosbag 같은 고대역폭 센서 기록은 목적·보존·개인정보 기준을 따로 설계해야 합니다.
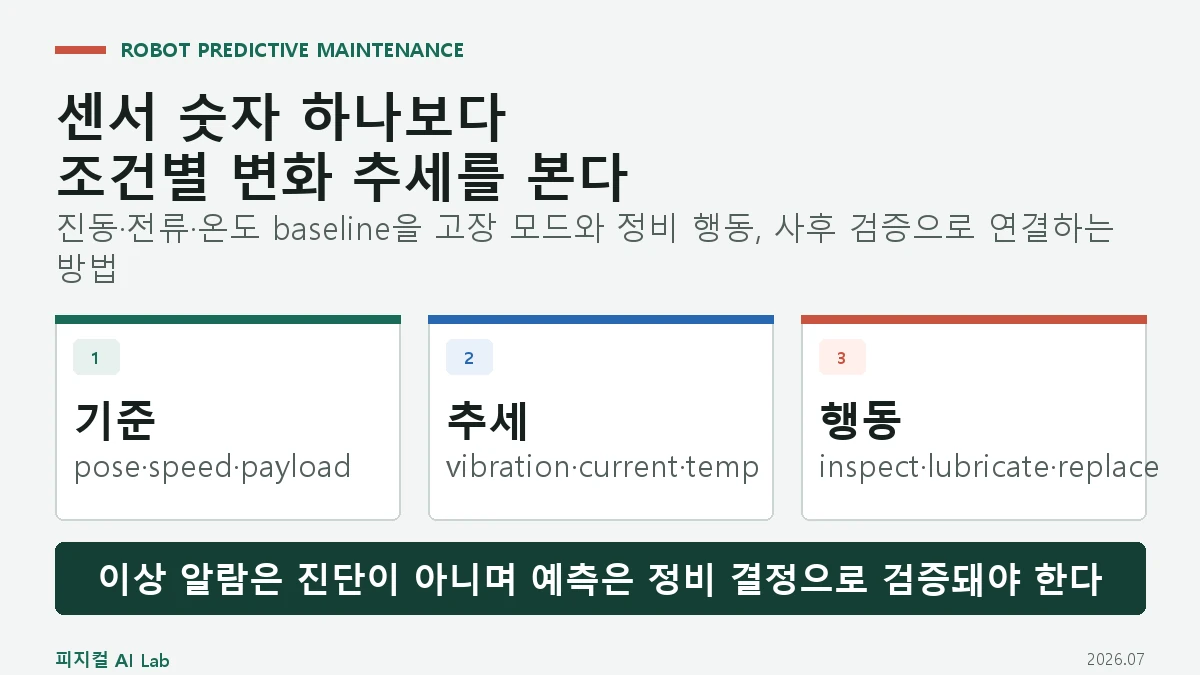
로봇 예지보전은 진동·모터 전류·온도에서 단일 임계값을 찾는 일이 아니라 정상 상태의 자세·속도·하중·주변온도별 기준선을 만들고, 같은 운전 조건에서 변화 추세를 확인해 점검·윤활·교체 같은 정비 행동으로 연결하는 과정입니다. 이상 감지, 고장 진단과 잔여수명 예측은 다른 단계이며 정비 후 신호와 실제 부품 상태로 판단을 다시 검증해야 합니다.
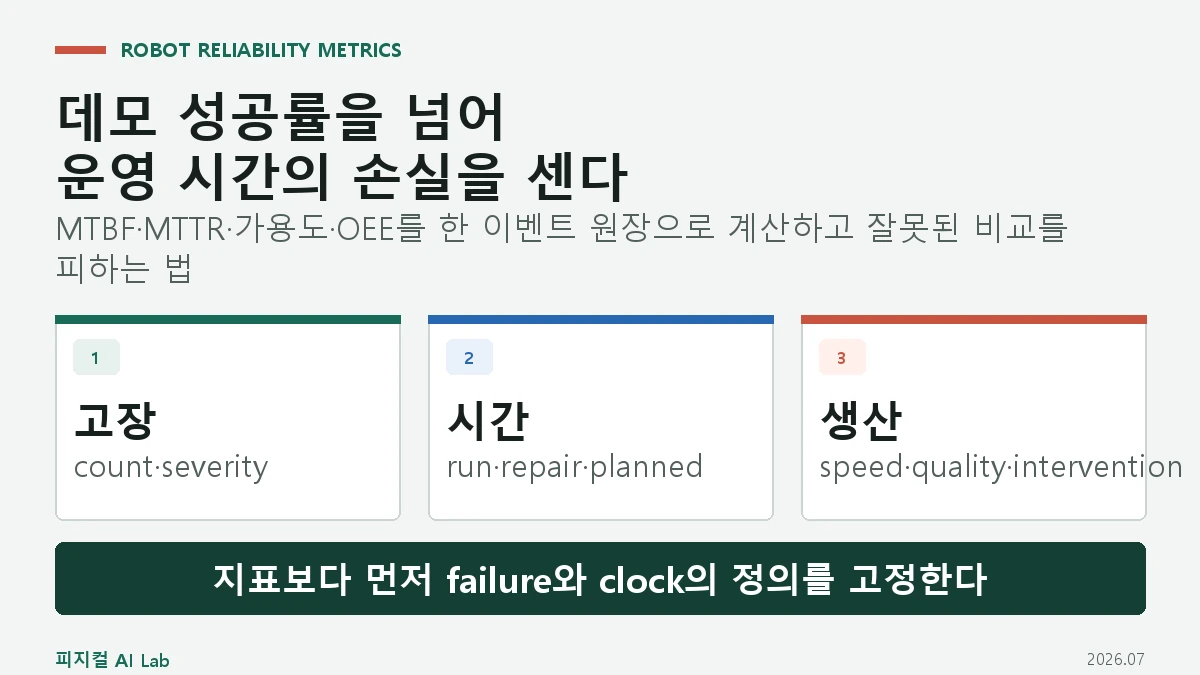
로봇 운영 성능은 성공 장면의 비율이 아니라 정의된 생산시간 동안 얼마나 자주 고장나고, 얼마나 빨리 복구되며, 목표 속도와 양품 생산을 얼마나 유지했는지로 봐야 합니다. MTBF·MTTR·가용도·OEE는 서로 다른 질문에 답하므로 failure와 time base, planned stop, microstop, 품질 손실과 사람 개입을 먼저 정의한 뒤 같은 원장으로 계산해야 합니다.