컨텐츠로 건너뛰기

피지컬 AI Lab

  • 소개
  • 문의
  • 편집 원칙
  • 피지컬 AI Lab
  • 글 목록
  • 면책 안내
  • 개인정보처리방침

글 목록

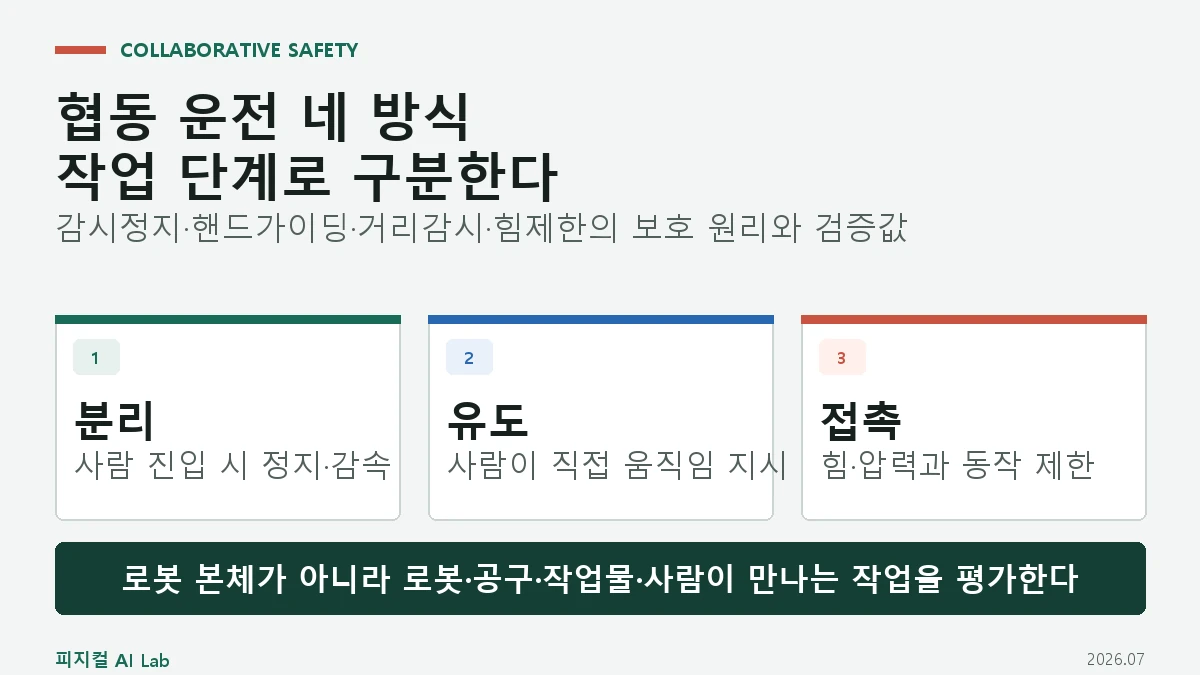
협동로봇 안전 운전 4가지: 감시정지·핸드가이딩·거리감시·힘제한 차이
작성: 2026년 7월 27일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
협동로봇 안전 운전 4가지: 감시정지·핸드가이딩·거리감시·힘제한 차이의 핵심 구조와 판단 기준을 정리한 대표 이미지

협동로봇은 한 가지 ‘협동 모드’로 안전해지는 장비가 아닙니다. 안전 감시 정지, 핸드가이딩, 속도·이격거리 감시, 동력·힘 제한을 작업 단계별로 선택하고 공구·작업물까지 포함해 검증해야 합니다.
카테고리 데이터셋·하드웨어

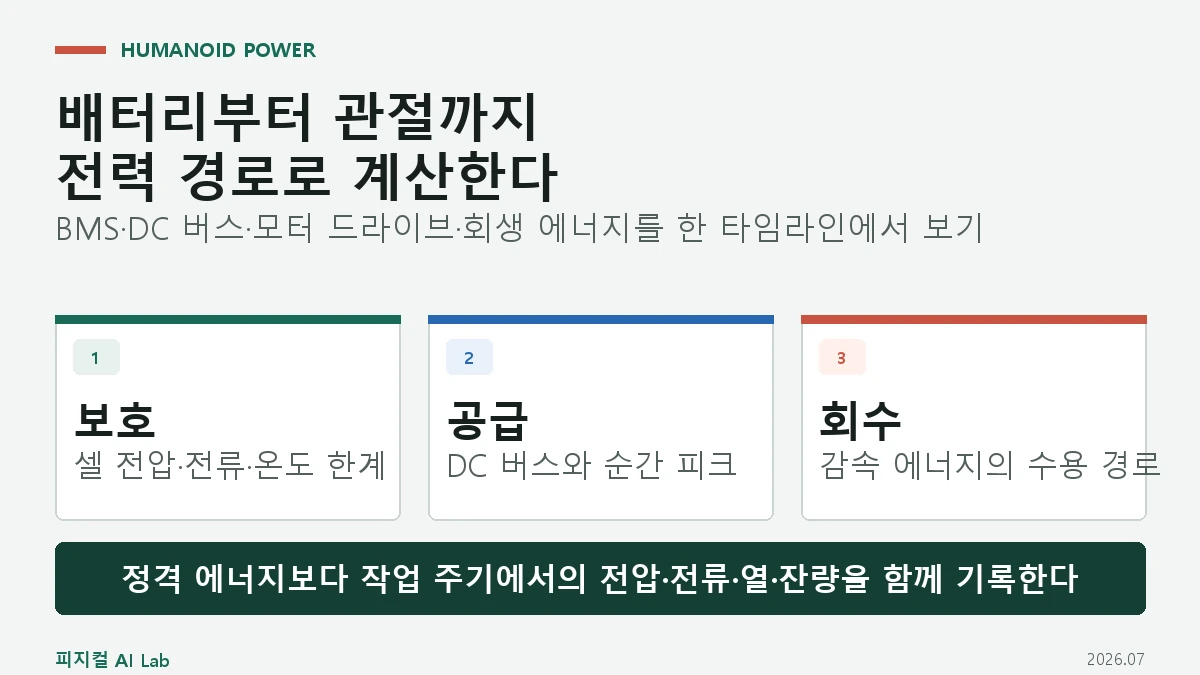
휴머노이드 로봇 전력 구조: BMS·DC 버스·회생제동이 가동시간을 결정하는 방식

작성: 2026년 7월 27일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
휴머노이드 로봇 전력 구조: BMS·DC 버스·회생제동이 가동시간을 결정하는 방식의 핵심 구조와 판단 기준을 정리한 대표 이미지

휴머노이드의 가동시간은 배터리 용량만으로 정해지지 않습니다. BMS 보호 한계, DC 버스 전압, 관절의 순간 전력, 보조 부하와 회생 에너지가 한 전력 경로에서 맞아야 실제 작업시간이 나옵니다.
카테고리 데이터셋·하드웨어

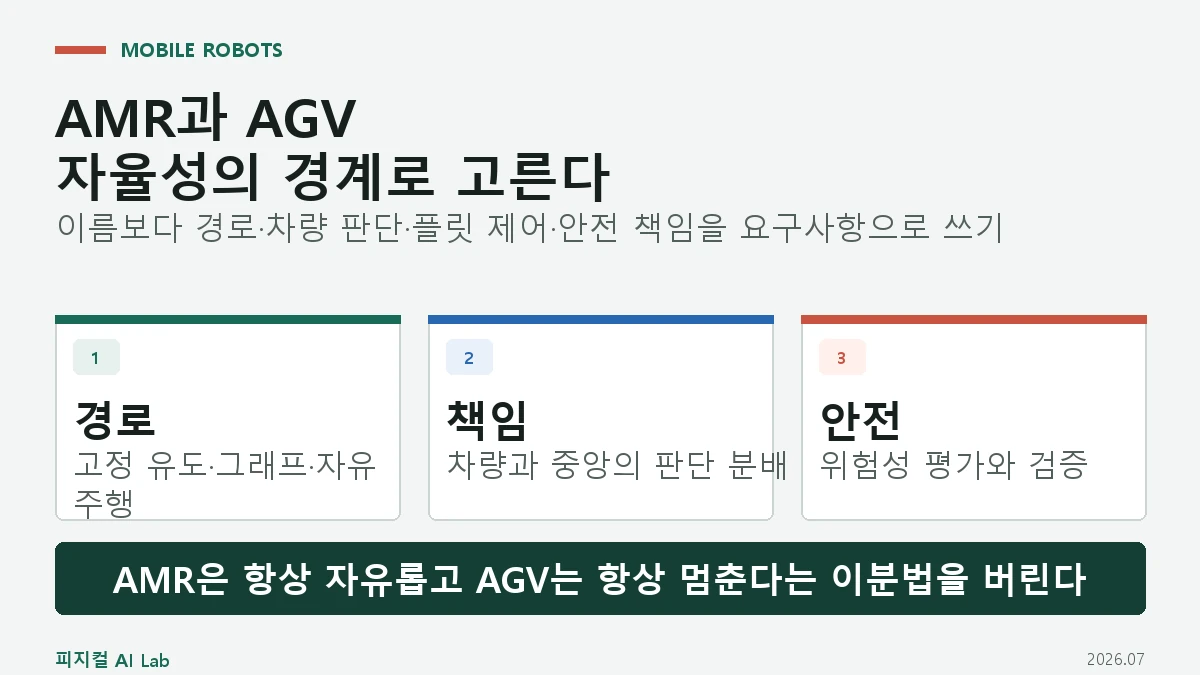
AMR과 AGV 차이: 경로·자율성·플릿 제어·안전 기준으로 고르는 방법

작성: 2026년 7월 27일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
AMR과 AGV 차이: 경로·자율성·플릿 제어·안전 기준으로 고르는 방법의 핵심 구조와 판단 기준을 정리한 대표 이미지

AMR과 AGV를 고정된 명칭이 아니라 경로 표현, 차량 자율성, 플릿 책임, 인프라와 안전 검증 기준으로 비교합니다.
카테고리 데이터셋·하드웨어

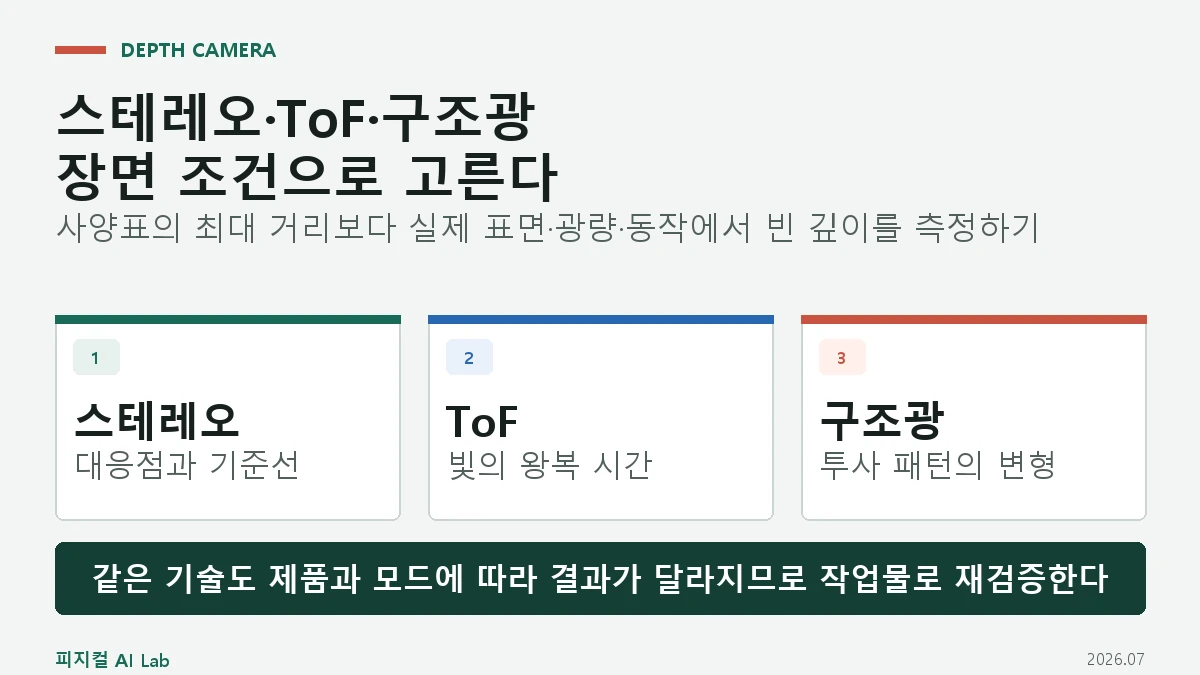
로봇 깊이 카메라 선택: 스테레오·ToF·구조광의 차이와 실패 조건

작성: 2026년 7월 27일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
로봇 깊이 카메라 선택: 스테레오·ToF·구조광의 차이와 실패 조건의 핵심 구조와 판단 기준을 정리한 대표 이미지

스테레오, ToF, 구조광 깊이 카메라를 거리·표면·주변광·동작·정확도 조건으로 비교하고 로봇 작업에서 검증하는 방법을 설명합니다.
카테고리 데이터셋·하드웨어

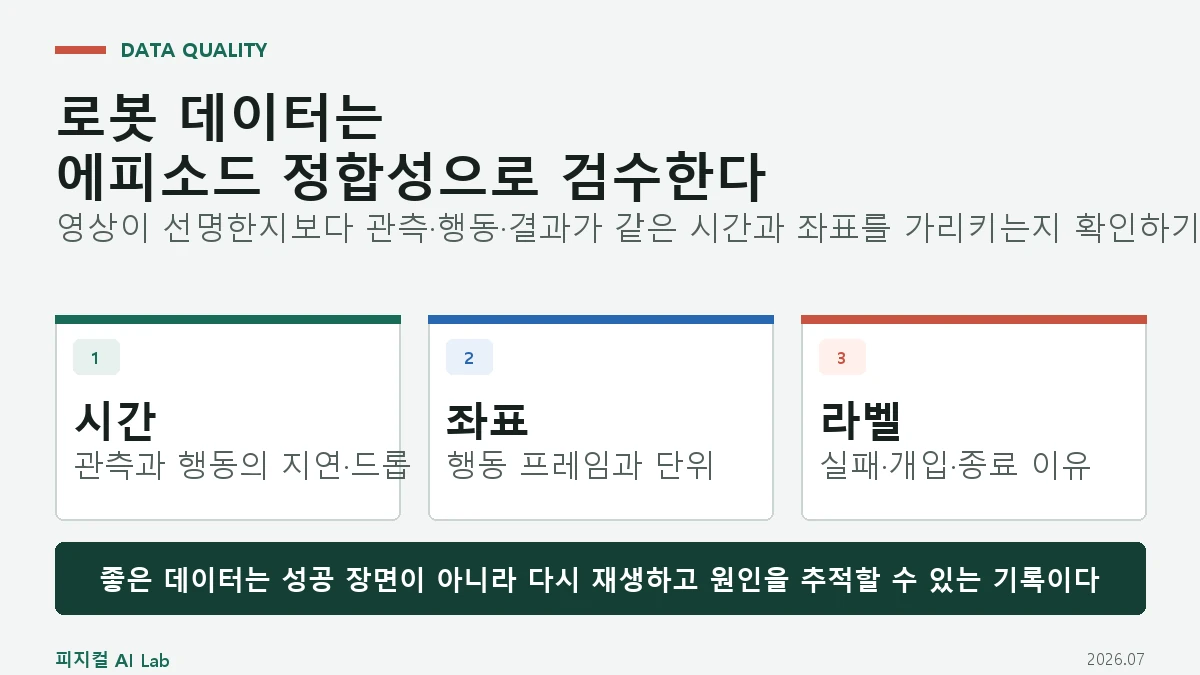
로봇 학습 데이터 품질 검수: 시간 동기화·행동 좌표·실패 라벨을 확인하는 기준

작성: 2026년 7월 27일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
로봇 학습 데이터 품질 검수: 시간 동기화·행동 좌표·실패 라벨을 확인하는 기준의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇 학습 에피소드의 시간 동기화, 행동 좌표, 캘리브레이션, 실패·개입 라벨과 데이터 누수를 검수하는 실무 기준을 설명합니다.
카테고리 데이터셋·하드웨어

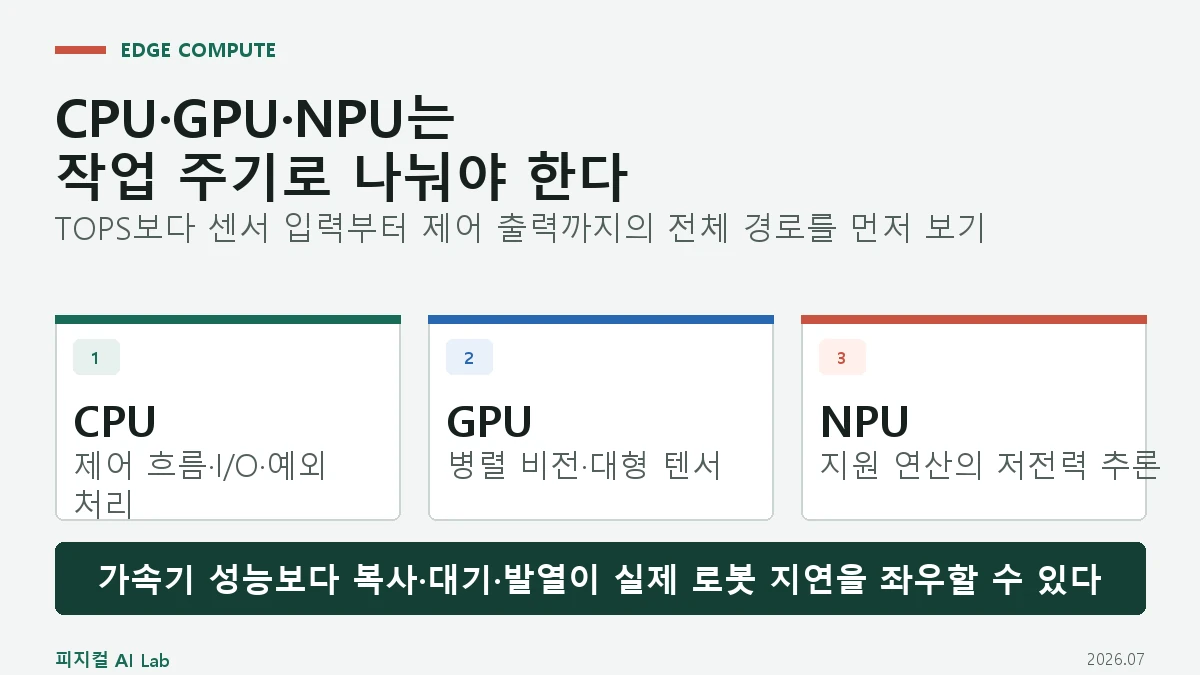
로봇 온디바이스 컴퓨팅: CPU·GPU·NPU와 메모리 대역폭을 어떻게 나누나

작성: 2026년 7월 27일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
로봇 온디바이스 컴퓨팅: CPU·GPU·NPU와 메모리 대역폭을 어떻게 나누나의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇의 CPU·GPU·NPU가 맡을 작업을 주기, 지연, 메모리 이동과 전력 기준으로 나누고 실제 보드 선택과 프로파일링 순서를 설명합니다.
카테고리 데이터셋·하드웨어

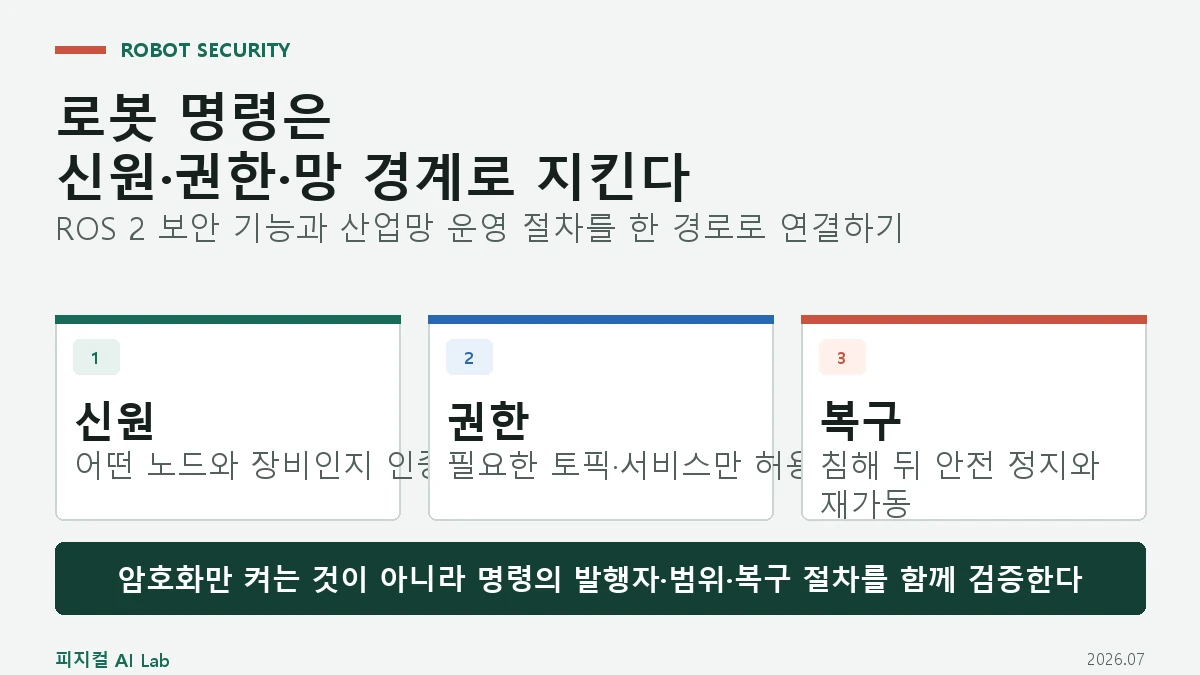
피지컬 AI 사이버보안: ROS 2·DDS·산업망에서 로봇 명령을 보호하는 방법

작성: 2026년 7월 27일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
피지컬 AI 사이버보안: ROS 2·DDS·산업망에서 로봇 명령을 보호하는 방법의 핵심 구조와 판단 기준을 정리한 대표 이미지

ROS 2와 DDS를 쓰는 로봇에서 신원·권한·망 분리·키 관리·복구 절차를 어떻게 설계해야 하는지, 실제 명령 경로와 검증 순서로 설명합니다.
카테고리 데이터셋·하드웨어

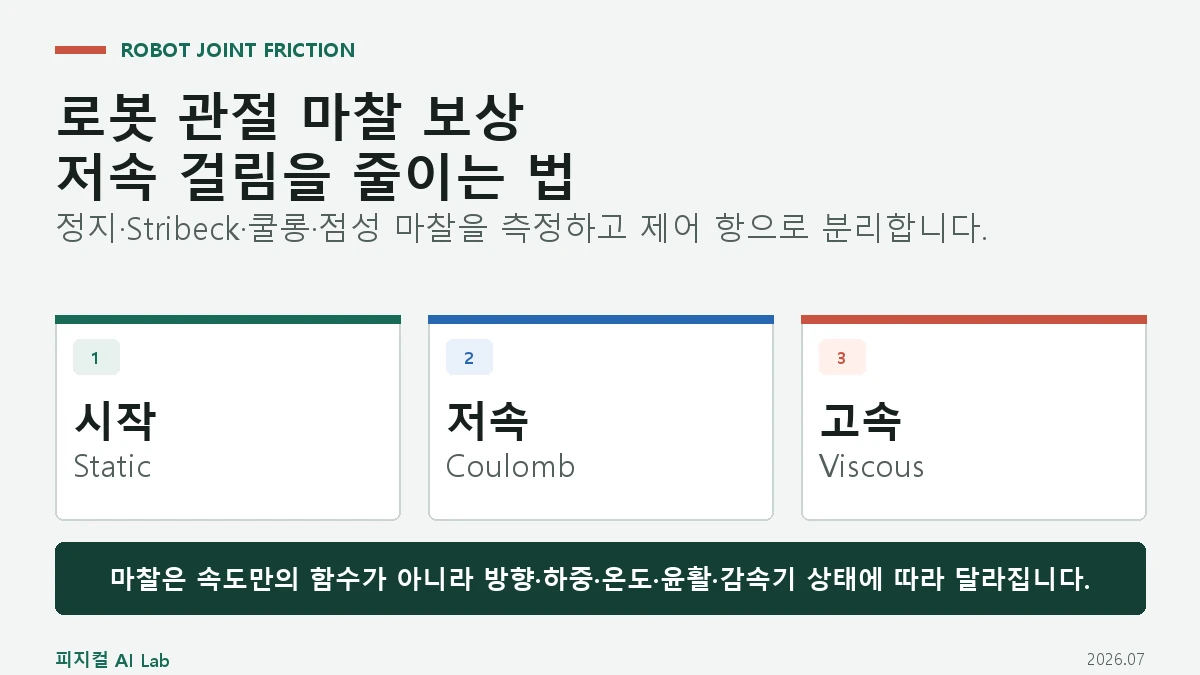
로봇 관절 마찰 보상: 정지 마찰·쿨롱 마찰·점성 마찰을 제어에 넣는 방법

작성: 2026년 7월 25일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
로봇 관절 마찰 보상: 정지 마찰·쿨롱 마찰·점성 마찰을 제어에 넣는 방법의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇 관절의 정지 마찰, Stribeck, 쿨롱, 점성 마찰을 속도·방향·온도별로 식별하고 피드포워드와 관측기로 보상하는 절차와 한계를 설명합니다.
카테고리 데이터셋·하드웨어

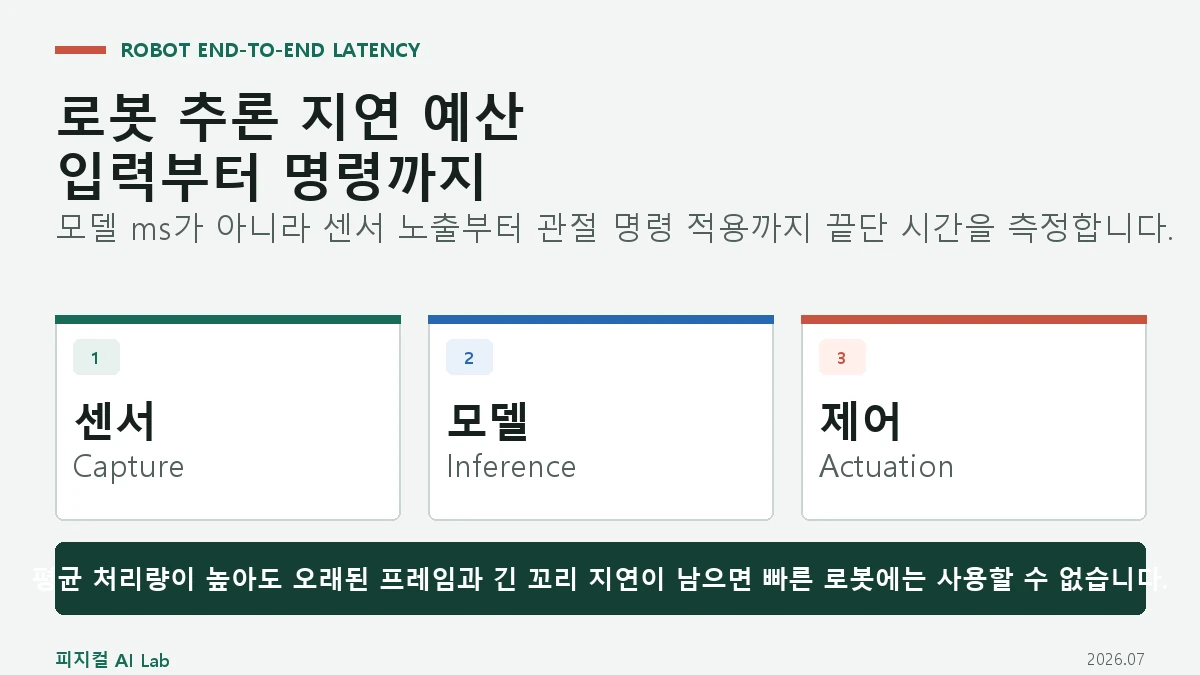
로봇 추론 지연 예산: 카메라 입력부터 관절 명령까지 시간을 나누는 방법

작성: 2026년 7월 25일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
로봇 추론 지연 예산: 카메라 입력부터 관절 명령까지 시간을 나누는 방법의 핵심 구조와 판단 기준을 정리한 대표 이미지

로봇 AI의 끝단 추론 지연을 카메라 노출·전송·전처리·모델·후처리·통신·제어 단계로 나누고 평균이 아닌 P95·최대 지연을 검증하는 방법을 설명합니다.
카테고리 데이터셋·하드웨어

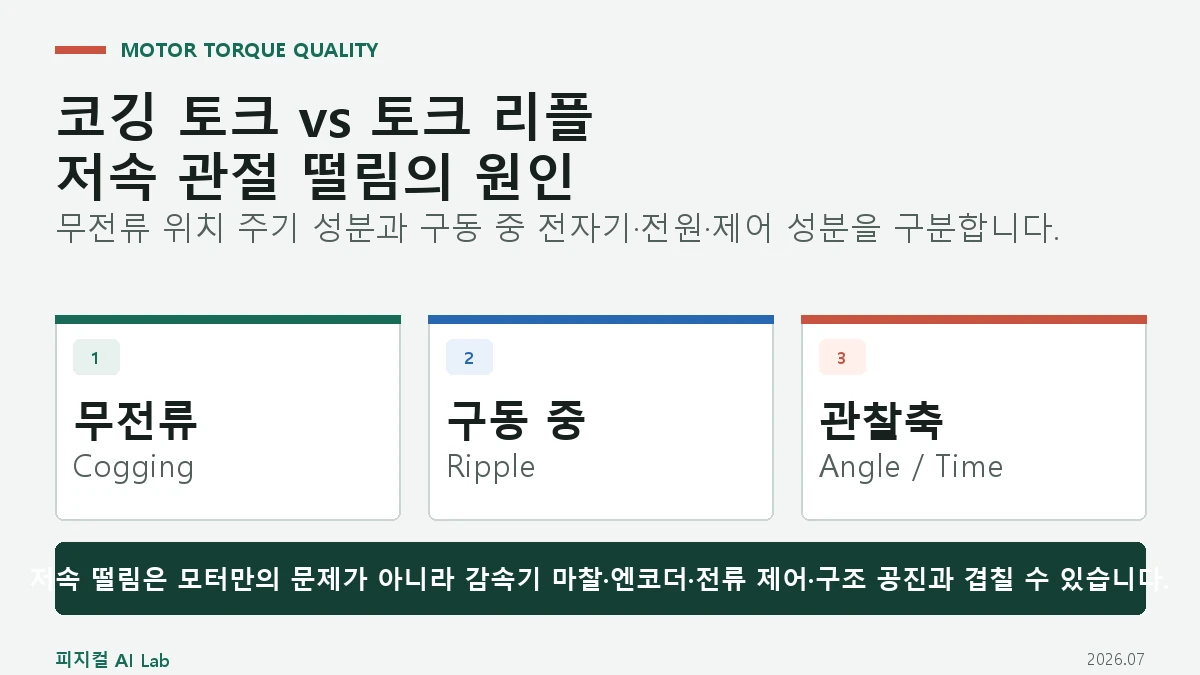
코깅 토크와 토크 리플 차이: 로봇 관절이 저속에서 떨리는 이유

작성: 2026년 7월 25일 · 수정: 2026년 8월 1일 작성자: 피지컬 AI Lab
코깅 토크와 토크 리플 차이: 로봇 관절이 저속에서 떨리는 이유의 핵심 구조와 판단 기준을 정리한 대표 이미지

코깅 토크가 무전류에서도 생기는 위치 주기 외란인 이유와 전류·정류·DC 버스까지 포함한 토크 리플과의 차이, 저속 관절 시험과 보상 방법을 설명합니다.

카테고리 데이터셋·하드웨어
이전 글
새 글
← 이전 페이지1 … 페이지41 페이지42 페이지43 … 페이지51 다음 →

다른 언어로 읽기

English · 日本語 · 简体中文 · 繁體中文

주제별로 보기

  • 피지컬 AI 기초
  • 로봇 파운데이션 모델
  • 월드 모델과 시뮬레이션
  • 데이터와 하드웨어
  • 휴머노이드 로봇
  • 기업과 산업
  • 안전과 정책

전체 글 보기

사이트 안내

공식 자료를 먼저 확인하고 기술적 사실과 전망을 구분해 기록합니다.

  • 피지컬 AI Lab 소개
  • 편집 정책
  • 문의
© 2026 피지컬 AI Lab • 제작됨 GeneratePress · English · 日本語 · 简体中文 · 繁體中文