AI 안경과 이동 로봇을 연결하면 무엇이 가능한가: 시각장애인의 인지 보조에서 물리 지원까지
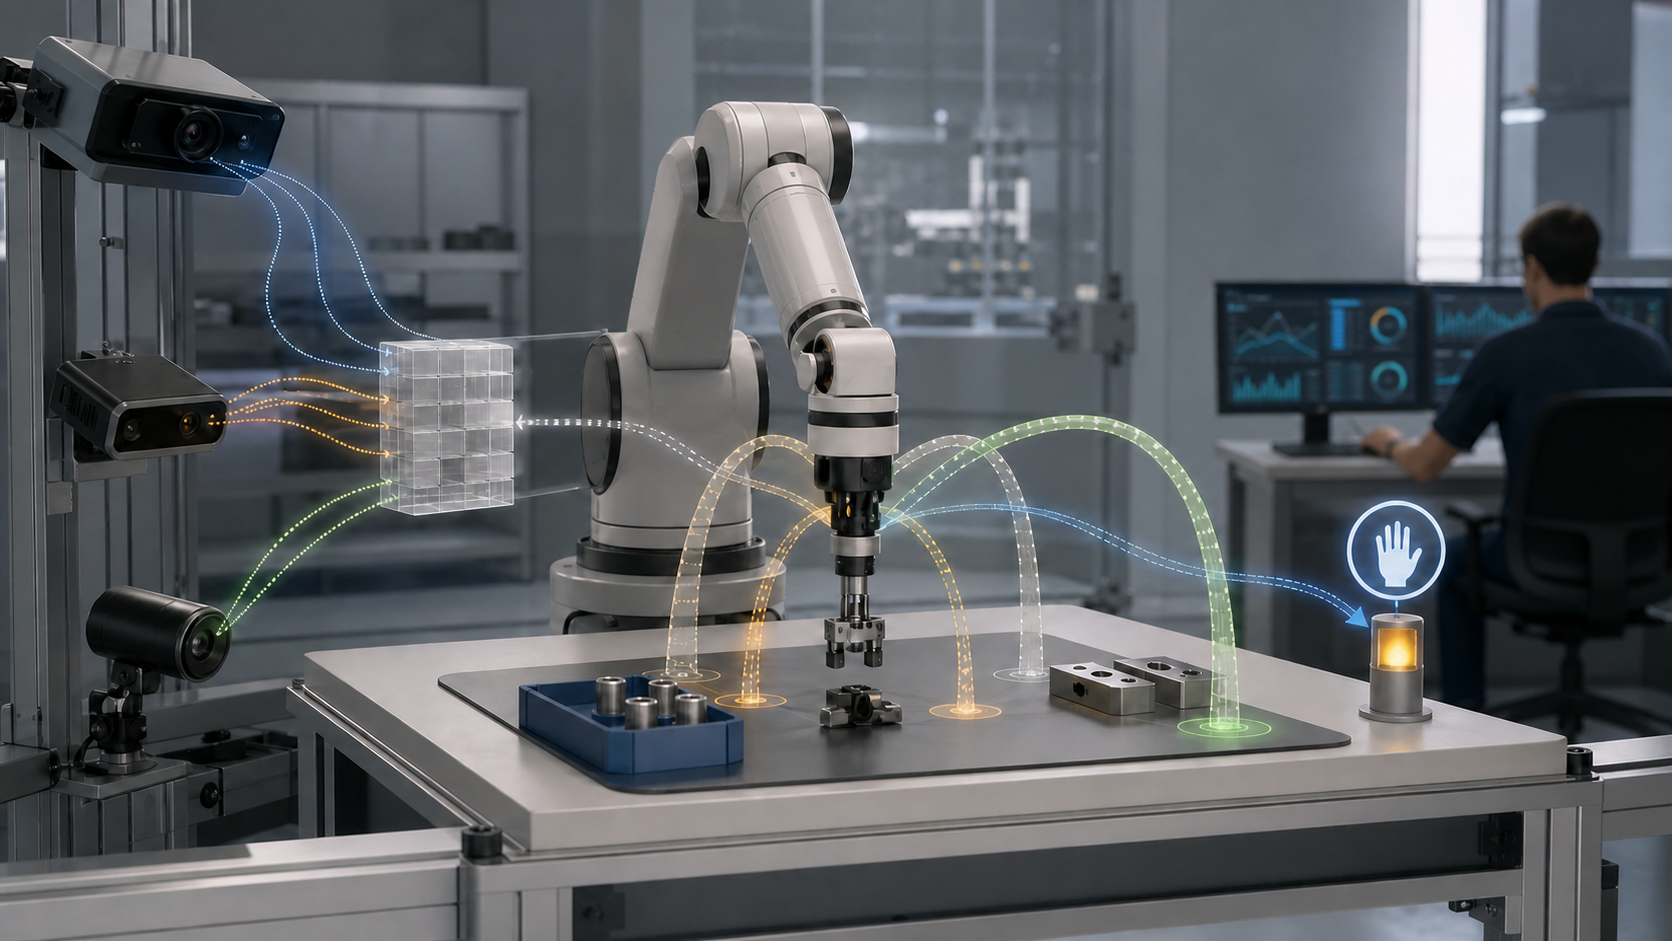
AI 안경은 사용자가 보는 장면과 시선·손·음성 단서를 얻고, 이동 로봇은 다른 시점에서 공간을 탐색하고 물체에 물리적으로 접근할 수 있다. 두 장치를 연결할 때 가능한 보조와 아직 연구 가설인 부분을 구분한다.
 피지컬 AI Lab
AI 안경은 사용자가 보는 장면과 시선·손·음성 단서를 얻고, 이동 로봇은 다른 시점에서 공간을 탐색하고 물체에 물리적으로 접근할 수 있다. 두 장치를 연결할 때 가능한 보조와 아직 연구 가설인 부분을 구분한다.
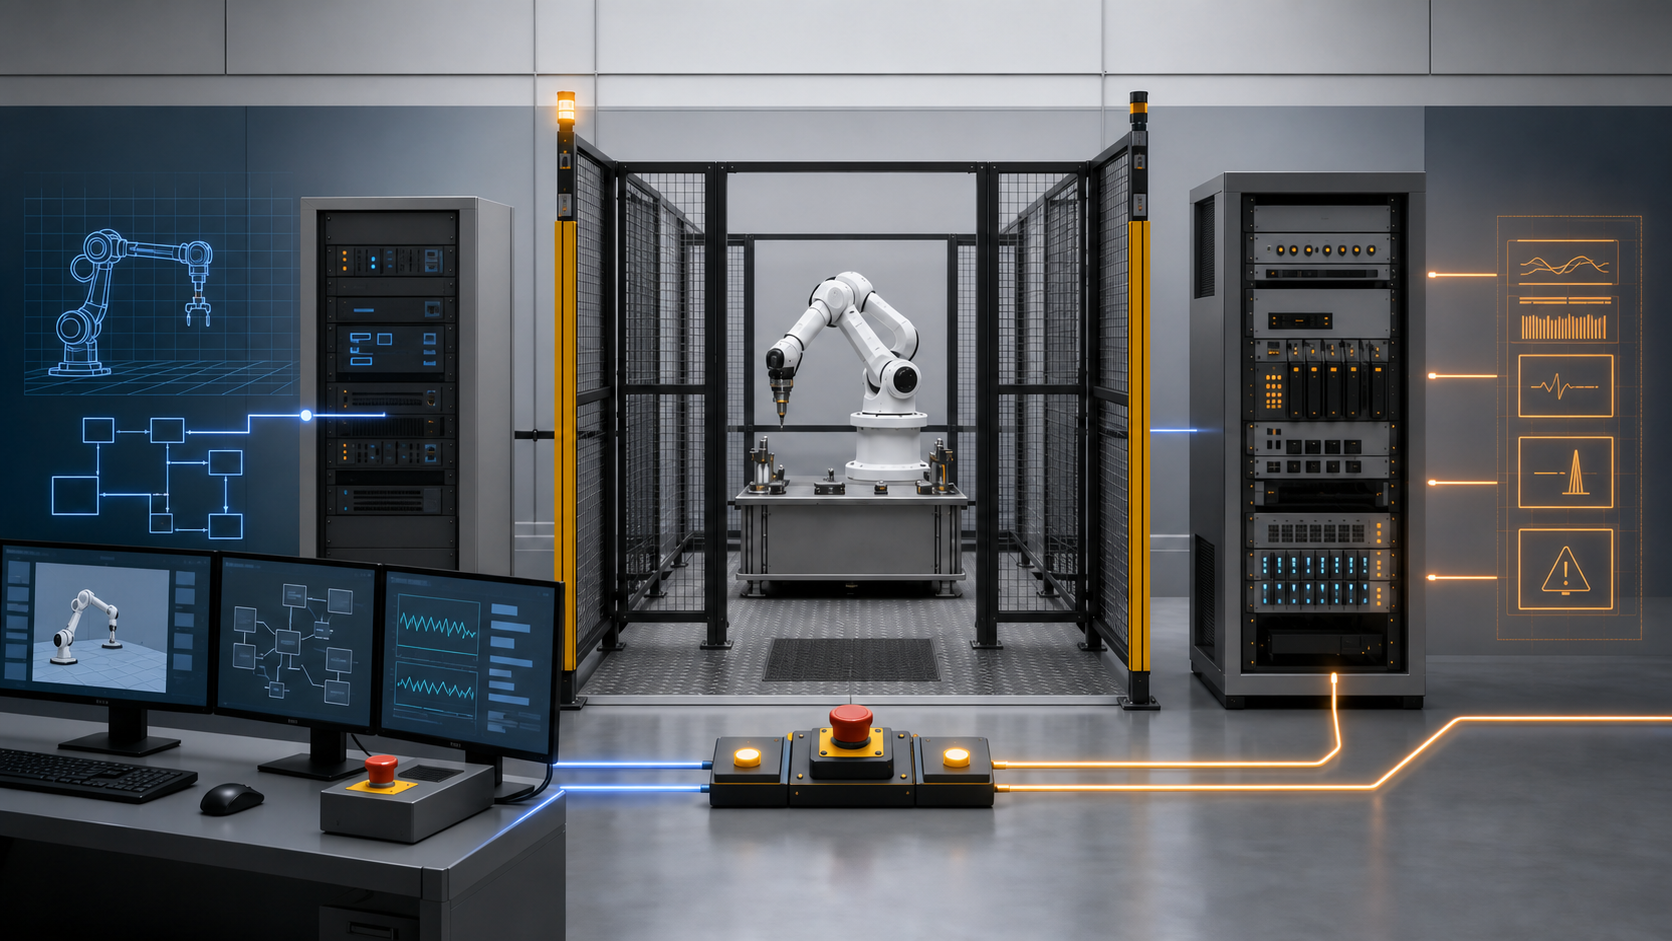
보조 로봇의 공유 자율성은 사용자의 명령과 로봇의 판단을 단순히 절반씩 섞는 기술이 아니다. 의도 불확실성, 충돌 위험, 거부·일시정지·인계 권한과 사람의 복구 능력을 작업별 계약으로 설계해야 한다.
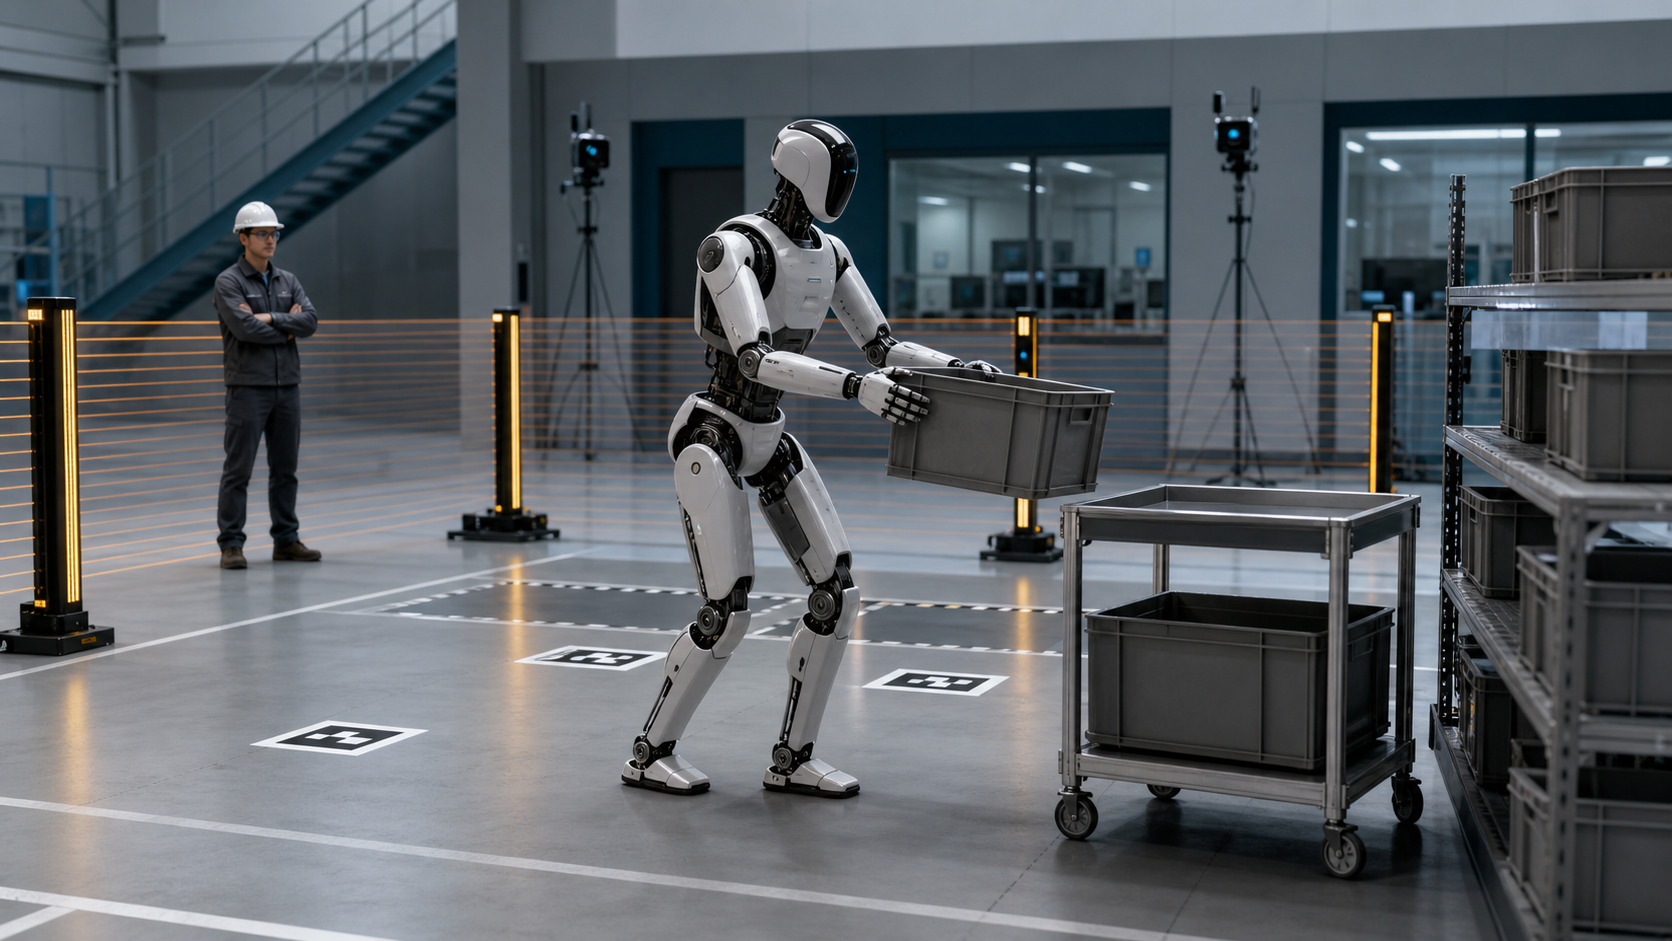
약 2500달러 LeRobot Humanoid는 이족 플랫폼의 조립·저게인 제어·데이터 수집을 배우는 실험 기반이지 완성형 가정용 휴머노이드 가격표가 아니다. 부품비 제외 항목, 3D프린팅, 전원·캘리브레이션·비상정지의 경계를 짚는다.
1X가 공개한 NEO의 NVIDIA 스택은 Isaac Sim·Isaac Lab의 시뮬레이션, 합성·실데이터, HGX B200 학습, Jetson Thor 온보드 실행을 하나의 수명주기로 연결한다. 각 회사가 제공하는 층과 아직 공개되지 않은 성능 증거를 구분한다.
45mm 문턱 통과는 로봇청소기가 어느 모양의 문턱도 넘는다는 뜻이 아니다. 단일 문턱·연속 단차·매트 조건과 사전 설정, 바퀴 접지, 차체 자세, 추락 센서의 상호작용을 구매 전 시험 기준으로 바꾼다.
삼성 2026 로봇청소기의 투명 액체 회피는 RGB 카메라와 적외선 조명의 조합으로 설명된다. 장애물용 dToF 센서와 역할을 섞지 않고, 반사·바닥·액체 크기 조건을 포함해 성능을 검증하는 법을 살펴본다.
수술 로봇 사이버보안 사고는 병원망 침해, 제조사 업무 시스템 침해, 제품 취약점, 수술 중 기능 이상을 같은 사건으로 묶어서는 대응이 늦어진다. 환자 안전·격리·패치·공개의 증거선을 나눠 판단하는 현장 절차를 정리한다.
Intuitive가 말하는 Surgeon Autonomy는 로봇이 수술을 독자 판단한다는 뜻이 아니다. 의사가 콘솔 안에서 insufflation·energy·timer·설정을 더 직접 제어해 수술팀 의존과 장비 전환을 줄이는 워크플로 개념이다.
da Vinci 5 Force Feedback은 기구 끝에서 측정한 밀고 당기는 힘을 콘솔 손 조작기에 전달하는 정보 경로다. 의사가 느끼는 저항, 조직에 허용되는 힘, 시스템 안전 한계와 임상 금기사항은 서로 다른 층이다.
ISO/CD 26264-1은 휴머노이드 데이터셋 파일형식을 하나로 정한 완성 규격이 아니다. 계획부터 폐기까지의 생애주기와 품질·보안·프라이버시 일반 요구를 개발 중이며, 실제 통합에는 좌표계·행동·안전 사건·출처 스키마가 별도로 필요하다.