ISO TC 299 WG12가 만드는 ‘동적 안정 산업 모바일 로봇’ 안전표준은 휴머노이드에 무엇을 요구할까
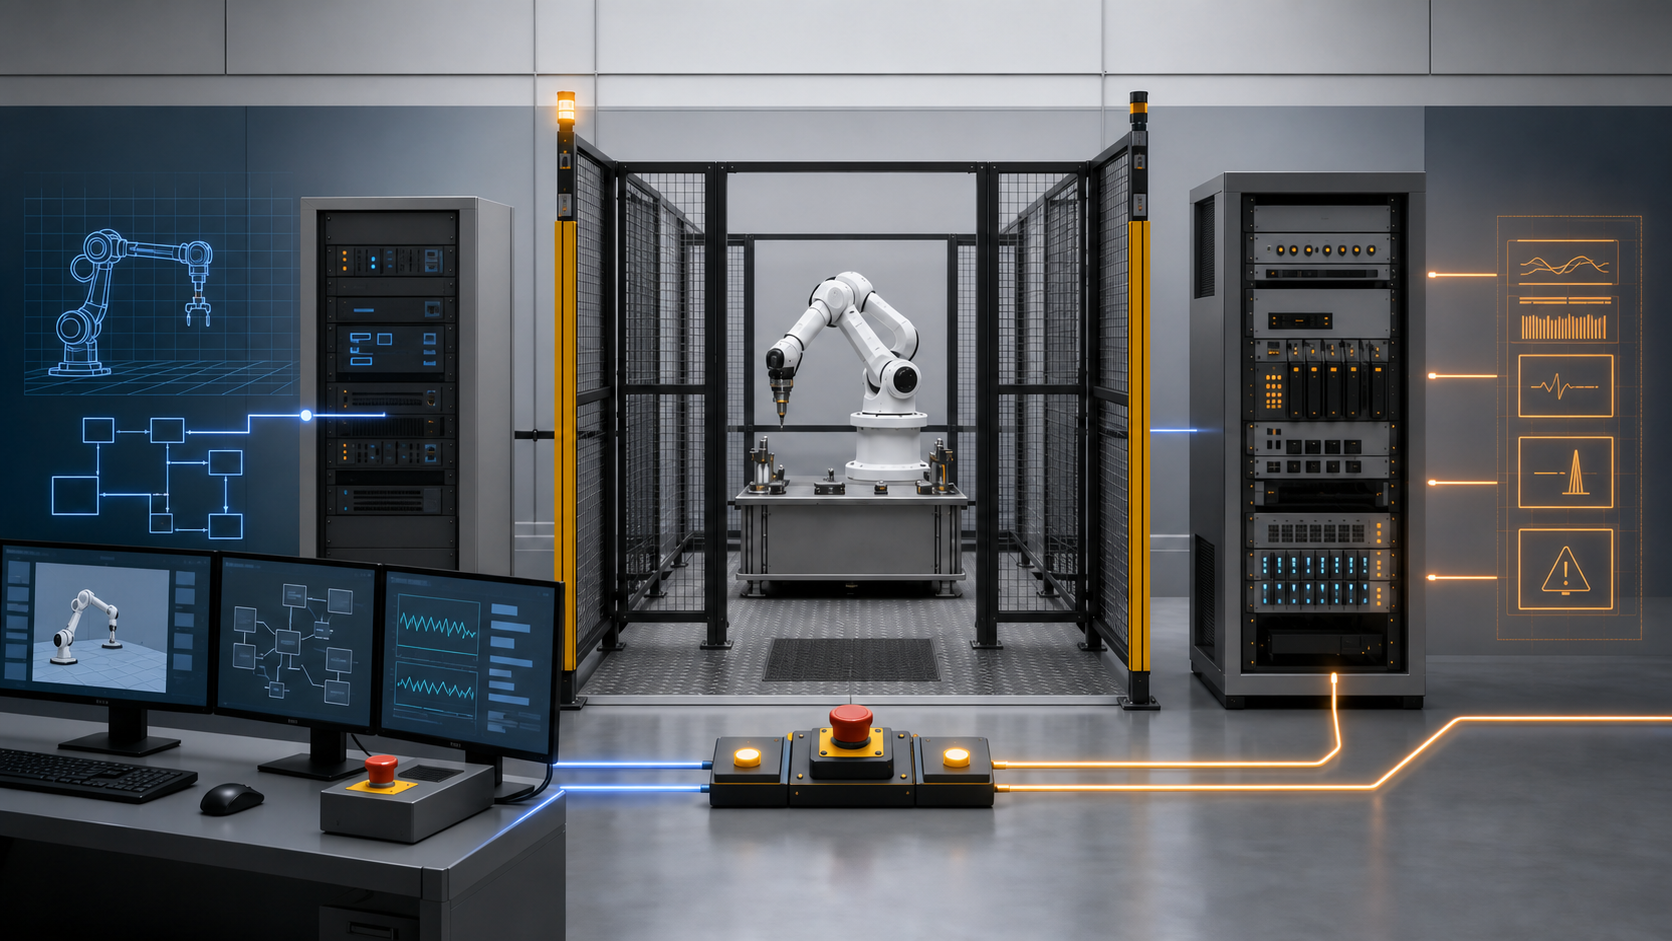
ISO/CD 25785-1은 넘어질 수 있는 모든 휴머노이드의 완성된 안전규격이 아니다. 동적 안정이 필요한 산업 모바일 로봇 자체를 다루는 위원회 초안이며, 현장 파일럿에서는 전원 상실·넘어짐·팔 관성과 복구 동작을 별도로 검증해야 한다.
 피지컬 AI Lab
ISO/CD 25785-1은 넘어질 수 있는 모든 휴머노이드의 완성된 안전규격이 아니다. 동적 안정이 필요한 산업 모바일 로봇 자체를 다루는 위원회 초안이며, 현장 파일럿에서는 전원 상실·넘어짐·팔 관성과 복구 동작을 별도로 검증해야 한다.
ISO 13482 2판은 아직 최종 국제표준이 아니라 승인 단계의 FDIS다. 적용 대상을 서비스 로봇으로 넓히고 사람 접촉과 기능안전 정보를 보강하지만 산업용·의료용 로봇은 여전히 범위 밖이다.
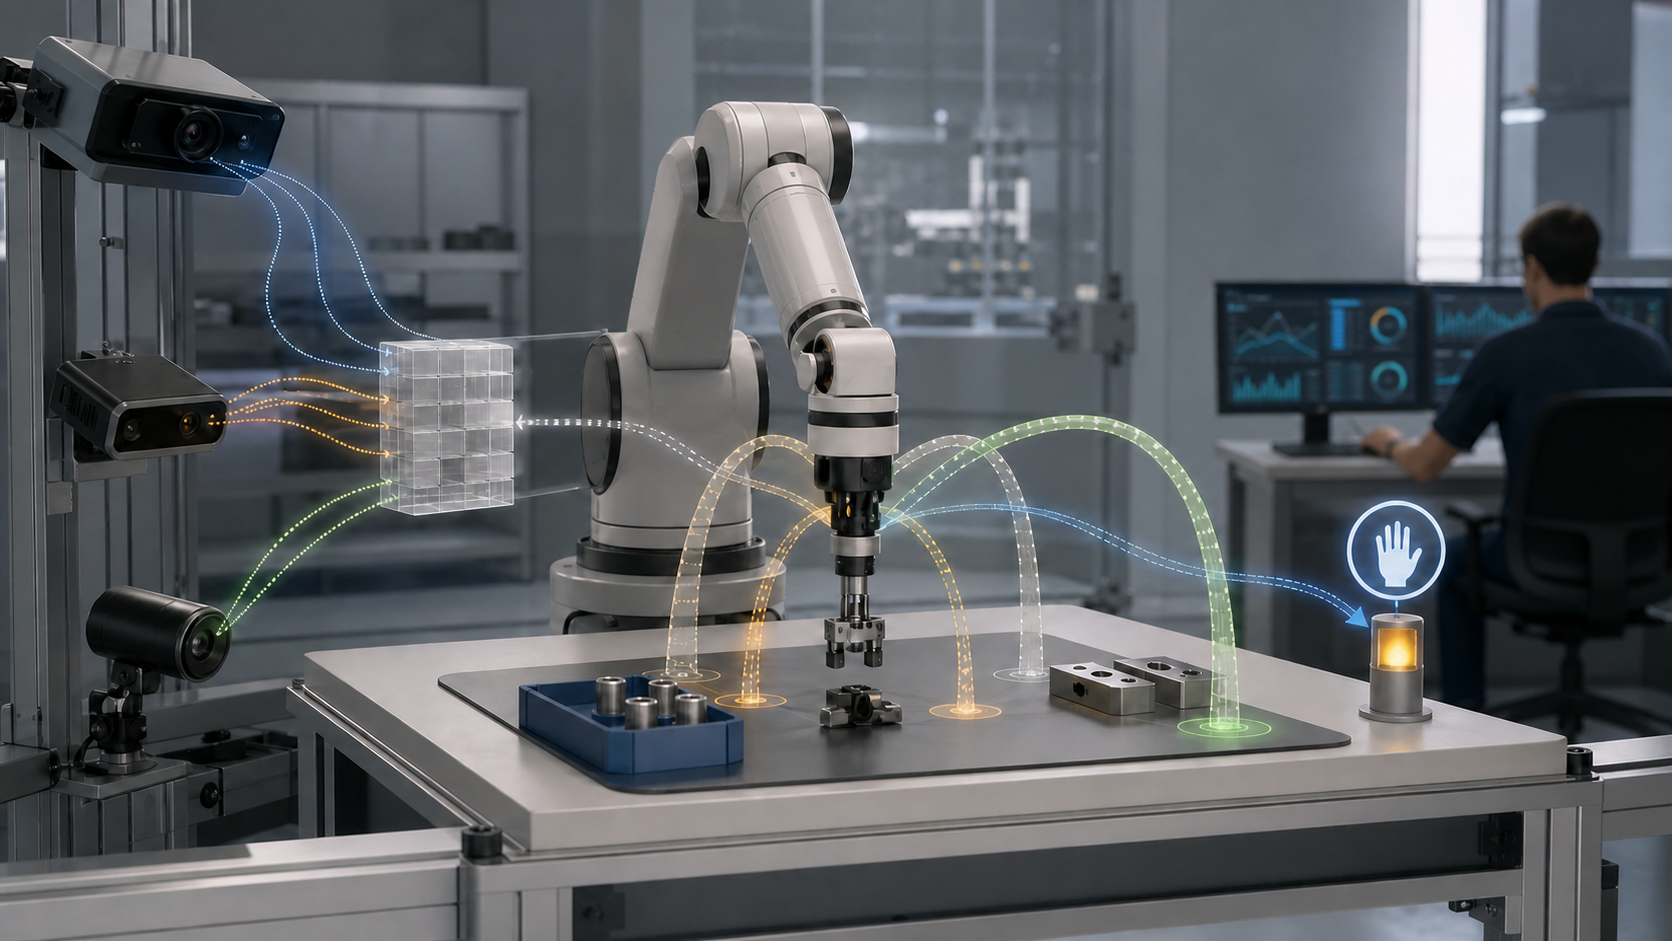
NASA CADRE는 세 로버가 제각각 움직이는 완전 무리더 군집이 아니다. 선출된 리더가 전략 계획을 조정하고 각 로버가 local path를 계산하며 mesh로 지도·상태·지표투과레이더 측정을 맞추는 미래 달 기술시연이다.
NASA ERNEST의 37시간·약 26km 사막 시험은 강화학습 로버가 지상 지형을 장시간 주행한 증거다. 달의 중력·진공·방사선·열·레골리스까지 검증한 것은 아니므로 다음 시험의 합격 기준을 따로 세워야 한다.
Skydio X10·Dock의 원격 상태 화면은 임무 준비 판단을 돕지만 전체 preflight를 대신하지 않는다. 자동 상태, 카메라로 보이는 외관, 현장 손검사와 복구 기록을 한 출동 gate로 묶어야 한다.
DJI Matrice 4 Smart Detection은 영상 속 사람·차량·선박 후보를 찾고 표시하는 기능이지 신원을 확정하는 기능이 아니다. confidence·레이저 좌표와 원본 광학·열영상을 사람이 함께 확인해야 한다.
FAA UTM의 전략적 충돌회피는 여러 BVLOS 사업자의 4차원 운항 의도를 미리 조정하는 서비스다. DSS·USS·운영자·LOA의 역할과 전술 DAA의 경계를 알아야 같은 하늘을 안전하게 쓸 수 있다.
2026년 8월 26일 FAA BVLOS Part 108은 최종 규칙이 아니라 NPRM 단계다. 현재 waiver·exemption 운영과 제안된 permit·certificate·service framework를 분리해 준비한다.
병원 드론은 비행시간을 줄이는 것만으로 임상 물류가 되지 않는다. 검체 ID·봉인·온도·인수자·지연을 laboratory accession과 연결해야 한다.
Wing Delivery Network의 처리량은 드론 성능만으로 결정되지 않는다. Pad·AutoLoader·상점 준비·충전·공역을 도시 단위로 배정하는 물리 네트워크다.