삼성 2030 AI 자율공장: 오퍼레이팅봇·물류봇·조립봇은 무엇을 맡나
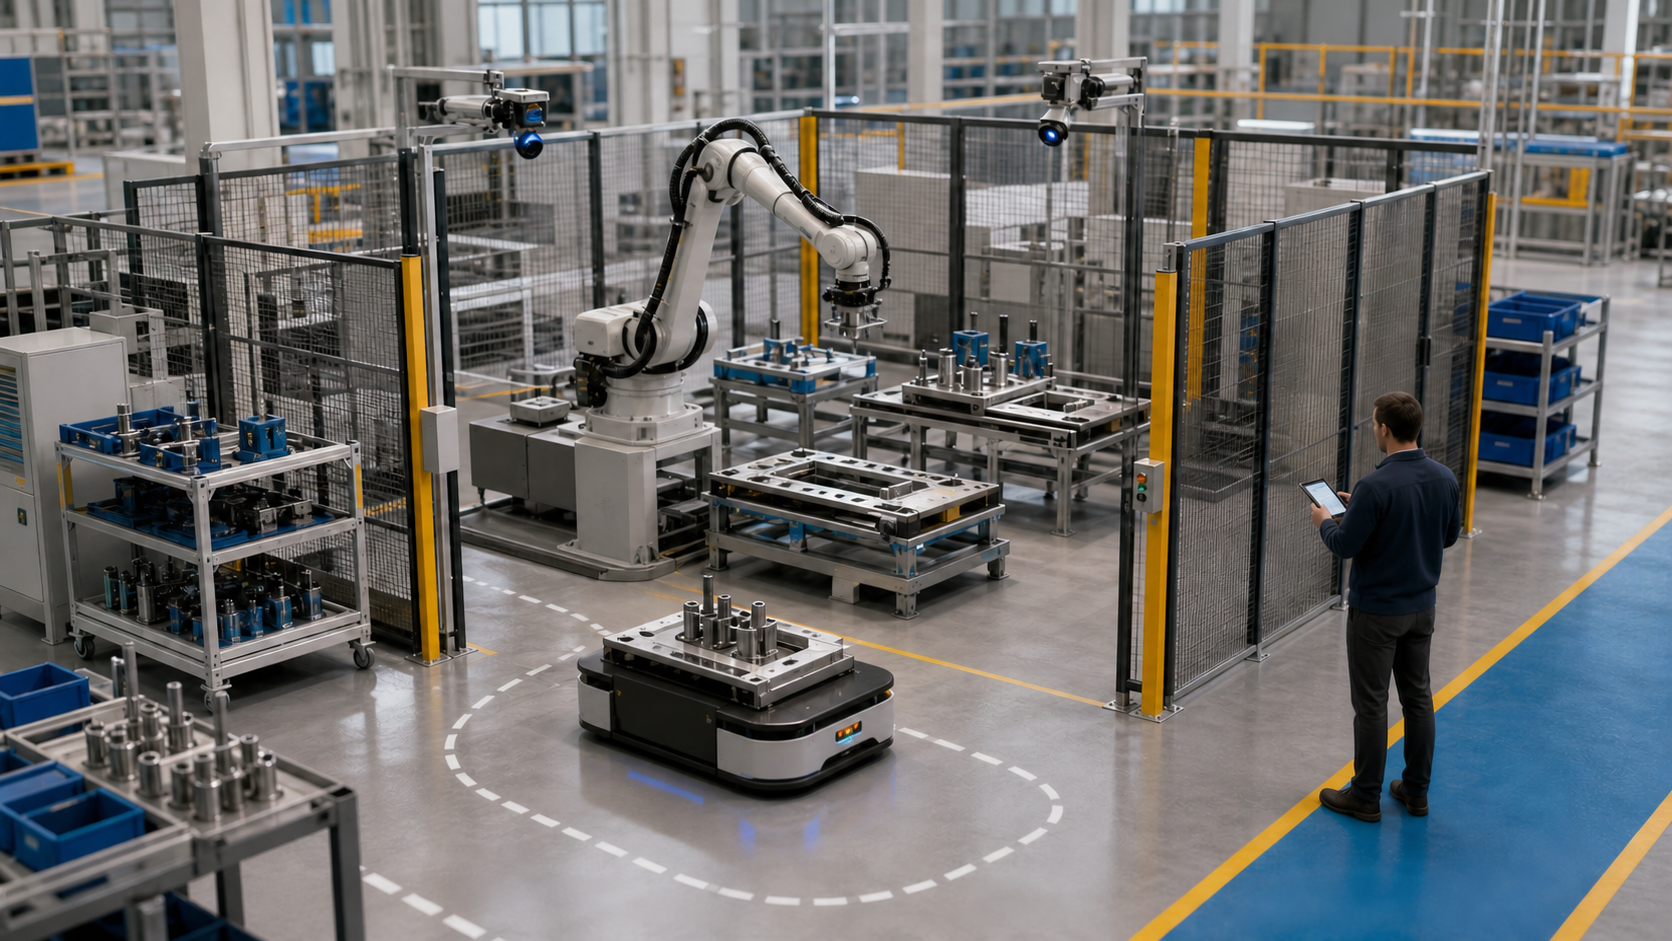
삼성의 2030 AI 자율공장 발표는 오퍼레이팅봇·물류봇·조립봇과 환경안전봇의 단계적 도입 전략이다. 현재 전 공정에 배치됐다는 실적과 구분한다.
AI 비전검사·로봇 셀·스마트팩토리·산업 에이전트·유연 자동화·사람-로봇 협업을 공장 통합과 검증 관점에서 다룹니다.
삼성의 2030 AI 자율공장 발표는 오퍼레이팅봇·물류봇·조립봇과 환경안전봇의 단계적 도입 전략이다. 현재 전 공정에 배치됐다는 실적과 구분한다.
Caterpillar AHS는 자율 트럭 한 대의 센서가 아니라 도로·교차로·적재기·정비·혼합차량을 사이트 관제로 묶는 운영체계다. 개조와 신규 장비의 economics도 site 단위로 비교한다.
RPK 13은 판매 중인 제품이 아니라 CONEXPO 2026에서 공개된 파일 키팅 개념 로봇이다. RPD 앞의 하역·정렬·공급 병목을 자동화할 가치와 상용화 증거를 분리한다.
Built Robotics의 태양광 파일링 시스템은 RPD 35가 측량·분배·항타·as-built를 잇고 RPS 25가 piles를 안정화하는 workflow다. 제품 사양과 실제 현장 기준을 분리한다.
Flex와 Teradyne Robotics의 2026년 협력 확대는 Flex가 로봇을 자사 공장에 배치하면서 핵심 부품도 제조하는 이중 역할을 만든다. 글로벌 복제 성공은 아직 site별 증거로 확인해야 한다.
ABB·Foxconn의 ‘최대 99% 정확도’는 공개 자료만으로 분모와 판정식을 재현할 수 없는 파일럿 수치다. 계약 전에는 반복 성공률·불량·사이클·개입을 새 인수시험으로 정의해야 한다.
STARK는 사람형 범용 로봇이 아니라 conveyor와 cart 사이의 full tote 이송을 위해 만든 협동형 시스템이다. 작업이 고정될수록 폼팩터 이점이 있지만 안전·통합·유지보수는 별도 검증해야 한다.
Digit와 AMR를 함께 쓰려면 연결 가능 여부보다 작업·토트·오류의 소유권을 먼저 정해야 한다. WMS, Arc, AMR 관제와 로봇 제어가 맡을 범위를 나눠 파일럿 인계와 장애 복구 기준을 검증한다.
Stretch Multipick은 최대 네 상자를 한 번에 집을 수 있지만 평균 네 상자나 처리량 네 배를 뜻하지 않는다. 단일 파지와 비교할 때 선택 실패·흡착 손실·낙하·순차 배치·사람 개입을 시도당 함께 재야 한다.
AX=ZB Robot-World/Hand-Eye 보정은 로봇 베이스와 월드, 그리퍼와 카메라의 미지 변환을 함께 추정해야 하는 셀에 필요하다. AX=XB의 표기만 바꾼 문제가 아니다. 프레임 방향·자세 다양성·독립 검증을 묶어 셀 전체 정확도를 확인하는 순서를 설명한다.