컨텐츠로 건너뛰기

피지컬 AI Lab

  • 소개
  • 문의
  • 편집 원칙
  • 피지컬 AI Lab
  • 글 목록
  • 면책 안내
  • 개인정보처리방침

자율과학·실험자동화

AI와 로봇이 실험을 설계·실행·측정하고 결과에 따라 다음 실험을 선택하는 자율과학·실험자동화 기술과 적용 사례를 다룹니다.

자율실험 안전·감사 체크리스트: 인터록·교정·불확실성·승인·롤백
작성: 2026년 8월 28일 작성자: 피지컬 AI Lab
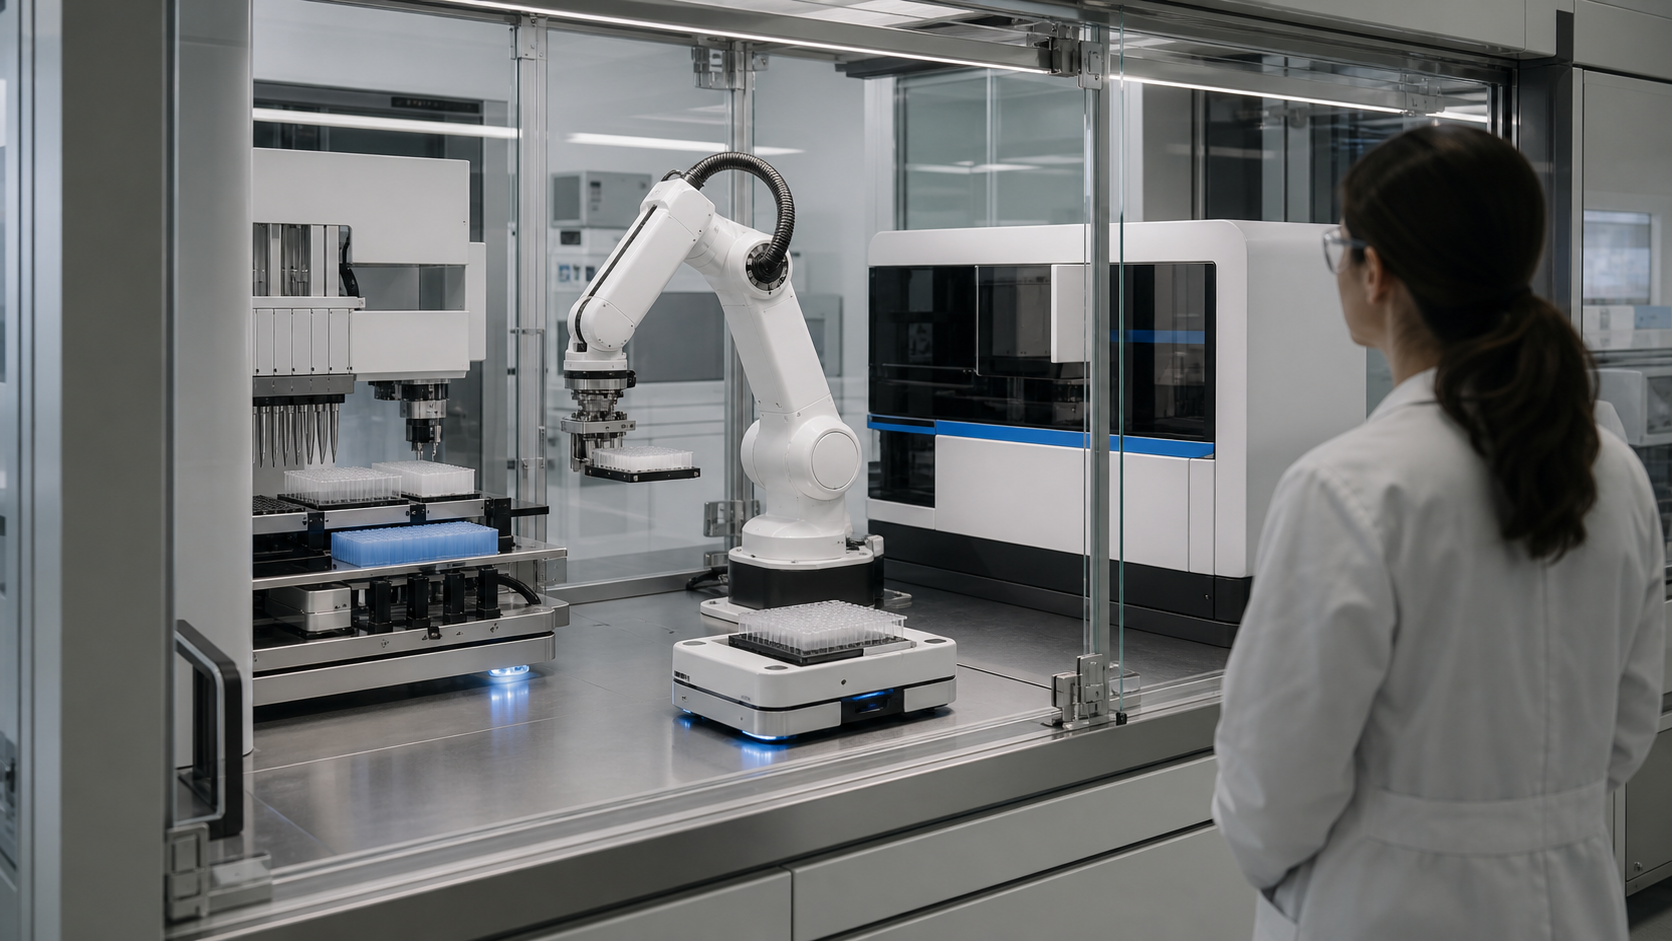
안전 유리 안에서 로봇 팔과 이동형 시료 운반 장치가 마이크로플레이트 실험을 자동화하고 연구자가 밖에서 감독하는 실험실

자율실험 안전은 AI 승인 화면에 인터록을 넣는 일이 아니다. 하드웨어 차단, 작업 전 자격검사, 불확실성·교정 감시, 승인권과 롤백을 독립 계층으로 나눠 감사 가능한 체크리스트를 만든다.

카테고리 자율과학·실험자동화

자율실험실 구축비와 ROI: 개조·신규 구축·분석장비 비용을 나누는 법

작성: 2026년 8월 28일 작성자: 피지컬 AI Lab
안전 유리 안에서 로봇 팔과 이동형 시료 운반 장치가 마이크로플레이트 실험을 자동화하고 연구자가 밖에서 감독하는 실험실

자율실험실 비용은 로봇 가격이 아니라 분석장비, 개조·안전, 장비 어댑터, 데이터·모델, 검증과 운영을 합친 총비용이다. ROI는 실험 수보다 후보 도달시간과 재현성으로 계산한다.

카테고리 자율과학·실험자동화

AI Scientist와 Self-Driving Lab 차이: 가설 생성과 물리 검증의 경계

작성: 2026년 8월 28일 작성자: 피지컬 AI Lab
안전 유리 안에서 로봇 팔과 이동형 시료 운반 장치가 마이크로플레이트 실험을 자동화하고 연구자가 밖에서 감독하는 실험실

AI Scientist는 문헌·가설·코드·논문을 다루는 연구 에이전트이고 Self-Driving Lab은 시료·장비·측정을 닫힌 루프로 연결한다. 둘을 잇는 실행 가능성·승인·반증 경계를 정리한다.

카테고리 자율과학·실험자동화

Programmable Cloud Lab과 Self-Driving Lab 차이

작성: 2026년 8월 28일 작성자: 피지컬 AI Lab
안전 유리 안에서 로봇 팔과 이동형 시료 운반 장치가 마이크로플레이트 실험을 자동화하고 연구자가 밖에서 감독하는 실험실

Programmable Cloud Lab은 원격으로 표준화된 실험을 실행하는 시설 모델이고 Self-Driving Lab은 결과가 다음 실험 선택으로 돌아오는 의사결정 구조다. 외부 에이전트를 붙일 때의 경계를 실무 기준으로 비교한다.

카테고리 자율과학·실험자동화

자율실험실 표준 스택: SiLA 2·MADSci·샘플 ID·기기 API

작성: 2026년 8월 28일 작성자: 피지컬 AI Lab
안전 유리 안에서 로봇 팔과 이동형 시료 운반 장치가 마이크로플레이트 실험을 자동화하고 연구자가 밖에서 감독하는 실험실

SiLA 2는 기기 기능을 호출하는 언어이고 MADSci는 워크플로·자원·이벤트를 조정하는 실행 계층이다. 샘플 ID를 축으로 명령, 측정 파일, 교정과 버전을 끝까지 연결하는 표준 스택을 설계한다.

카테고리 자율과학·실험자동화

실험실 로봇이 어려워하는 투명 유리·분말·바이알 삽입·고장 복구

작성: 2026년 8월 28일 작성자: 피지컬 AI Lab
안전 유리 안에서 로봇 팔과 이동형 시료 운반 장치가 마이크로플레이트 실험을 자동화하고 연구자가 밖에서 감독하는 실험실

실험실 로봇의 진짜 난점은 팔의 반복정밀도보다 투명 유리, 흐르는 분말, 접촉이 필요한 바이알 삽입과 실패 뒤 상태 복구다. 센서와 허용오차를 작업별로 배치하는 방법을 설명한다.

카테고리 자율과학·실험자동화

A-Lab·Polybot·NIST AFL·AlphaFlow 비교: 실험 플랫폼 선택 지도

작성: 2026년 8월 28일 작성자: 피지컬 AI Lab
안전 유리 안에서 로봇 팔과 이동형 시료 운반 장치가 마이크로플레이트 실험을 자동화하고 연구자가 밖에서 감독하는 실험실

A-Lab·Polybot·NIST AFL·AlphaFlow는 모두 자율실험실이지만 시료 상태, 물질 이동, 분석기와 의사결정 문제가 다르다. 이름 대신 실험 물성·모듈성·복구 경로로 플랫폼을 선택한다.

카테고리 자율과학·실험자동화

반도체 자율실험: 새 소재·공정을 랩에서 팹으로 넘기는 조건

작성: 2026년 8월 28일 작성자: 피지컬 AI Lab
안전 유리 안에서 로봇 팔과 이동형 시료 운반 장치가 마이크로플레이트 실험을 자동화하고 연구자가 밖에서 감독하는 실험실

반도체 자율실험의 랩 성과를 팹에 넘기려면 최고 성능 한 점이 아니라 장비·웨이퍼·계측 변동을 견디는 공정창과 추적 가능한 변경 기록이 필요하다. 기술이전 게이트를 소재, 계측, 오염, 수율 순서로 설계한다.

카테고리 자율과학·실험자동화

Clio·Dragonfly 배터리 전해질 자율실험: 고속충전 후보를 찾는 폐루프

작성: 2026년 8월 28일 작성자: 피지컬 AI Lab
안전 유리 안에서 로봇 팔과 이동형 시료 운반 장치가 마이크로플레이트 실험을 자동화하고 연구자가 밖에서 감독하는 실험실

Clio·Dragonfly의 42회 폐루프는 파우치셀 고속충전 수명을 직접 최적화한 실험이 아니다. 로봇이 전해질을 조제해 벌크 이온전도도를 측정하고, 베이지안 최적화가 다음 조성을 고른 뒤 후보를 220mAh 셀에서 별도로 검증한 구조다.

카테고리 자율과학·실험자동화

Berkeley A-Lab 17일 실험: 36/57이 증명한 것과 실패 원인

작성: 2026년 8월 28일 작성자: 피지컬 AI Lab
안전 유리 안에서 로봇 팔과 이동형 시료 운반 장치가 마이크로플레이트 실험을 자동화하고 연구자가 밖에서 감독하는 실험실

정정된 Berkeley A-Lab 결과는 17일 동안 57개 표적 중 36개를 실현한 63%다. 이는 로봇·문헌 모델·열역학·XRD·액티브러닝을 연결한 자율 합성의 증거이지, 과학계에 새로운 화합물 36개를 발견했다는 뜻은 아니다.

카테고리 자율과학·실험자동화
이전 글
페이지1 페이지2 다음 →

다른 언어로 읽기

English · 日本語 · 简体中文 · 繁體中文

주제별로 보기

  • 피지컬 AI 기초
  • 로봇 파운데이션 모델
  • 월드 모델과 시뮬레이션
  • 데이터와 하드웨어
  • 휴머노이드 로봇
  • 기업과 산업
  • 안전과 정책

전체 글 보기

사이트 안내

공식 자료를 먼저 확인하고 기술적 사실과 전망을 구분해 기록합니다.

  • 피지컬 AI Lab 소개
  • 편집 정책
  • 문의
© 2026 피지컬 AI Lab • 제작됨 GeneratePress · English · 日本語 · 简体中文 · 繁體中文