베이지안 최적화·액티브러닝·강화학습 비교: 다음 실험을 고르는 방법
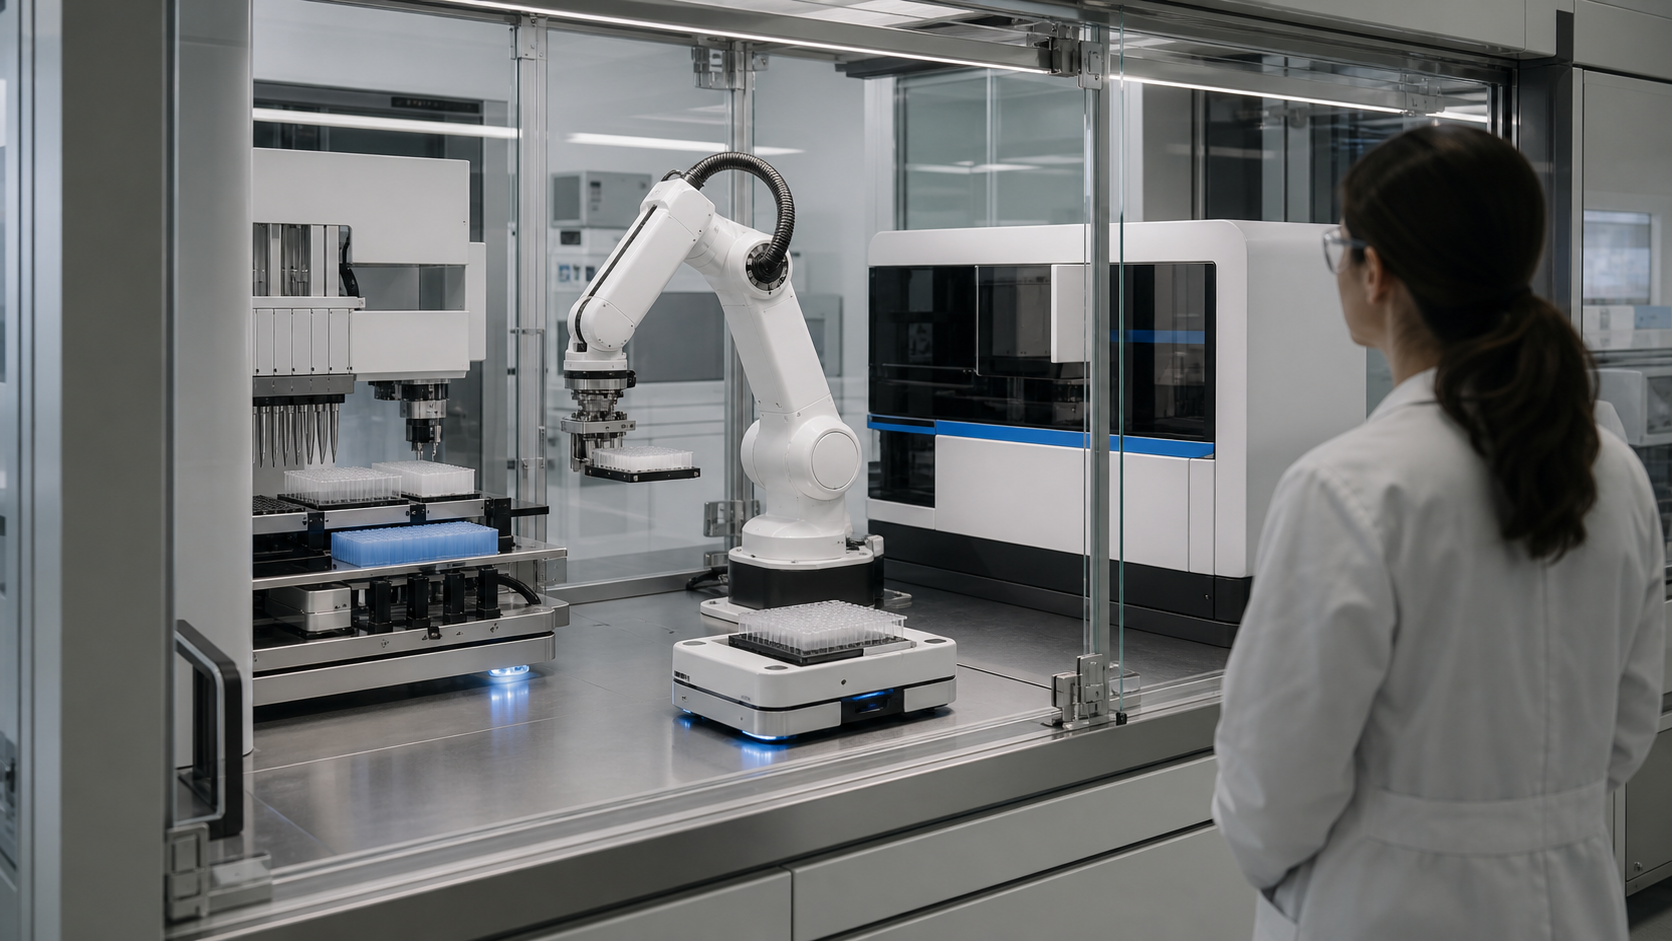
베이지안 최적화·액티브러닝·강화학습은 성능 순위가 아니라 질문이 다른 도구다. 비싼 실험에서 최적값을 찾으면 BO, 경계와 모델을 배우면 액티브러닝, 중간 상태가 다음 행동의 결과를 바꾸는 다단계 공정이면 강화학습을 우선 검토한다.
베이지안 최적화·액티브러닝·강화학습은 성능 순위가 아니라 질문이 다른 도구다. 비싼 실험에서 최적값을 찾으면 BO, 경계와 모델을 배우면 액티브러닝, 중간 상태가 다음 행동의 결과를 바꾸는 다단계 공정이면 강화학습을 우선 검토한다.
Design–Build–Test–Learn 루프는 네 개의 자동화 섬을 이어 붙이는 일이 아니다. 공통 실험 ID와 상태 이벤트로 시료·장비·측정·모델 결정을 연결하고, 다음 실험 전에 장비 상태·품질검사·불확실성·안전 승인을 순서대로 통과시켜야 한다.
Self-Driving Lab은 자동 장비가 많은 실험실이 아니라, 측정 결과가 모델로 돌아가 다음 실험 선택을 바꾸는 닫힌 루프다. 사람이 목표와 금지 조건을 정하고 매 회차 승인하지 않아도 그 범위 안에서 순환해야 제한된 자율실험으로 볼 수 있다.
피지컬 AI 실사는 데모 영상을 보고 상용화를 추정하는 일이 아니다. 주장한 기능을 같은 조건에서 재현하고, 유료 PoC·반복 고객 배치·양산·현장지원의 증거를 단계별로 분리해 수량·성공률·처리량·매출의 분모와 기간까지 추적하는 작업이다.
자율 점검 로봇 ROI는 순찰 횟수를 인건비로 바꾼 값이 아니다. 위험구역 노출 감소, 유효 경보와 확인시간, 예방된 정지손실을 기준선 대비 측정하고 오경보 대응·통합·운영비를 뺀 뒤에야 회수기간을 계산할 수 있다.
현장 실패 데이터를 다시 학습에 넣는다고 로봇이 자동으로 좋아지는 것은 아니다. 고정 모델의 배치 갱신과 사전 정의 범위의 빠른 갱신을 위험에 따라 고르고, 데이터 계보·회귀시험·안전 근거·단계 배포·롤백을 하나의 변경 기록으로 이어야 한다.
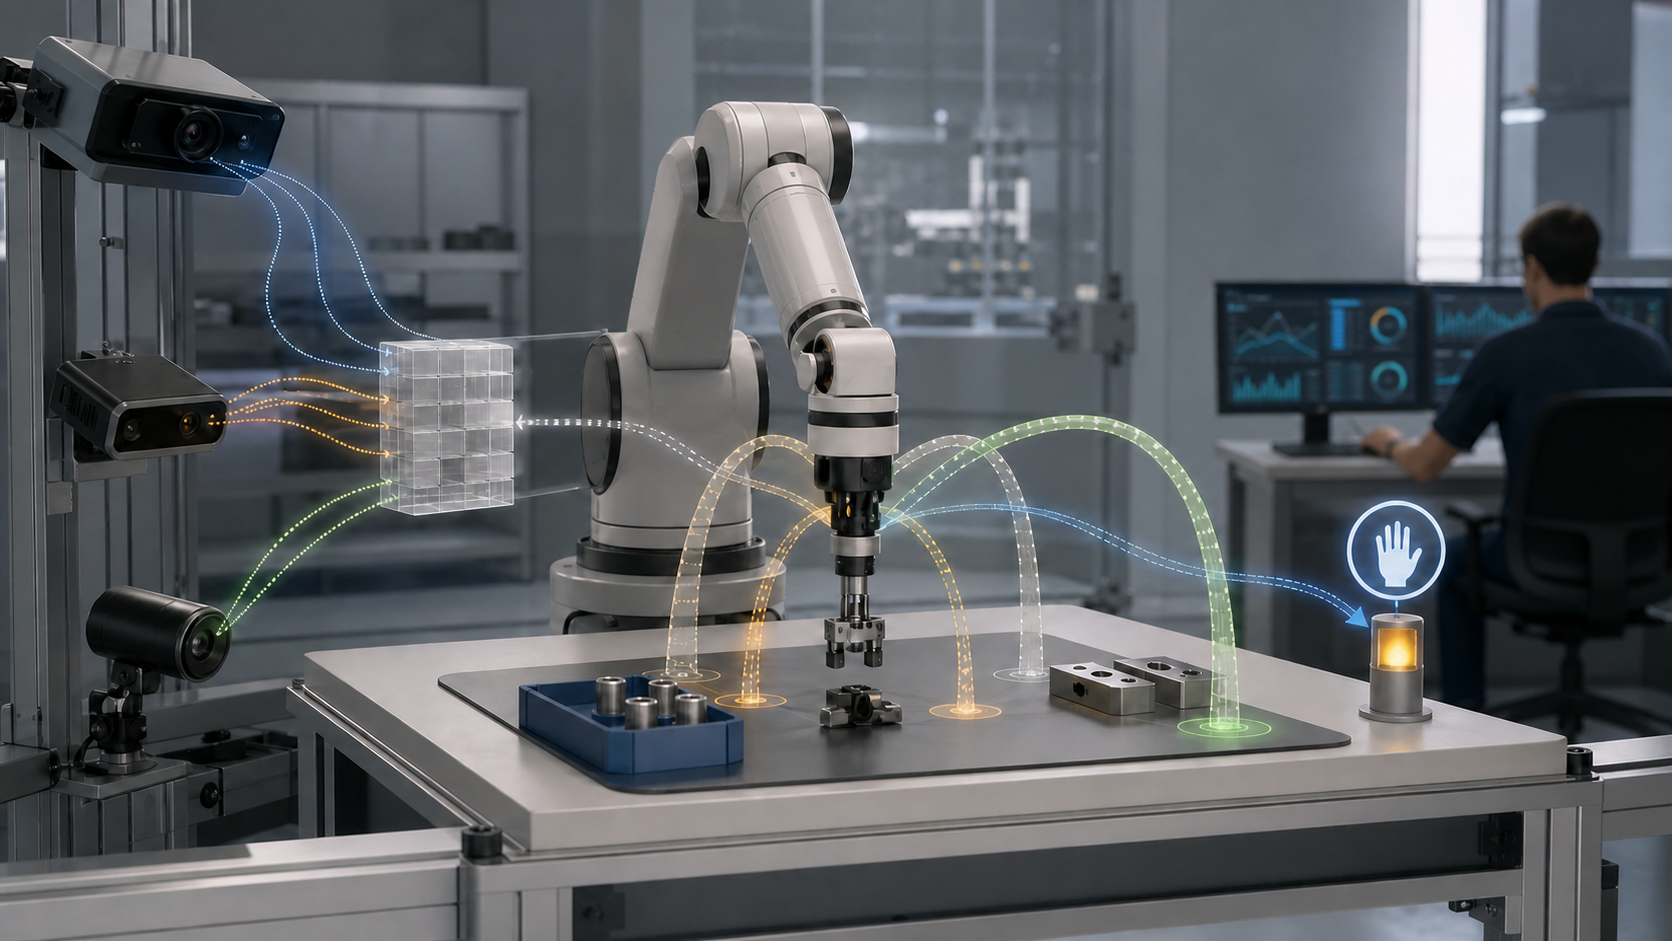
자연어 플릿 명령은 문장을 곧바로 로봇에 보내는 기능이 아니다. 사용자 의도를 작업 스키마로 고정하고 권한·재고·경로·시간·안전 제약을 검사한 뒤, 플릿 어댑터가 실행하고 WMS가 업무 완료를 확정하는 계층형 구조가 필요하다.
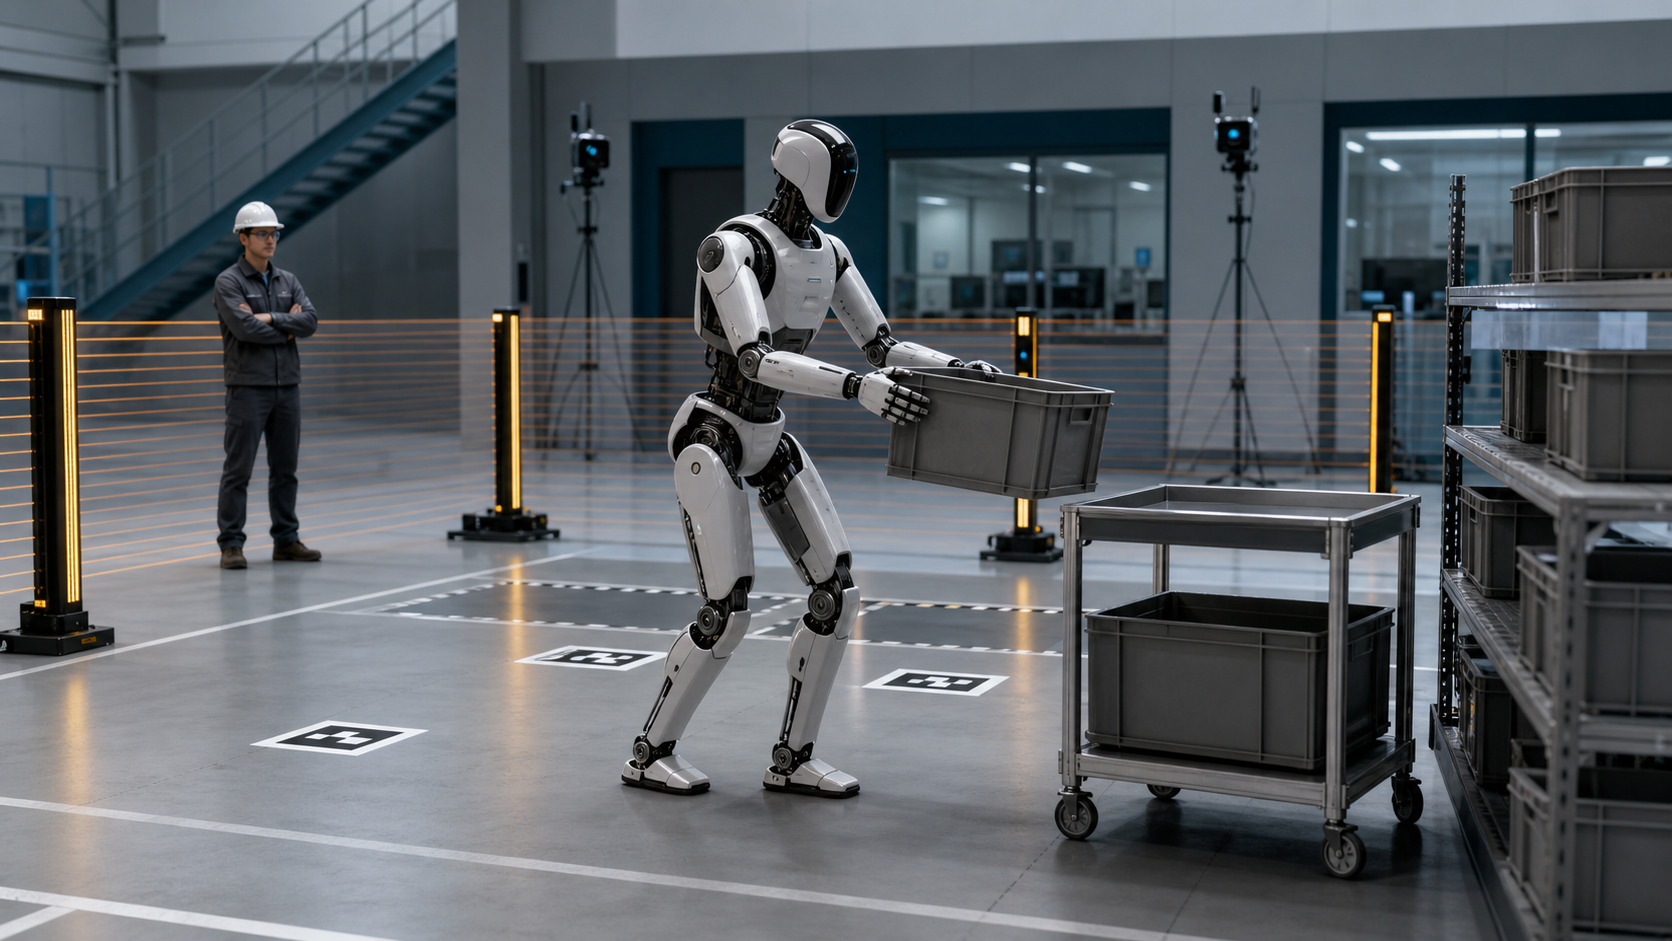
휴머노이드 BOM은 부품 가격표를 더한 숫자가 아니라 같은 기능·수량·출력 조건으로 액추에이터, 손, 센서, 컴퓨팅, 배터리를 맞춘 원가 지도다. 공개 부품비와 제조원가·판매가의 경계를 구분해야 비교가 성립한다.
로봇 관절 토크 센서는 온도가 바뀔 때 영점과 감도가 이동하고, 가열·냉각 경로와 하중 유지시간에 따라 히스테리시스·크리프가 겹친다. 온도만 넣은 단일 보정식이 아니라 열·하중·시간 시험으로 오차 예산을 만든다.
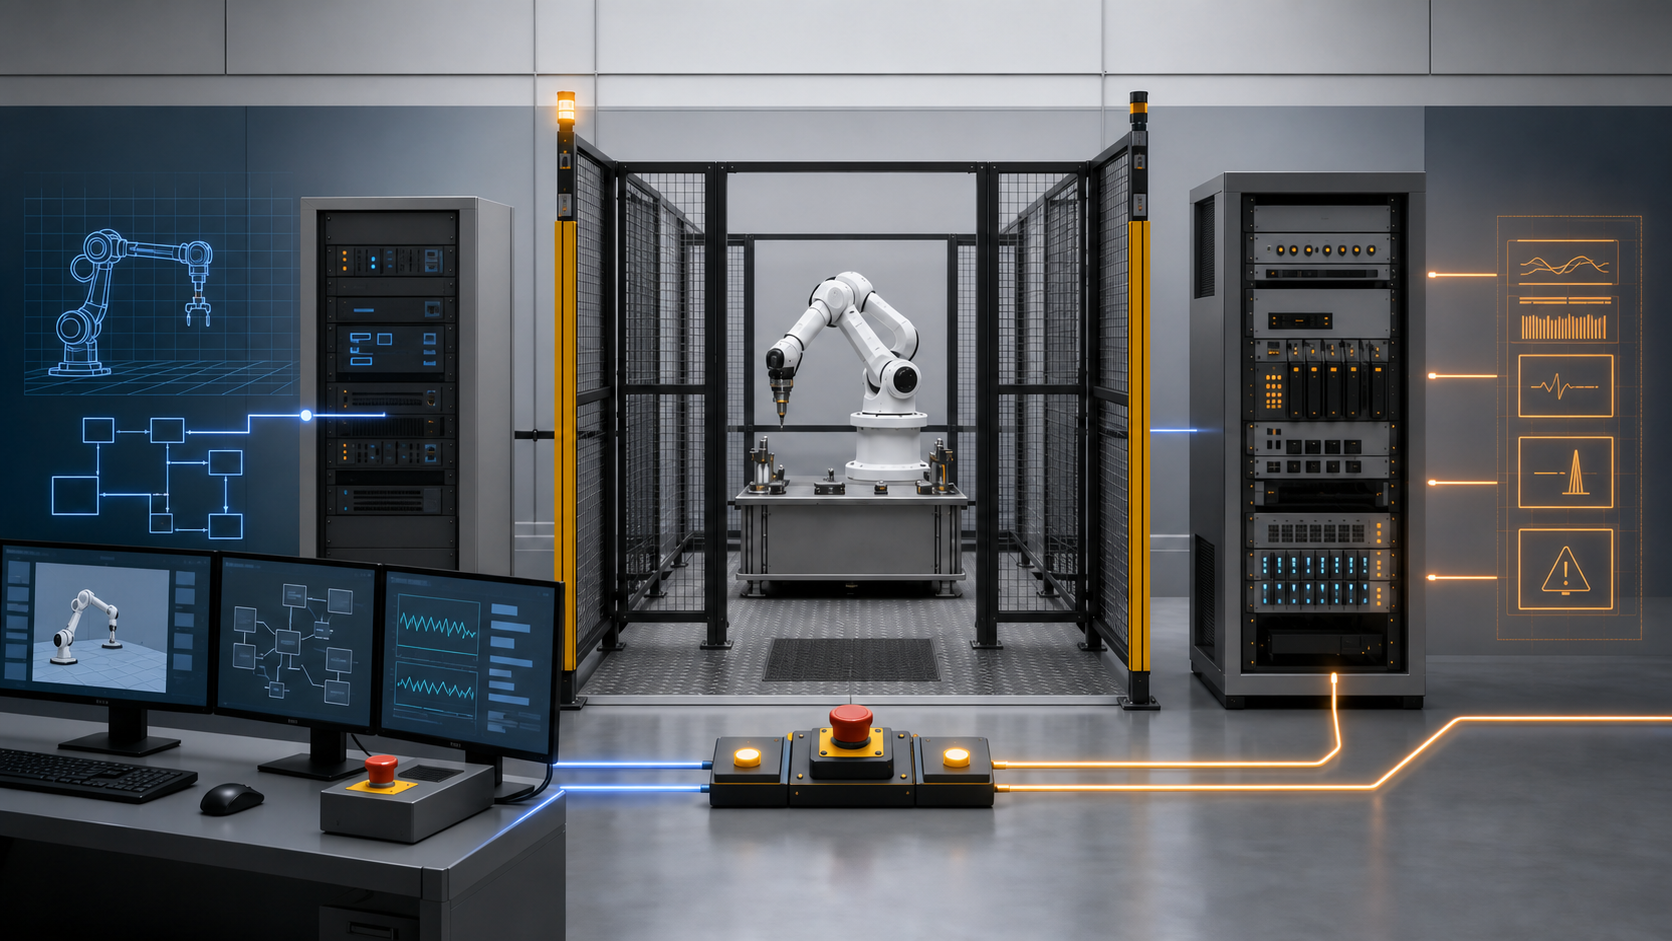
로봇 핫스왑 배터리는 커넥터를 빨리 꽂는 기능이 아니라 전압차가 있는 DC 링크를 안전하게 연결하는 전력 시퀀스다. 프리차지, 주접점, 보조 인터록, 아크 억제와 오삽입 방지의 증거를 나눠 설계한다.